ISSN 1004-132X
CN 42-1294/TH
CN 42-1294/TH
中国机械工程 ›› 2026, Vol. 37 ›› Issue (8): 1909-1916.DOI: 10.3969/j.issn.1004-132X.2026.08.010
• 机械基础工程 • 上一篇
徐郑和( ), 杨高炜, 卢昌亨, 贾富淳, 蒙建国, 王少锋
收稿日期:2025-06-27
出版日期:2026-08-25
发布日期:2026-09-17
通讯作者:
徐郑和
基金资助:
XU Zhenghe(), YANG Gaowei, LU Changheng, JIA Fuchun, MENG Jianguo, WANG Shaofeng
Received:2025-06-27
Online:2026-08-25
Published:2026-09-17
Contact:
XU Zhenghe
摘要:
将冗余/非冗余驱动过约束并联机构2RPU/2UPR和2RPU/UPR进行对比分析。首先基于加权广义逆对机构支链的力学性能进行分析,得到支链在给定工作空间内的力学性能分布状况;然后提出一种离散界面点位置的动态力学性能仿真方法用于模拟移动副的运动过程,并与理论分析进行相互验证;最后基于上述力学分析结果,通过支链薄弱环节对两机构的刚度性能进行对比分析,得到冗余支链在受到不同方向外载荷时对机构形变的抵抗作用并判断支链约束的合理性,为后续高刚度样机的研制提供了方向。
中图分类号:
徐郑和, 杨高炜, 卢昌亨, 贾富淳, 蒙建国, 王少锋. 基于支链力学模型的冗余/非冗余过约束2R1T并联机构刚度性能对比分析[J]. 中国机械工程, 2026, 37(8): 1909-1916.
XU Zhenghe, YANG Gaowei, LU Changheng, JIA Fuchun, MENG Jianguo, WANG Shaofeng. Comparative Analysis of Stiffness Properties of Redundant/Non-redundant Over-constrained 2R1T PMs Based on the Mechanical Models of Limbs[J]. China Mechanical Engineering, 2026, 37(8): 1909-1916.
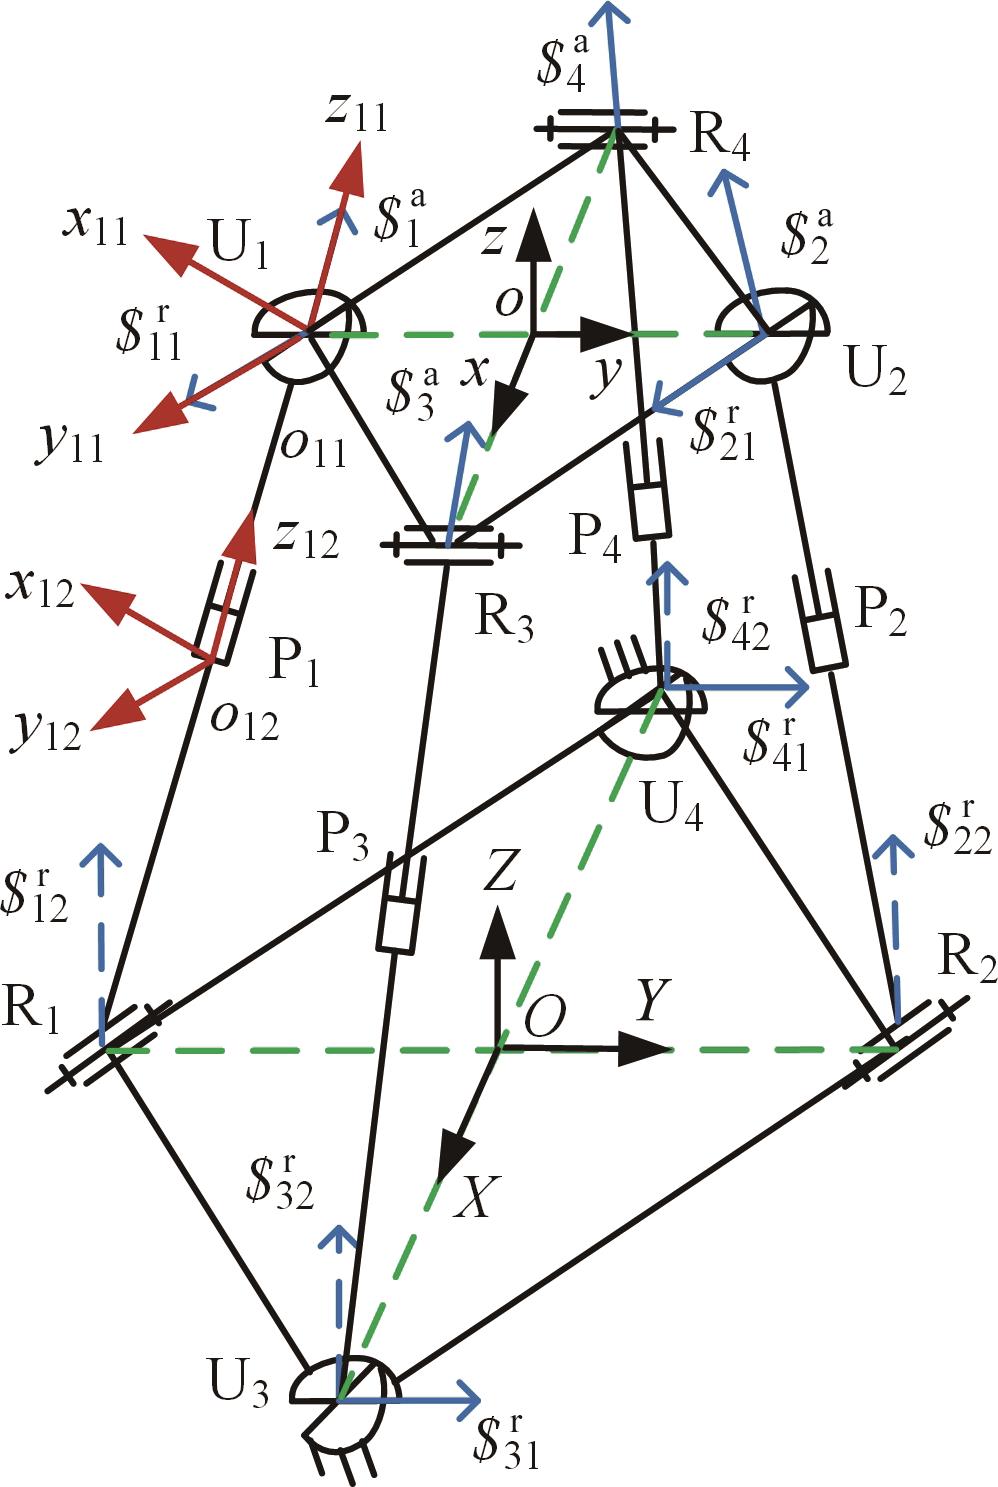
图1 2RPU/2UPR并联机构
Fig.1 2RPU/2UPR PM
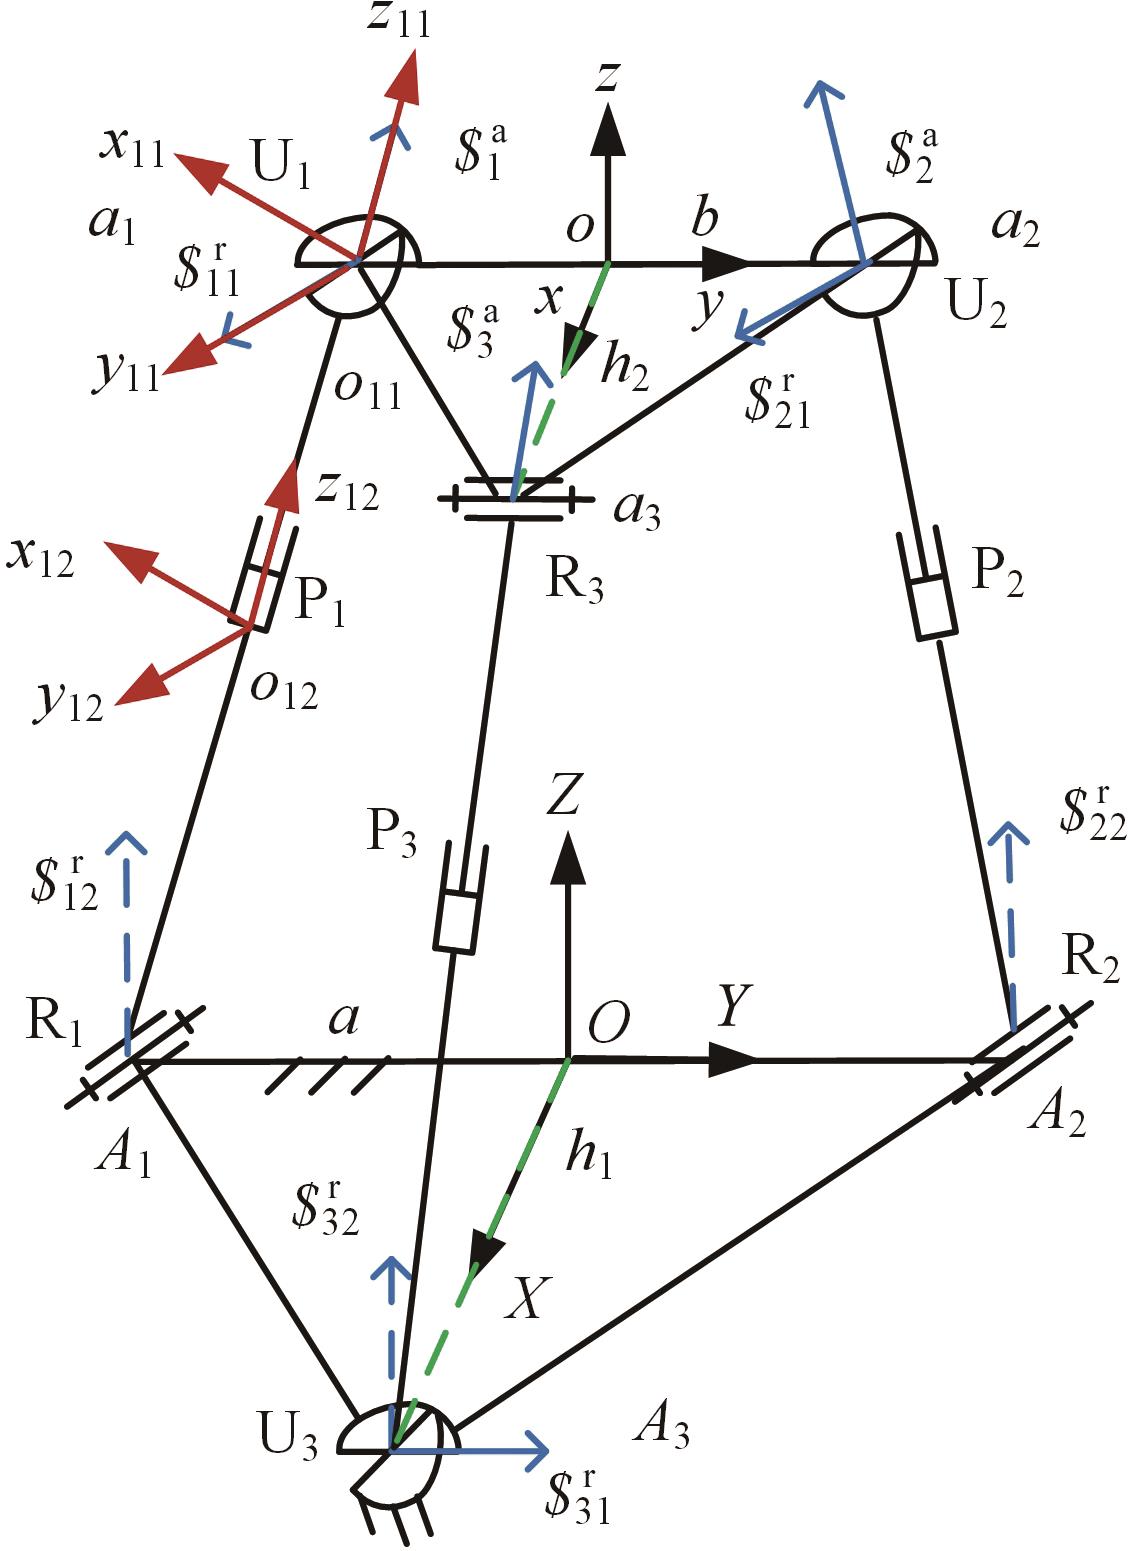
图2 2RPU/UPR并联机构
Fig.2 2RPU/UPR PM
| 参数名称 | 符号 | 数值 |
|---|---|---|
| 定平台Y方向长度 | 2a | 0.18 |
| 动平台y方向长度 | 2h | 0.3 |
| 动、定平台初始距离 | Z | 0.355 |
| 支链下连杆长度 | li1 | 0.14 |
| 支链上连杆半径 | di1 | 0.016 |
| 支链下连杆半径 | di2 | 0.02 |
表1 机构参数 (m)
Tab.1 The parameters of mechanisms
| 参数名称 | 符号 | 数值 |
|---|---|---|
| 定平台Y方向长度 | 2a | 0.18 |
| 动平台y方向长度 | 2h | 0.3 |
| 动、定平台初始距离 | Z | 0.355 |
| 支链下连杆长度 | li1 | 0.14 |
| 支链上连杆半径 | di1 | 0.016 |
| 支链下连杆半径 | di2 | 0.02 |
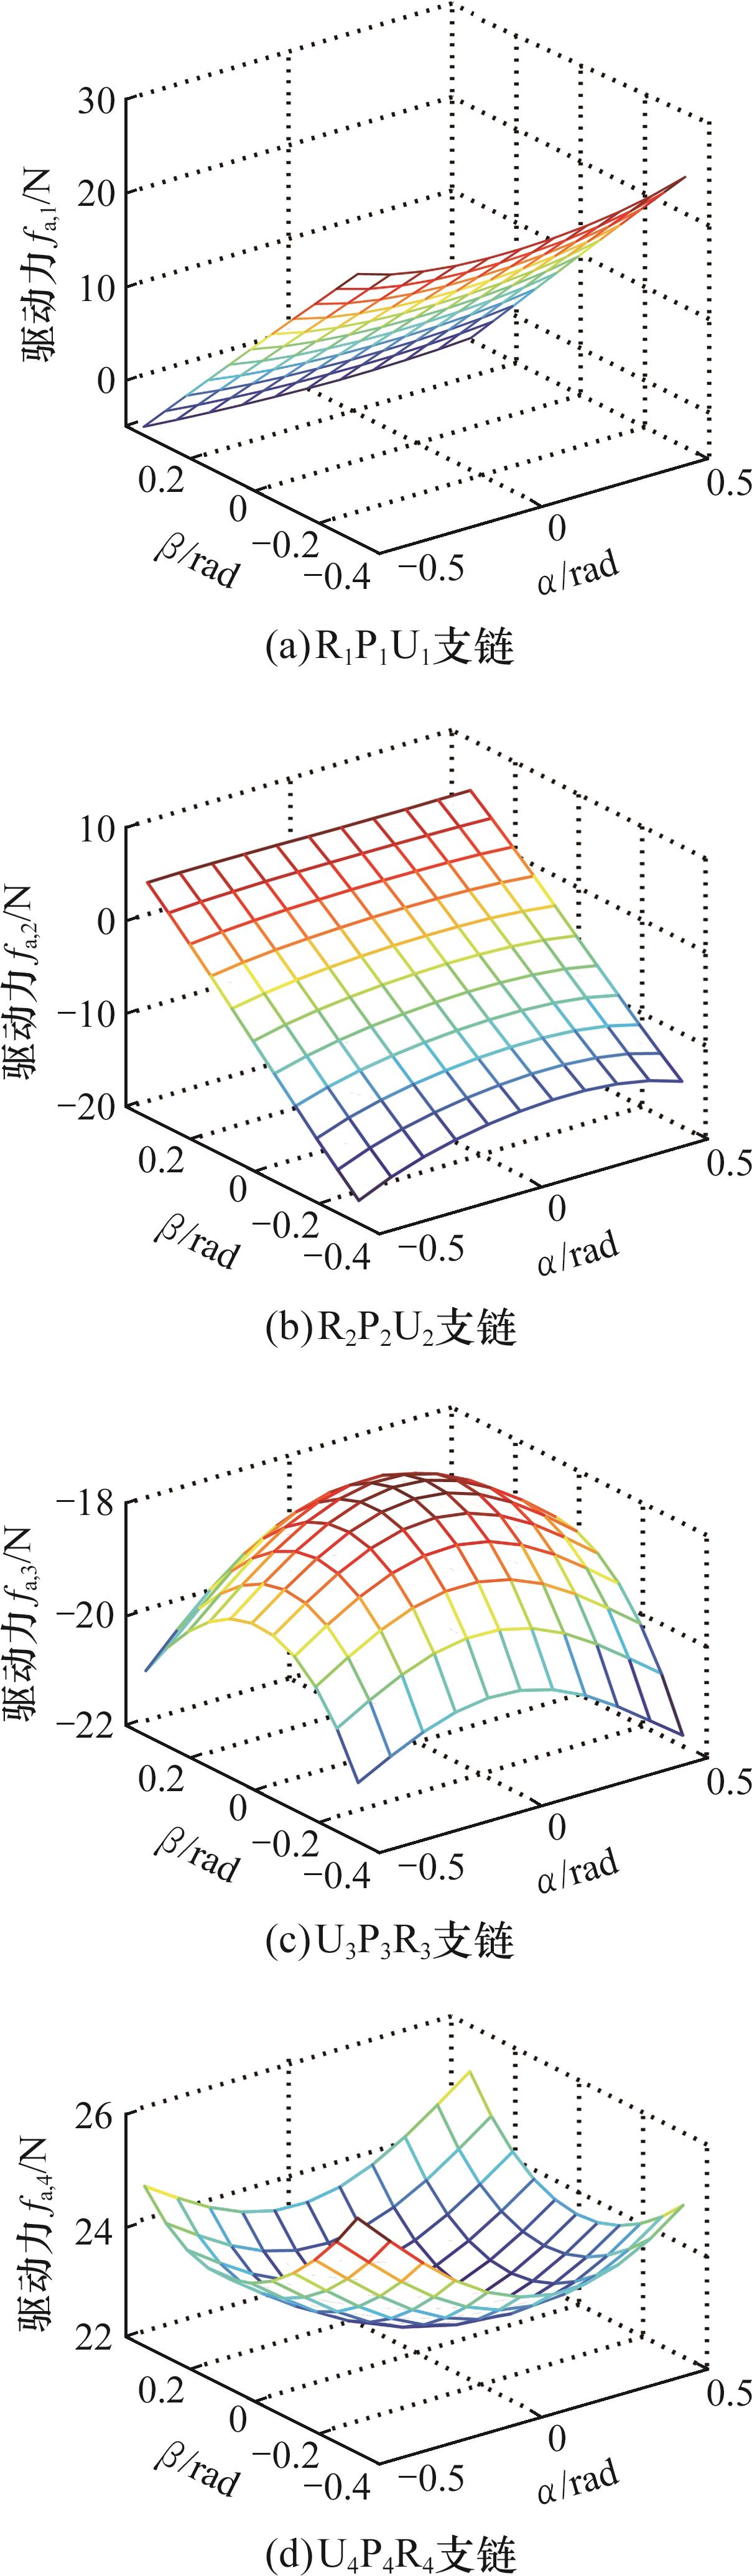
图3 2RPU/2UPR并联机构驱动力分布配置
Fig.3 Driving force distribution of 2RPU/2UPR PM
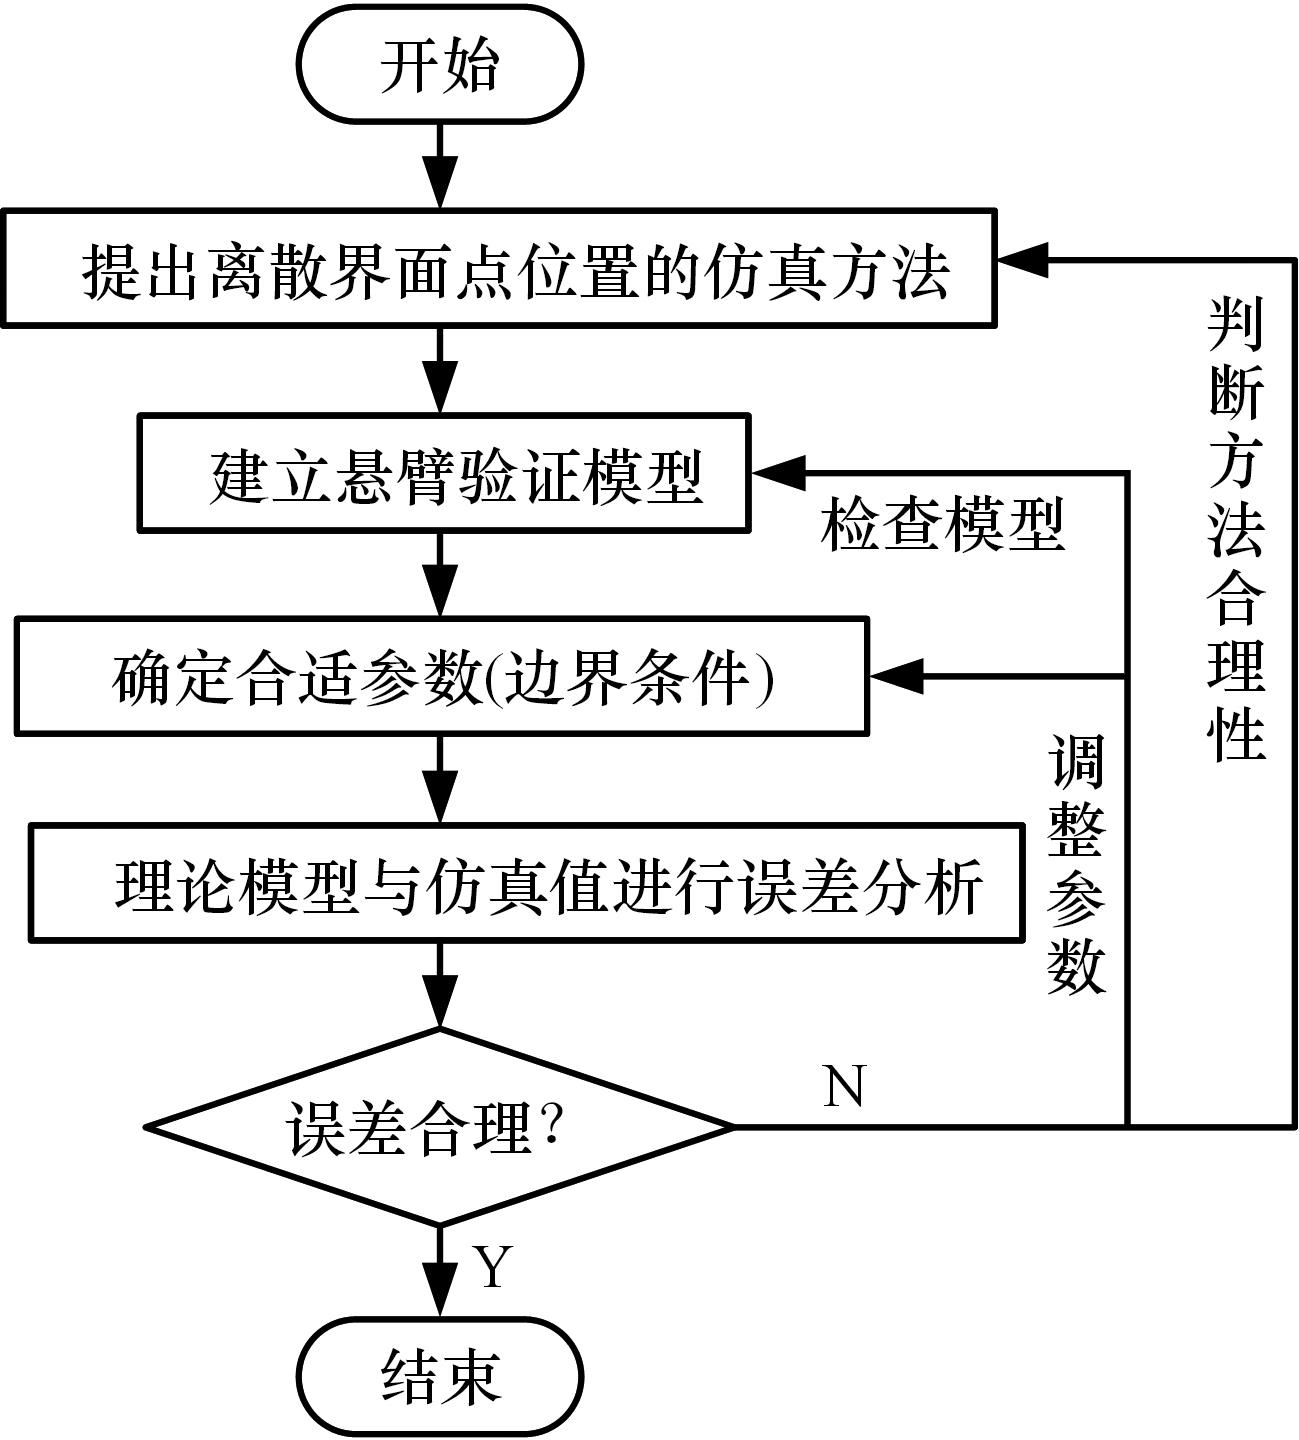
图4 仿真验证流程图
Fig.4 Simulation verification flowchart
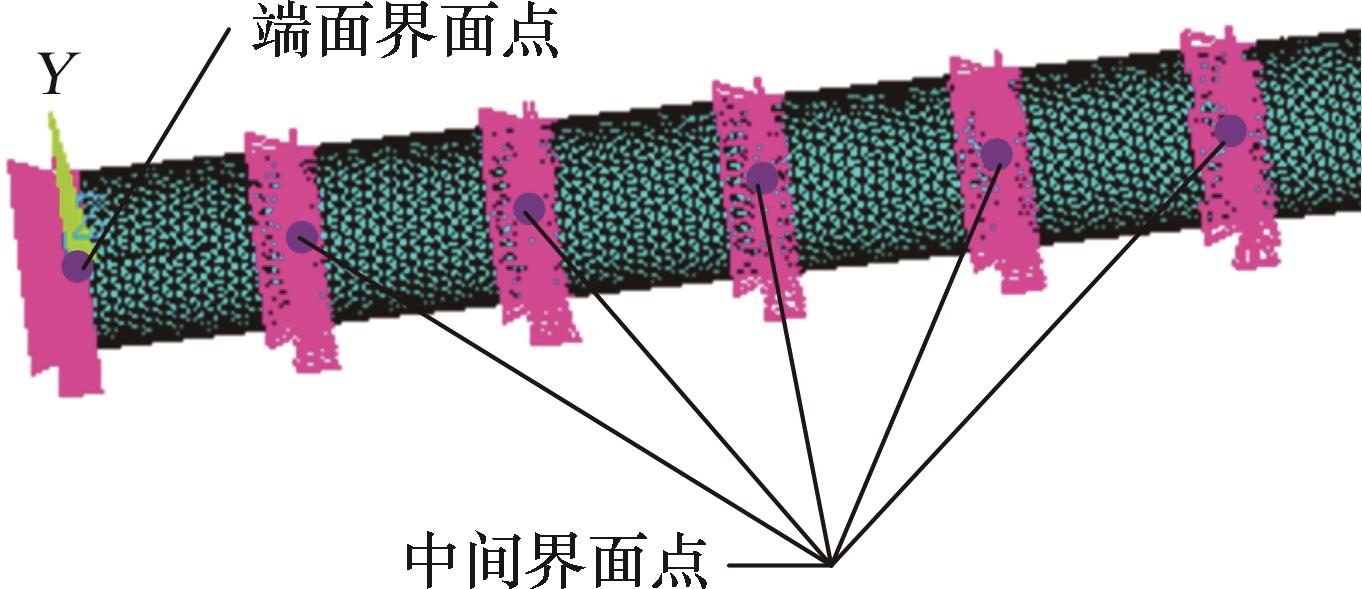
图5 多界面点杆件
Fig.5 Multi-interface point rod
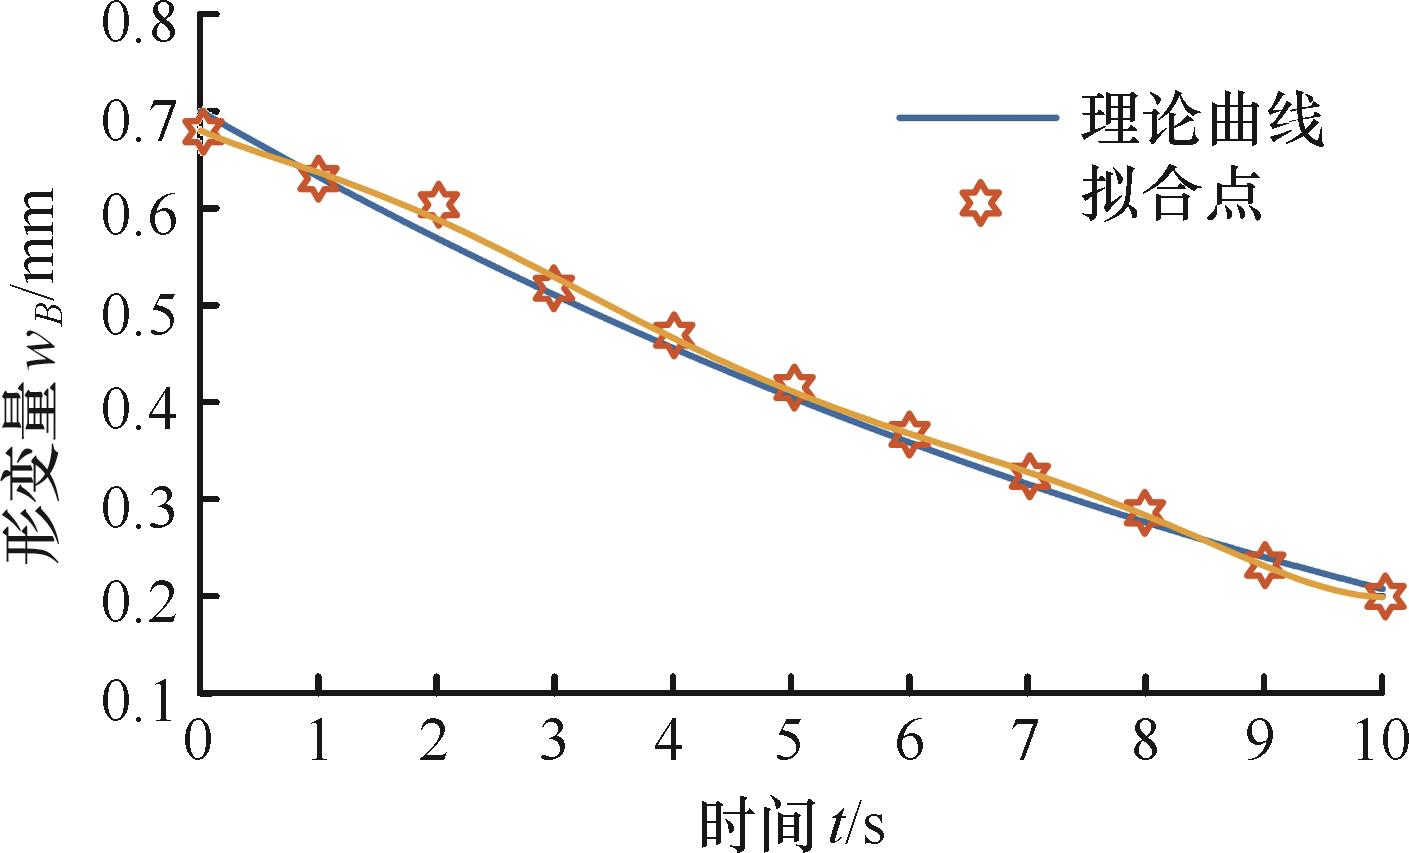
图6 理论曲线与仿真拟合曲线
Fig.6 Theoretical curves and simulation fitting curves
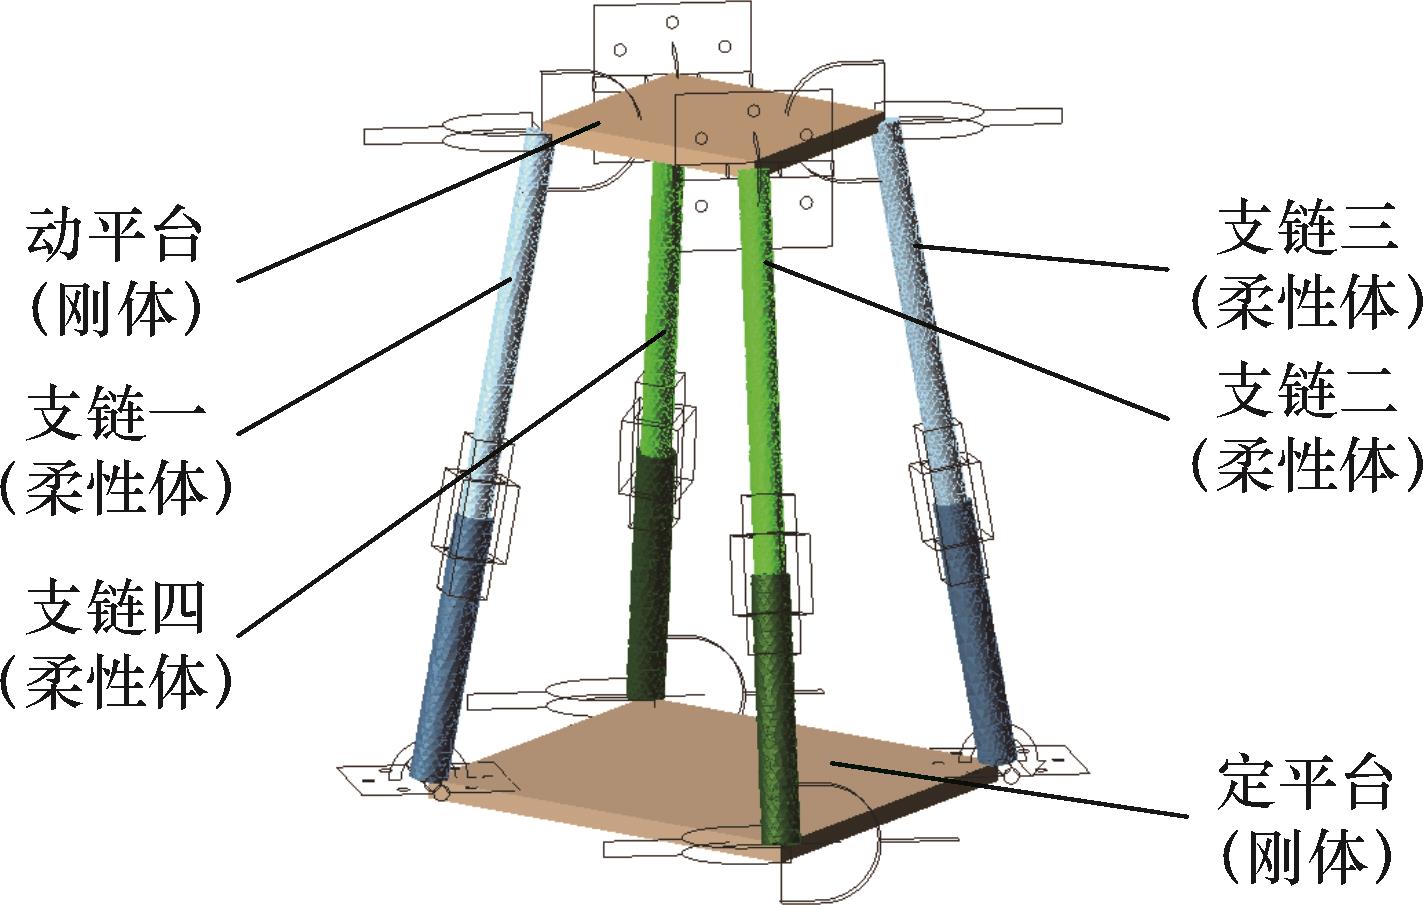
图7 并联机构2RPU/2UPR刚体-柔性体混合模型
Fig.7 The rigid-flexible mixed model of 2RPU/2UPR PM
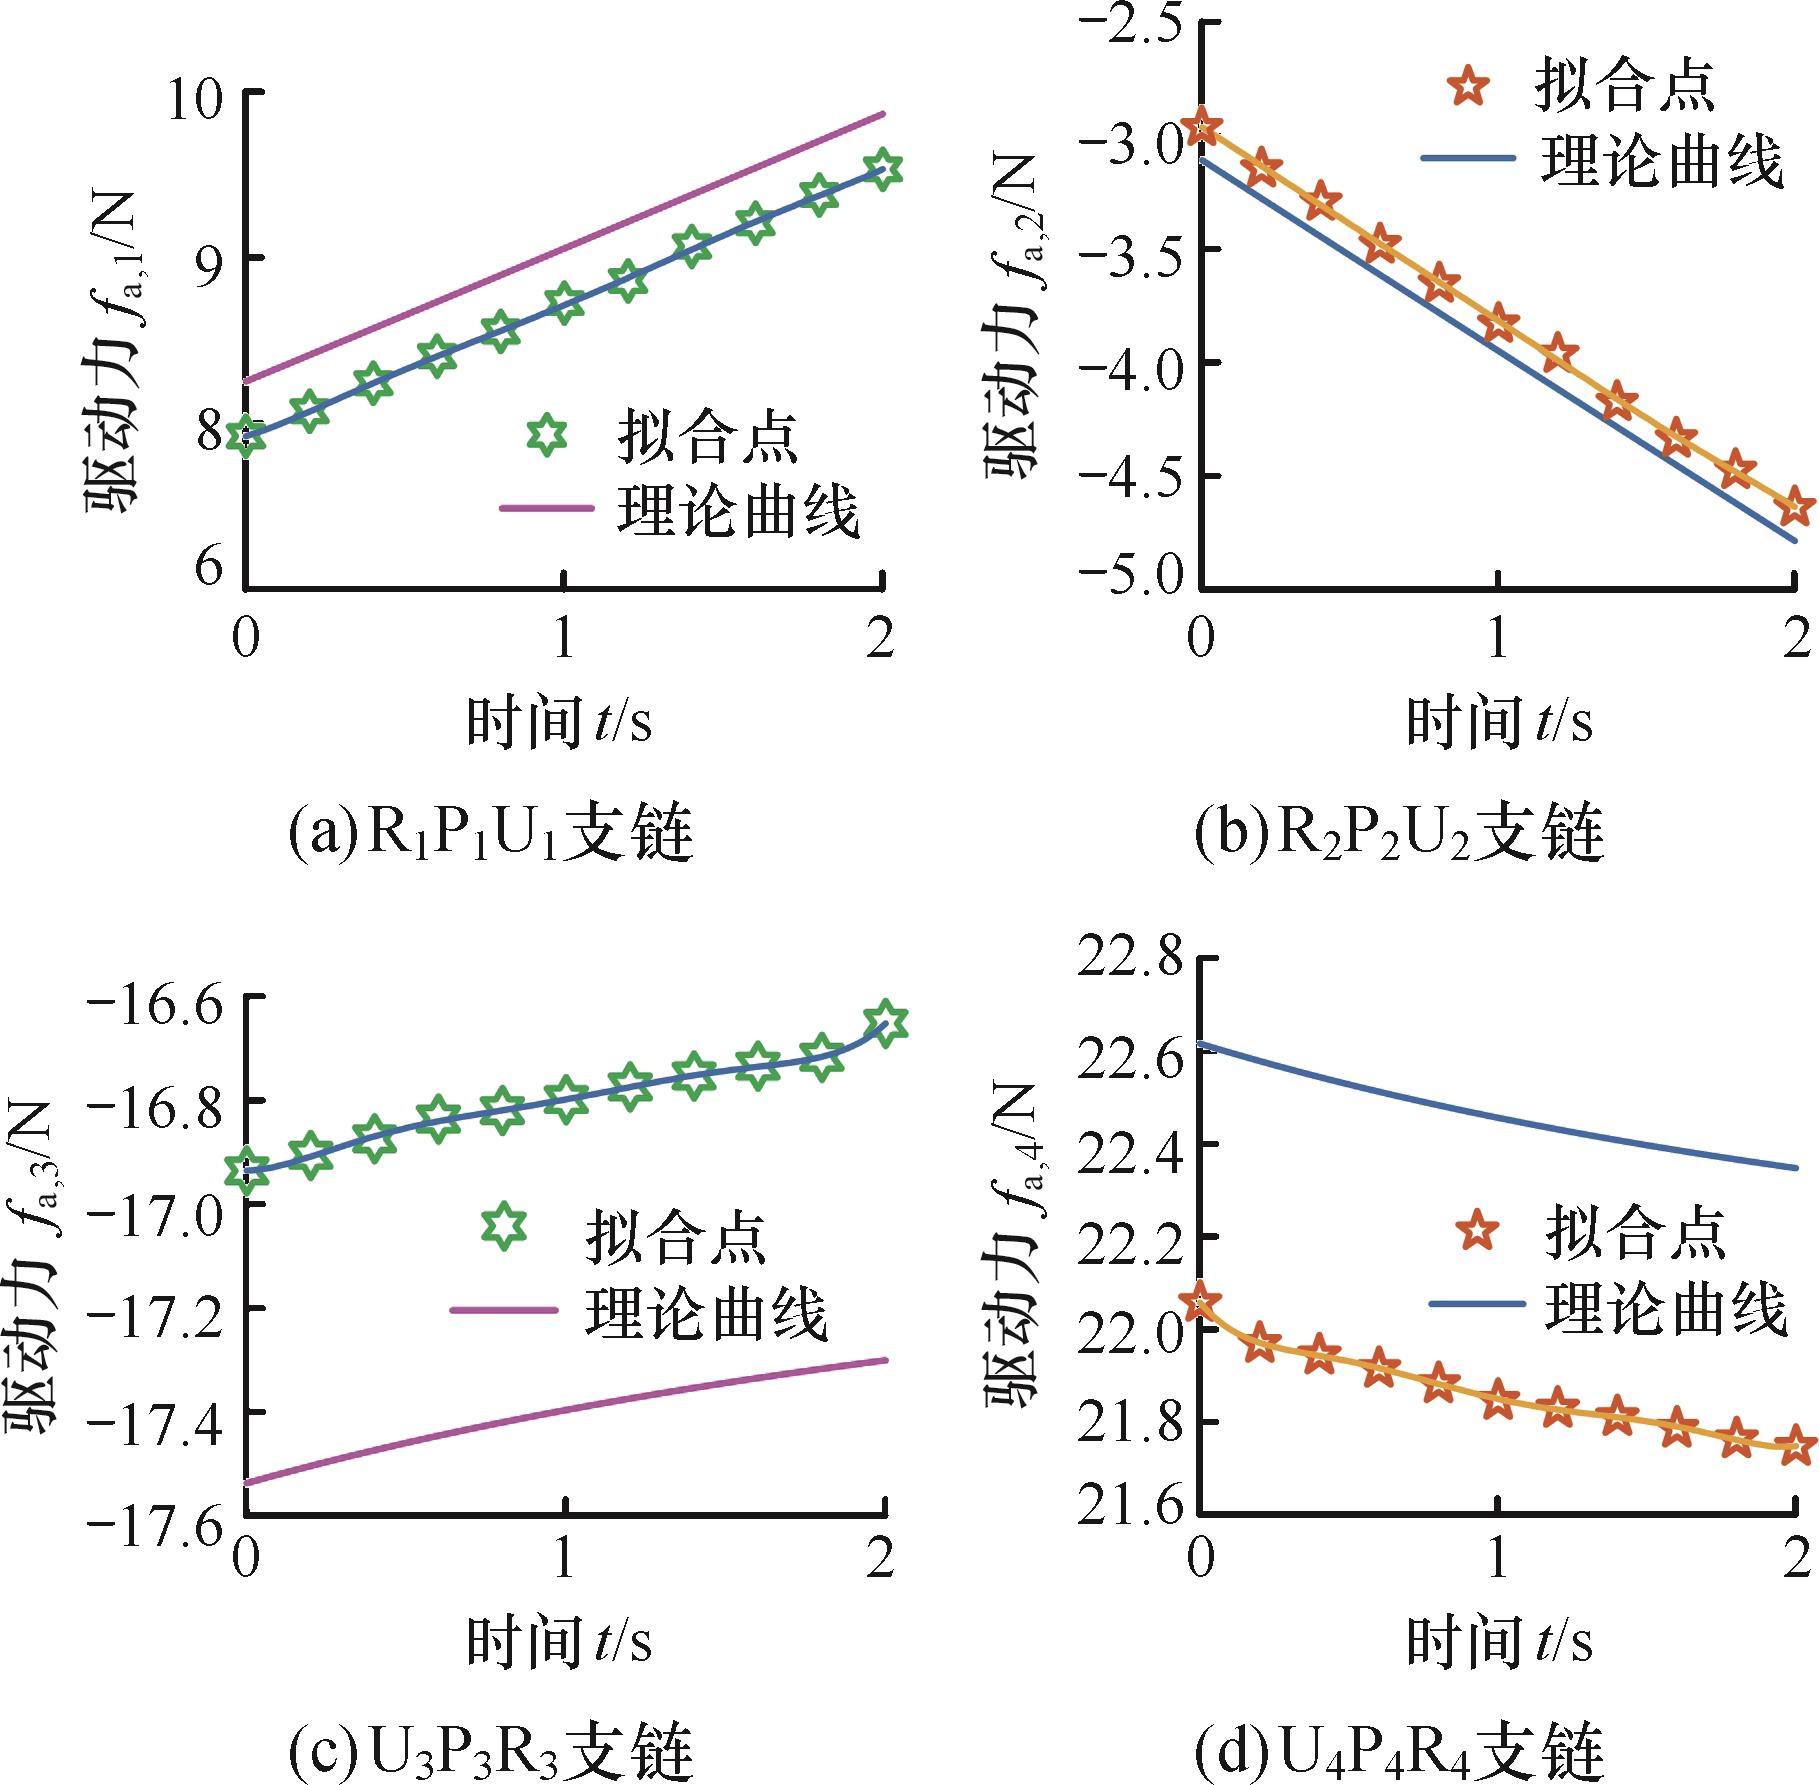
图8 驱动力理论与仿真拟合对比曲线
Fig.8 Comparison curve of the driving force theoryand the simulation fit
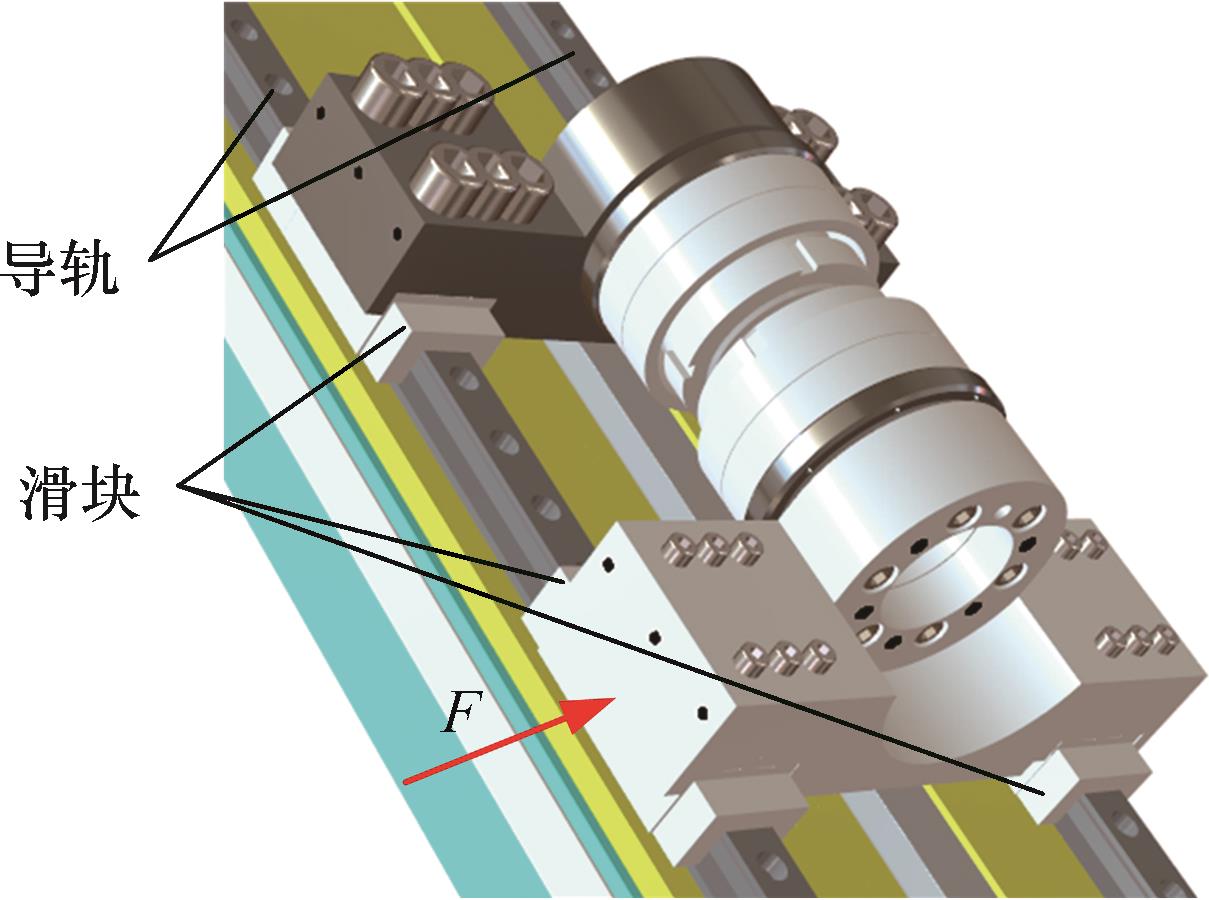
图9 并联机构移动副环节结构设计
Fig.9 Design of the moving joint structure of PMs
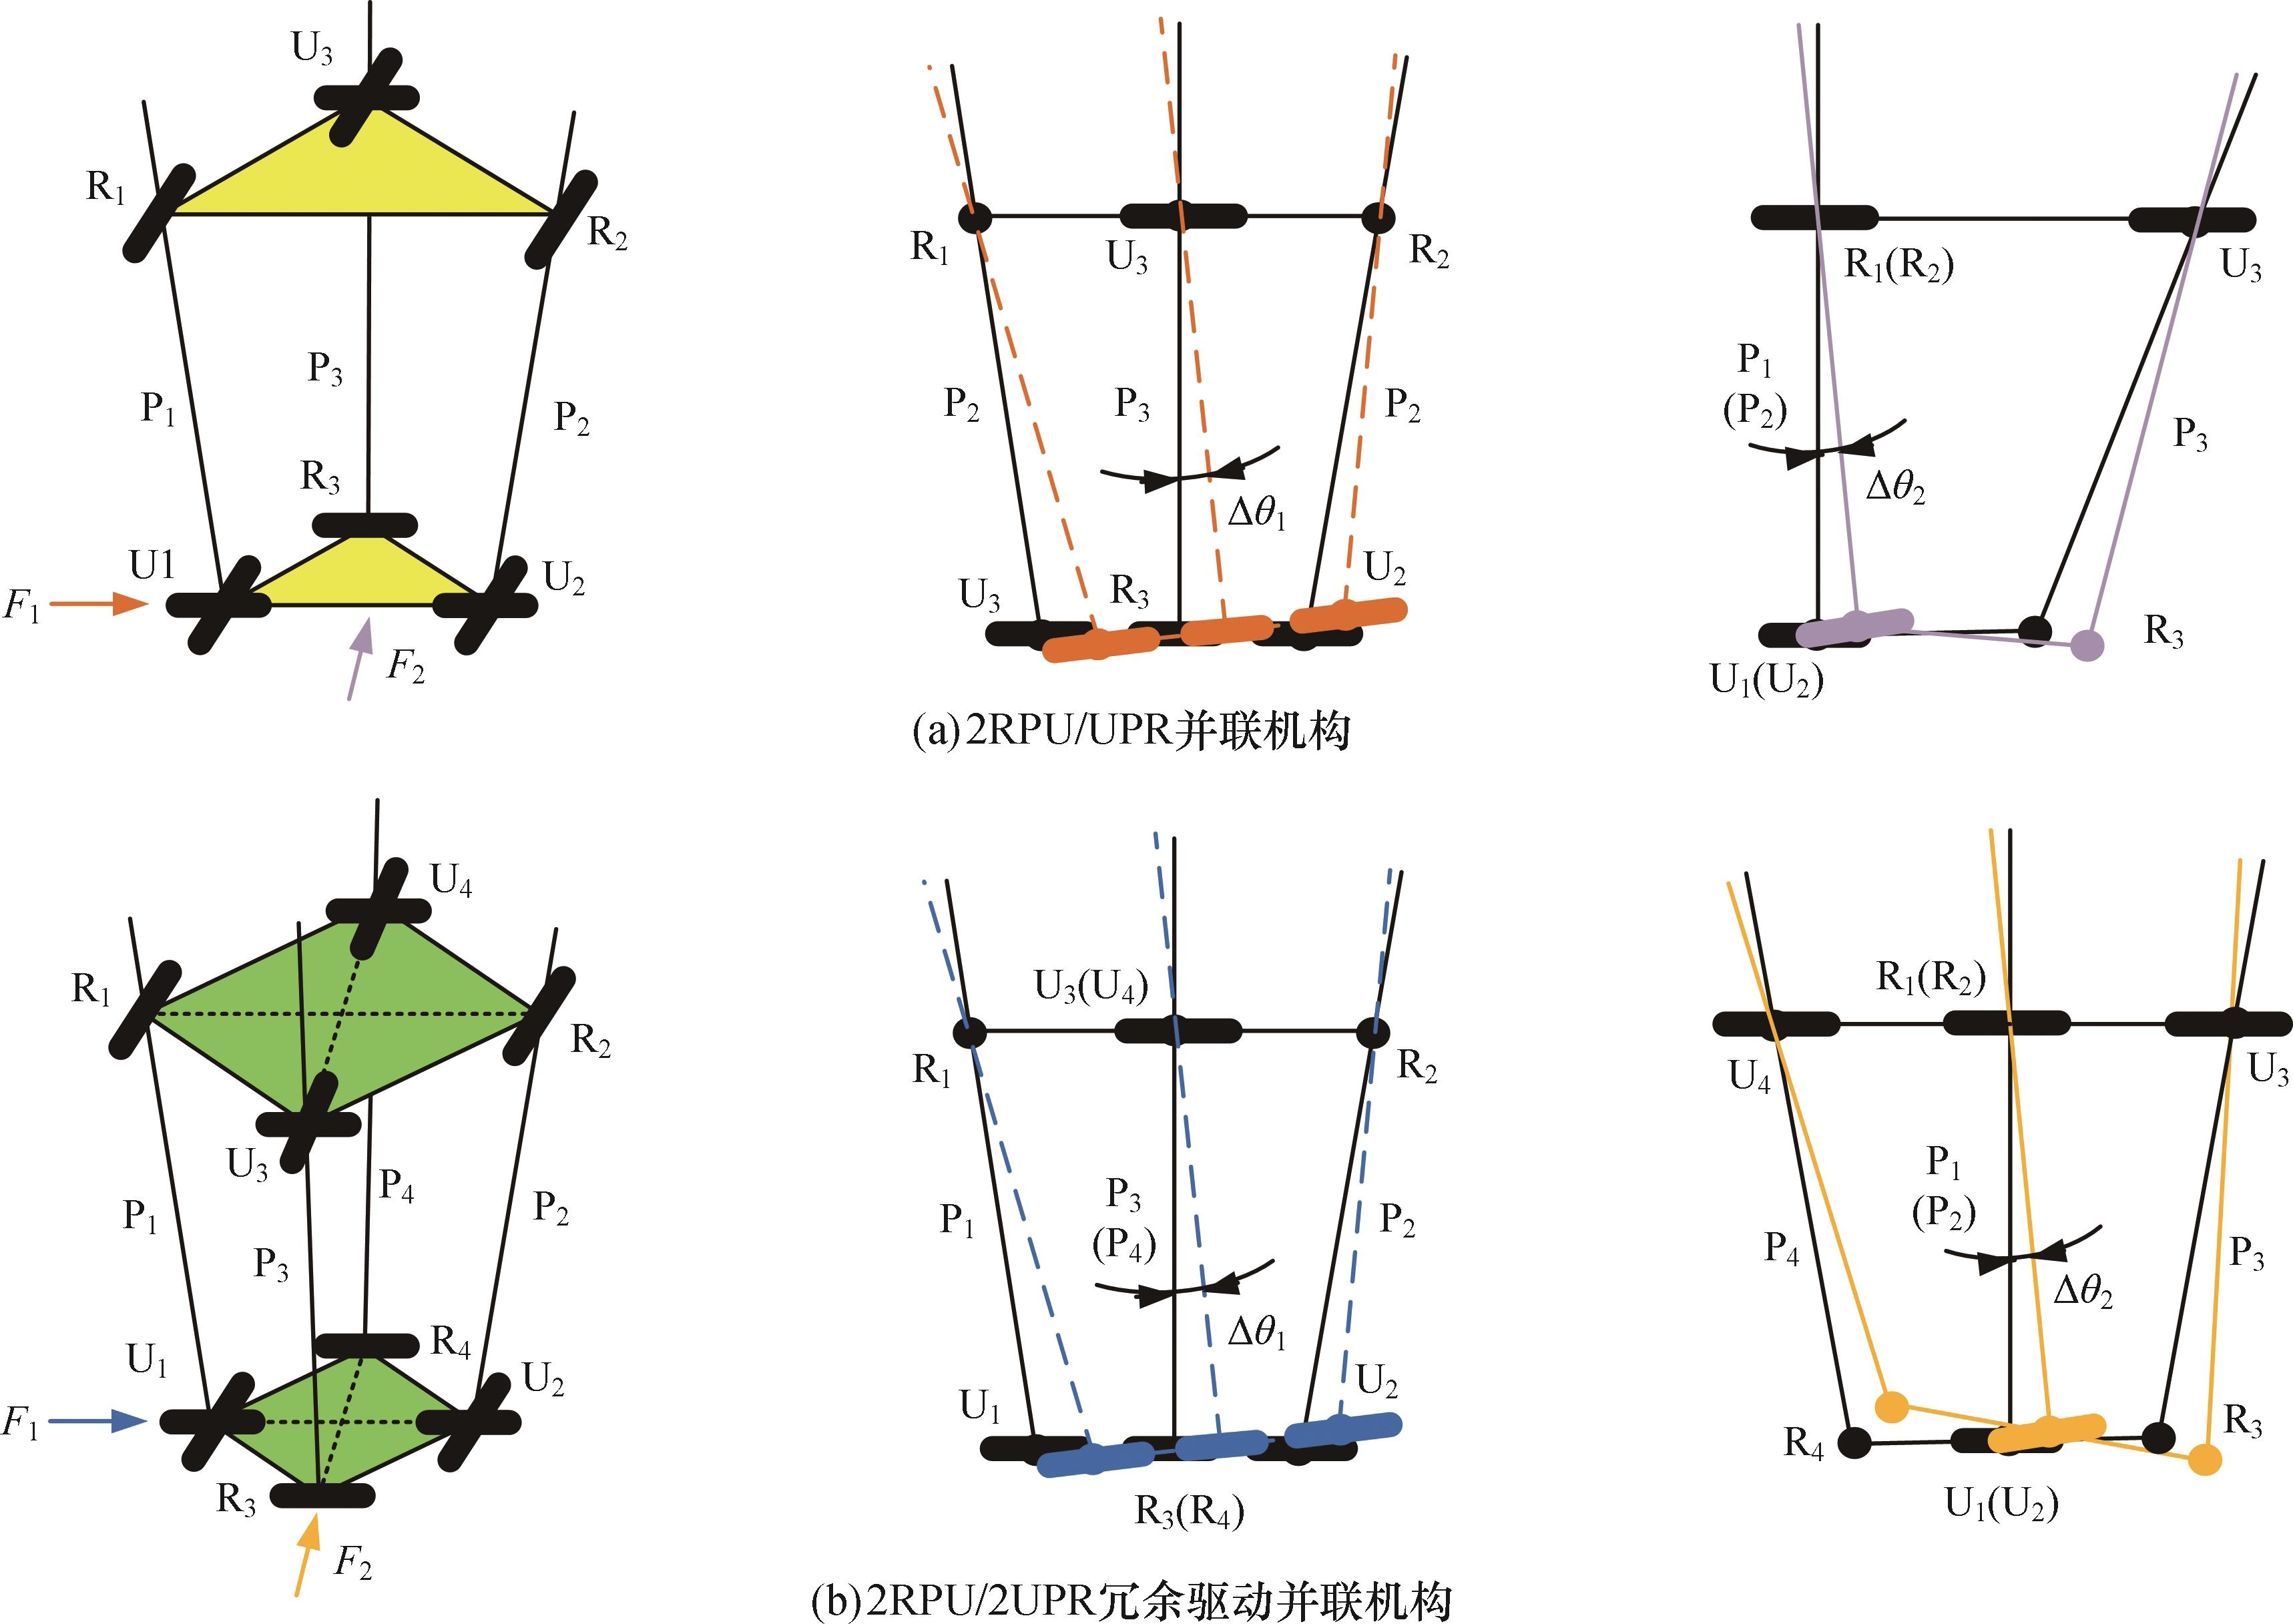
图10 并联机构形变图解
Fig.10 The deformation diagram of PMs
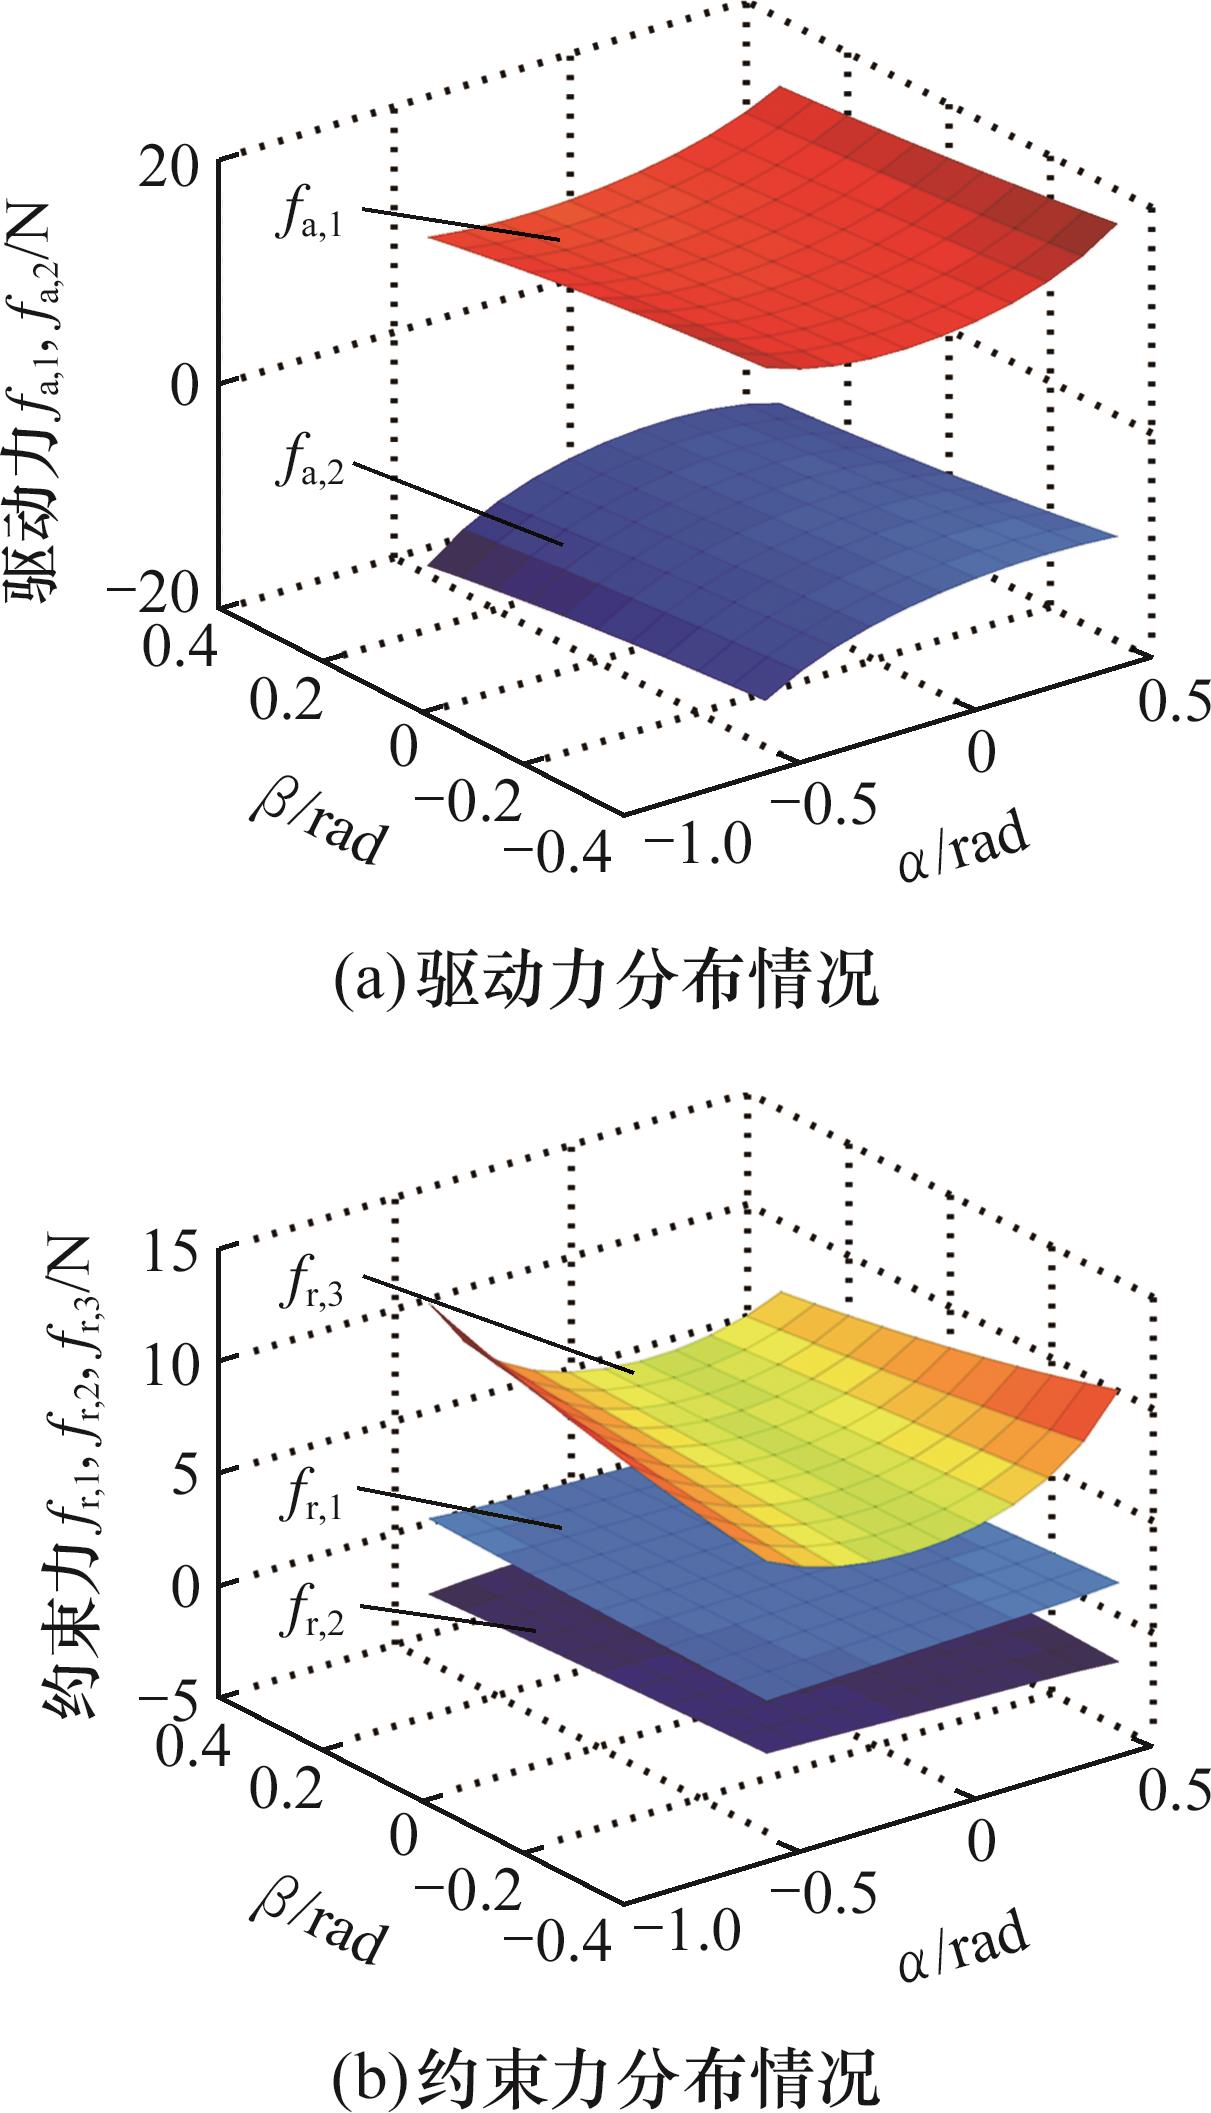
图11 外载荷F1作用下2RPU/UPR并联机构力学性能分布图谱
Fig.11 Mechanical performance distribution diagram of 2RPU/UPR parallel mechanism under external load F1
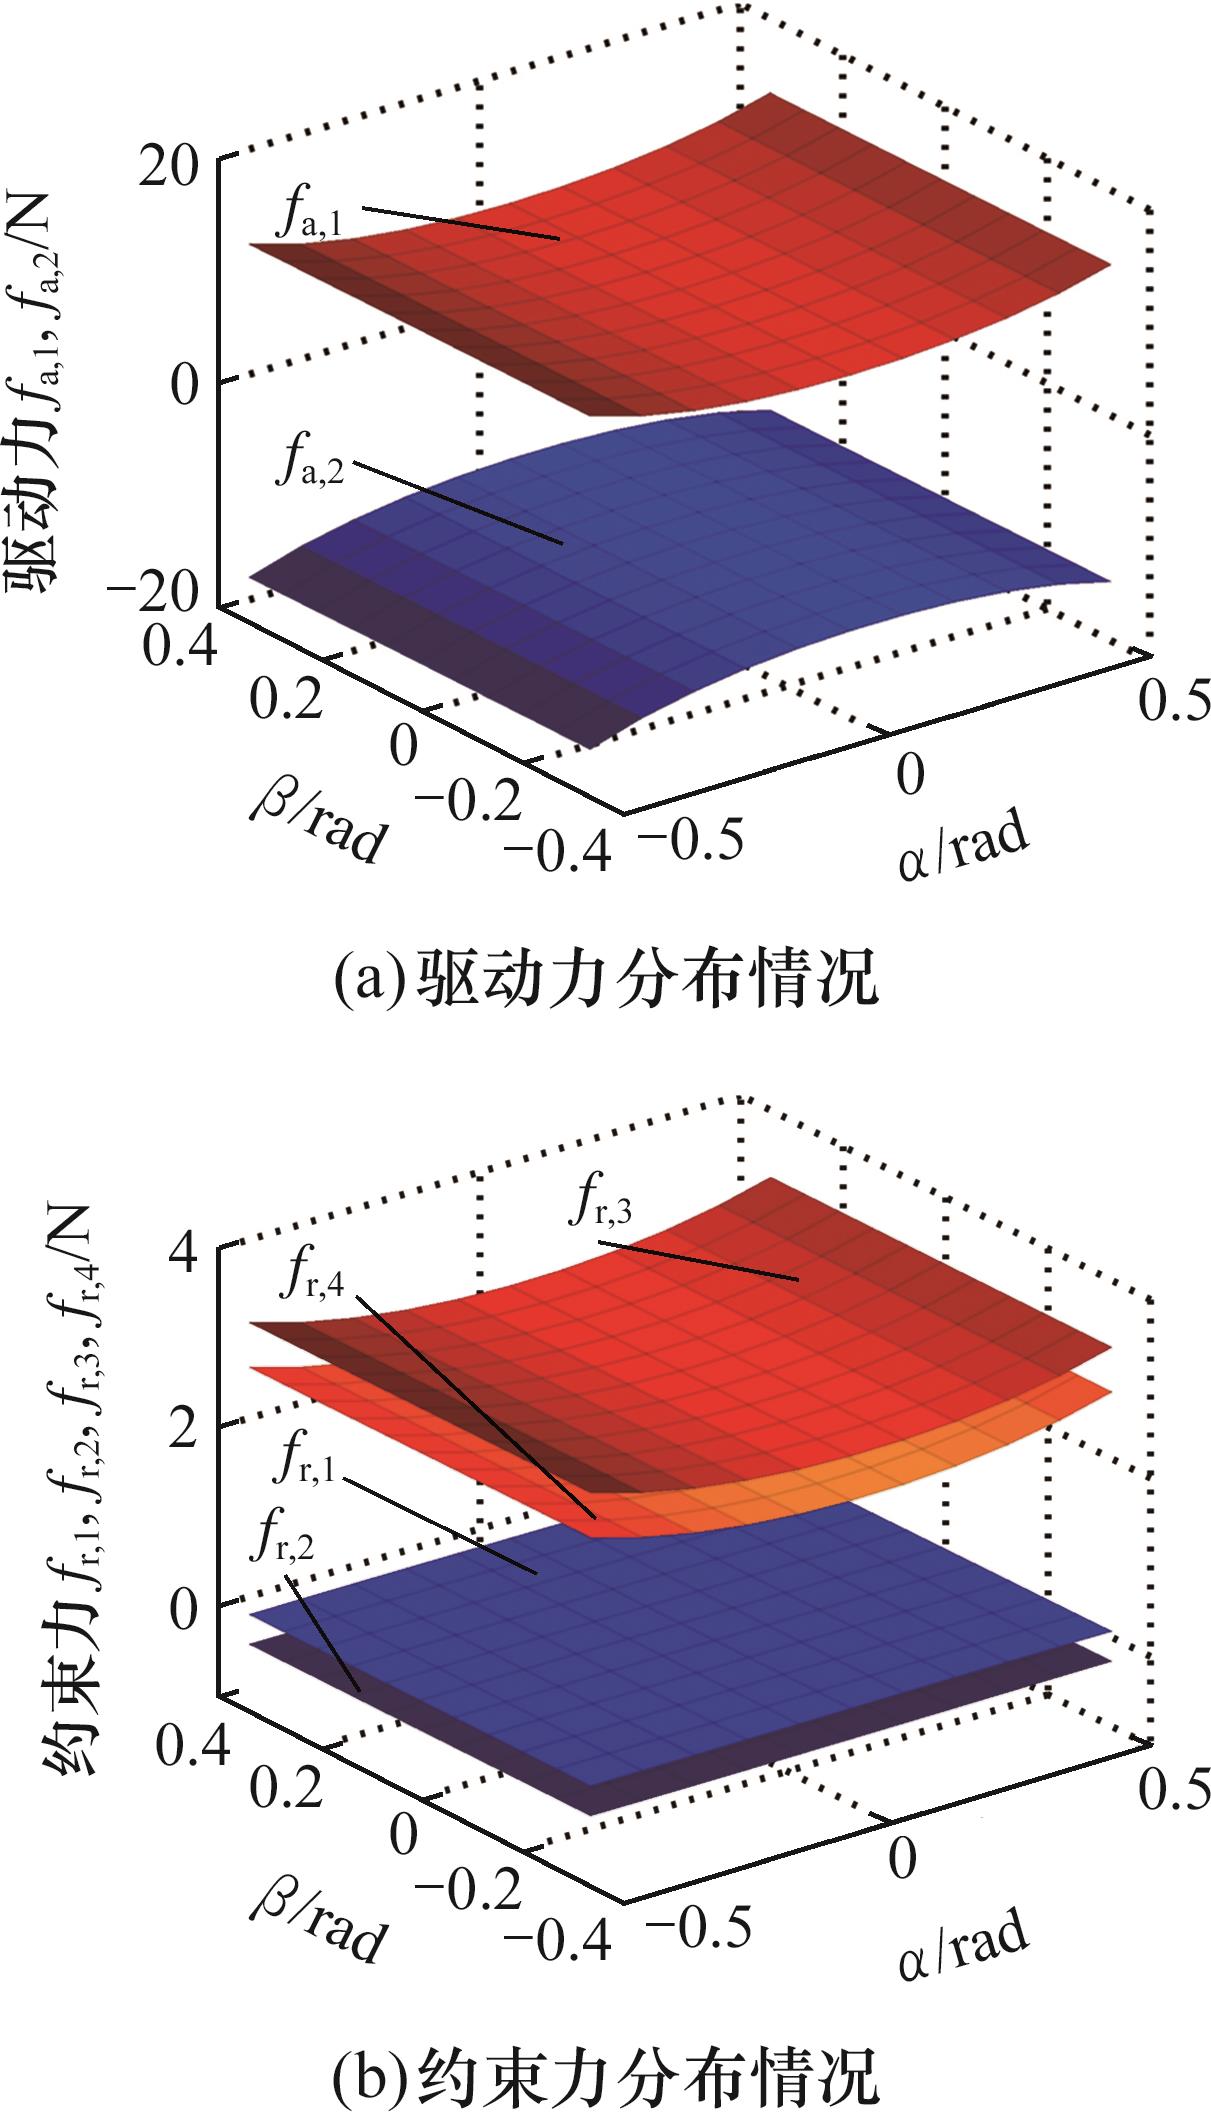
图12 外载荷F1作用下2RPU/2UPR冗余驱动并联机构力学性能分布图谱
Fig.12 Mechanical performance distribution diagram of 2RPU/2UPR parallel mechanism under external load F1
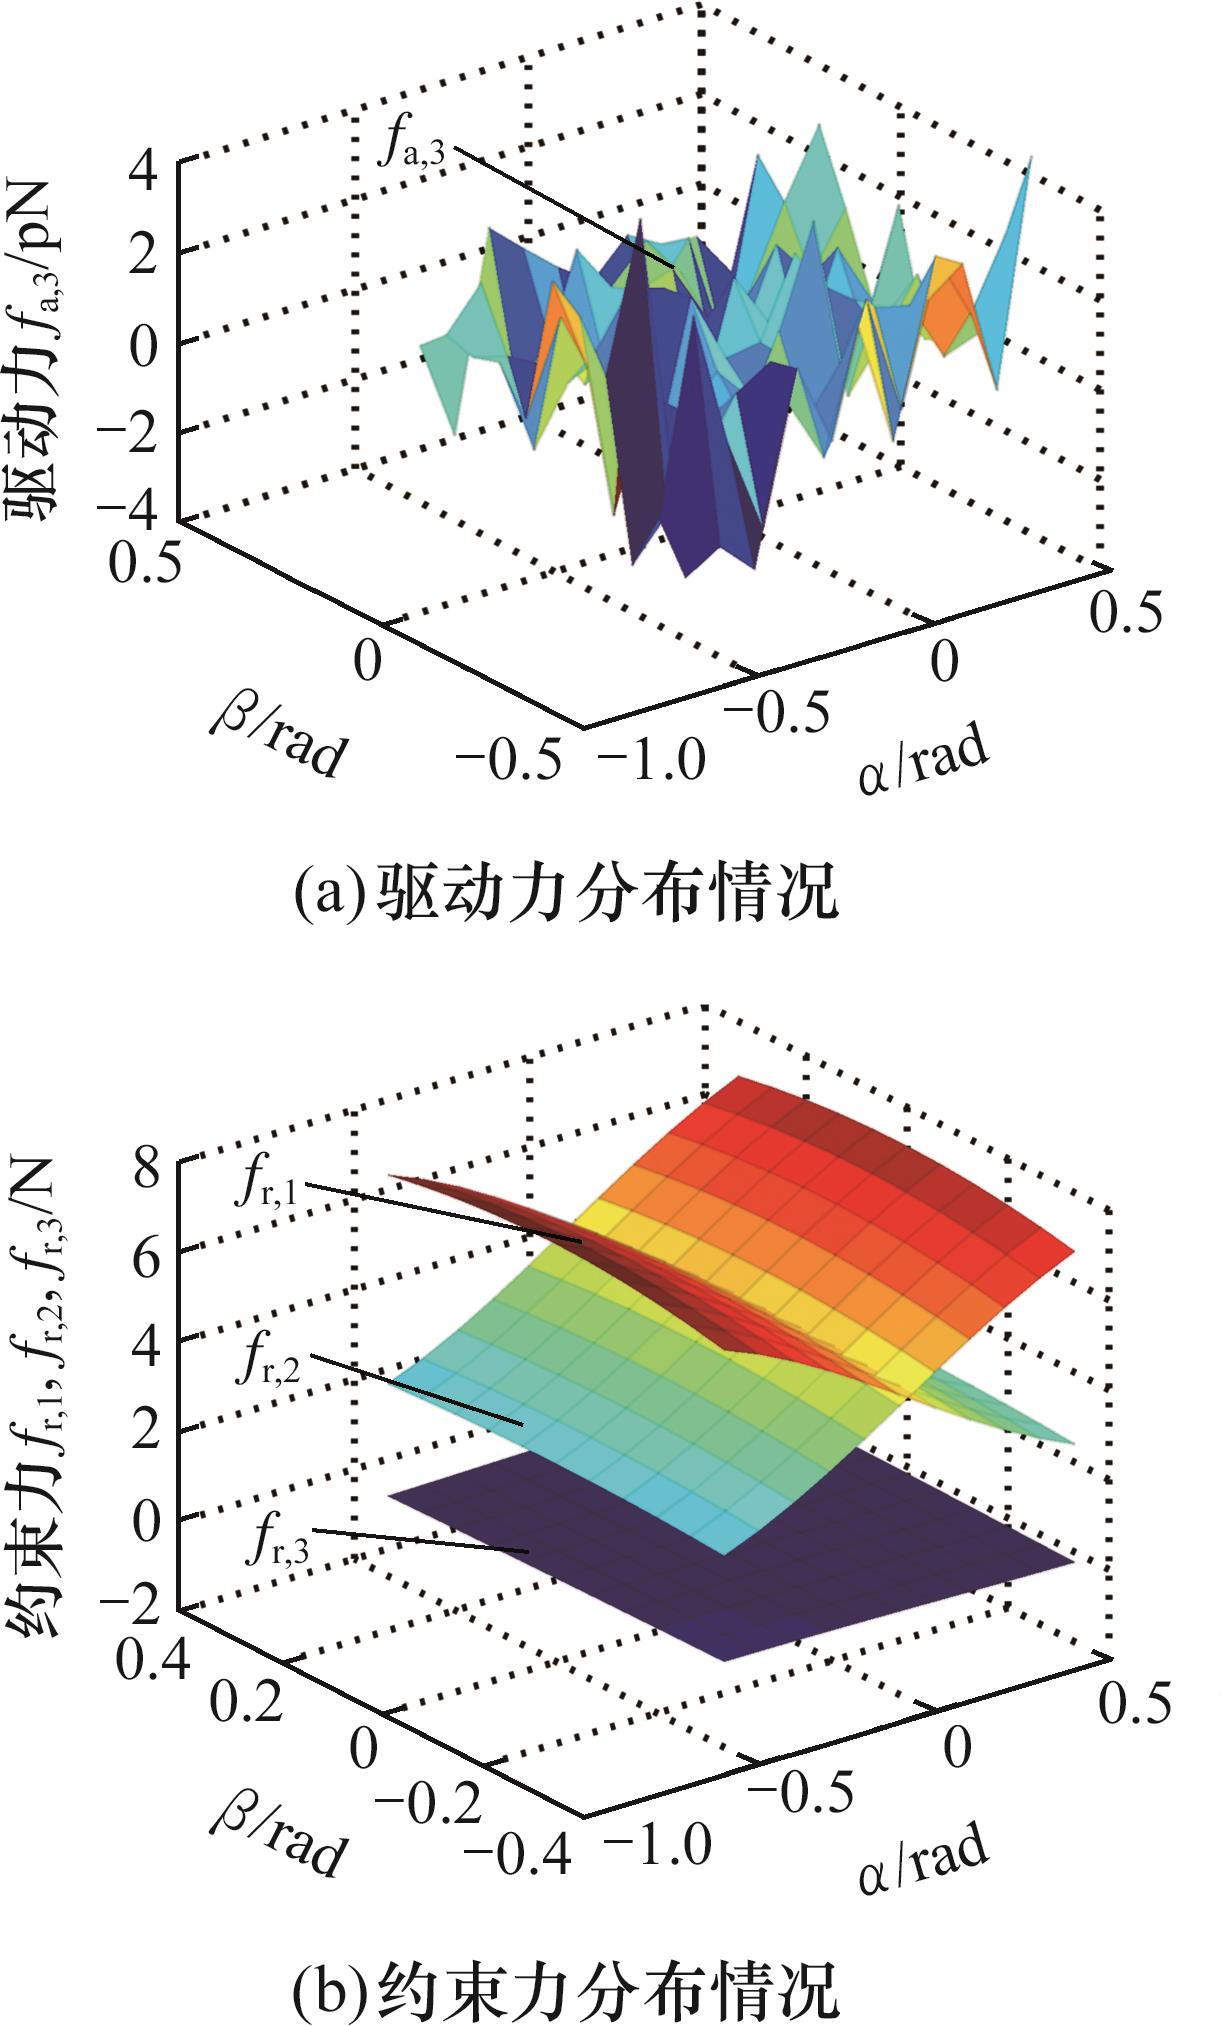
图13 外载荷F2作用下2RPU/UPR并联机构力学性能分布图谱
Fig.13 Mechanical performance distribution diagram of 2RPU/UPR parallel mechanism under external load F2
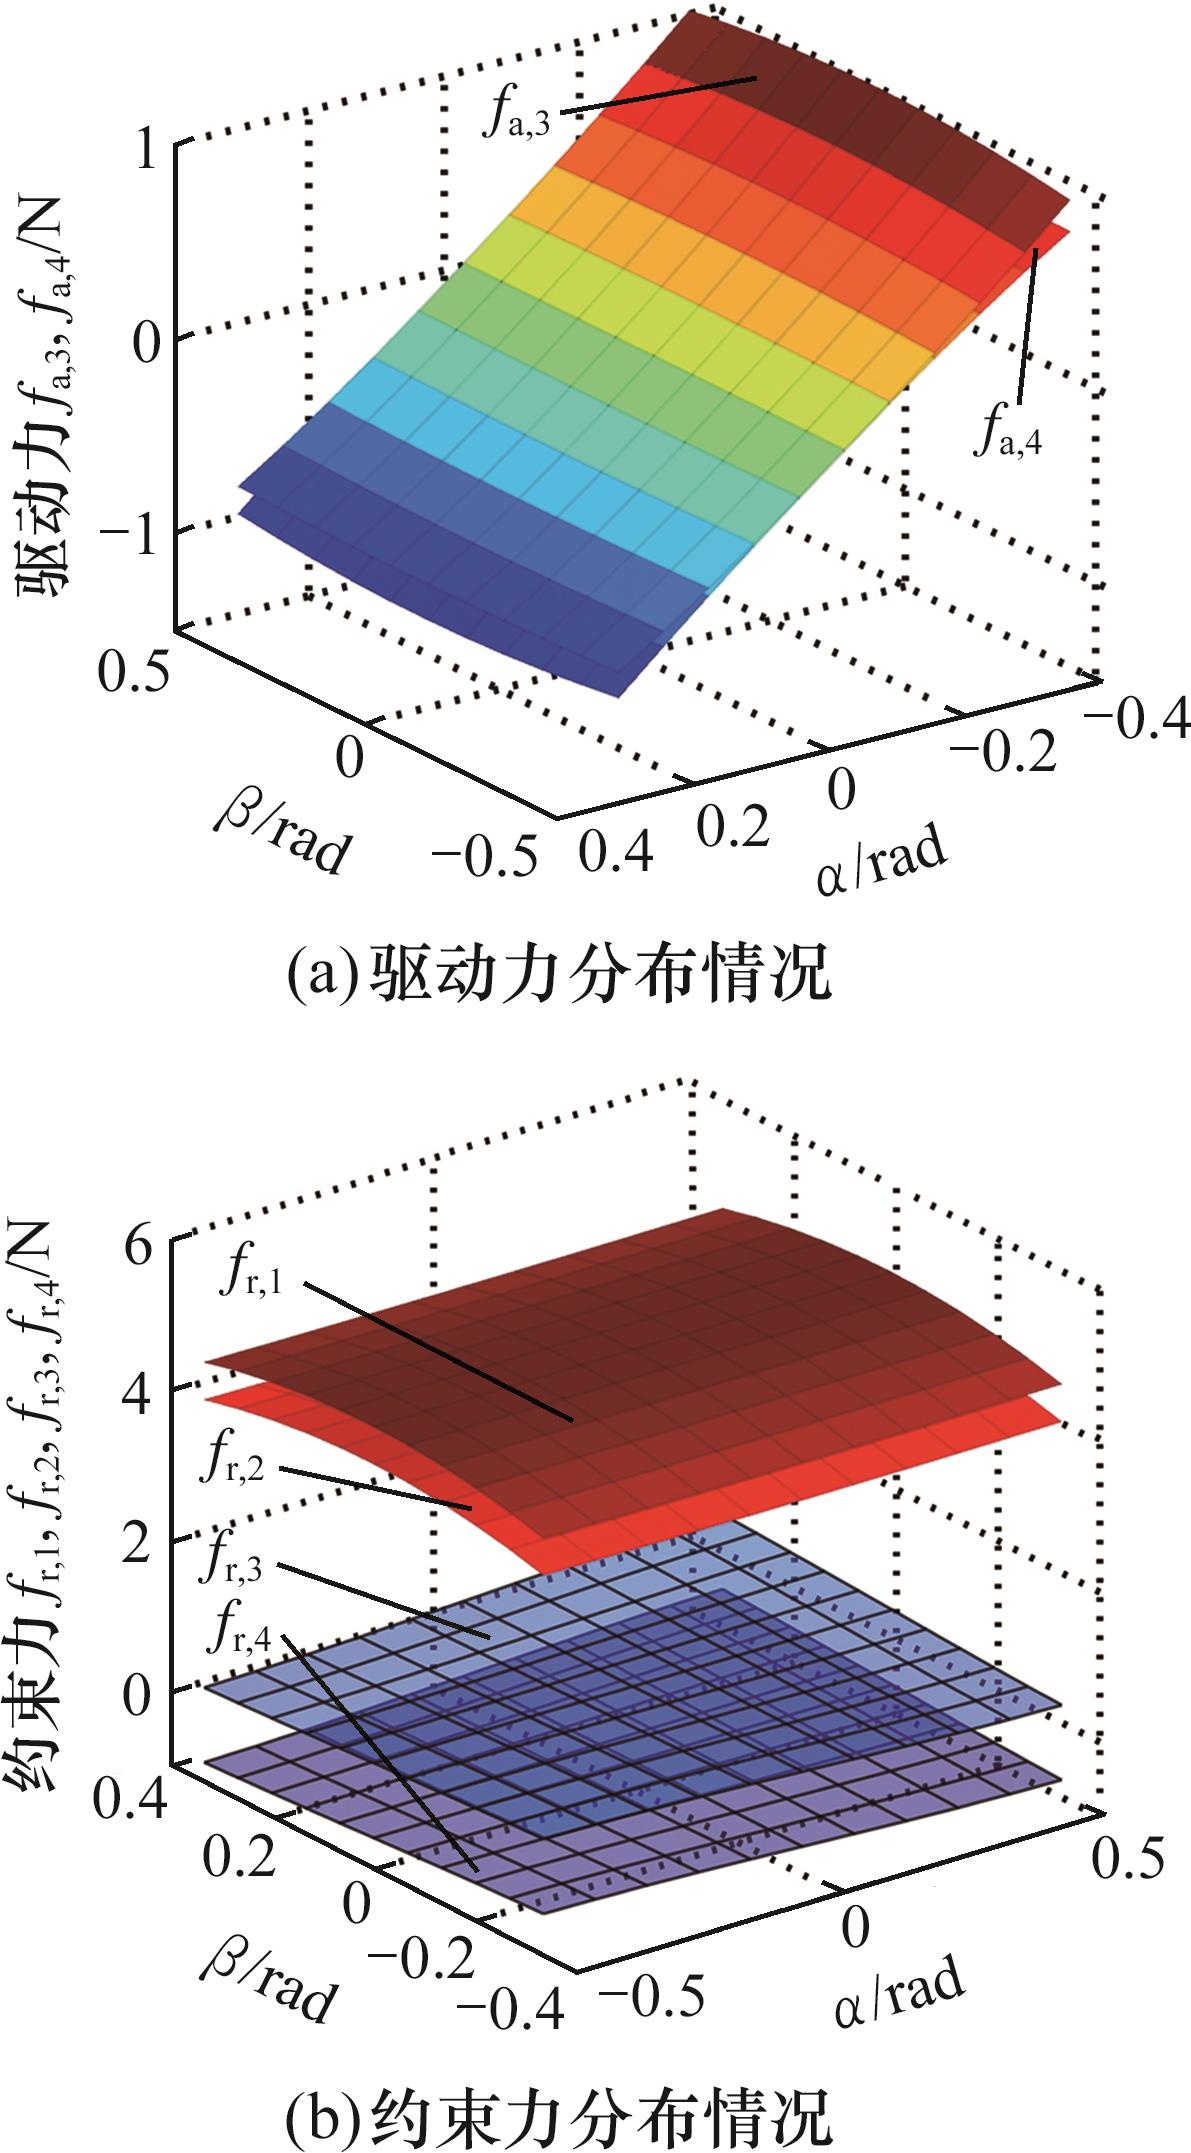
图14 外载荷F2作用下2RPU/2UPR冗余驱动并联机构力学性能分布图谱
Fig.14 Mechanical performance distribution diagram of 2RPU/2UPR parallel mechanism under external load F2
| [1] | 赵杰. 我国工业机器人发展现状与面临的挑战[J]. 航空制造技术, 2012, 55(12): 26-29. |
| ZHAO Jie. Development and Challenge of Chinese Industrial Robot[J]. Aeronautical Manufacturing Technology, 2012, 55(12): 26-29. | |
| [2] | HUANG Tian, DONG Chenglin, LIU Haitao, et al. A Simple and Visually Orientated Approach for Type Synthesis of Overconstrained 1T2R Parallel Mechanisms[J]. Robotica, 2019, 37(7): 1161-1173. |
| [3] | GAN Dongming, DIAS J, SENEVIRATNE L. Unified Kinematics and Optimal Design of a 3rRPS Metamorphic Parallel Mechanism with a Reconfigurable Revolute Joint[J]. Mechanism and Machine Theory, 2016, 96: 239-254. |
| [4] | JIN Y, BI Z M, LIU H T, et al. Kinematic Analysis and Dimensional Synthesis of Exechon Parallel Kinematic Machine for Large Volume Machining[J]. Journal of Mechanisms and Robotics, 2015, 7(4): 041004. |
| [5] | 李秦川, 柴馨雪, 陈巧红. 两转一移三自由度并联机构研究进展[J]. 科学通报, 2017, 62(14): 1507-1519. |
| LI Qinchuan, CHAI Xinxue, CHEN Qiaohong. Review on 2R1T 3-DOF Parallel Mechanisms[J]. Chinese Science Bulletin, 2017, 62(14): 1507-1519. | |
| [6] | ZHANG Jun, ZHAO Y Q, JIN Yan. Elastodynamic Modeling and Analysis for an Exechon Parallel Kinematic Machine[J]. Journal of Manufacturing Science and Engineering, 2016, 138(3): 031011. |
| [7] | DONG C, LIU H, LIU Q, et al. An Approach for Type Synthesis of Overconstrained 1T2R Parallel Mechanisms[M]//Computational Kinematics. Cham: Springer International Publishing, 2017: 274-281. |
| [8] | HAN Jiale, CHENG Hongfei, SHAN Xianlei, et al. A Novel Multi-pulse Friction Compensation Strategy for Hybrid Robots[J]. Mechanism and Machine Theory, 2024, 201: 105726. |
| [9] | XU Yundou, YANG Fan, XU Zhenghe, et al. TriRhino: a Five-degrees-of-freedom of Hybrid Serial–Parallel Manipulator with all Rotating Axes Being Continuous: Stiffness Analysis and Experiments[J]. Journal of Mechanisms and Robotics, 2021, 13(2): 025002. |
| [10] | 王耀军, 张海峰, 李秦川. Vex4冗余驱动并联机构的动力学建模、力优化及力位混合控制[J]. 机械工程学报, 2022, 58(23): 65-74. |
| WANG Yaojun, ZHANG Haifeng, LI Qinchuan. Dynamics Modeling, Force Optimization and Force/Position Hybrid Control for a Vex4 Redundantly Actuated Parallel Robot[J]. Journal of Mechanical Engineering, 2022, 58(23): 65-74. | |
| [11] | 刘晓飞, 陈冉, 万波, 等. 多冗余驱动并联机构2RPU+2UPR+RPR的动力学建模与控制策略研究[J]. 机械工程学报, 2024, 60(11): 237-249. |
| LIU Xiaofei, CHEN Ran, WAN Bo, et al. Dynamics Analysis and Control Strategy Research of More Redundantly Actuated Parallel Mechanism 2RPU+2UPR+RPR[J]. Journal of Mechanical Engineering, 2024, 60(11): 237-249. | |
| [12] | 李永泉, 张阳, 郭雨, 等. 两转一移冗余驱动并联机构构型综合新方法研究[J]. 机械工程学报, 2019, 55(23): 25-37. |
| LI Yongquan, ZHANG Yang, GUO Yu, et al. New Method for Type Synthesis of 2R1T Redundant Driven Parallel Mechanisms[J]. Journal of Mechanical Engineering, 2019, 55(23): 25-37. | |
| [13] | GOGU G. Mobility and Spatiality of Parallel Robots Revisited via Theory of Linear Transformations[J]. European Journal of Mechanics - A/Solids, 2005, 24(4): 690-711. |
| [14] | 赵雅聪, 王启明. 基于FAST馈源支撑系统的索牵引并联机构的力学分析[J]. 机器人, 2023, 45(4): 431-438. |
| ZHAO Yacong, WANG Qiming. Mechanical Analysis on Cable-driven Parallel Mechanism Based on FAST Feed Support System[J]. Robot, 2023, 45(4): 431-438. | |
| [15] | 孙鹏, 戴显永, 李研彪, 等. 基于3-RRP并联机构的腕关节设计与分析[J]. 机械工程学报, 2023, 59(5): 112-120. |
| SUN Peng, DAI Xianyong, LI Yanbiao, et al. Design and Analysis of Wrist Joint Based on 3-RRP Parallel Mechanism[J]. Journal of Mechanical Engineering, 2023, 59(5): 112-120. | |
| [16] | XU Yundou, LIU Wenlan, YAO Jiantao, et al. A Method for Force Analysis of the Overconstrained Lower Mobility Parallel Mechanism[J]. Mechanism and Machine Theory, 2015, 88: 31-48. |
| [17] | 张俊, 赵艳芹. Exechon并联模块的静刚度建模与分析[J]. 机械工程学报, 2016, 52(19): 34-41. |
| ZHANG Jun, ZHAO Yanqin. Stiffness Modeling and Evaluation for Exechon Parallel Kinematic Machine Module[J]. Journal of Mechanical Engineering, 2016, 52(19): 34-41. | |
| [18] | YANG Chao, LI Qinchuan, CHEN Qiaohong, et al. Elastostatic Stiffness Modeling of Overconstrained Parallel Manipulators[J]. Mechanism and Machine Theory, 2018, 122: 58-74. |
| [19] | HAN Shukui. Stiffness Analysis of Four Degrees Parallel Manipulator[J]. Chinese Journal of Mechanical Engineering, 2006, 42: 31. |
| [20] | 艾青林, 黄伟锋, 张洪涛, 等. 并联机器人刚度与静力学研究现状与进展[J]. 力学进展, 2012, 42(5): 583-592. |
| AI Qinglin, HUANG Weifeng, ZHANG Hongtao, et al. Review of Stiffness and Statics Analysis of Parallel Robot[J]. Advances in Mechanics, 2012, 42(5): 583-592. |
| [1] | 卢海飞, 王振宇, 罗开玉, 鲁金忠. 热处理对激光定向能量沉积GH5188钴基合金微观组织与力学性能的影响[J]. 中国机械工程, 2026, 37(6): 1305-1317. |
| [2] | 姜永亮, 冻瑞岚, 李阳, 李晨龙, 李志鹏, 陈国达. 陶瓷基复合材料增材制造工艺研究进展[J]. 中国机械工程, 2026, 37(6): 1325-1344. |
| [3] | 姜世杰, 郭佳欣, 刁龙越, 刘显赫, 王金榜, 王宁. ZrO2生物陶瓷挤出成形支架及其性能研究[J]. 中国机械工程, 2026, 37(6): 1345-1352. |
| [4] | 杨浩秦, 单忠德, 闫丹丹, 吴润谋, 孔祥浩. 航空发动机涡轮叶片光固化增材制造陶瓷型芯轻量化结构力学性能研究[J]. 中国机械工程, 2026, 37(6): 1353-1361. |
| [5] | 张勇, 杨树华, 太兴宇, 吴天健, 安仁鹏, 英洪玮, 姜世杰. 陶瓷材料挤出成形工艺及其制品静力学性能研究[J]. 中国机械工程, 2026, 37(6): 1362-1370. |
| [6] | 齐英杰, 李伟, 刘增华, 周亚波, 温泽峰. 针对地铁车辆晃动的轨道几何不平顺敏感波长分析[J]. 中国机械工程, 2025, 36(09): 1925-1933. |
| [7] | 王亚辉1, 2, 3, 黄亮1, 2, 刘翔1, 2. 固溶处理对锻/增复合成形TC4钛合金件的显微组织和力学性能的影响[J]. 中国机械工程, 2025, 36(06): 1314-1321. |
| [8] | 莫帅1, 2, 3, 黄轩1, 2, 黄祖瑞1, 2, 张伟1. 连续多稳态齿轮元胞机械超结构及其力学性能[J]. 中国机械工程, 2025, 36(04): 857-863,887. |
| [9] | 姜世杰1, 2, 许子沼1, 李曙光1, 王菲1, 黄绪震3. 17-4PH不锈钢材料的金属熔丝成形及其制品力学性能研究[J]. 中国机械工程, 2025, 36(03): 593-603. |
| [10] | 成艾国1, 王超1, 于万元2, 何智成1. 铆钉裂纹对自冲铆接力学性能影响的仿真与试验研究[J]. 中国机械工程, 2025, 36(02): 197-208. |
| [11] | 李旭阳, 代亮成, 池茂儒, 赵明花, 周荻. 电力动车组变刚度转臂节点的半主动控制[J]. 中国机械工程, 2025, 36(01): 160-167,176. |
| [12] | 罗自荣, 徐毓泽, 陈善军, 王圣引, 卢钟岳, 朱一鸣. 2-(U+UPS)PU+UPU平动机器人腿机构设计与力速性能分析[J]. 中国机械工程, 2024, 35(12): 2193-2202. |
| [13] | 万步炎1, 2, 彭奋飞1, 2, 3, 金永平1, 2 , 刘德顺1, 2 , 彭佑多1, 2. 海洋探测装备收放缆力学性能研究综述[J]. 中国机械工程, 2024, 35(09): 1521-1533. |
| [14] | 张武昆1, 2, 赵剑2, 谭永华1, 2, 高玉闪1, 2, 王珺1, 2, 韩子月3, 耿小亮4. 不同增强方向的带支柱体心立方点阵及其填充结构的压缩力学性能分析[J]. 中国机械工程, 2024, 35(09): 1642-1652. |
| [15] | 倪敬, 崔智, 何利华, 付新, 朱泽飞. 聚四氟乙烯材料切削工艺和应用研究进展[J]. 中国机械工程, 2024, 35(03): 498-514. |
| 阅读次数 | ||||||
|
全文 |
|
|||||
|
摘要 |
|
|||||
