ISSN 1004-132X
CN 42-1294/TH
CN 42-1294/TH
中国机械工程 ›› 2026, Vol. 37 ›› Issue (10): 2511-2519.DOI: 10.3969/j.issn.1004-132X.2026.10.014
曾丹1,2, 杨武1,2, 杜彦斌1,2( ), 吕岩1,2, 李聪波3
收稿日期:2025-11-18
出版日期:2026-10-25
发布日期:2026-11-10
通讯作者:
杜彦斌
作者简介:曾丹,女,1993年生,博士、讲师。研究方向为生命周期评价、绿色智能制造基金资助:
ZENG Dan1,2, YANG Wu1,2, DU Yanbin1,2(), LYU Yan1,2, LI Congbo3
Received:2025-11-18
Online:2026-10-25
Published:2026-11-10
Contact:
DU Yanbin
摘要:
针对柔性作业车间节能调度研究中工序-机器复杂关系建模不足,算法效率与解质量难以兼顾,冗余信息干扰决策等问题,以最小化最大完工时间与机器总能耗为优化目标,提出一种基于双注意力网络深度强化学习的调度优化方法。首先,构建双目标调度问题数学模型并转化为马尔可夫决策过程;设计包含工序消息Agent与机器消息Agent的双注意力网络,用于分别建模工序优先级约束和机器竞争关系与加工资格,精准捕捉工序-机器复杂关联关系并滤除冗余调度信息。其次,在深度强化学习框架下将工序选择与机器分配整合为联合决策问题,通过双目标协同优化机制生成工序-机器对的优先级概率分布,平衡运行效率与解质量。最后,在合成数据集与Mk1~Mk7基准数据集上开展对比实验,结果表明所提方法综合性能优势显著,可有效平衡解质量与运行效率,兼具实用性与优化性能。
中图分类号:
曾丹, 杨武, 杜彦斌, 吕岩, 李聪波. 基于双注意力网络深度强化学习的柔性作业车间节能调度方法[J]. 中国机械工程, 2026, 37(10): 2511-2519.
ZENG Dan, YANG Wu, DU Yanbin, LYU Yan, LI Congbo. Energy-efficient Flexible Job Shop Scheduling Method via Dual Attention Network Based Deep Reinforcement Learning[J]. China Mechanical Engineering, 2026, 37(10): 2511-2519.
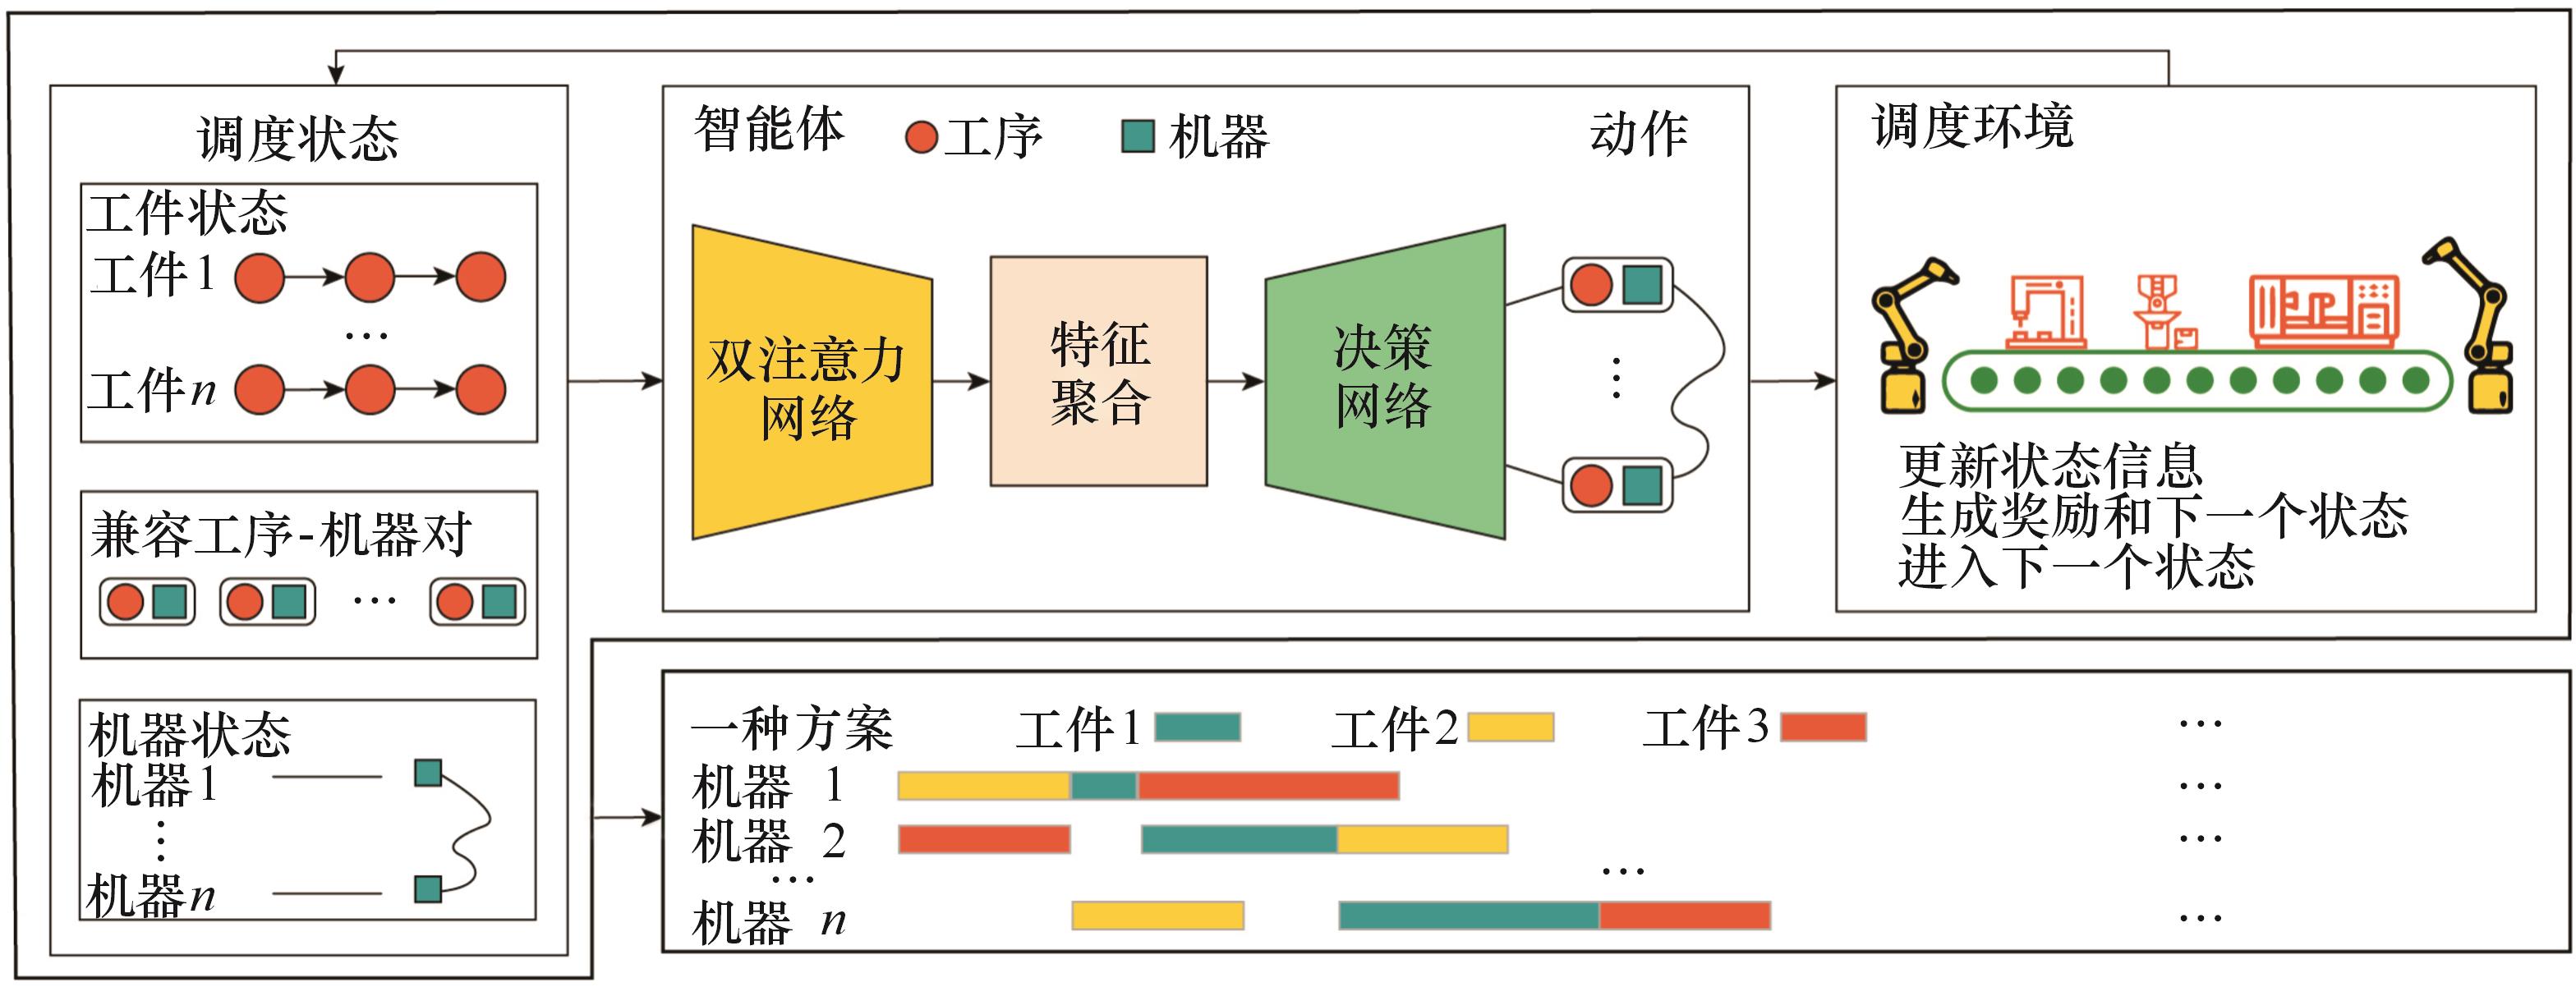
图1 基于双注意力网络深度强化学习的柔性作业车间节能调度方法总体框架
Fig.1 Overall framework for EEFJSP via dual attention network based deep reinforcement learning
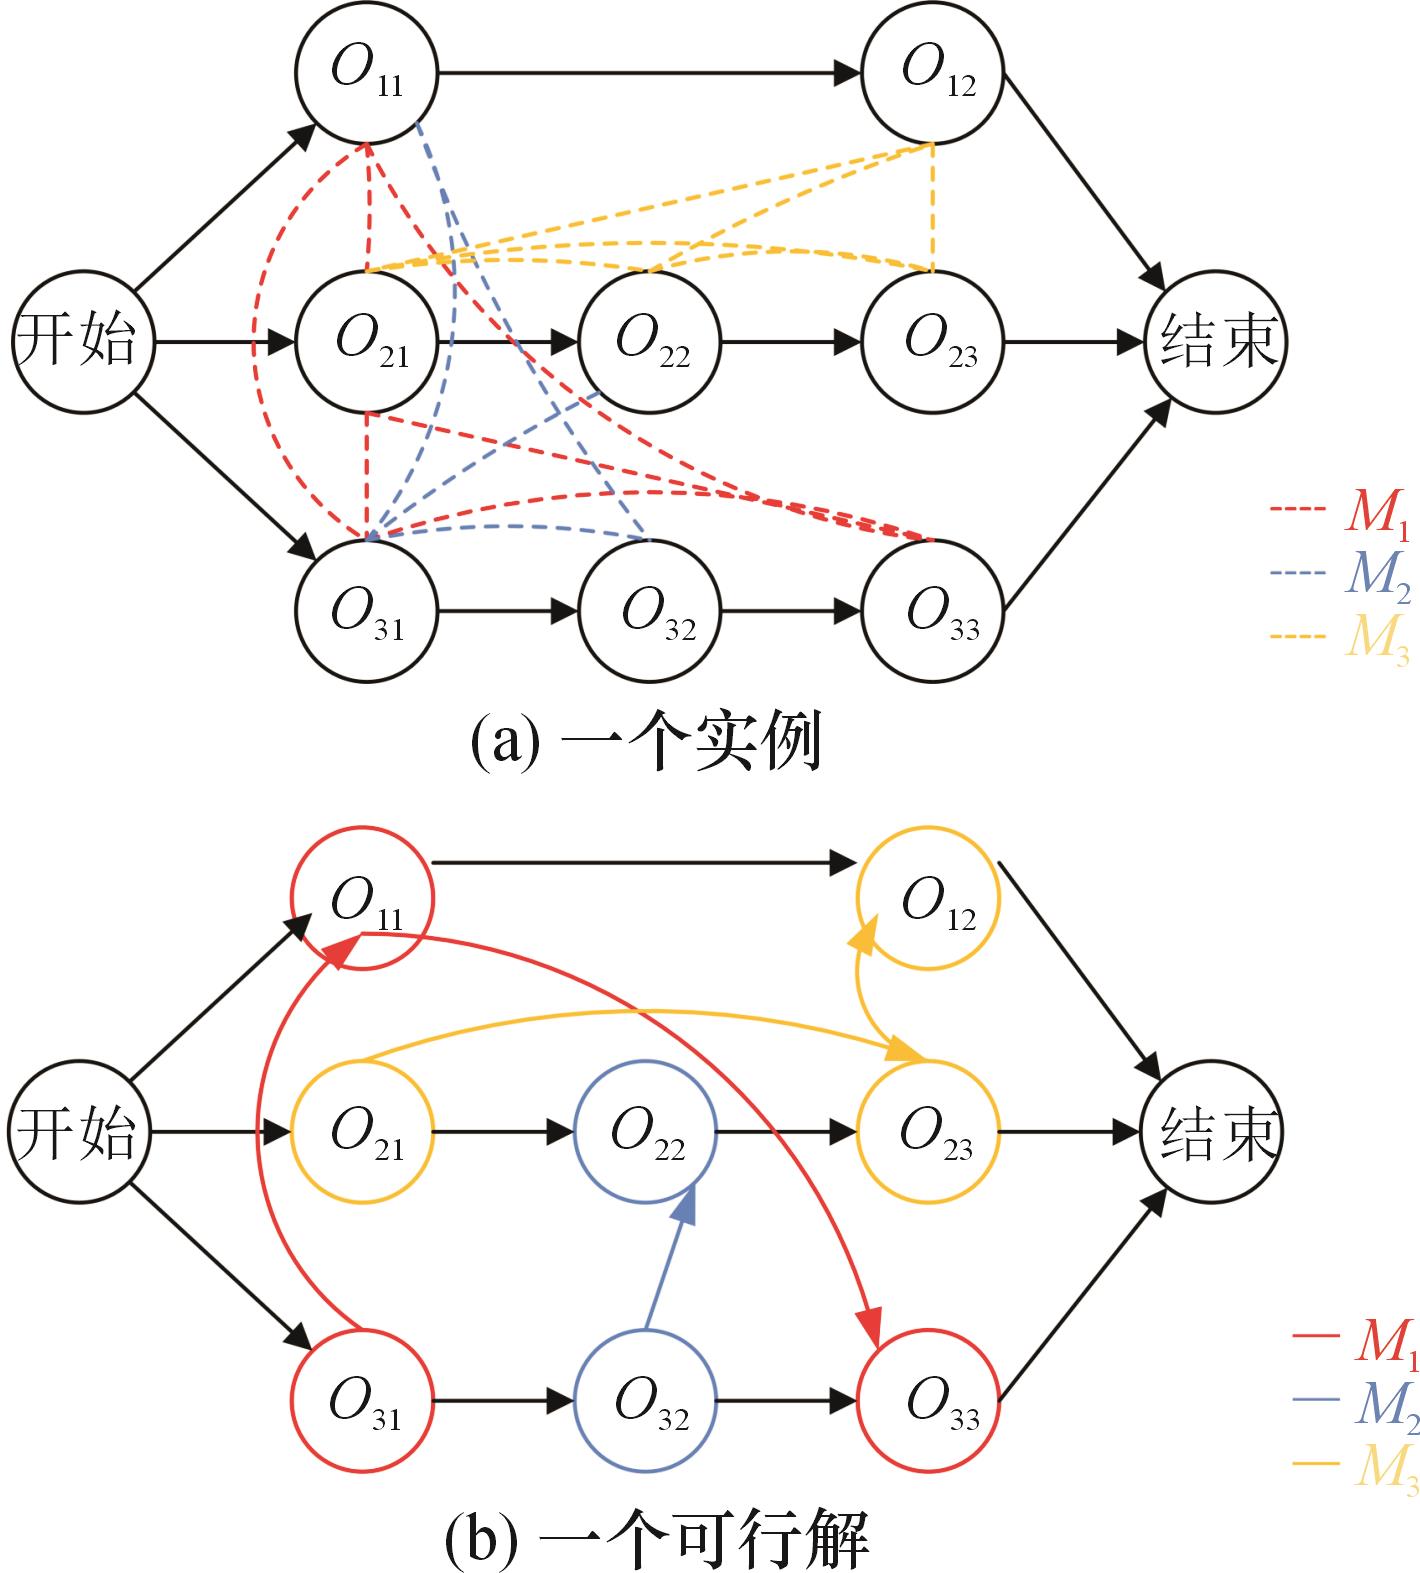
图2 EEFJSP的一个实例和一个可行解
Fig.2 An instance and a feasible solution for EEFJSP
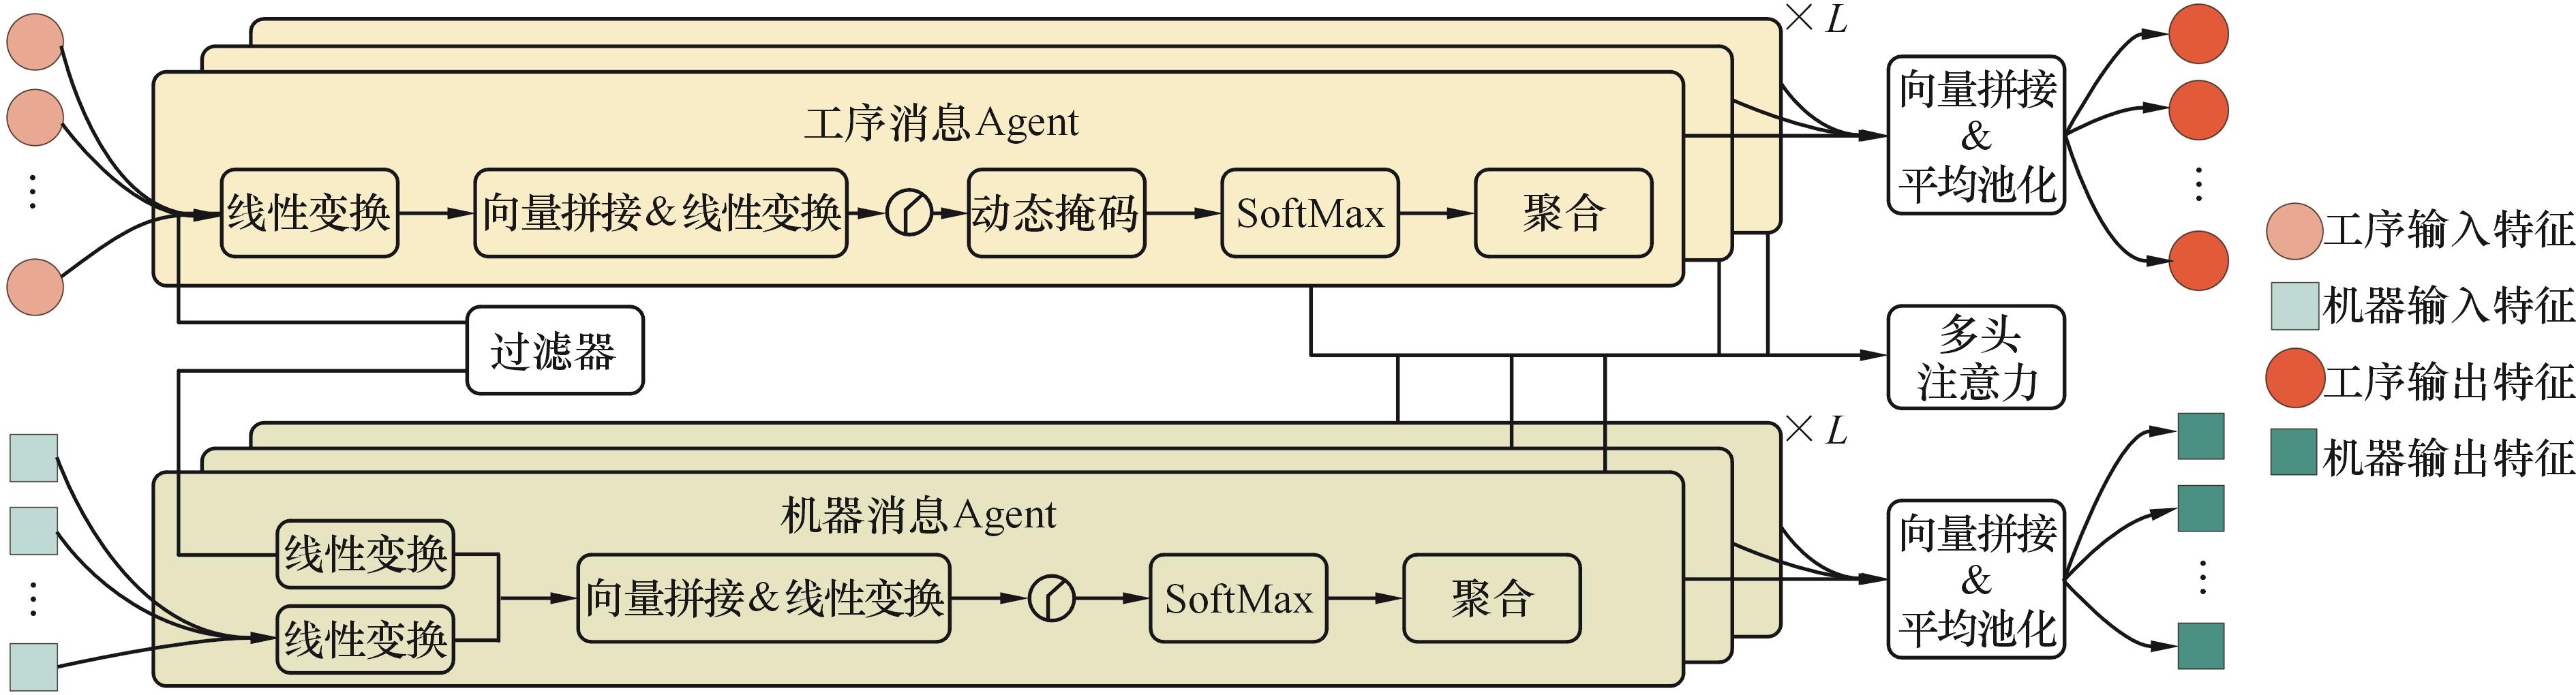
图3 双注意力网络框架
Fig.3 Framework of the dual attention network
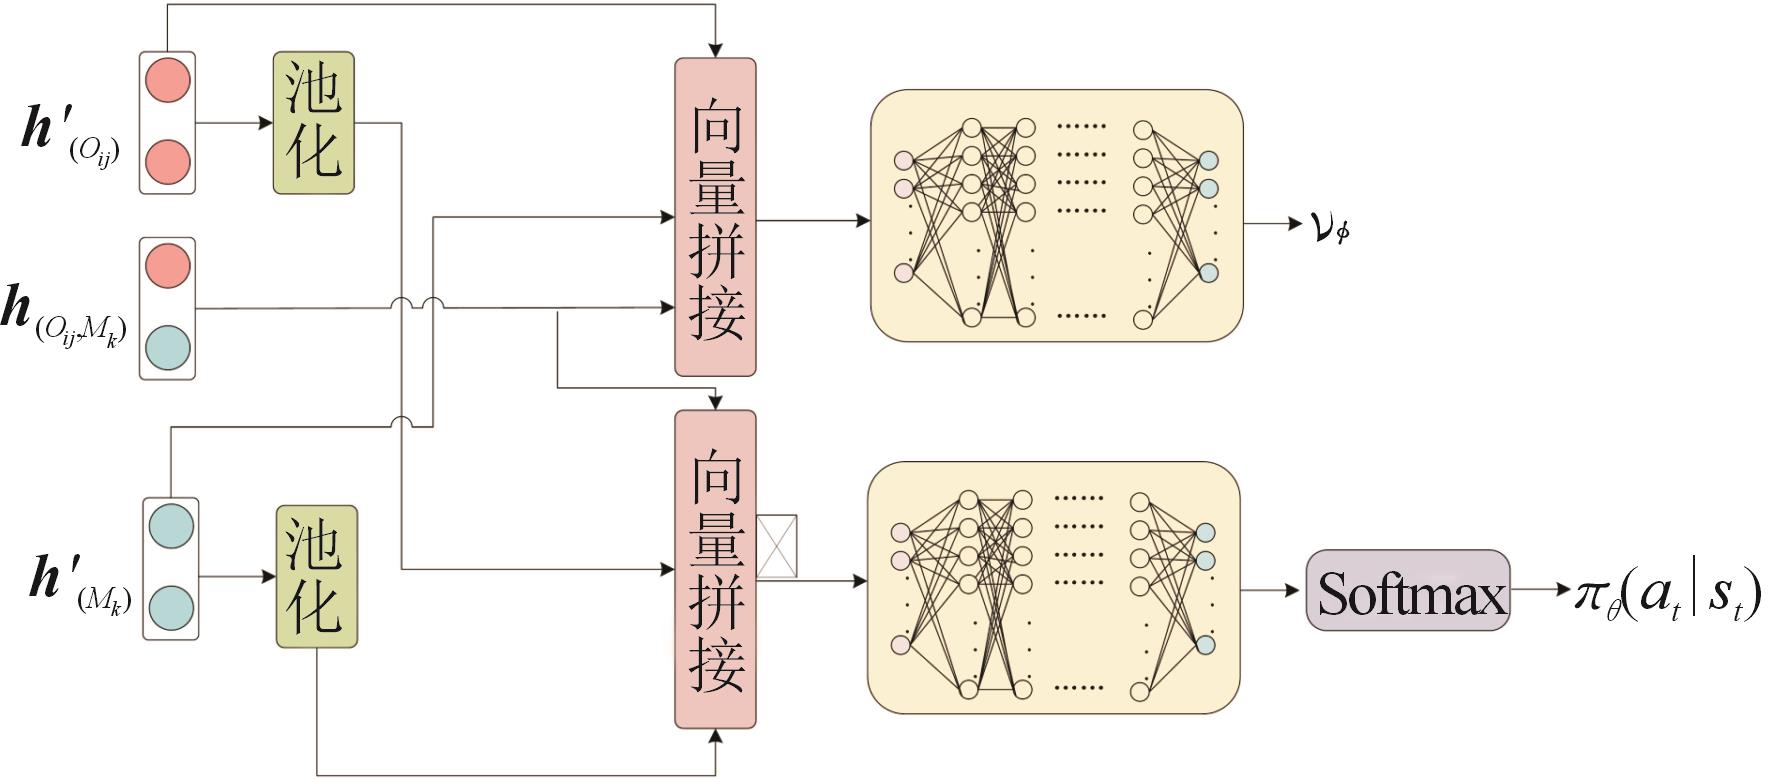
图4 决策网络
Fig.4 Decision network
算法1 PPO算法流程 |
|---|
输入:DAN,演员网络和评论家网络以及它们的参数θ和ϕ; |
初始化经验池Memory并取样一批MaxStep个EEFJSP实例; |
1 for iteration = 1,2,…,Ido |
2 获取环境的初始状态 |
3 for Step = 1,2,…, MaxStep do |
4 采样 |
5 得到奖励ri 并进入下一个状态 |
6 Memory |
7 |
8 end for |
9 for Step = 1,2,…, MaxStep do |
10 计算每一步的广义优势估计 |
11 end for |
12 fork = 1,2,…,Kdo |
13 计算损失函数; |
14 优化并更新参数θ和ϕ |
15 end for |
16 if iteration mod 20 = 0 then |
17 采样新一批MaxStep个EEFJSP实例; |
18 end if |
19 if iteration mod 10 = 0 then |
20 验证策略; |
21 end if |
22 清空经验池Memory; |
23 end for |
输出策略 |
表1 PPO算法
Tab.1 PPO algorithm
算法1 PPO算法流程 |
|---|
输入:DAN,演员网络和评论家网络以及它们的参数θ和ϕ; |
初始化经验池Memory并取样一批MaxStep个EEFJSP实例; |
1 for iteration = 1,2,…,Ido |
2 获取环境的初始状态 |
3 for Step = 1,2,…, MaxStep do |
4 采样 |
5 得到奖励ri 并进入下一个状态 |
6 Memory |
7 |
8 end for |
9 for Step = 1,2,…, MaxStep do |
10 计算每一步的广义优势估计 |
11 end for |
12 fork = 1,2,…,Kdo |
13 计算损失函数; |
14 优化并更新参数θ和ϕ |
15 end for |
16 if iteration mod 20 = 0 then |
17 采样新一批MaxStep个EEFJSP实例; |
18 end if |
19 if iteration mod 10 = 0 then |
20 验证策略; |
21 end if |
22 清空经验池Memory; |
23 end for |
输出策略 |
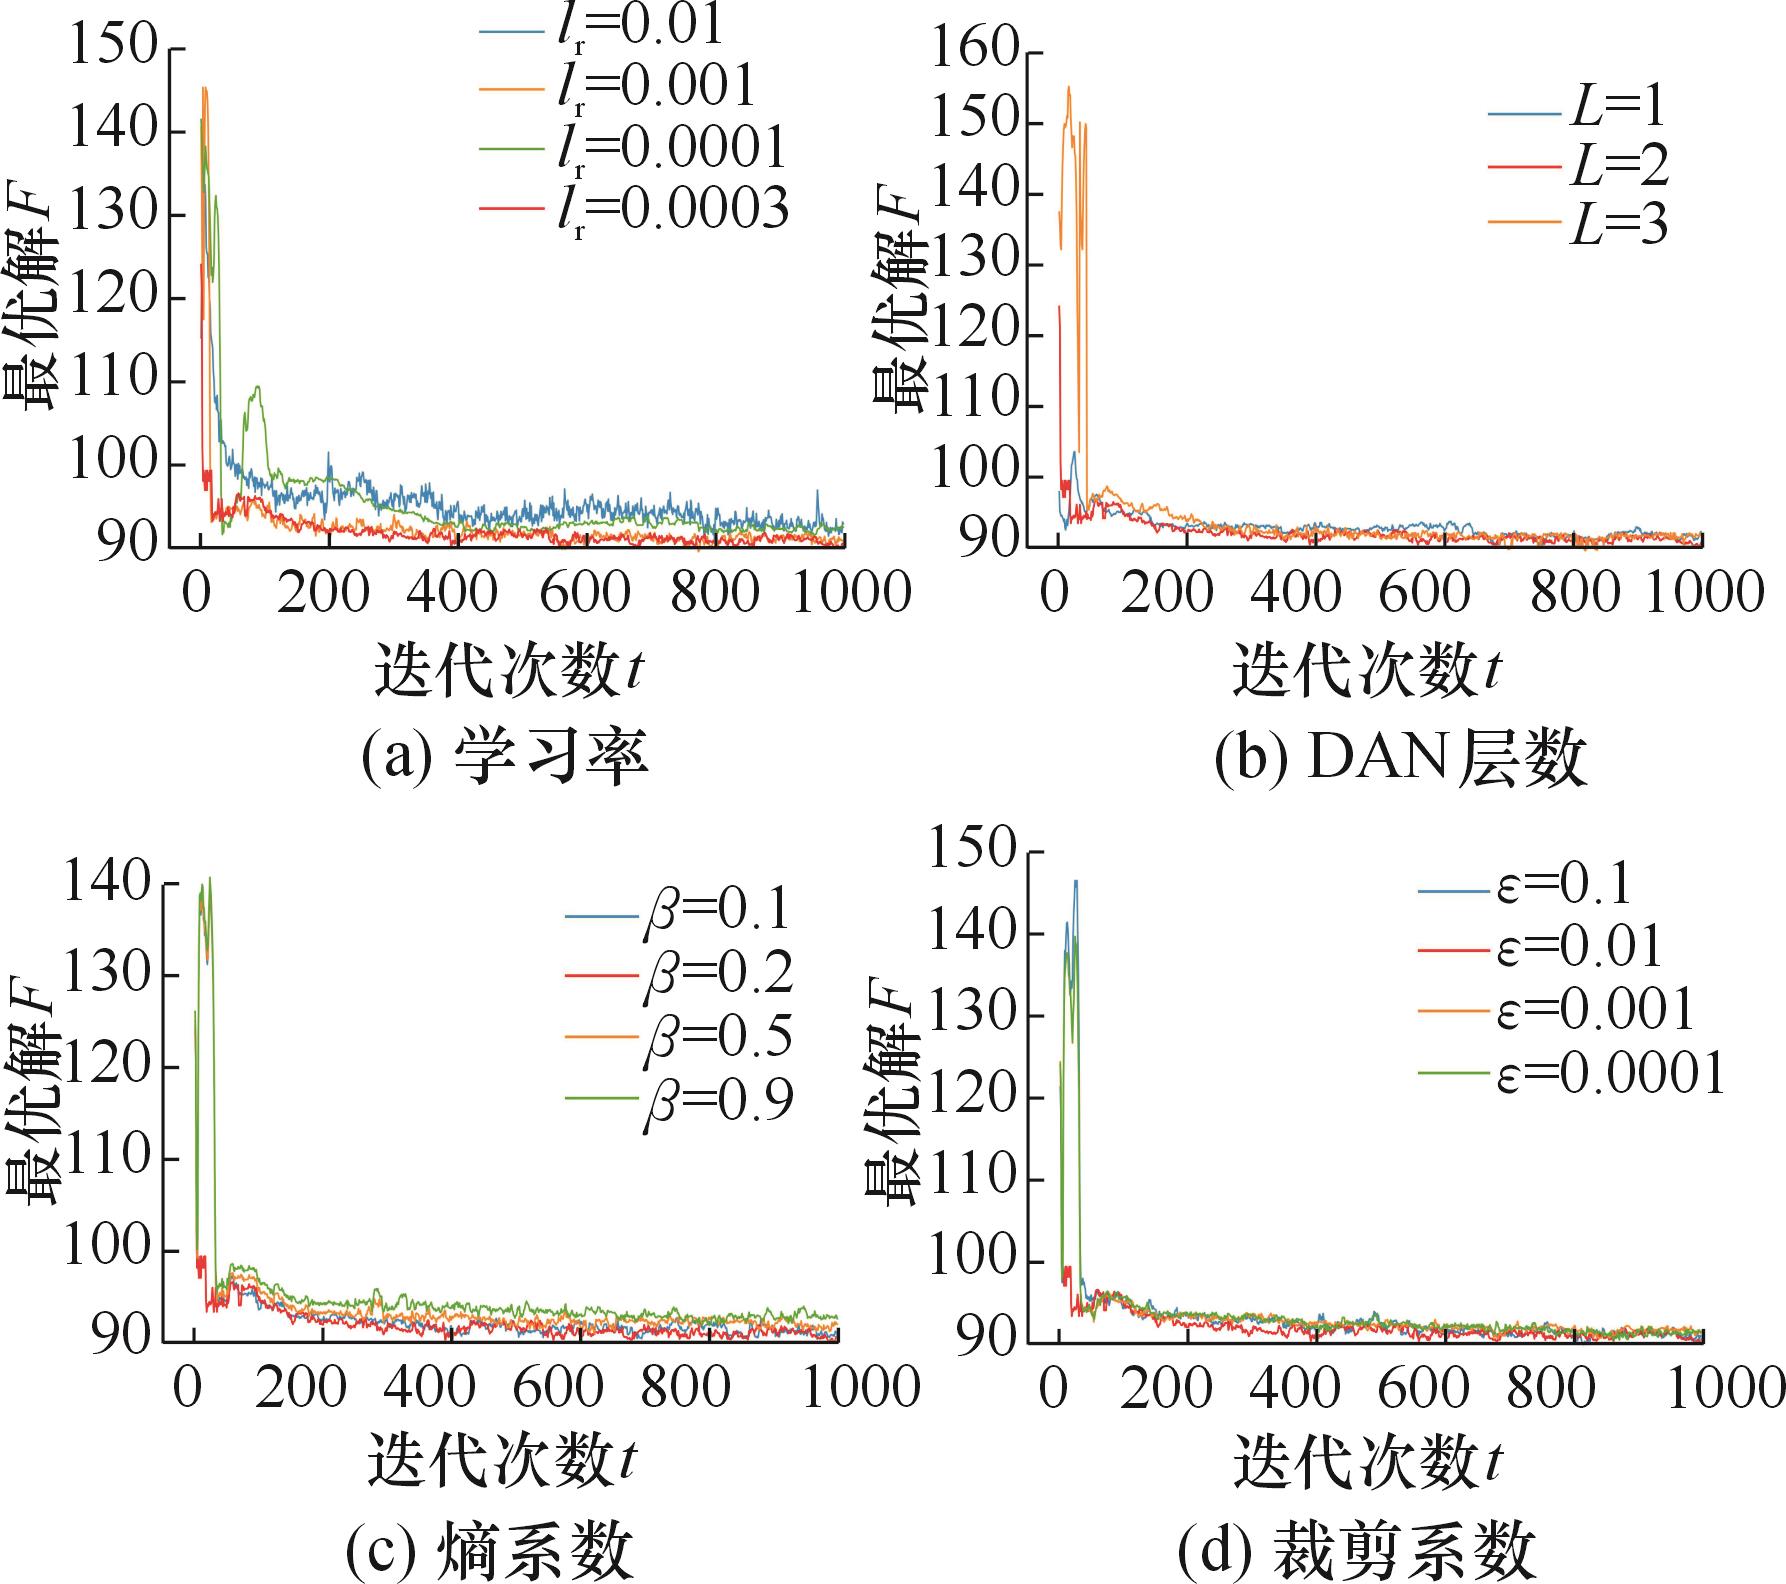
图5 关键超参数敏感性分析
Fig.5 Sensitivity analysis of key hyperparameters
| 规模 | 本文方法 | FIFO | MOR | SPT | MWKR | |
|---|---|---|---|---|---|---|
| 15 × 10 | 目标 | [112.67,631.30] | [148.72,793.6] | [147.77,1001.41] | [118.43,672.83] | [149.72,936.97] |
| 时间/s | 1.25 | 0.23 | 0.24 | 0.23 | 0.24 | |
| 20 × 10 | 目标 | [124.97,783.20] | [202.41,1424.44] | [198.45,1423.88] | [136.39,853.8] | [199.43,994.35] |
| 时间/s | 1.70 | 0.32 | 0.32 | 0.32 | 0.32 | |
| 30 × 10 | 目标 | [157.18,964.70] | [295.62,1667.05] | [296.52,2185.90] | [188.22,1138.12] | [298.02,1704.31] |
| 时间/s | 2.56 | 0.50 | 0.50 | 0.50 | 0.50 | |
| 40 × 10 | 目标 | [202.01,1061.30] | [398.61,2541.69] | [390.81,2112.67] | [245.19,1413.84] | [396.21,2091.47] |
| 时间/s | 3.44 | 0.71 | 0.71 | 0.71 | 0.71 | |
表2 所提方法与4种PDRs方法在训练集上的结果对比
Tab.2 Comparison of the proposed method and four PDRs on the training dataset
| 规模 | 本文方法 | FIFO | MOR | SPT | MWKR | |
|---|---|---|---|---|---|---|
| 15 × 10 | 目标 | [112.67,631.30] | [148.72,793.6] | [147.77,1001.41] | [118.43,672.83] | [149.72,936.97] |
| 时间/s | 1.25 | 0.23 | 0.24 | 0.23 | 0.24 | |
| 20 × 10 | 目标 | [124.97,783.20] | [202.41,1424.44] | [198.45,1423.88] | [136.39,853.8] | [199.43,994.35] |
| 时间/s | 1.70 | 0.32 | 0.32 | 0.32 | 0.32 | |
| 30 × 10 | 目标 | [157.18,964.70] | [295.62,1667.05] | [296.52,2185.90] | [188.22,1138.12] | [298.02,1704.31] |
| 时间/s | 2.56 | 0.50 | 0.50 | 0.50 | 0.50 | |
| 40 × 10 | 目标 | [202.01,1061.30] | [398.61,2541.69] | [390.81,2112.67] | [245.19,1413.84] | [396.21,2091.47] |
| 时间/s | 3.44 | 0.71 | 0.71 | 0.71 | 0.71 | |
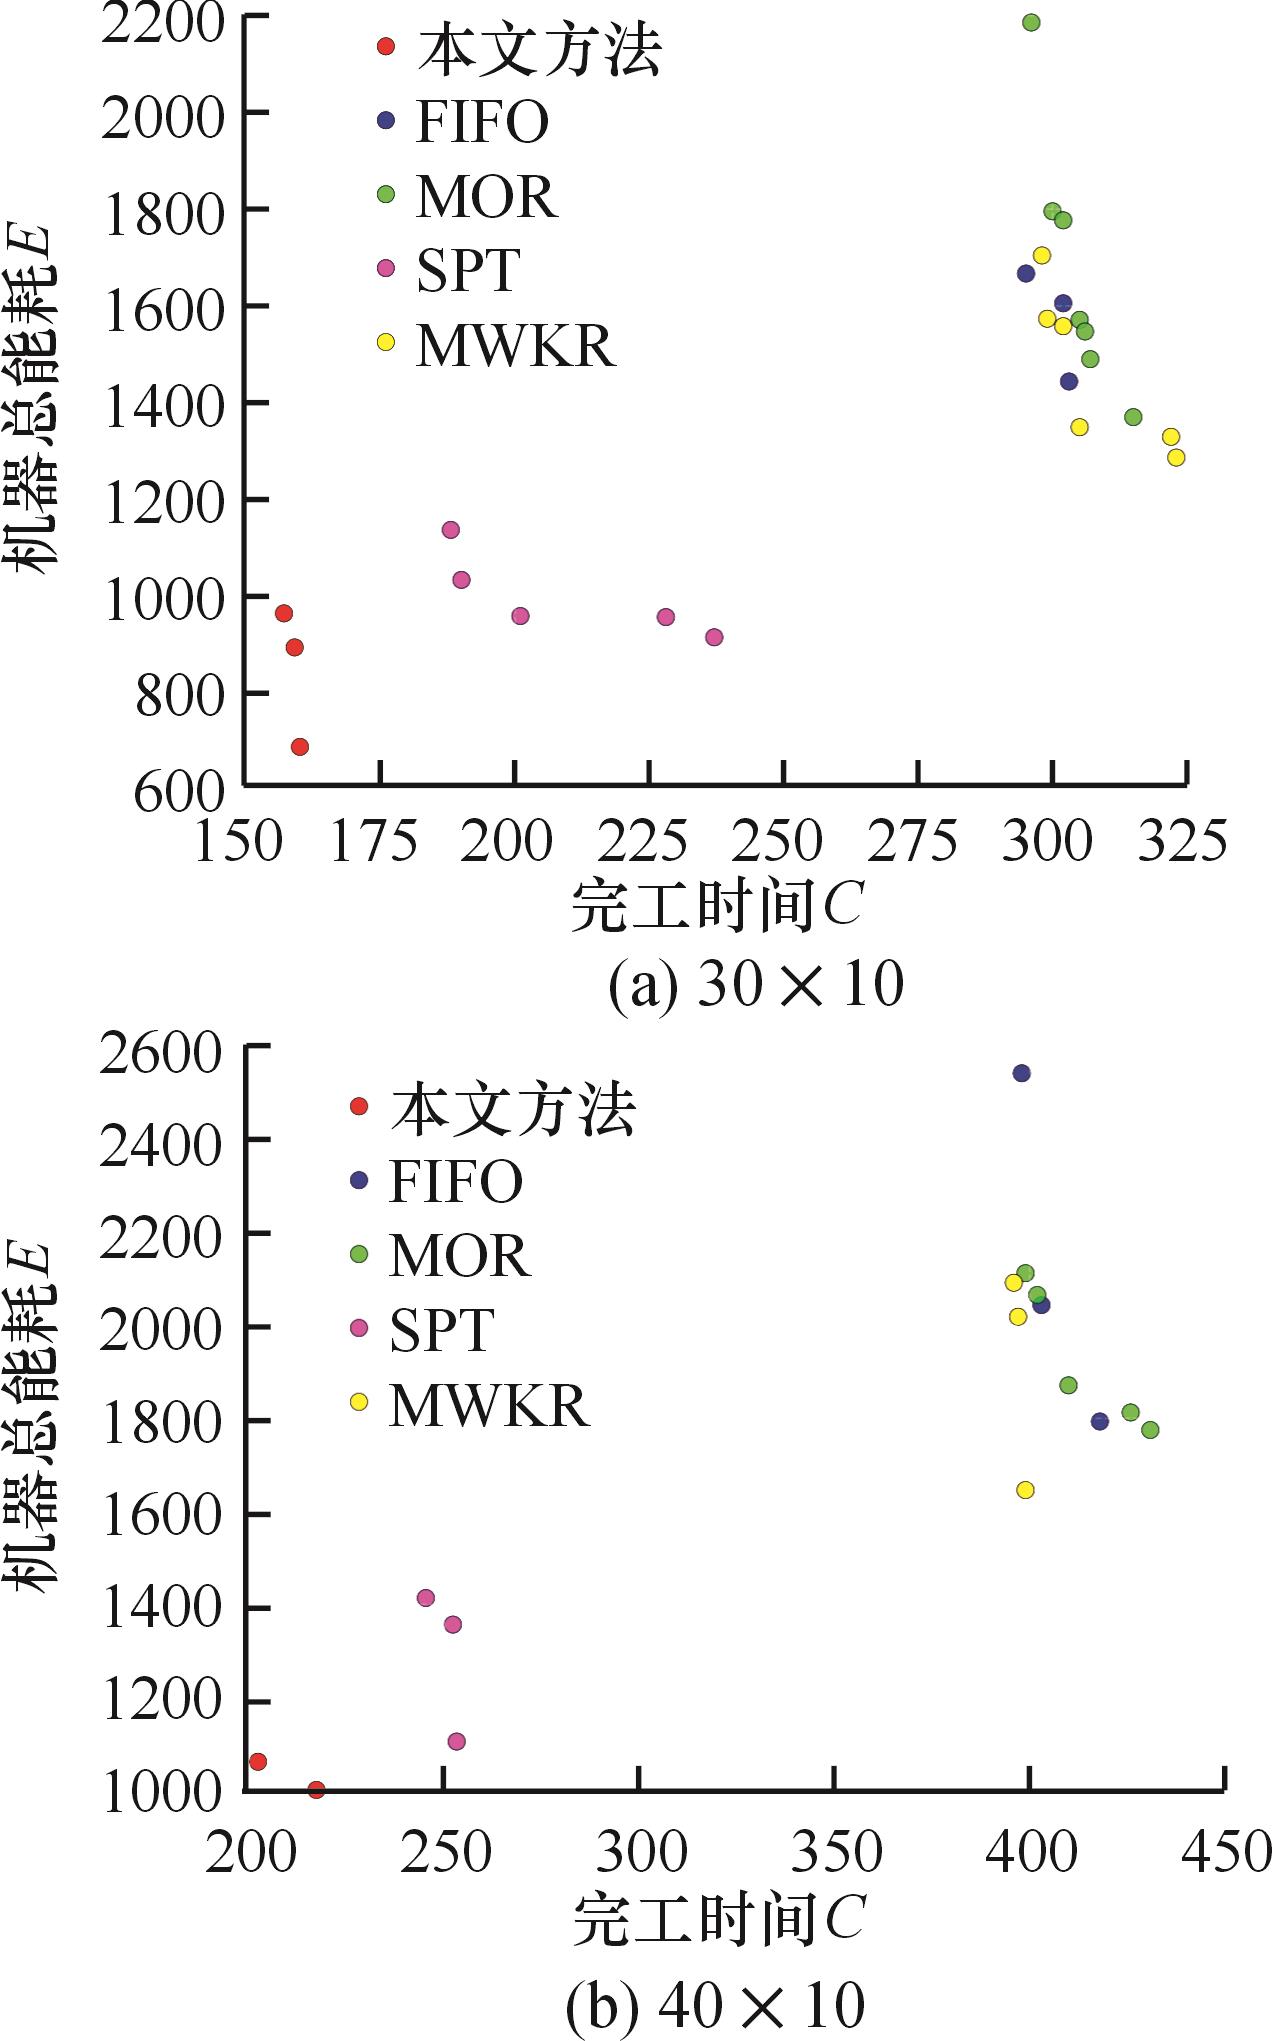
图6 所提方法与4种PDRs方法在不同规模训练集上的非支配前沿解
Fig.6 Non-dominated frontier solutions of the method and four PDRs on the training datasets of different scales
| 规模 | 本文方法 | NSGA-Ⅱ[ | INSGA-Ⅱ[ | AGA-IS[ | A2C-Gauss[ | |
|---|---|---|---|---|---|---|
| Mk1 | 目标 | [43.0,243.20] | [45,279.0] | [46,276.4] | — | [42,480] |
| 时间/s | 0.45 | — | 37 | — | 0.79 | |
| Mk2 | 目标 | [32.0,177.70] | [42,378.5] | [39,366.4] | [34,356.3] | [31,348] |
| 时间/s | 0.48 | — | 32 | — | 0.82 | |
| Mk3 | 目标 | [216.0,1453.80] | [264,3312.7] | [257,3310.2] | [205,2566.1] | [206,2763] |
| 时间/s | 1.34 | — | 164 | — | 2.12 | |
| Mk4 | 目标 | [68.0,415.80] | [91,1004.8] | [86,1003.1] | [85,901.3] | [70,878] |
| 时间/s | 0.76 | — | 65 | — | 0.77 | |
| Mk5 | 目标 | [186.0,1393.10] | [193,1260.2] | [192,1256.5] | [185,1295.2] | [182,1243] |
| 时间/s | 0.89 | — | 110 | — | 0.94 | |
| Mk6 | 目标 | [81.0,792.20] | [122,2103.3] | [117,1960.6] | [87,1344.5] | [73,1256] |
| 时间/s | 1.31 | — | 76 | — | 2.45 | |
| Mk7 | 目标 | [152.0,1403.90] | [193,1844.1] | [188,1832.0] | [156,1636.5] | [155,1538] |
| 时间/s | 0.88 | — | 129 | — | 0.90 | |
表3 所提方法与其他先进算法在公开基准数据集上的结果对比
Tab.3 Comparison of the method and other advanced algorithms on the public benchmark datasets
| 规模 | 本文方法 | NSGA-Ⅱ[ | INSGA-Ⅱ[ | AGA-IS[ | A2C-Gauss[ | |
|---|---|---|---|---|---|---|
| Mk1 | 目标 | [43.0,243.20] | [45,279.0] | [46,276.4] | — | [42,480] |
| 时间/s | 0.45 | — | 37 | — | 0.79 | |
| Mk2 | 目标 | [32.0,177.70] | [42,378.5] | [39,366.4] | [34,356.3] | [31,348] |
| 时间/s | 0.48 | — | 32 | — | 0.82 | |
| Mk3 | 目标 | [216.0,1453.80] | [264,3312.7] | [257,3310.2] | [205,2566.1] | [206,2763] |
| 时间/s | 1.34 | — | 164 | — | 2.12 | |
| Mk4 | 目标 | [68.0,415.80] | [91,1004.8] | [86,1003.1] | [85,901.3] | [70,878] |
| 时间/s | 0.76 | — | 65 | — | 0.77 | |
| Mk5 | 目标 | [186.0,1393.10] | [193,1260.2] | [192,1256.5] | [185,1295.2] | [182,1243] |
| 时间/s | 0.89 | — | 110 | — | 0.94 | |
| Mk6 | 目标 | [81.0,792.20] | [122,2103.3] | [117,1960.6] | [87,1344.5] | [73,1256] |
| 时间/s | 1.31 | — | 76 | — | 2.45 | |
| Mk7 | 目标 | [152.0,1403.90] | [193,1844.1] | [188,1832.0] | [156,1636.5] | [155,1538] |
| 时间/s | 0.88 | — | 129 | — | 0.90 | |
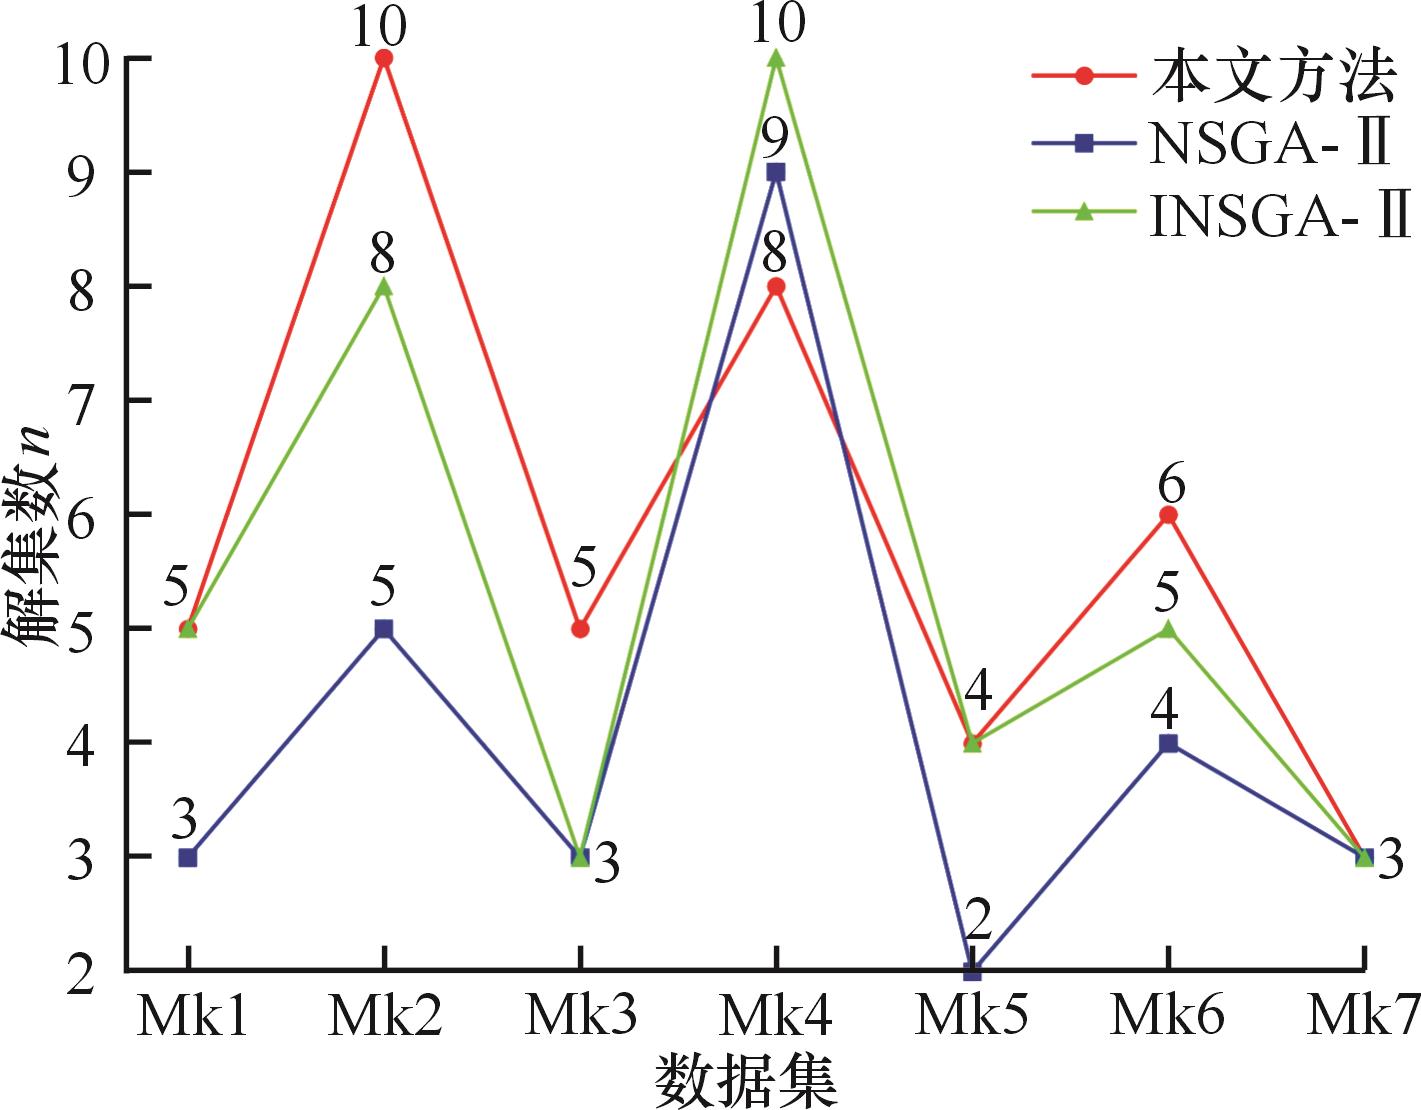
图7 不同方法解集数对比
Fig.7 Comparison of the number of solution sets of the different methods
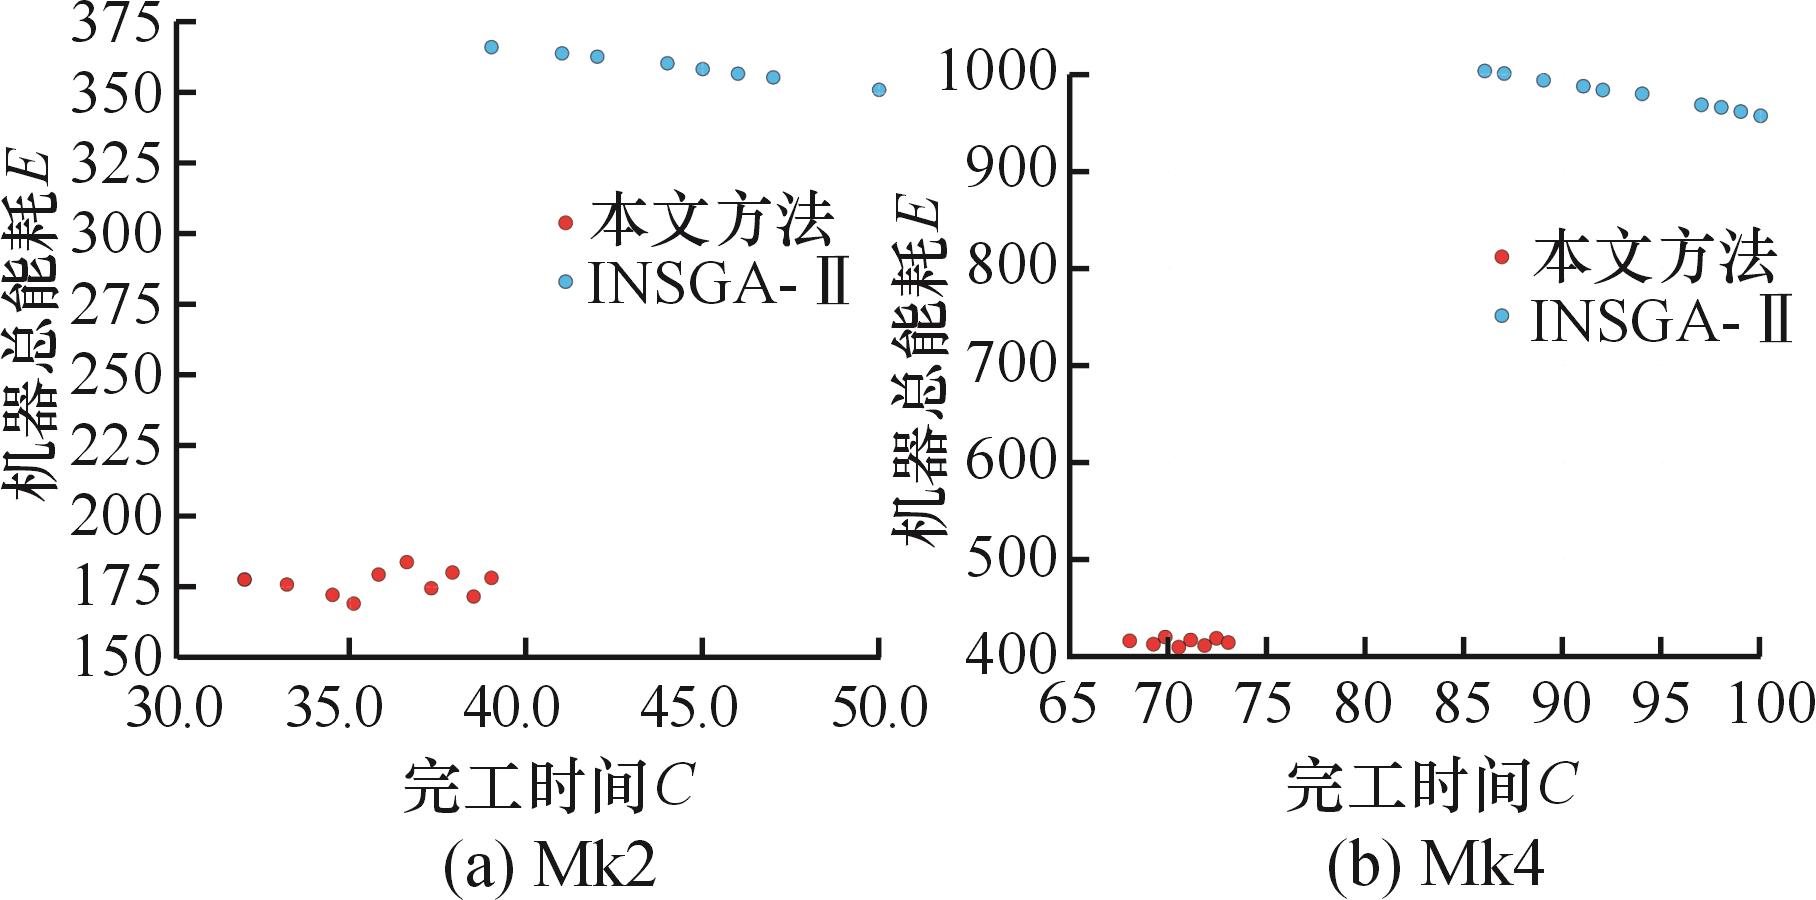
图8 不同方法在Mk2和Mk4测试数据集的所有非支配解散点图
Fig.8 Scatter plot of all non-dominated solutions of the different methods on the test datasets of Mk2 and Mk4
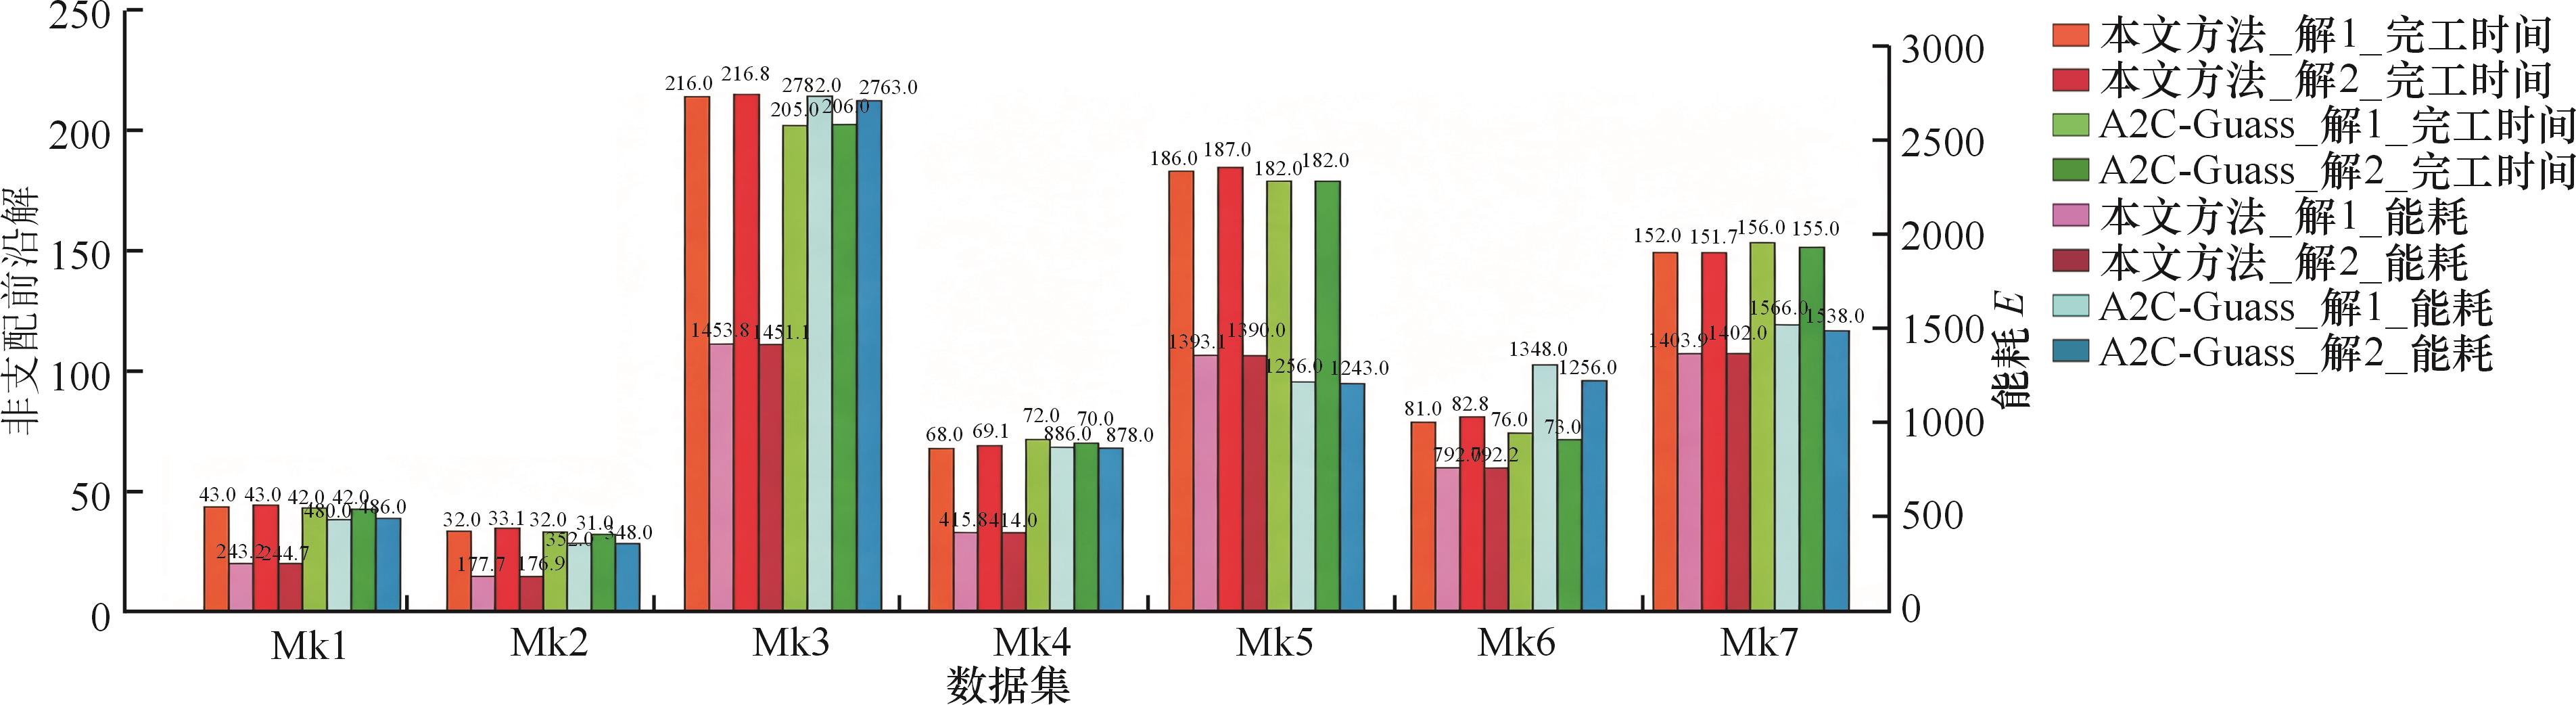
图9 两种方法在测试集中的两组非支配前沿解对比
Fig.9 Comparison of two non-dominated frontier solutions by two methods on the test dataset
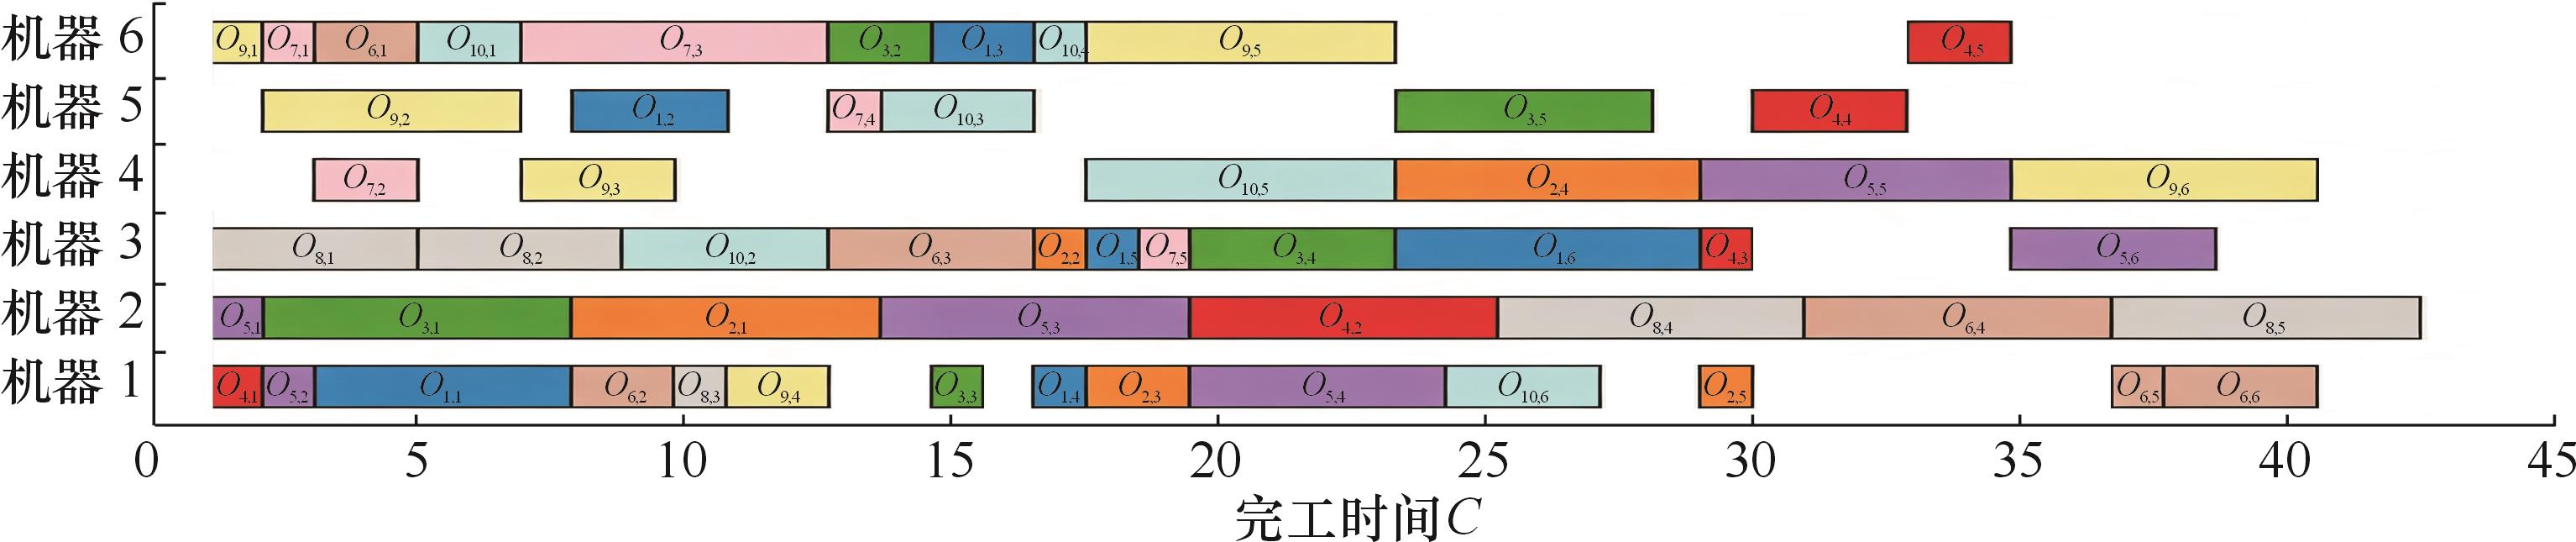
图10 本文方法在Mk1数据集上获得的最小化最大完工时间甘特图
Fig.10 Gantt chart of minimizing maximum makespan obtained by the method on the mk1 dataset
| [1] | XIE J, GAO L, PENG K, et al. Review on Flexible Job Shop Scheduling[J]. IET Collaborative Intelligent Manufacturing, 2019, 1(3): 67-77. |
| [2] | 李开心, 尹瑞雪, 周鹏. 面向能耗的柔性作业车间调度研究方法综述[J]. 制造业自动化, 2024, 46(9): 150-158. |
| LI Kaixin, YIN Ruixue, ZHOU Peng. Review of Research Methods for Flexible Job-shop Scheduling Based on Energy Consumption[J]. Manufacturing Automation, 2024, 46(9): 150-158. | |
| [3] | 李敬花, 闫恒山, 杨博歆, 等. 改进遗传—和声搜索算法求解海工装备制造车间调度问题[J]. 计算机集成制造系统, 2022, 28(12): 3921-3934. |
| LI Jinghua, YAN Hengshan, YANG Boxin, et al. Improved Genetic-harmony Search Algorithm for Solving Workshop Scheduling Problem of Marine Equipment[J]. Computer Integrated Manufacturing Systems, 2022, 28(12): 3921-3934. | |
| [4] | 李聪波, 雷焱绯, 肖溱鸽, 等. 面向广义能耗的柔性作业车间调度优化模型[J]. 计算机集成制造系统, 2018, 24(12): 3050-3059. |
| LI Congbo, LEI Yanfei, XIAO Qinge, et al. Flexible Job Shop Scheduling Optimization Model for Generalized Energy[J]. Computer Integrated Manufacturing Systems, 2018, 24(12): 3050-3059. | |
| [5] | 姜一啸, 吉卫喜, 何鑫, 等. 基于改进非支配排序遗传算法的多目标柔性作业车间低碳调度[J]. 中国机械工程, 2022, 33(21): 2564-2577. |
| JIANG Yixiao, JI Weixi, HE Xin, et al. Low-carbon Scheduling of Multi-objective Flexible Job-shop Based on Improved NSGA-Ⅱ[J]. China Mechanical Engineering, 2022, 33(21): 2564-2577. | |
| [6] | 栾飞, 蔡宗琰, 吴书强, 等. 求解低碳车间调度问题的改进鲸鱼算法[J]. 机械科学与技术, 2020, 39(5): 721-728. |
| LUAN Fei, CAI Zongyan, WU Shuqiang, et al. Improved Whale Optimization Algorithm of Scheduling Problem for Low Carbon Workshop[J]. Mechanical Science and Technology for Aerospace Engineering, 2020, 39(5): 721-728. | |
| [7] | 徐明, 张剑铭, 陈松航, 等. 柔性作业车间调度问题的多目标优化算法[J]. 计算机与现代化, 2021(12): 1-6. |
| XU Ming, ZHANG Jianming, CHEN Songhang, et al. Multi-objective Optimization Algorithm for Flexible Job Shop Scheduling Problem[J]. Computer and Modernization, 2021(12): 1-6. | |
| [8] | WANG L, PAN Z, WANG J. A Review of Reinforcement Learning Based Intelligent Optimization for Manufacturing Scheduling[J]. Complex System Modeling and Simulation, 2021, 1(4): 257-270. |
| [9] | 郑国梁, 张朝阳, 吉卫喜, 等. 基于DQN的改进NSGA-Ⅱ求解多目标柔性作业车间调度问题[J]. 现代制造工程, 2025(9): 1-11. |
| ZHENG Guoliang, ZHANG Chaoyang, JI Weixi, et al. Solving Multi-objective Flexible Job Shop Scheduling Problems with an Improved NSGA-Ⅱ Based on DQN[J]. Modern Manufacturing Engineering, 2025(9): 1-11. | |
| [10] | 张国辉, 李志霄, 张利平, 等. 基于强化学习协同进化算法求解柔性作业车间节能调度问题[J]. 计算机应用研究, 2025, 42(7): 2039-2047. |
| ZHANG Guohui, LI Zhixiao, ZHANG Liping, et al. Reinforcement Learning Based Co-evolutionary Algorithm for Solving Flexible Job Shop Energy Efficient Scheduling Problem[J]. Application Research of Computers, 2025, 42(7): 2039-2047. | |
| [11] | CHENG W, ZHANG C, MENG L, et al. Deep Reinforcement Learning for Solving Efficient and Energy-saving Flexible Job Shop Scheduling Problem with Multi-AGV[J].Computers & Operations Research,2025,181:107087. |
| [12] | 张国辉, 伦伟航, 李亮, 等. 基于混合学习策略进化算法的柔性作业车间节能分批调度研究[J]. 控制与决策, 2025, 40(12): 3655-3666. |
| ZHANG Guohui, Weihang LUN, LI Liang, et al. A Hybrid Learning Strategy Evolutionary Algorithm for Energy-efficient Flexible Job Shop Batch Scheduling Problem[J]. Control and Decision, 2025, 40(12): 3655-3666. | |
| [13] | WANG S, LI J, TANG H, et al. CEA-FJSP: Carbon Emission-aware Flexible Job-shop Scheduling Based on Deep Reinforcement Learning[J]. Frontiers in Environmental Science, 2022, 10: 1059451. |
| [14] | 张凯, 毕利, 焦小刚. 集成强化学习算法的柔性作业车间调度问题研究[J].中国机械工程,2023,34(2):201-207. |
| ZHANG Kai, BI Li, JIAO Xiaogang. Research on Flexible Job-shop Scheduling Problems with Integrated Reinforcement Learning Algorithm[J]. China Mechanical Engineering, 2023, 34(2): 201-207. | |
| [15] | ZENG D, YANG W, DU Y, et al. Dynamic Multi-objective Flexible Job-shop Scheduling via Dynamic Dual Attention Network-based Deep Reinforcement Learning[J].The Journal of Supercomputing, 2025, 81(10): 1099. |
| [16] | WU Z, PAN S, CHEN F, et al. A Comprehensive Survey on Graph Neural Networks[J]. IEEE Transactions on Neural Networks and Learning Systems,2021,32(1):4-24. |
| [17] | BRANDIMARTE P. Routing and Scheduling in a Flexible Job Shop by Tabu Search[J]. Annals of Operations Research, 1993, 41(3): 157-183. |
| [18] | WANG R, WANG G, SUN J, et al. Flexible Job Shop Scheduling via Dual Attention Network Based Reinforcement Learning[J]. IEEE Transactions on Neural Networks and Learning Systems, 2024, 35(3): 3091-3102. |
| [19] | SCHULMAN J, WOLSKI F, DHARIWAL P, et al. Proximal Policy Optimization Algorithms[EB/OL]. arXiv,2017[2025-10-18].. |
| [20] | SCHULMAN J, MORITZ P, LEVINE S, et al. High-dimensional Continuous Control Using Generalized Advantage Estimation [EB/OL].arXiv,2018[2025-10-18].. |
| [21] | GLOROT X, BENGIO Y. Understanding the Difficulty of Training Deep Feedforward Neural Networks[C]∥Proceedings of the Thirteenth International Conference on Artificial Intelligence and Statistics. Sardinia, 2010:249-256. |
| [22] | ORTÍZ M A, BETANCOURT L E, NEGRETE K P, et al. Dispatching Algorithm for Production Programming of Flexible Job-shop Systems in the Smart Factory Industry[J].Annals of Operations Research,2018,264(1):409-433. |
| [23] | LIANG X, LIU Y, GU X, et al. Adaptive Genetic Algorithm Based on Individual Similarity to Solve Multi-Objective Flexible Job-Shop Scheduling Problem[J]. IEEE Access, 2022, 10: 45748-45758. |
| [1] | 李明磊, 贾育秦, 张学良, 刘丽琴, 杜娟, 温淑花, 兰国生. 基于多目标差异演化算法的并联机构结构优化 [J]. J4, 201016, 21(16): 1915-1920. |
| [2] | 武星, 吕鹏, 沙金龙, 李杨志, 孟昭旭. 基于改进多目标粒子群优化的移动机器人对接轨迹规划[J]. 中国机械工程, 2026, 37(8): 1999-2008. |
| [3] | 王聪, 魏立新, 孙浩, 呼子宇, 崔慧慧. 考虑运输资源限制的动态柔性车间调度问题及自适应竞争重构算法[J]. 中国机械工程, 2026, 37(7): 1708-1716. |
| [4] | 刘设, 李佳欣, 田志强, 张诗曼. 考虑客户满意度的模糊柔性作业车间调度优化方法[J]. 中国机械工程, 2026, 37(7): 1734-1745. |
| [5] | 刘金锋, 顾世民, 张占虎, 李苏, 陈宇, 王学敏, 钱天龙. 基于多目标约束的狭小空间便携式机器人轨迹优化方法[J]. 中国机械工程, 2026, 37(6): 1508-1517. |
| [6] | 付昊成, 吴少伟, 姜潮. 基于蒙特卡罗减方差方法的图像传感器辐射屏蔽结构多目标优化设计[J]. 中国机械工程, 2026, 37(5): 1045-1053. |
| [7] | 王冰旭, 高彤, 万敏, 焦龙飞, 蔚飞, 张卫红. 结合部对精密机床动态特性影响的分析[J]. 中国机械工程, 2026, 37(5): 1111-1121. |
| [8] | 曹卫东, 汪袁烁, 李闽榕, 陈富祺, 陈行政, 吴电建, 胡可心. 滚齿刀具和控制参数超启发优化与决策[J]. 中国机械工程, 2026, 37(4): 846-854. |
| [9] | 张雷, 张振, 刘润泽. 制造特征智能解析驱动的零件低碳工艺优化方法[J]. 中国机械工程, 2026, 37(4): 929-938. |
| [10] | 郭洪飞, 傅文杰, 任亚平. 基于异构图与改进近端策略优化的退役机电产品选择性拆卸序列规划[J]. 中国机械工程, 2026, 37(4): 977-986. |
| [11] | 杨洁, 江志刚, 朱硕, 陈鑫, 张华. 多寿命特征下再制造机电产品全工作域可靠性设计研究进展[J]. 中国机械工程, 2026, 37(4): 987-998. |
| [12] | 刘丹, 刘伟军, 刘顺, 杨志刚, 刘榜, 杨国哲, 姜兴宇. 面向低碳的激光熔覆过程工艺参数多目标优化[J]. 中国机械工程, 2026, 37(10): 2446-2457. |
| [13] | 王春, 申渝秦, 曾权宏, 唐滔. 考虑锂电池老化与热效应的电动汽车SAC能量管理策略[J]. 中国机械工程, 2026, 37(10): 2502-2510. |
| [14] | 杜虹汗, 谭建军, 孙义忠, 宋朝省, 李浩, 关远. 多工况下风电齿轮箱行星轮滑动轴承耦合系统啮合与润滑分层优化[J]. 中国机械工程, 2026, 37(10): 2566-2576. |
| [15] | 赵丁选, 郭瑞, 王硕, 闫长长, 王子鹤, 张天赐. 复杂地形环境下无人步履式挖掘机的车身姿态规划方法[J]. 中国机械工程, 2026, 37(1): 233-242. |
| 阅读次数 | ||||||
|
全文 |
|
|||||
|
摘要 |
|
|||||
