ISSN 1004-132X
CN 42-1294/TH
CN 42-1294/TH
中国机械工程 ›› 2026, Vol. 37 ›› Issue (8): 1999-2008.DOI: 10.3969/j.issn.1004-132X.2026.08.019
• 智能制造 • 上一篇
武星1( ), 吕鹏1, 沙金龙2, 李杨志1, 孟昭旭2
收稿日期:2025-08-18
出版日期:2026-08-25
发布日期:2026-09-17
通讯作者:
武星
基金资助:
WU Xing1(), LYU Peng1, SHA Jinlong2, LI Yangzhi1, Meng Zhaoxu2
Received:2025-08-18
Online:2026-08-25
Published:2026-09-17
Contact:
WU Xing
摘要:
针对移动机器人对接轨迹规划中平稳性和高效性难以兼顾的问题,提出一种基于改进多目标粒子群优化的对接轨迹规划方法。首先采用五次B样条曲线构建对接轨迹模型,并采用控制点叠加排序法保证对接轨迹的单调性;然后以对接轨迹的急动度与对接时间为优化目标,建立对接轨迹多目标优化模型;进而采用混合初始化采样、自适应网格粒子筛选与种群粒子变异融合的改进多目标粒子群优化算法求解多目标轨迹规划的Pareto前沿,并通过平均评价法选取最优对接轨迹。仿真与实验结果表明,所提方法可生成兼具平稳性和高效性的对接轨迹,对接急动度不大于3.9 mm/s³,对接时间不大于15.2 s。
中图分类号:
武星, 吕鹏, 沙金龙, 李杨志, 孟昭旭. 基于改进多目标粒子群优化的移动机器人对接轨迹规划[J]. 中国机械工程, 2026, 37(8): 1999-2008.
WU Xing, LYU Peng, SHA Jinlong, LI Yangzhi, Meng Zhaoxu. Docking Trajectory Planning Based on Improved Multi-objective Particle Swarm Optimization for Mobile Robots[J]. China Mechanical Engineering, 2026, 37(8): 1999-2008.
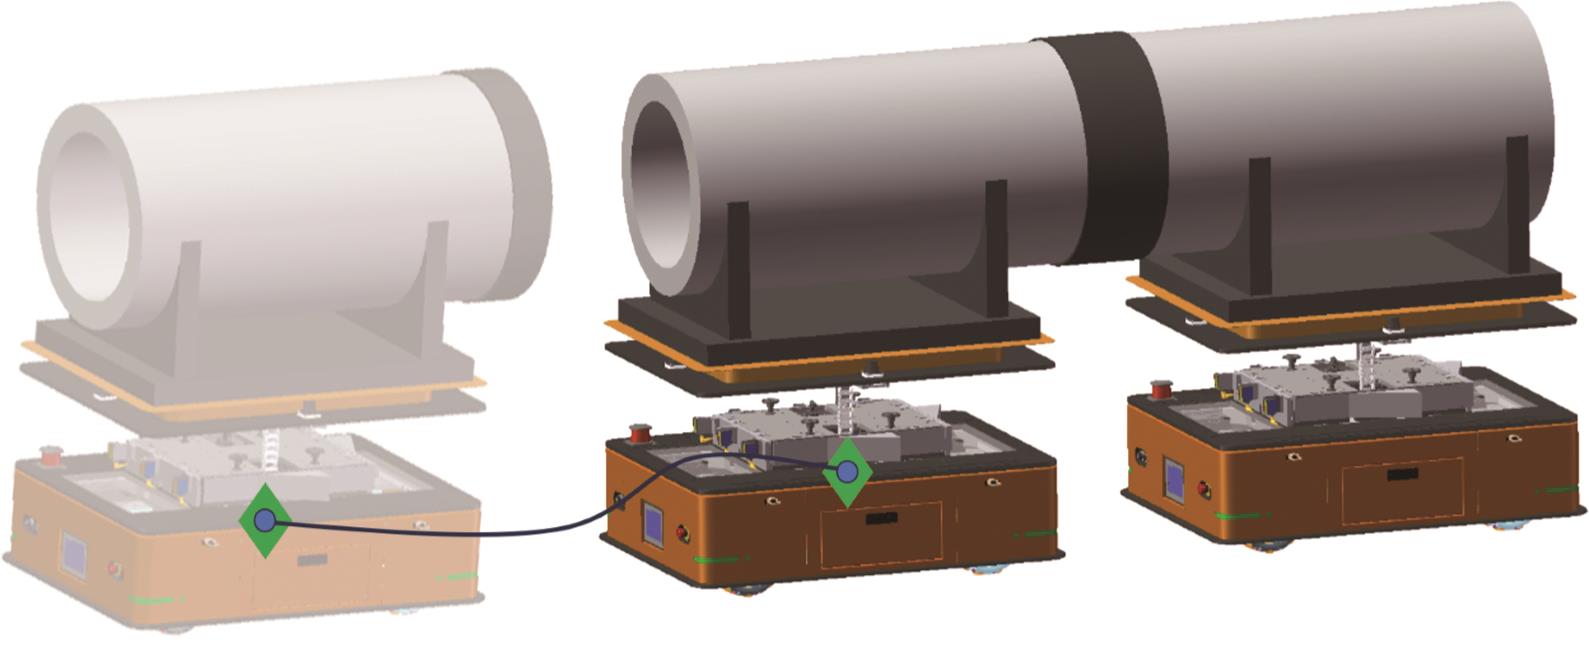
图1 移动机器人对接示意图
Fig.1 Schematic diagram of mobile robot docking
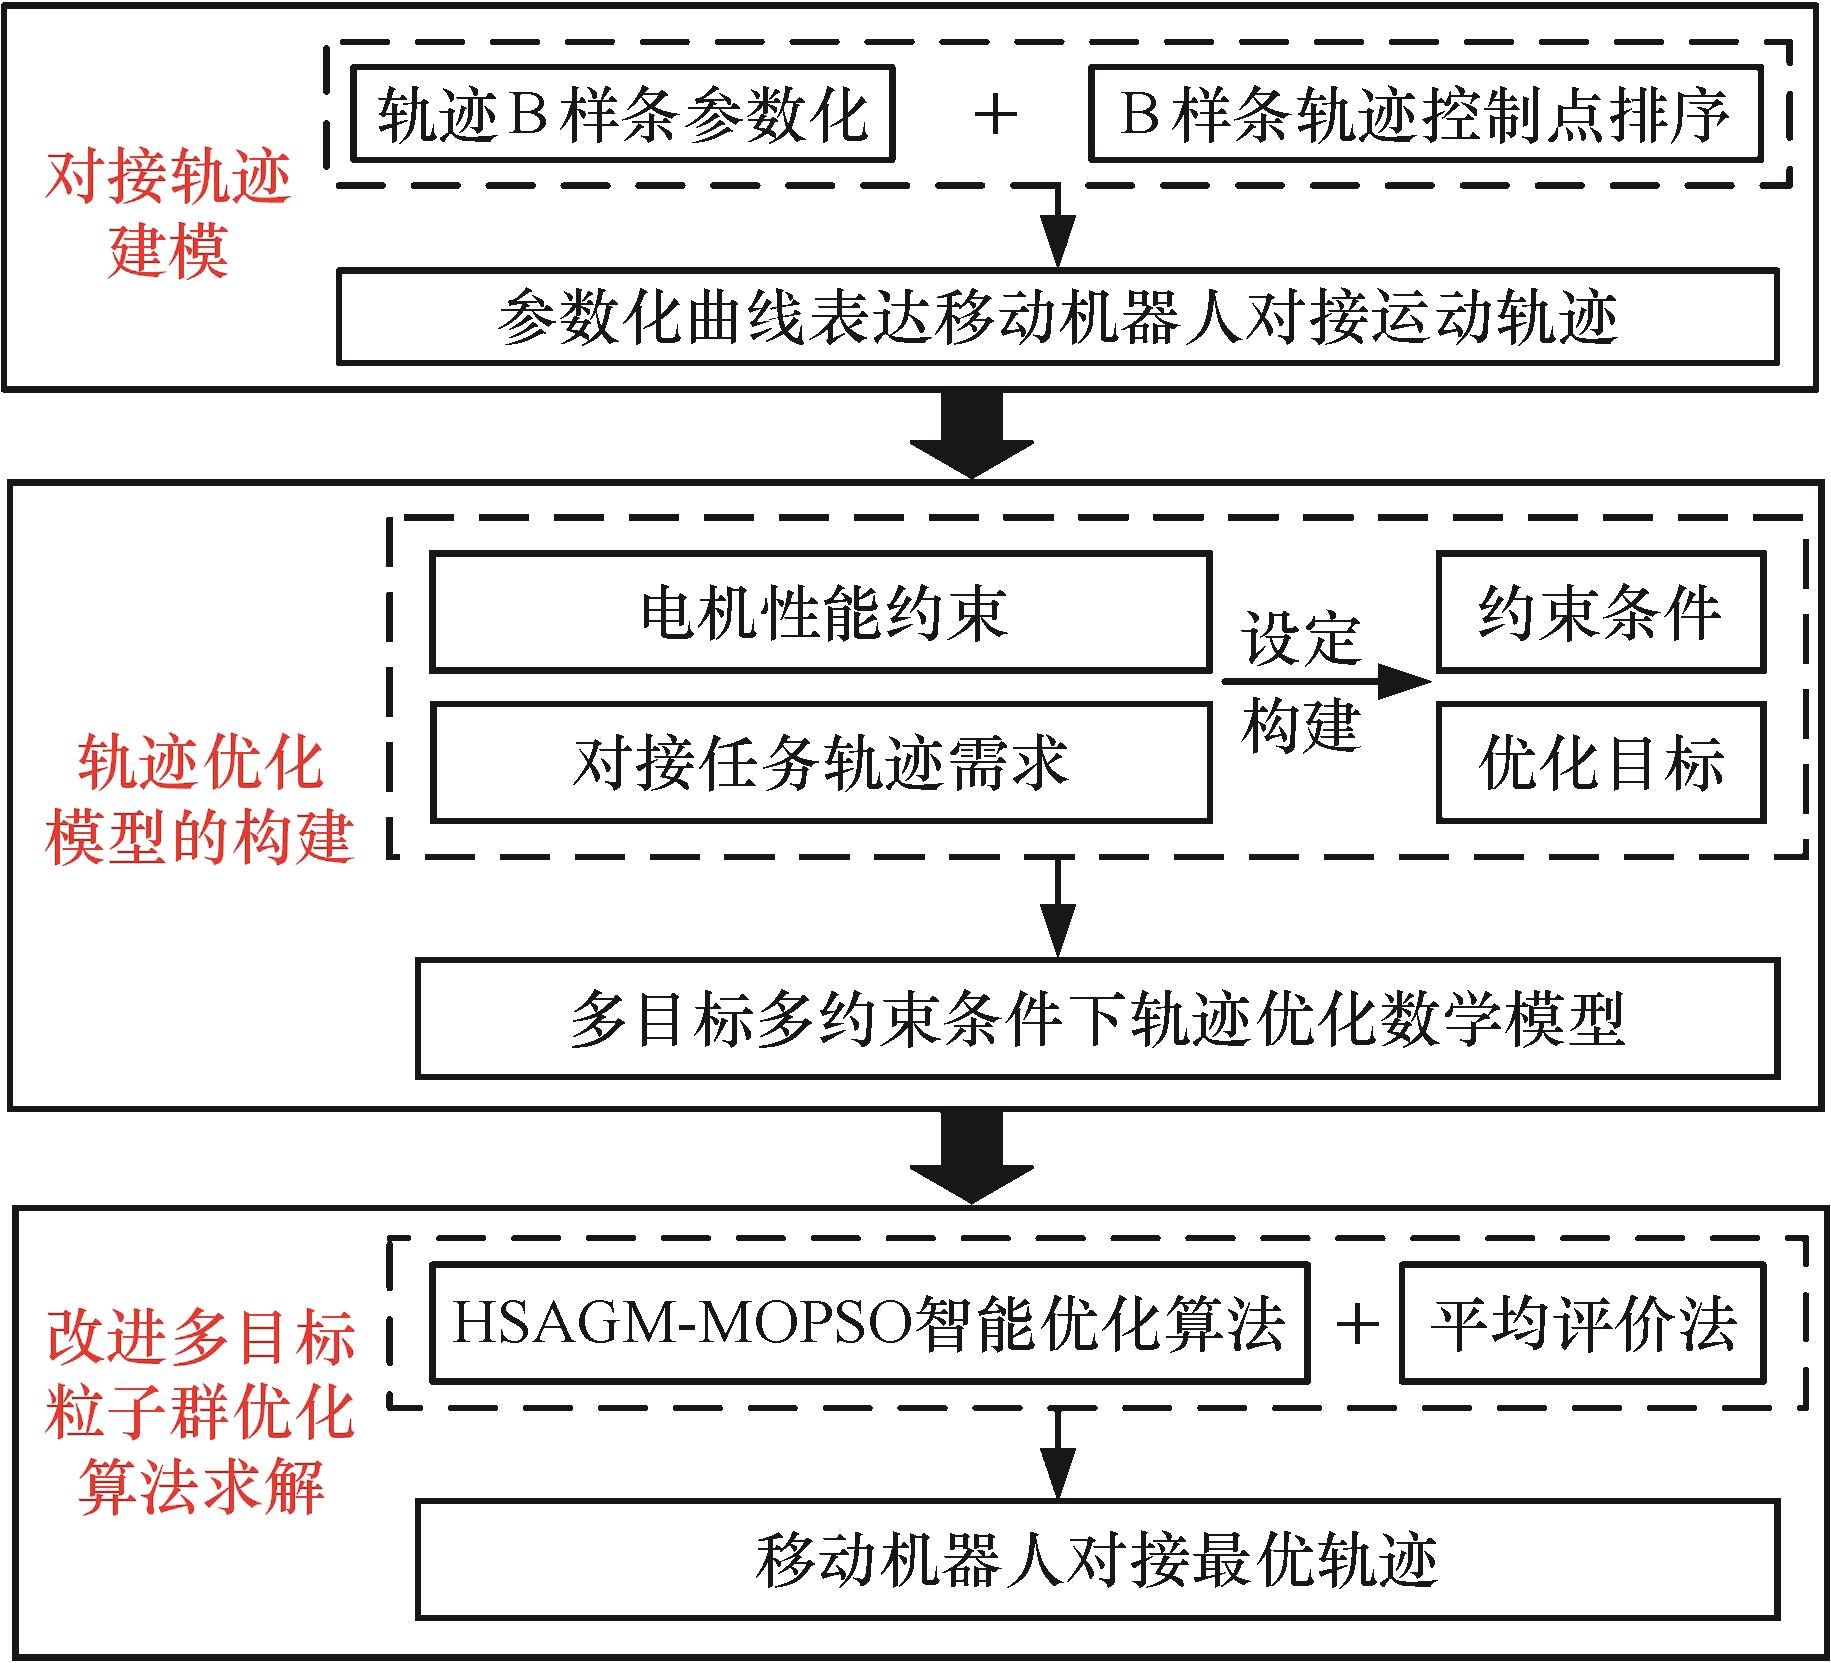
图2 移动机器人对接轨迹规划总体方案
Fig.2 General scheme for docking trajectory planning of mobile robots
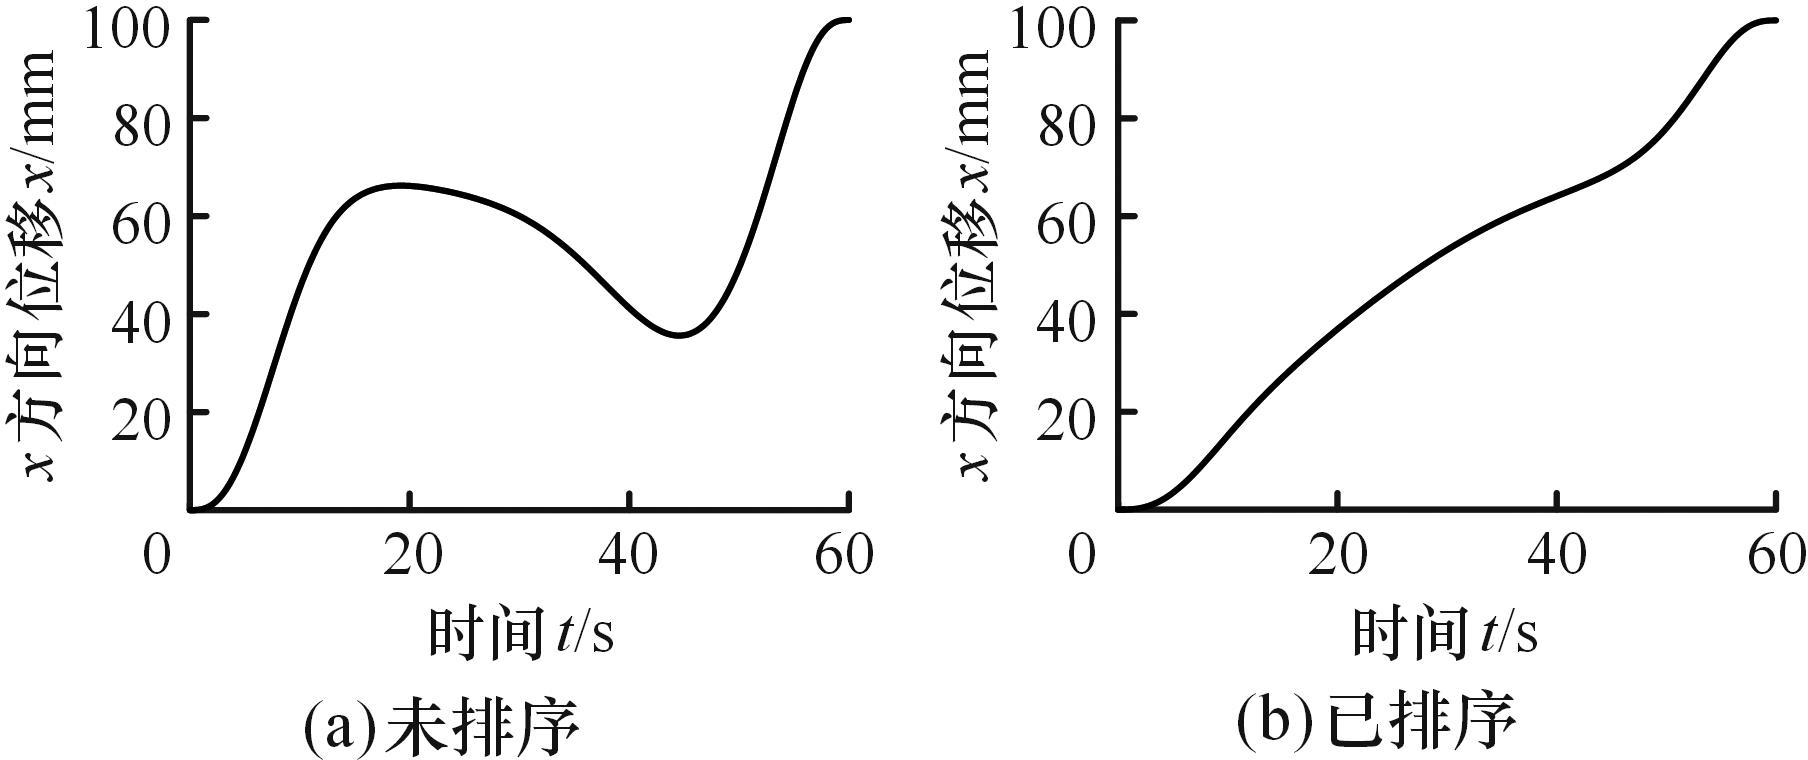
图3 控制点排序前后x方向轨迹
Fig.3 x-direction trajectories before and after control point reordering
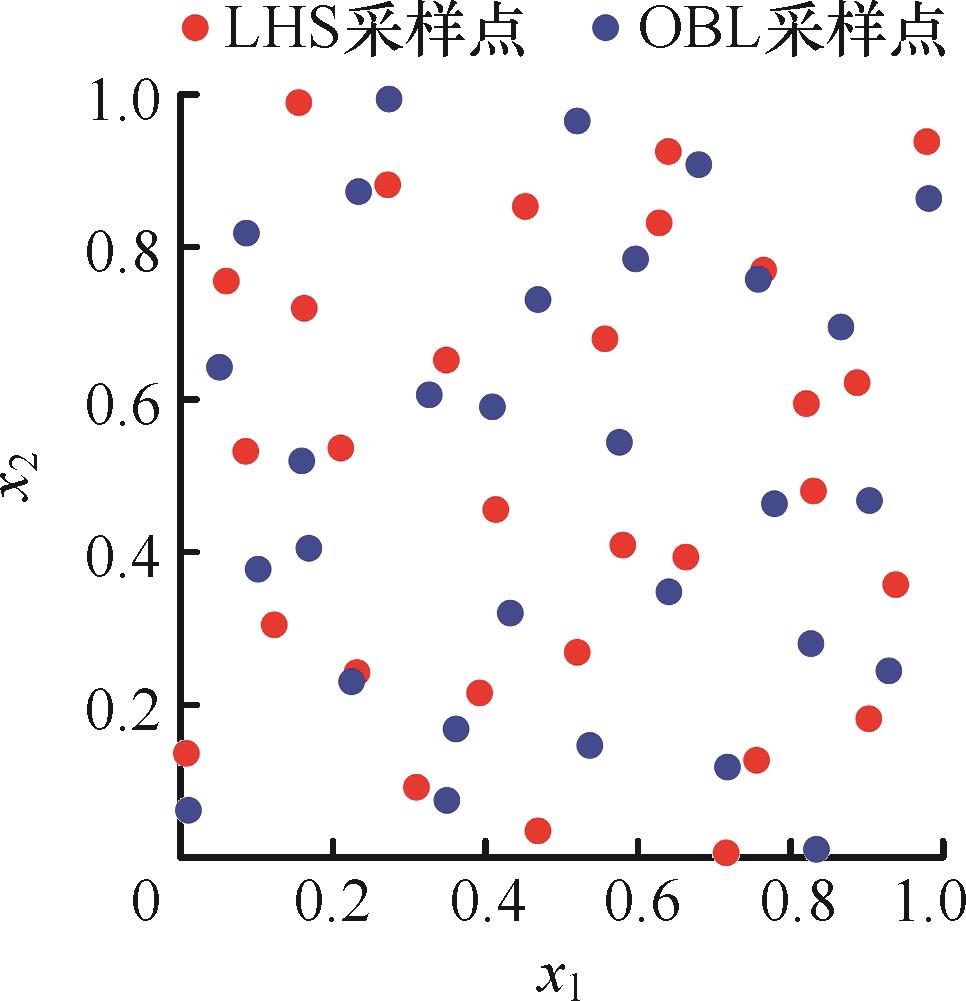
图4 LHS-OBL混合采样
Fig.4 LHS-OBL hybrid sampling
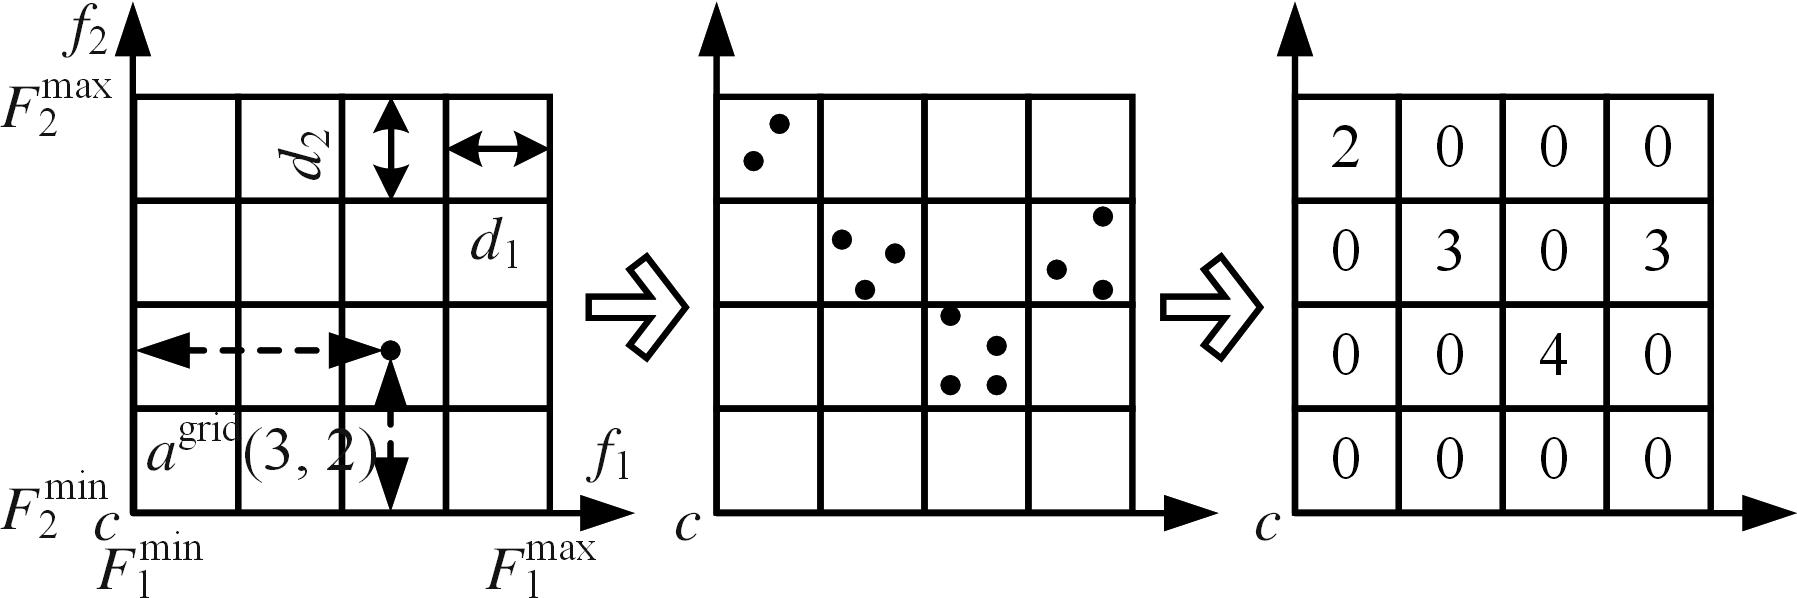
图5 自适应网格构建和粒子密度估计
Fig.5 Adaptive grid construction and particle density estimation
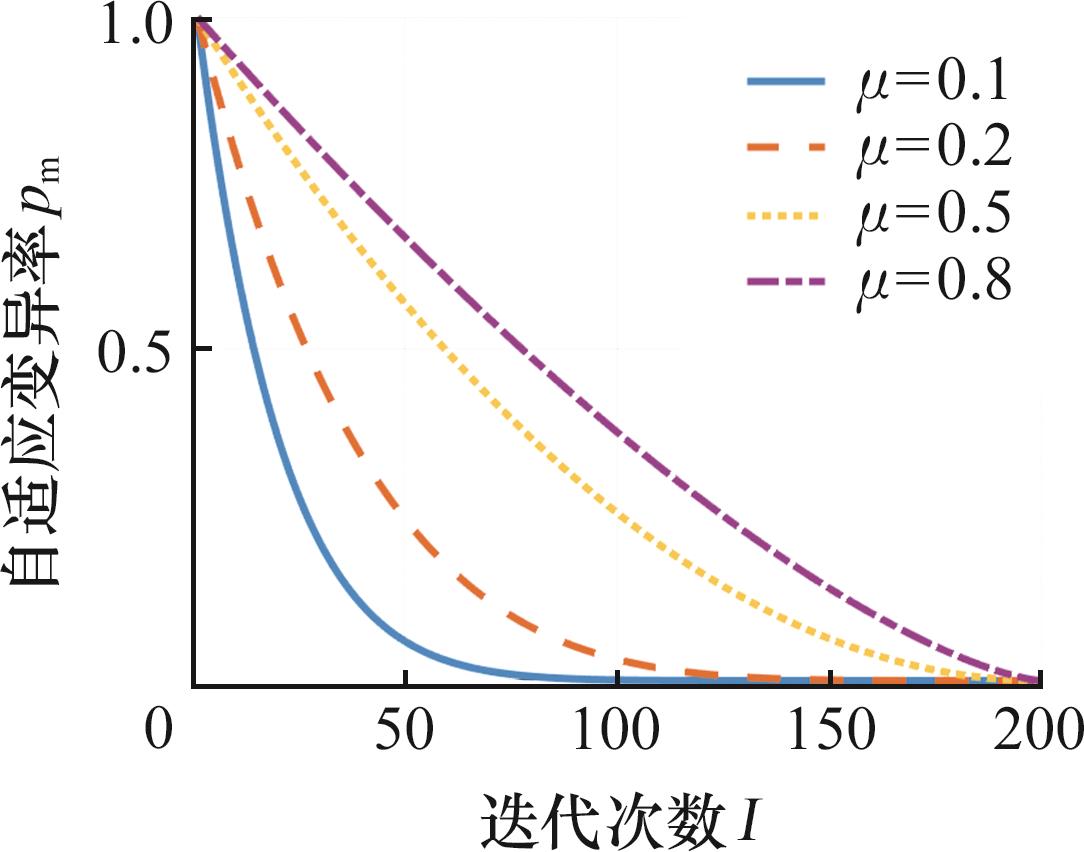
图6 自适应变异率变化曲线
Fig.6 Adaptive mutation rate variation curve
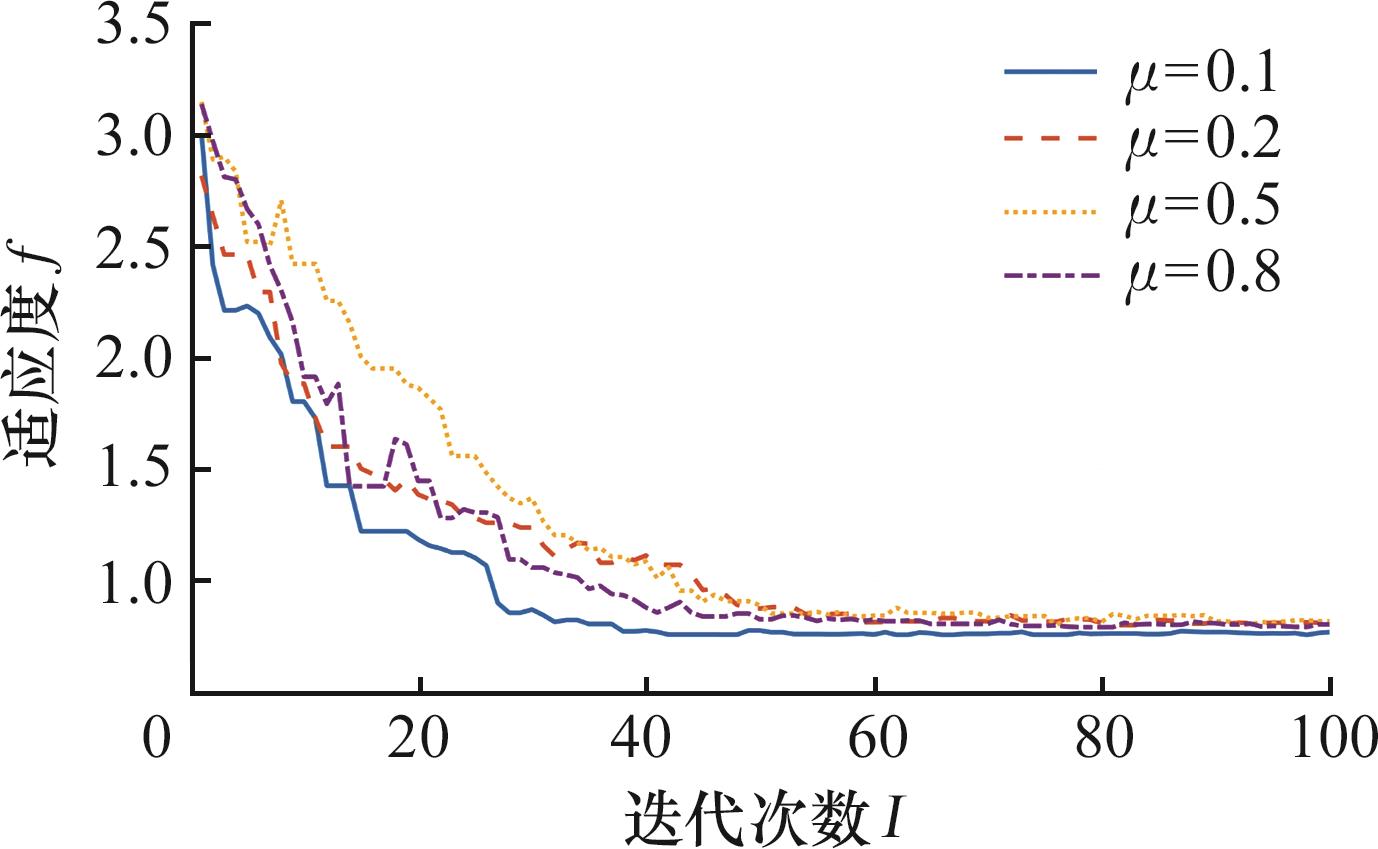
图7 粒子适应度变化曲线
Fig.7 Particle fitness variation curve
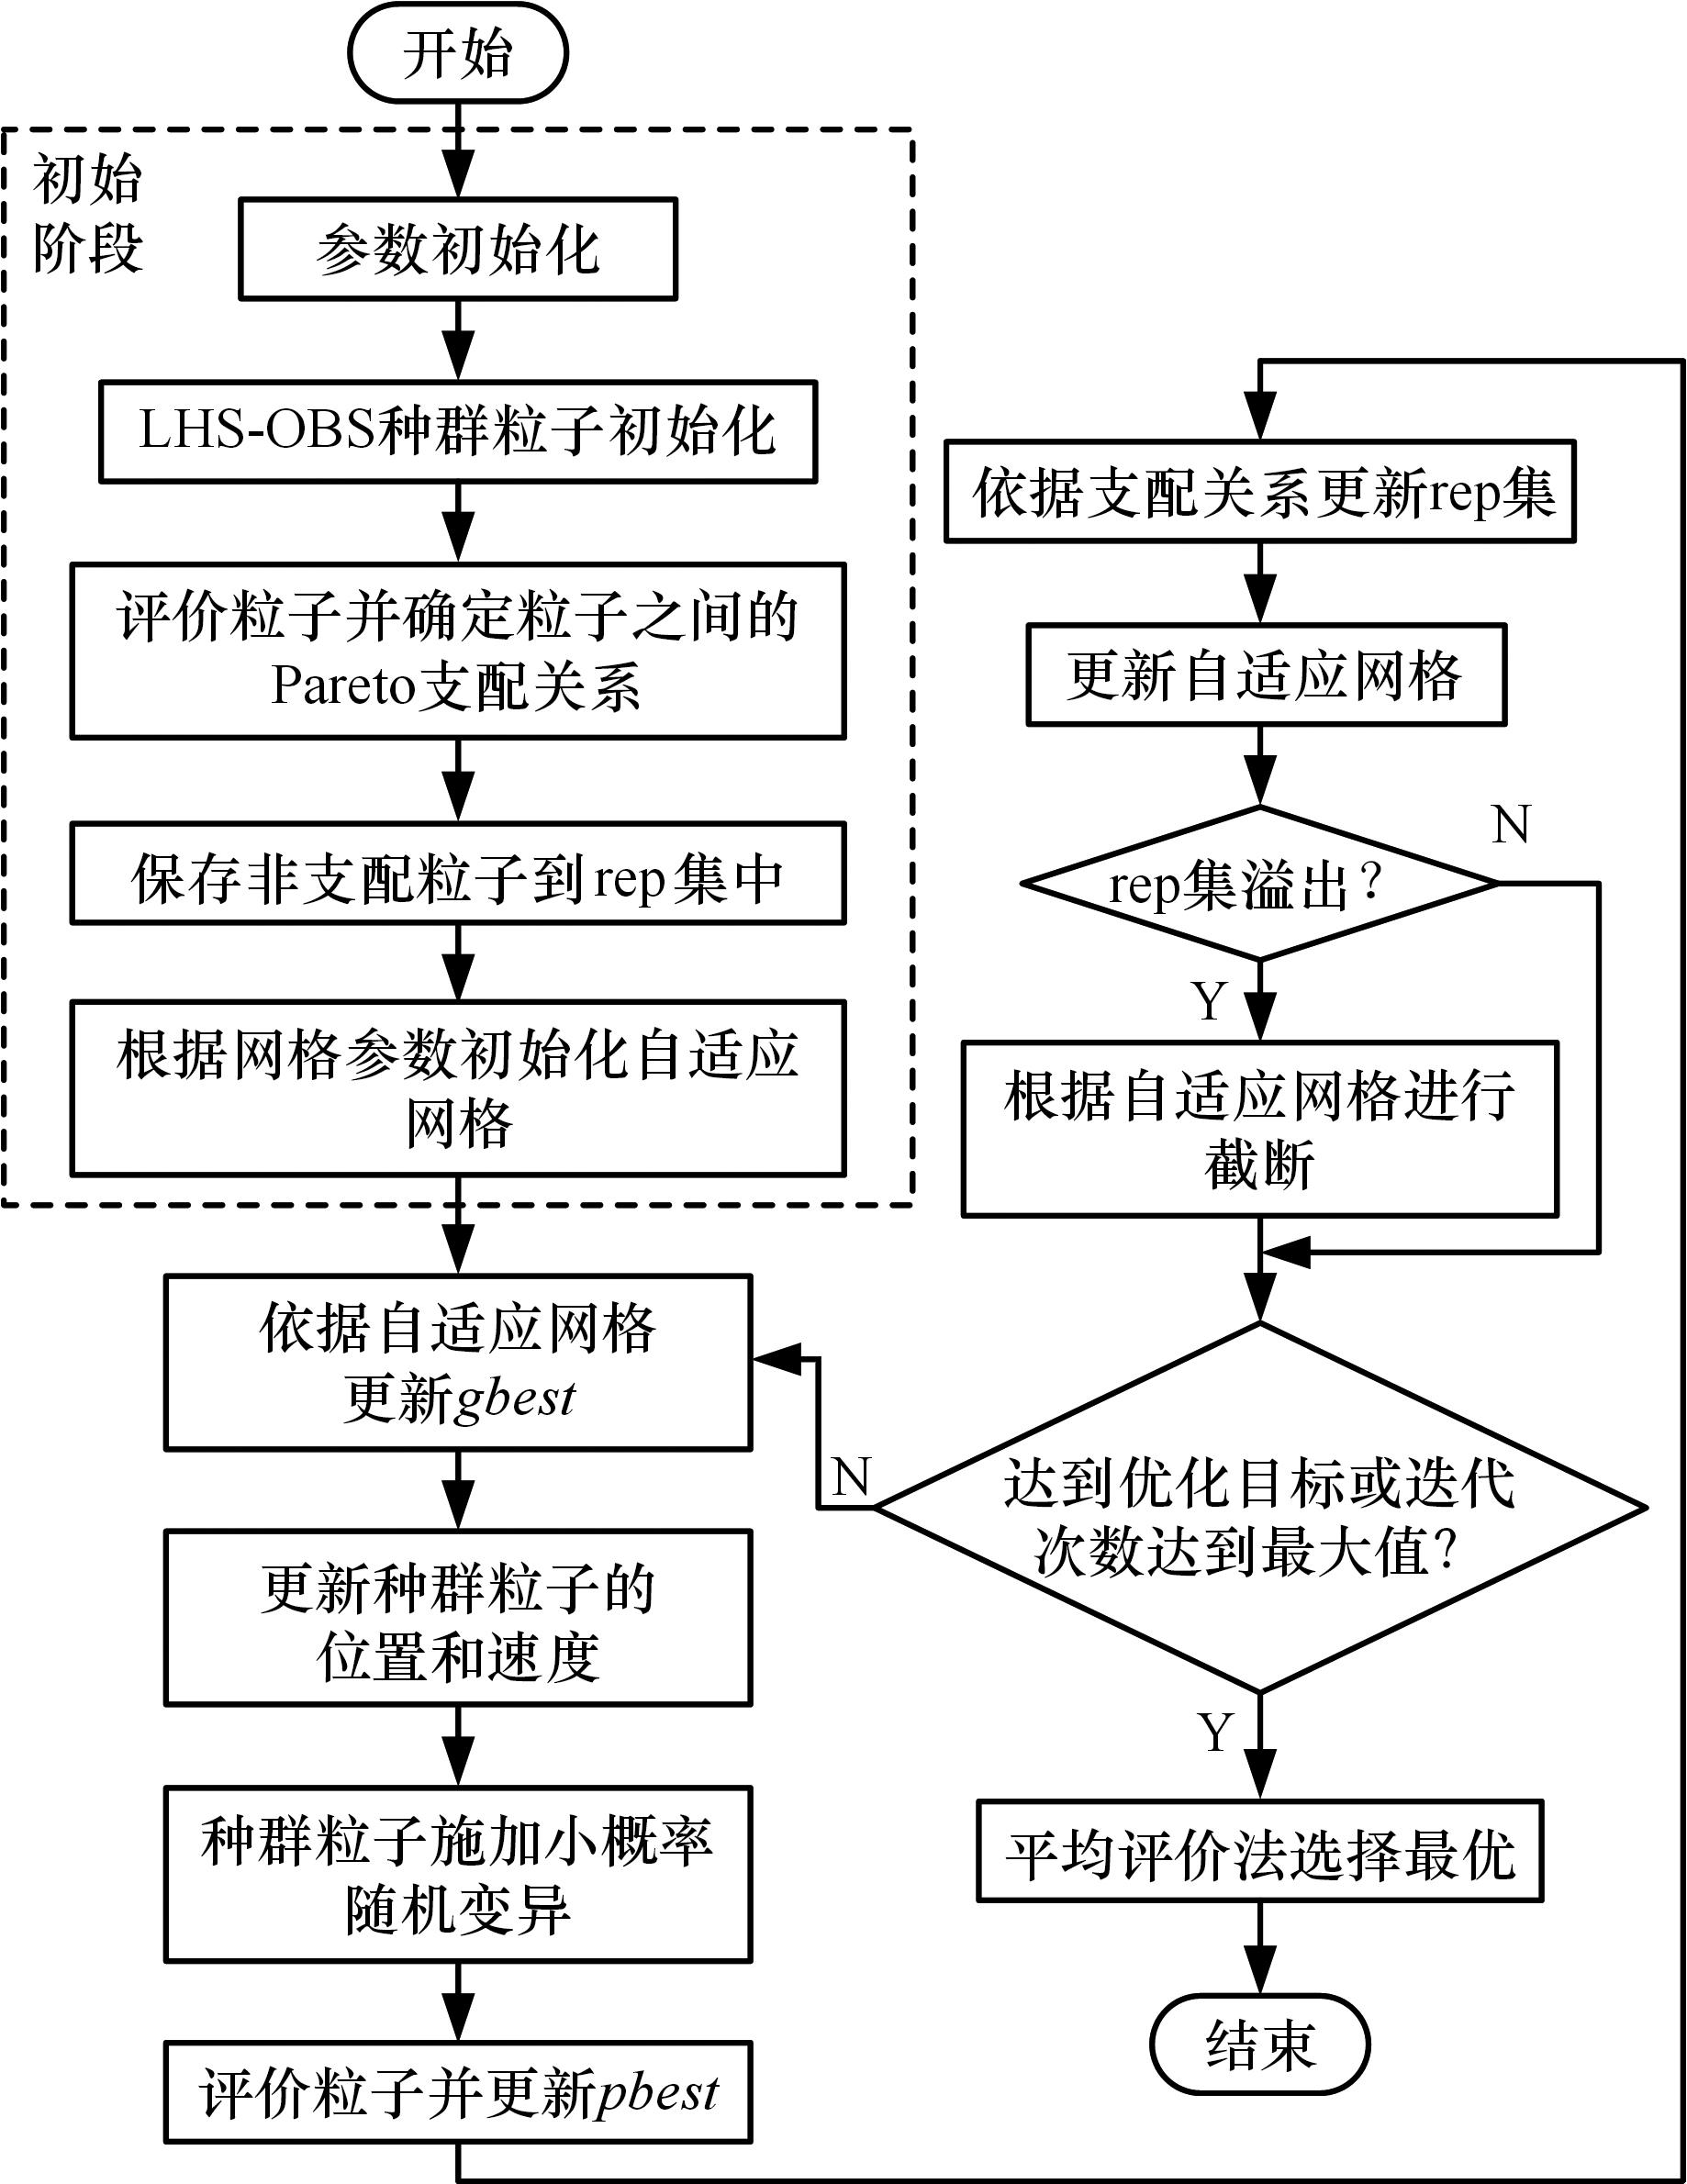
图8 HSAGM-MOSPO多目标优化流程
Fig.8 Flowchart of the HSAGM-MOPSO multi-objective optimization process
| 算法 | HSAGM-MOPSO | MOPSO | NSGA-Ⅱ | IAMOPSO |
|---|---|---|---|---|
| 种群规模 | 200 | 200 | 200 | 200 |
| 迭代次数 | 500 | 500 | 500 | 500 |
| 外部档案库大小 | 200 | 200 | 200 | 200 |
| 惯性权重衰减系数 | 0.95 | 0.95 | 0.95 | |
| 交叉率 | 0.4 | |||
| 变异率 | 0.1 | 0.1 | 0.1 |
表1 算法参数设置
Tab.1 Parameter settings for each algorithm
| 算法 | HSAGM-MOPSO | MOPSO | NSGA-Ⅱ | IAMOPSO |
|---|---|---|---|---|
| 种群规模 | 200 | 200 | 200 | 200 |
| 迭代次数 | 500 | 500 | 500 | 500 |
| 外部档案库大小 | 200 | 200 | 200 | 200 |
| 惯性权重衰减系数 | 0.95 | 0.95 | 0.95 | |
| 交叉率 | 0.4 | |||
| 变异率 | 0.1 | 0.1 | 0.1 |
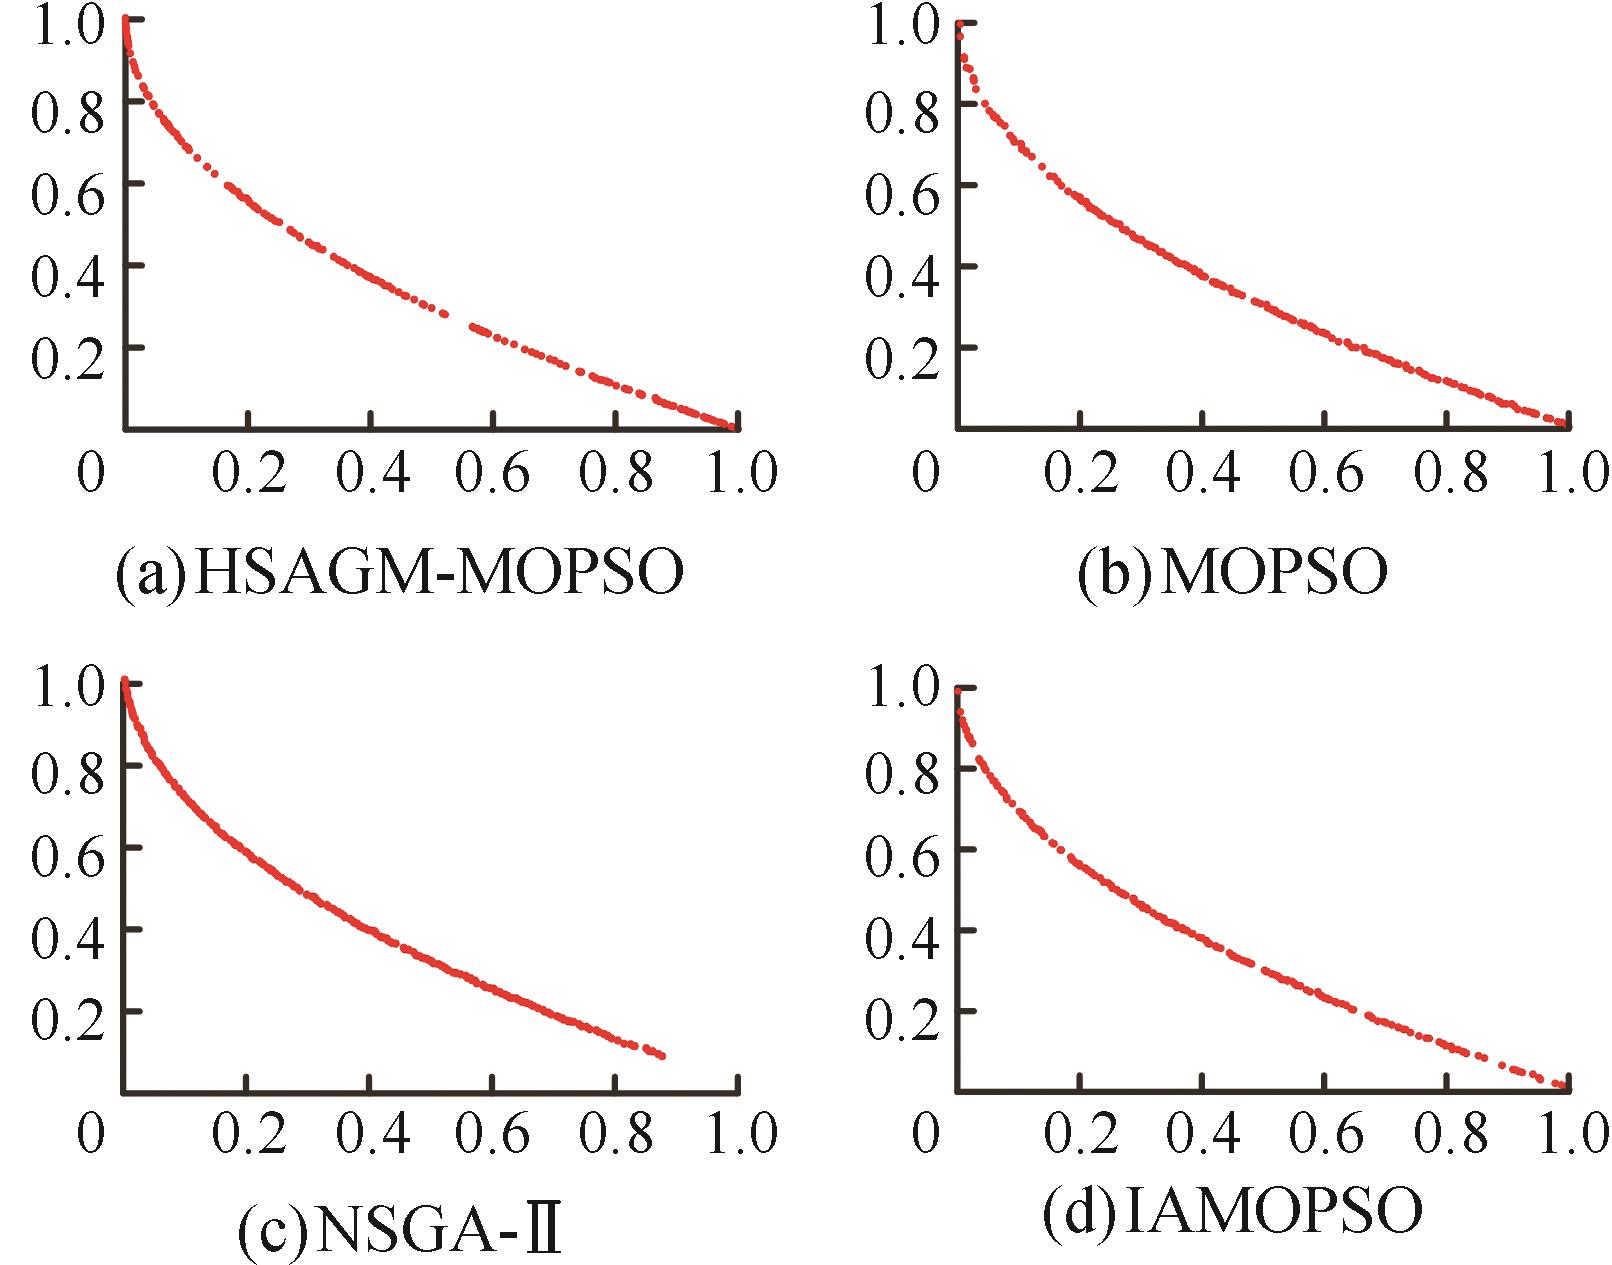
图9 ZDT1测试函数Pareto前沿对比
Fig.9 Comparison of Pareto fronts on ZDT1 test functions
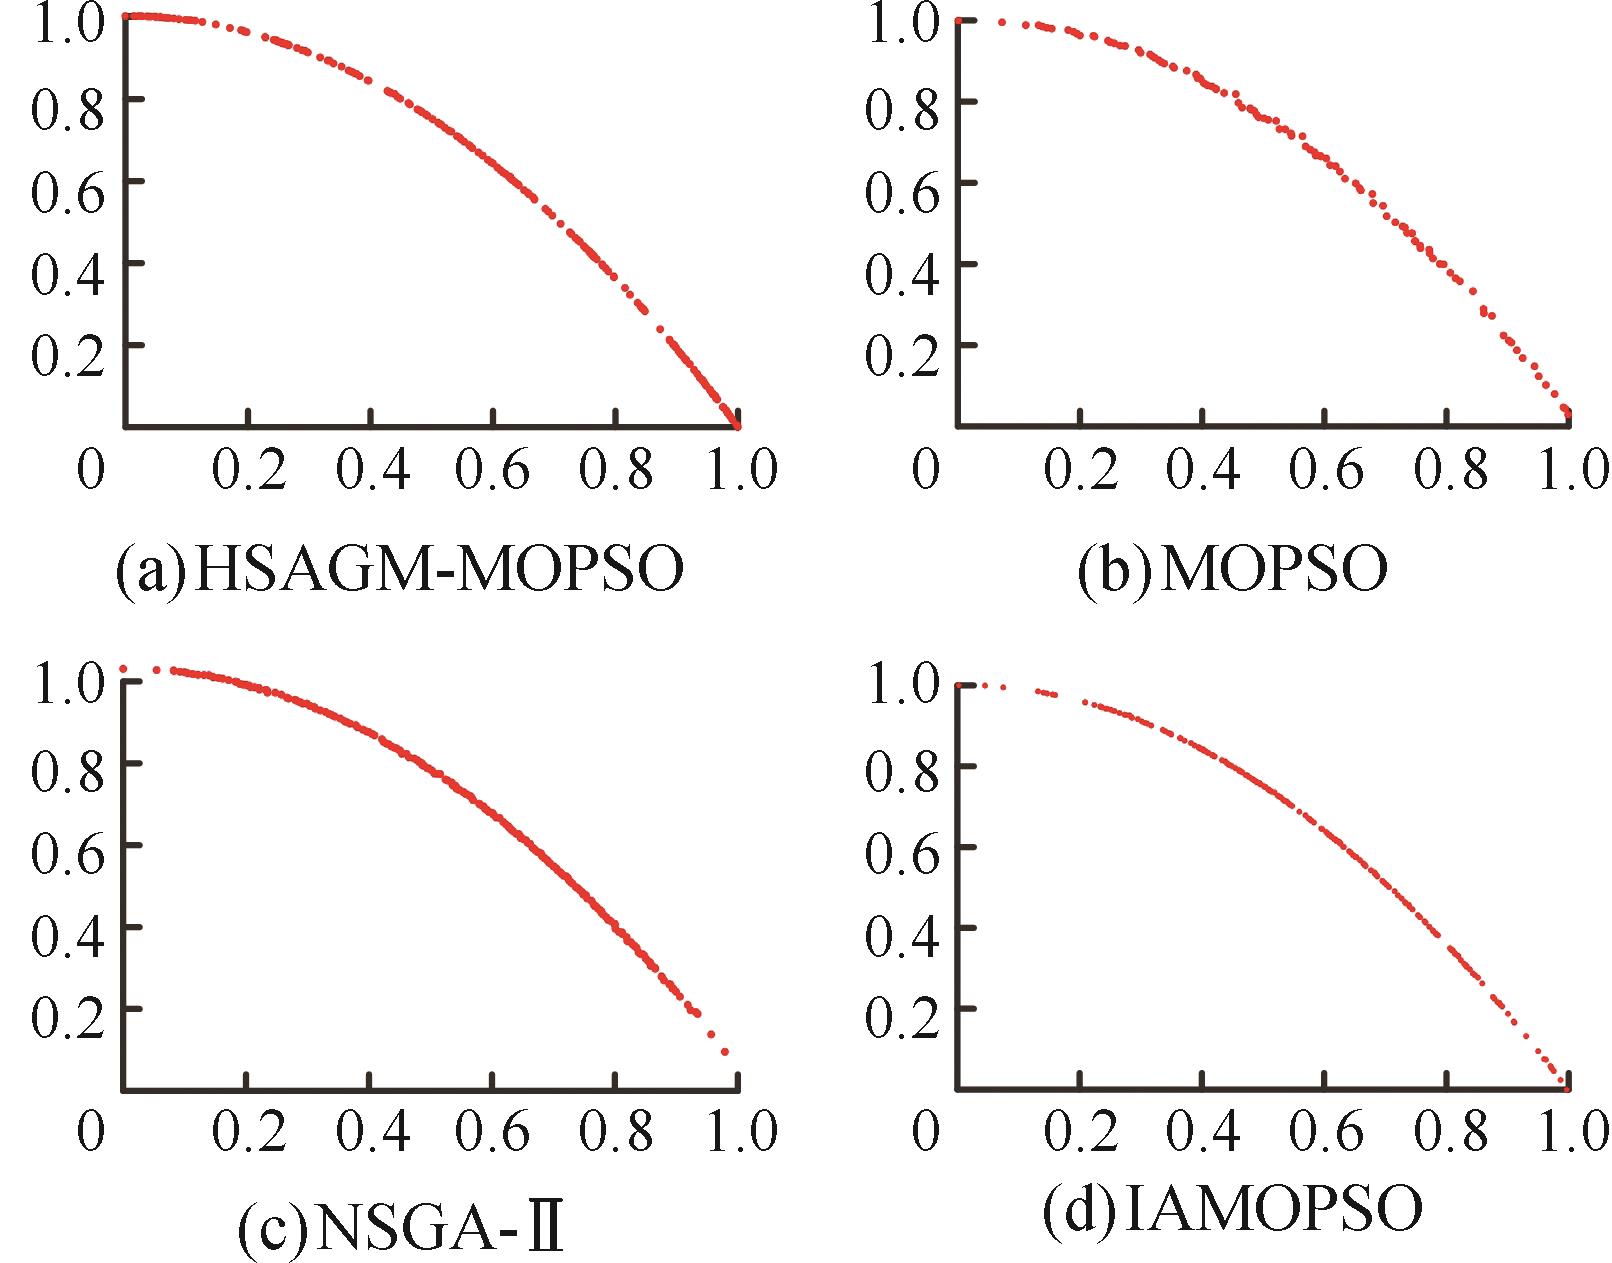
图10 ZDT2测试函数Pareto前沿对比
Fig.10 Comparison of Pareto fronts on ZDT2 test functions
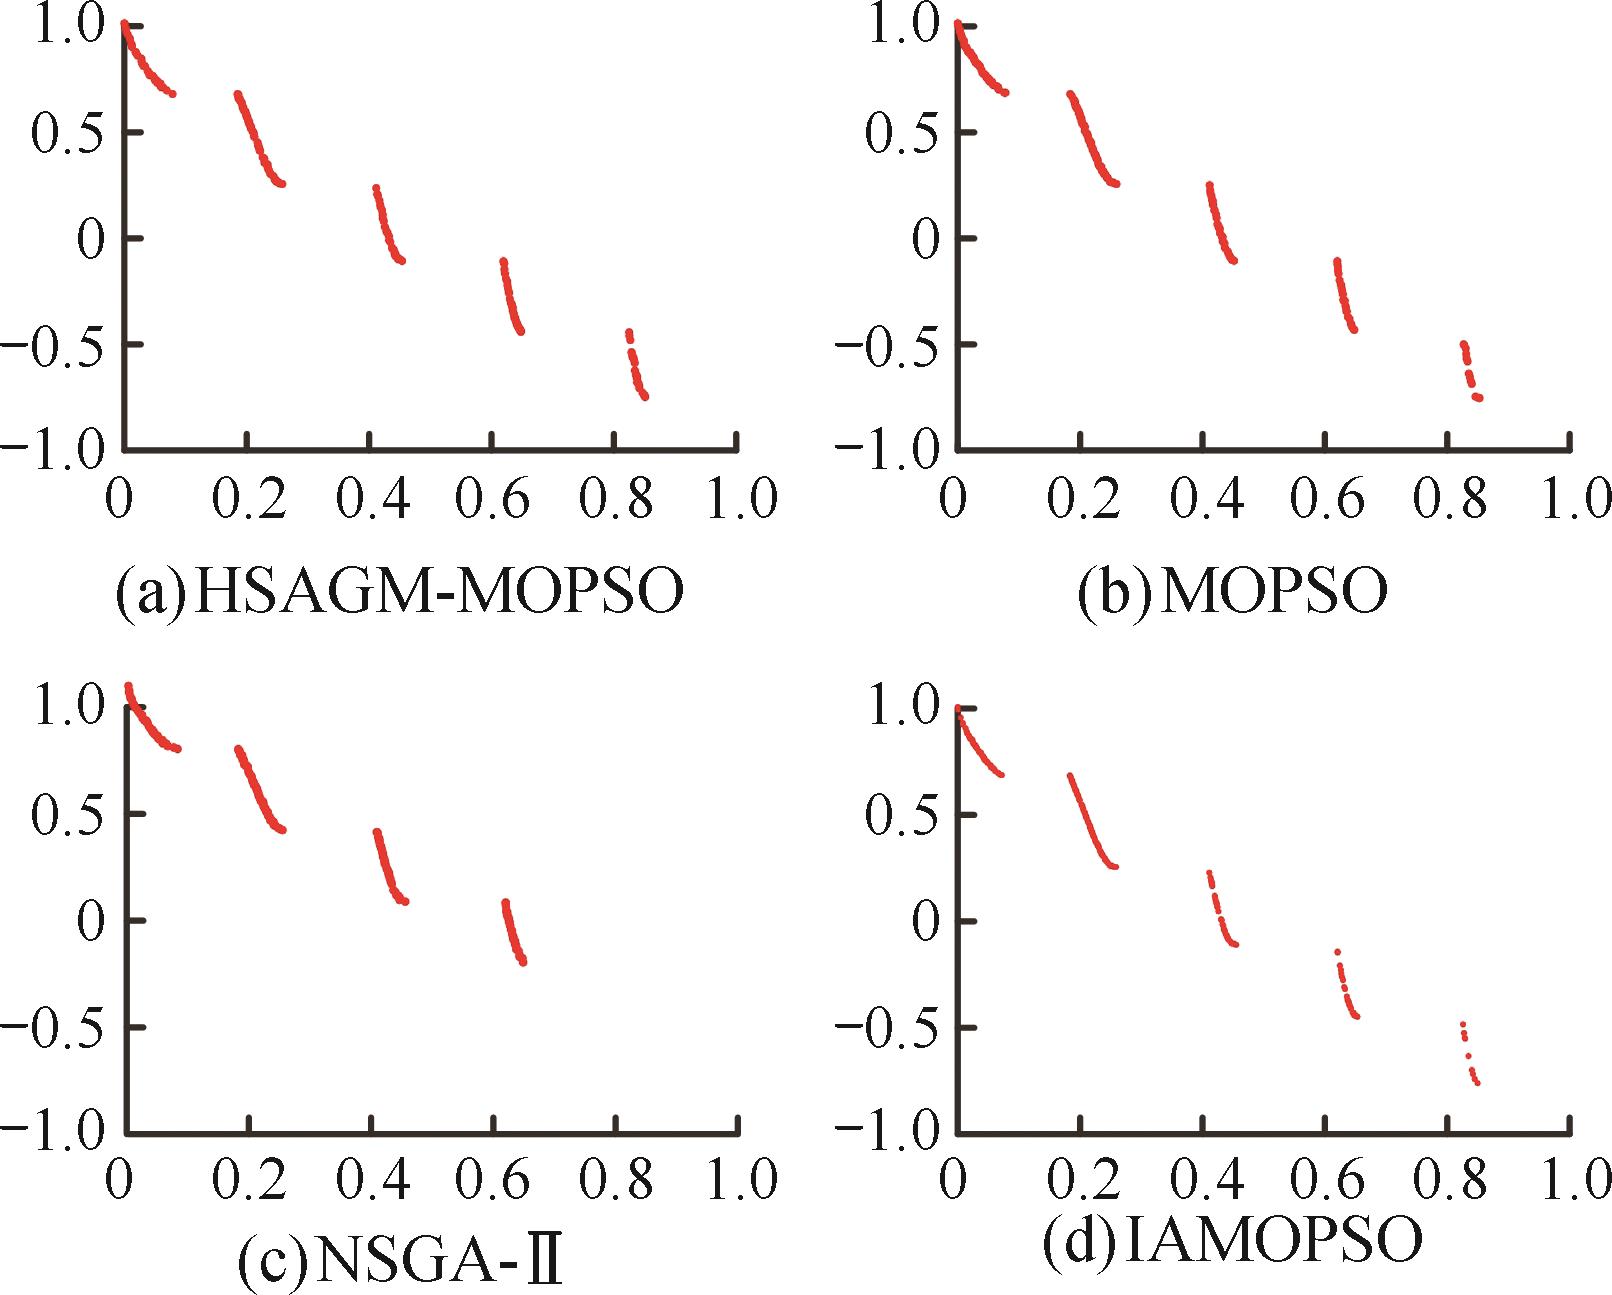
图11 ZDT3测试函数Pareto前沿对比
Fig.11 Comparison of Pareto fronts on ZDT3 test functions
| 算法 | GD | SP | HV |
|---|---|---|---|
| HSAGM-MOPSO | 0.0048 | 0.0040 | 0.6592 |
| MOPSO | 0.0129 | 0.0051 | 0.6461 |
| NSGA-Ⅱ | 0.0310 | 0.0041 | 0.6307 |
| IAMOPSO | 0.0083 | 0.0047 | 0.6527 |
表2 ZDT1问题各指标对比
Tab.2 Comparison of performance metrics on ZDT1 problems
| 算法 | GD | SP | HV |
|---|---|---|---|
| HSAGM-MOPSO | 0.0048 | 0.0040 | 0.6592 |
| MOPSO | 0.0129 | 0.0051 | 0.6461 |
| NSGA-Ⅱ | 0.0310 | 0.0041 | 0.6307 |
| IAMOPSO | 0.0083 | 0.0047 | 0.6527 |
| 算法 | GD | SP | HV |
|---|---|---|---|
| HSAGM-MOPSO | 0.0046 | 0.0043 | 0.3269 |
| MOPSO | 0.0068 | 0.0063 | 0.3133 |
| NSGA-Ⅱ | 0.0233 | 0.0061 | 0.2976 |
| IAMOPSO | 0.0054 | 0.0059 | 0.3262 |
表3 ZDT2问题各指标对比
Tab.3 Comparison of performance metrics on ZDT2 problems
| 算法 | GD | SP | HV |
|---|---|---|---|
| HSAGM-MOPSO | 0.0046 | 0.0043 | 0.3269 |
| MOPSO | 0.0068 | 0.0063 | 0.3133 |
| NSGA-Ⅱ | 0.0233 | 0.0061 | 0.2976 |
| IAMOPSO | 0.0054 | 0.0059 | 0.3262 |
| 算法 | GD | SP | HV |
|---|---|---|---|
| HSAGM-MOPSO | 0.0106 | 0.0058 | 1.0187 |
| MOPSO | 0.0117 | 0.0071 | 1.0168 |
| NSGA-Ⅱ | 0.0751 | 0.0056 | 0.8987 |
| IAMOPSO | 0.0110 | 0.0069 | 1.0188 |
表4 ZDT3问题各指标对比
Tab.4 Comparison of performance metrics on ZDT3 problems
| 算法 | GD | SP | HV |
|---|---|---|---|
| HSAGM-MOPSO | 0.0106 | 0.0058 | 1.0187 |
| MOPSO | 0.0117 | 0.0071 | 1.0168 |
| NSGA-Ⅱ | 0.0751 | 0.0056 | 0.8987 |
| IAMOPSO | 0.0110 | 0.0069 | 1.0188 |
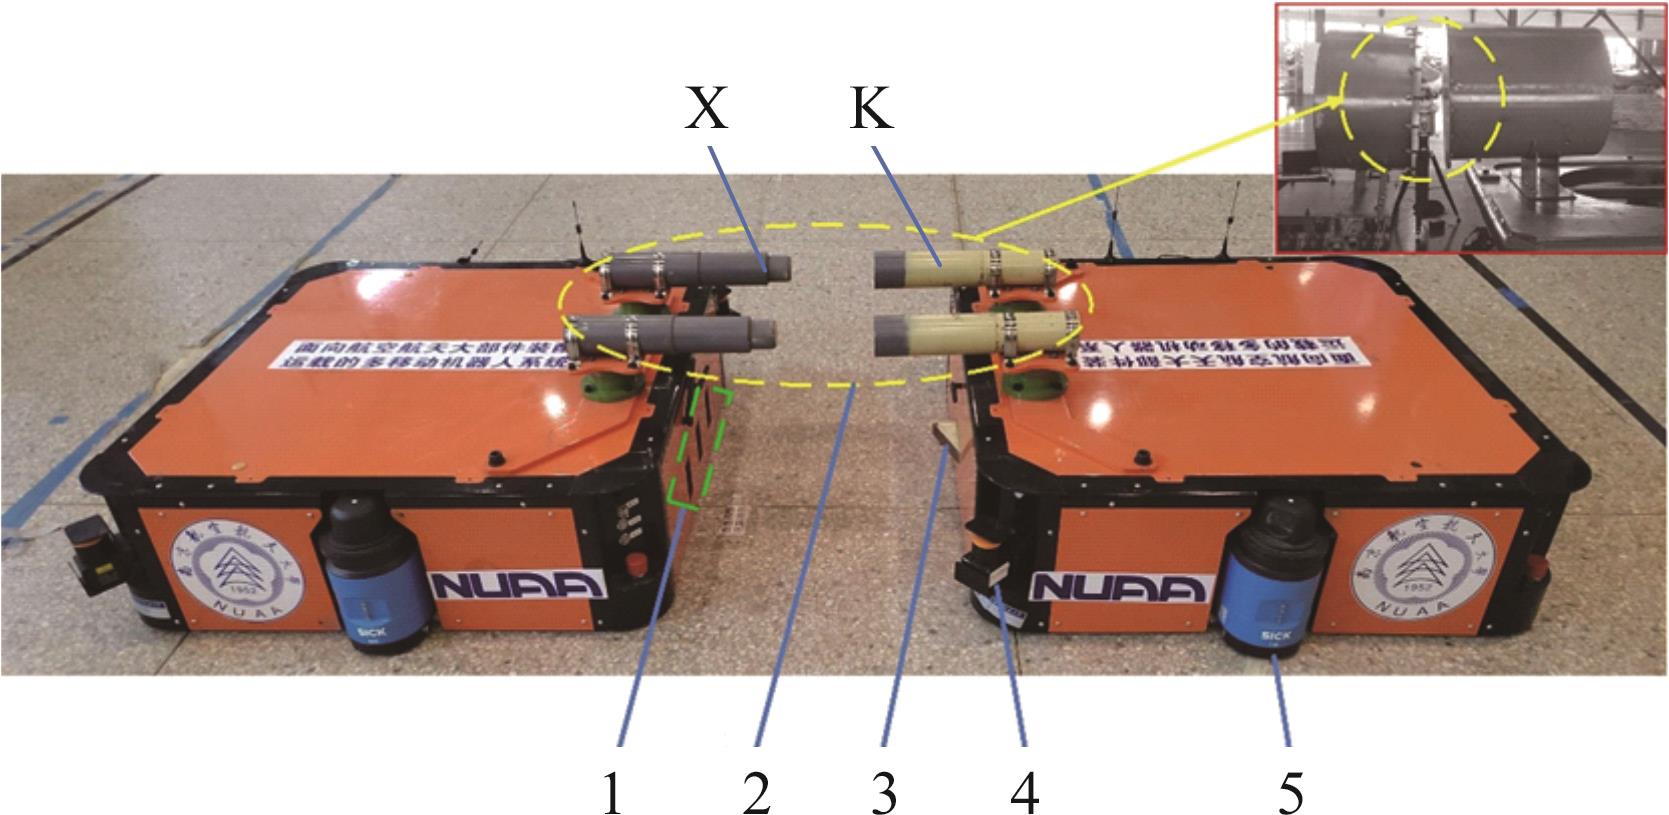
图12 孔-销对接轨迹规划样机1.激光传感器阵列 2.对接模拟件(K.对接孔 X.对接销)3.定位标识 4.感知激光雷达 5.辅助激光雷达
Fig.12 Prototype for hole-and-pin docking trajectory planning
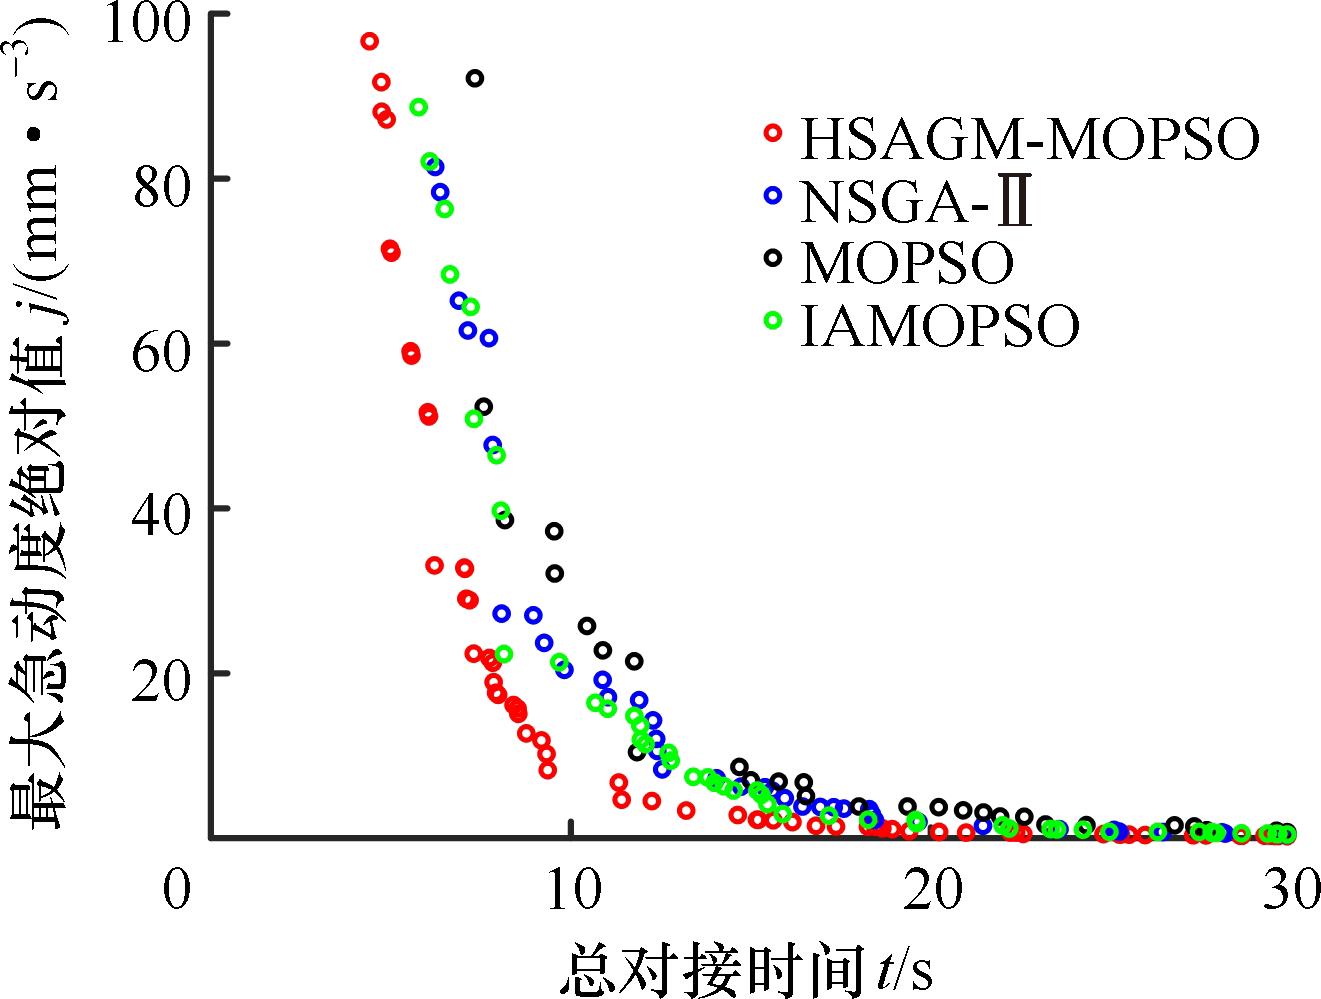
图13 Pareto非支配解前沿
Fig.13 Pareto front of the non-dominated solution set
| 算法 | 对接时间/s | 最大加速度/ (mm·s | 最大急动度/ (mm·s |
|---|---|---|---|
| HSAGM-MOPSO | 15.17 | 3.45 | 3.88 |
| MOPSO | 15.42 | 5.10 | 6.79 |
| NSGA-Ⅱ | 19.35 | 3.53 | 3.84 |
| IAMOPSO | 14.52 | 4.51 | 5.79 |
表5 对接轨迹参数对比
Tab.5 Parameter comparison of docking trajectory
| 算法 | 对接时间/s | 最大加速度/ (mm·s | 最大急动度/ (mm·s |
|---|---|---|---|
| HSAGM-MOPSO | 15.17 | 3.45 | 3.88 |
| MOPSO | 15.42 | 5.10 | 6.79 |
| NSGA-Ⅱ | 19.35 | 3.53 | 3.84 |
| IAMOPSO | 14.52 | 4.51 | 5.79 |
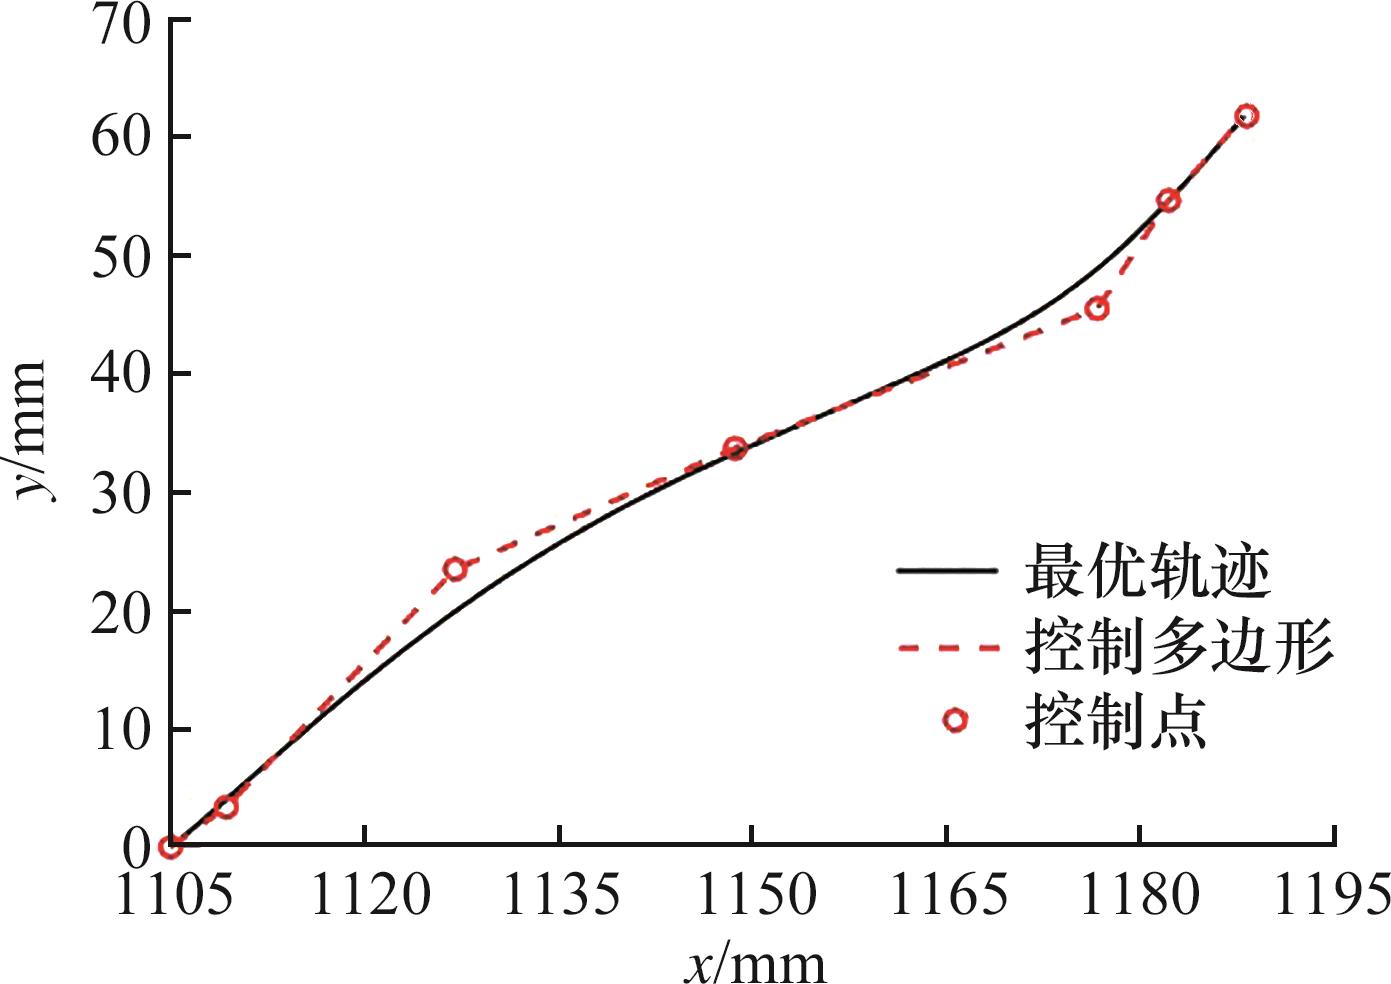
图14 最优规划轨迹
Fig.14 Optimized planned trajectory
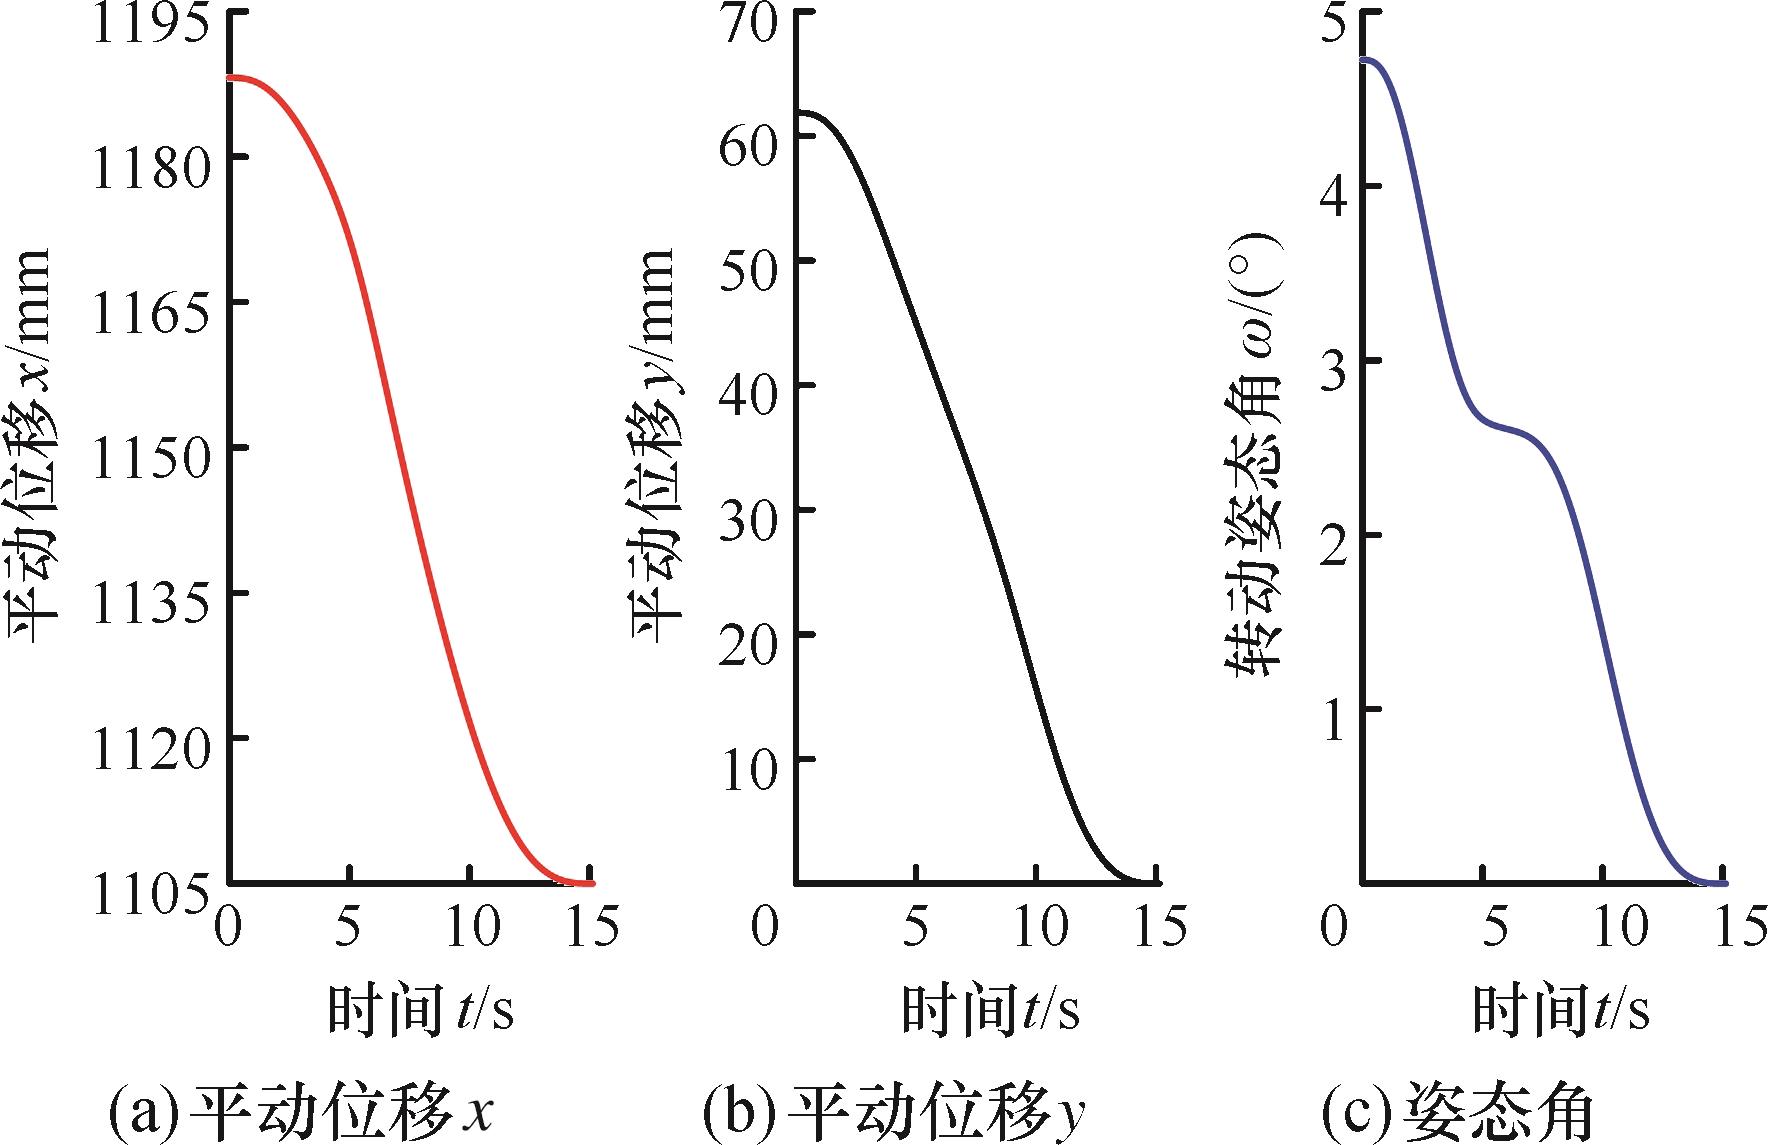
图15 位姿分量轨迹
Fig.15 Trajectories of pose components
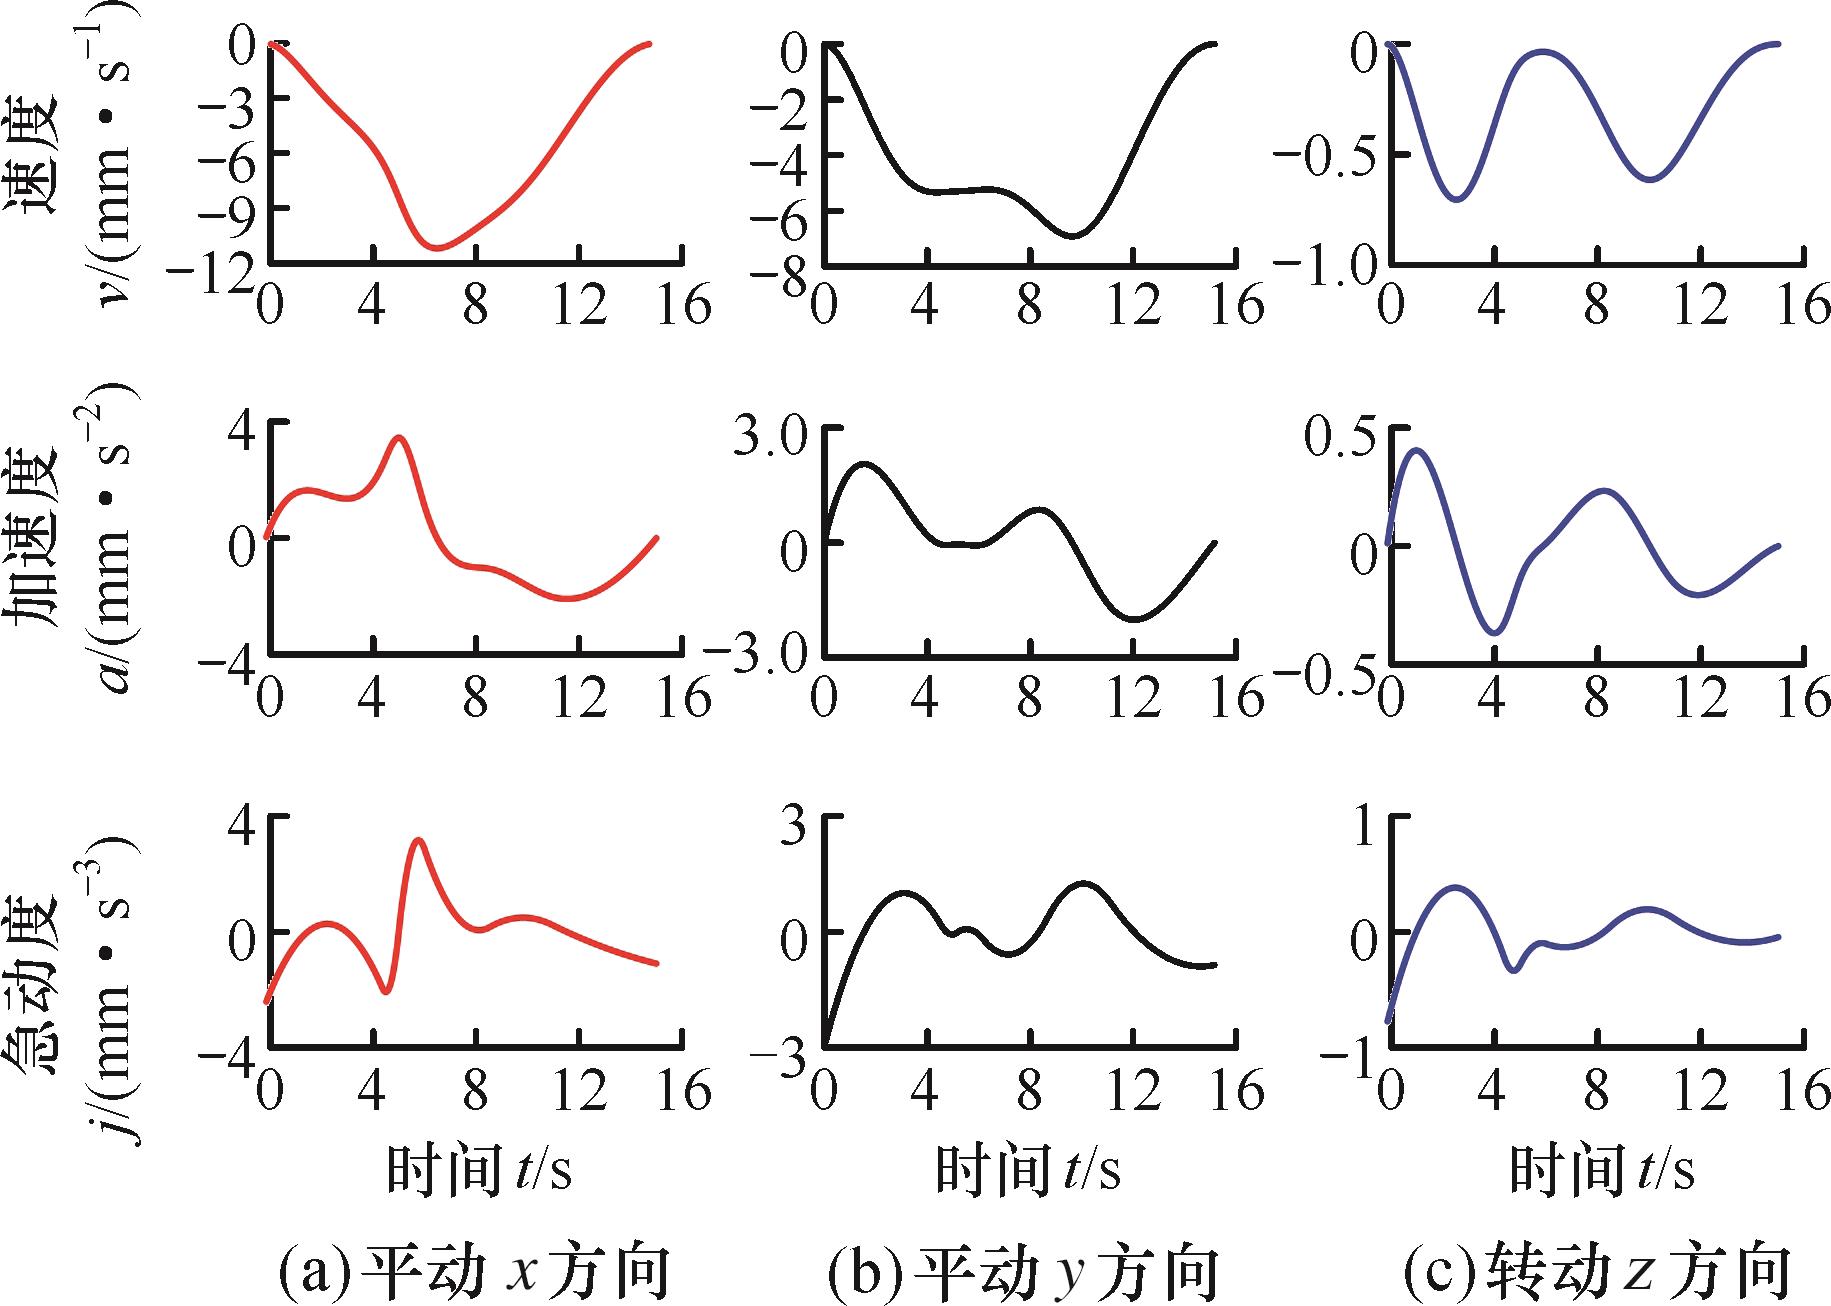
图16 最优轨迹速度、加速度和急动度轨迹
Fig.16 Velocity, acceleration, and jerk profiles of the optimal trajectory
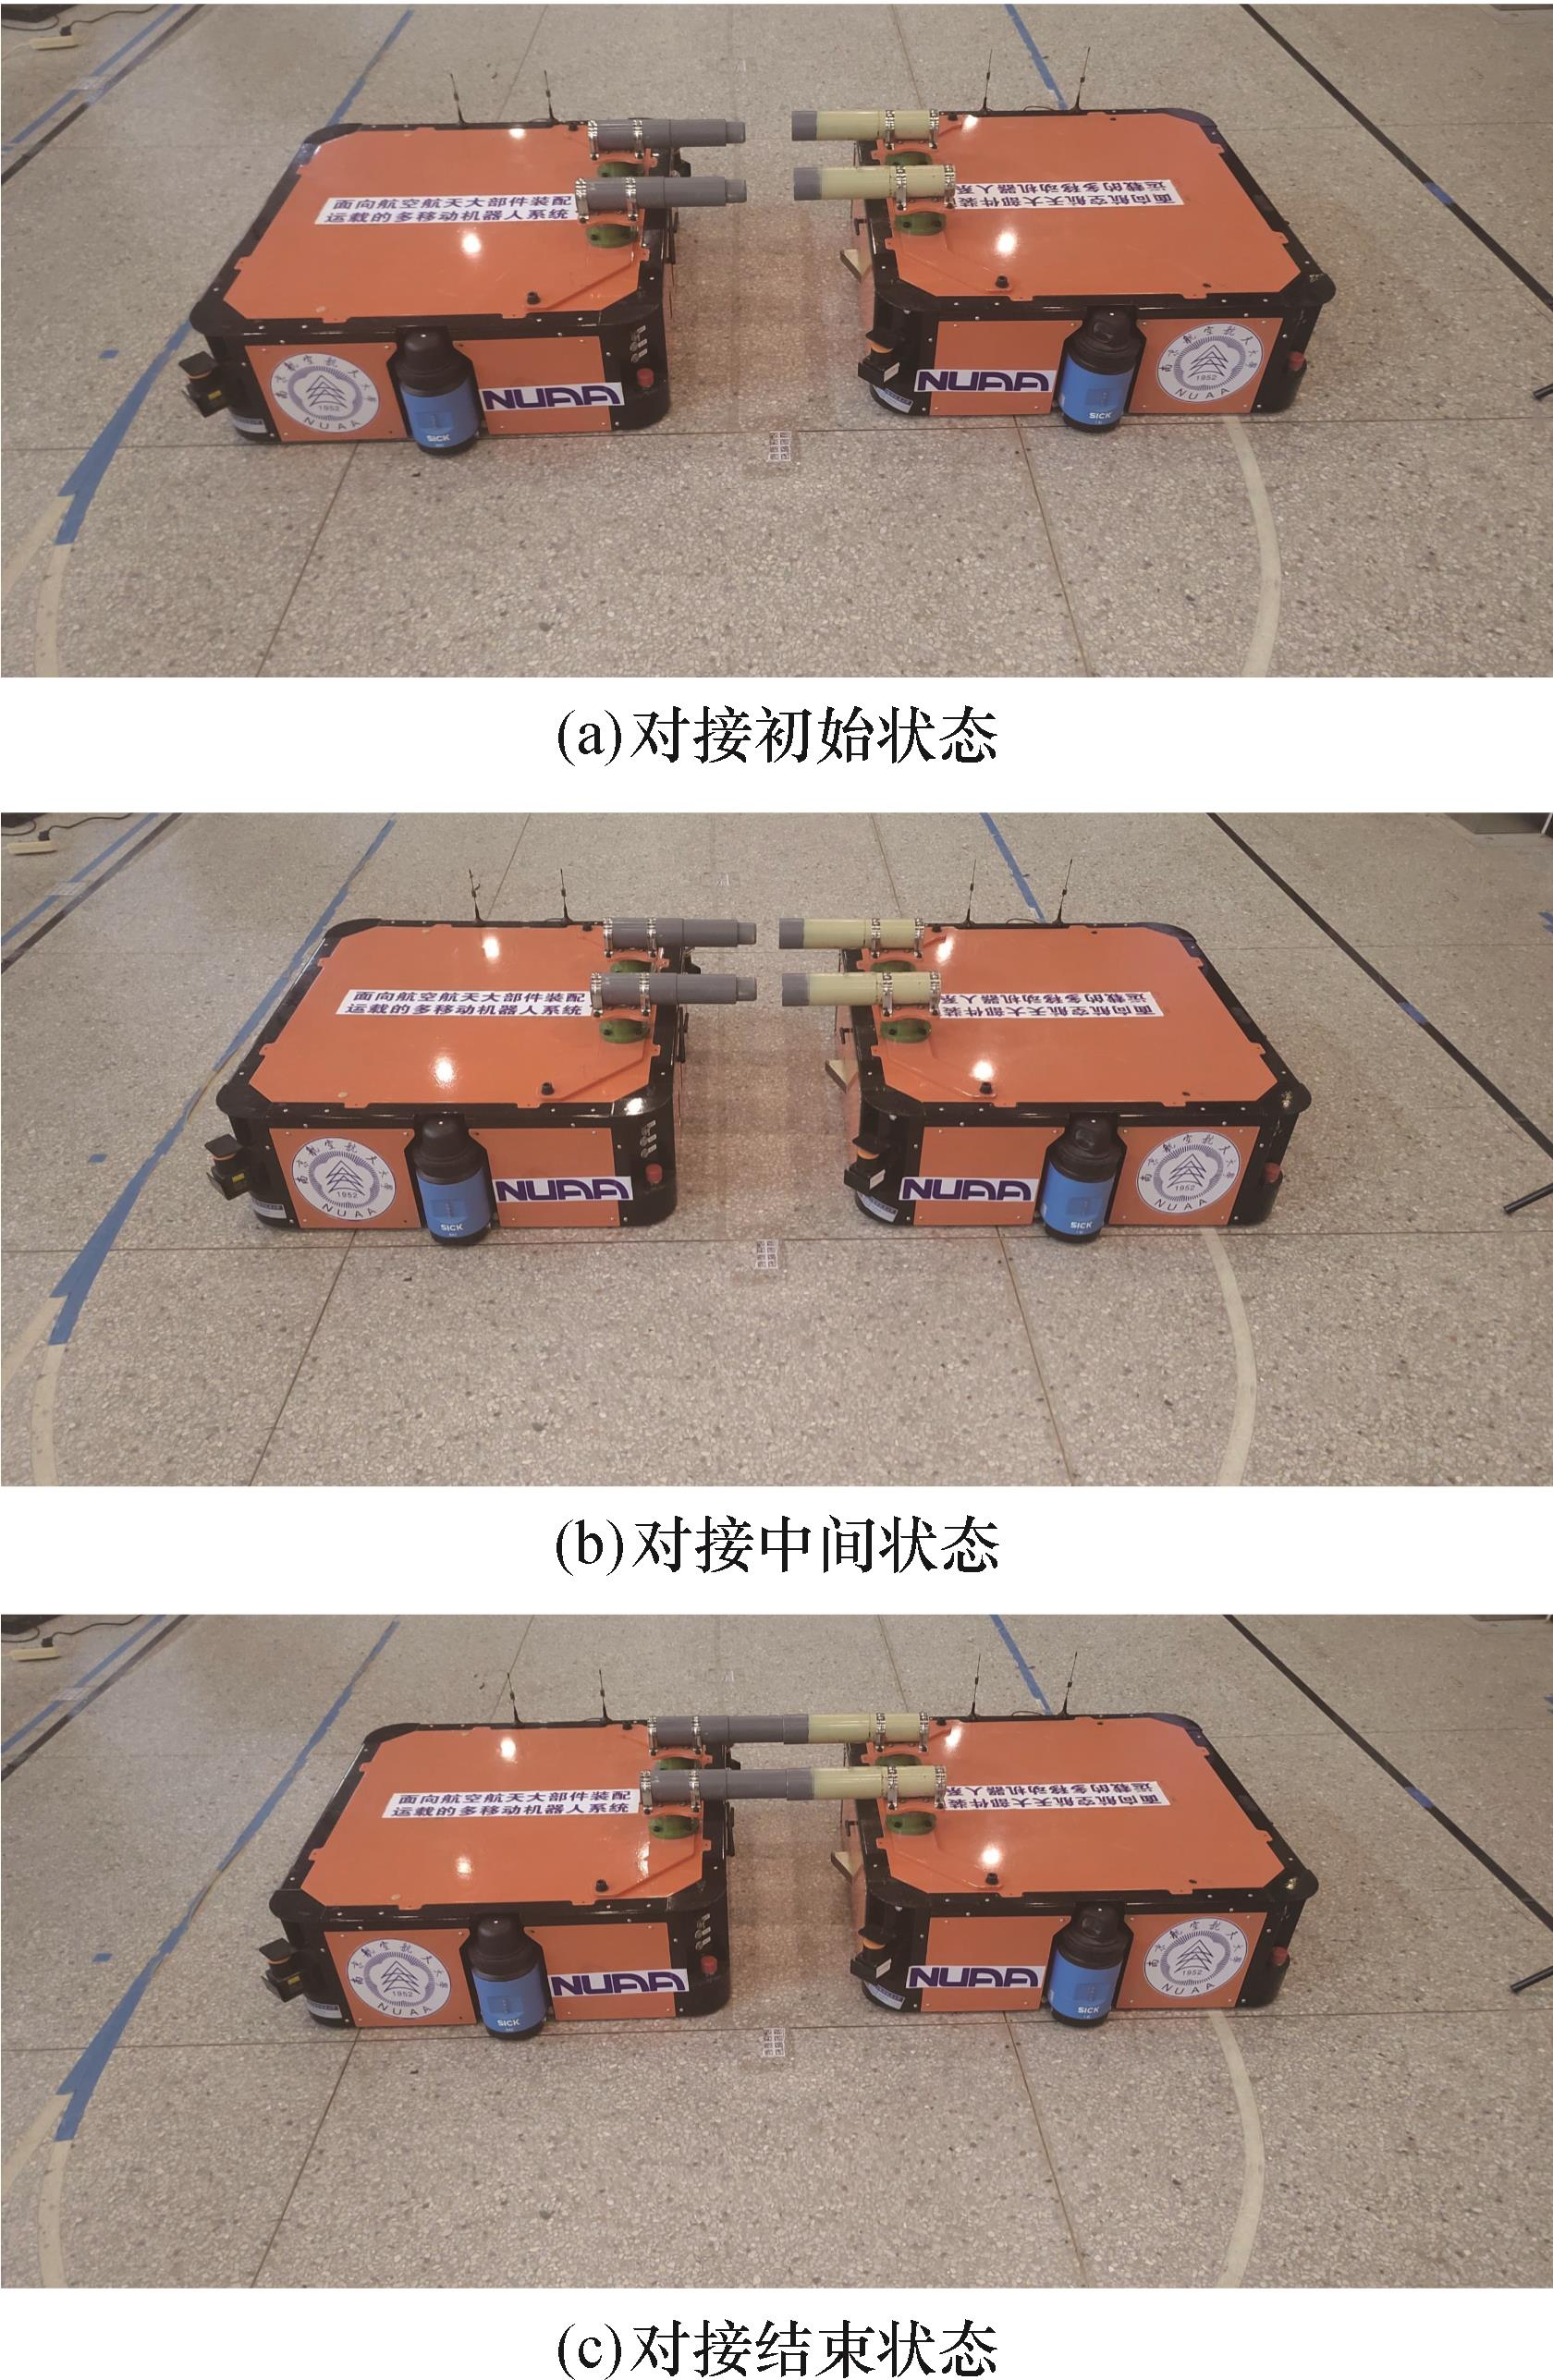
图17 移动机器人对接过程
Fig.17 Docking process of the mobile robot
| [1] | 赵欢, 葛东升, 罗来臻, 等. 大型构件自动化柔性对接装配技术综述[J]. 机械工程学报, 2023, 59(14): 277-297. |
| ZHAO Huan, GE Dongsheng, LUO Laizhen, et al. Survey of Automated Flexible Docking Assembly Technology for Large-scale Components[J]. Journal of Mechanical Engineering, 2023, 59(14): 277-297. | |
| [2] | 杜兆才, 邹方. 多机器人协调操作系统实现飞机大型部件对接的轨迹规划[J]. 航空制造技术, 2009, 52(24): 88-91. |
| DU Zhaocai, ZOU Fang. Trajectory Planning of Large Part Merging with a Multi-robot Coordinated Manipulation System[J]. Aeronautical Manufacturing Technology, 2009, 52(24): 88-91. | |
| [3] | 牛启臣, 张弓, 张功学, 等. 多机器人轨迹规划研究综述及发展趋势[J]. 机床与液压, 2021, 49(12): 184-189. |
| NIU Qichen, ZHANG Gong, ZHANG Gongxue, et al. Review and Development Trend of Multi-robot Trajectory Planning[J]. Machine Tool & Hydraulics, 2021, 49(12): 184-189. | |
| [4] | GAO Mingyu, CHEN Da, YANG Yuxiang, et al. A Fixed-distance Planning Algorithm for 6-DOF Manipulators[J]. Industrial Robot, 2015, 42(6): 586-599. |
| [5] | 崔学良, 韩先国, 陈五一. 大尺寸弱刚性构件对接装配系统轨迹规划[J]. 计算机集成制造系统, 2011, 17(5): 908-914. |
| CUI Xueliang, HAN Xianguo, CHEN Wuyi. Trajectory Planning for a Large Scale Weak Rigid Component Docking Assembling System[J]. Computer Integrated Manufacturing Systems, 2011, 17(5): 908-914. | |
| [6] | ZHU Yongguo, HUANG Xiang, FANG Wei, et al. Trajectory Planning Algorithm Based on Quaternion for 6-DOF Aircraft Wing Automatic Position and Pose Adjustment Method[J]. Chinese Journal of Aeronautics, 2010, 23(6): 707-714. |
| [7] | JAHANPOUR J, MOTALLEBI M, PORGHOVEH M. A Novel Trajectory Planning Scheme for Parallel Machining Robots Enhanced with NURBS Curves[J]. Journal of Intelligent & Robotic Systems, 2016, 82(2): 257-275. |
| [8] | 荣誉, 陈刚, 豆天赐. 一种多指标综合最优的抗冲击轨迹规划方法[J]. 中国机械工程, 2024, 35(2): 305-316. |
| RONG Yu, CHEN Gang, DOU Tianci. A Multi Index Comprehensive Optimal Anti Impact Trajectory Planning Method[J]. China Mechanical Engineering, 2024, 35(2): 305-316. | |
| [9] | CAO Xiaoman, YAN Hansheng, HUANG Zhengyan, et al. A Multi-objective Particle Swarm Optimization for Trajectory Planning of Fruit Picking Manipulator[J]. Agronomy, 2021, 11(11): 2286. |
| [10] | 訾斌, 徐锋, 唐锴, 等. 基于机器视觉的喷涂机器人轨迹规划与涂装质量检测研究综述[J]. 控制与决策, 2023, 38(1): 1-21. |
| ZI Bin, XU Feng, TANG Kai, et al. Trajectory Planning for Spray-painting Robot and Quality Detection of Paint Film Based on Machine Vision: a Review[J]. Control and Decision, 2023, 38(1): 1-21. | |
| [11] | 王伟, 徐泽铨. 基于多目标约束的机器人复杂轨迹优化方法[J]. 农业机械学报, 2023, 54(11): 431-439. |
| WANG Wei, XU Zequan. Multi-objectives Optimization-based Method for Complex Trajectory Planning of Manipulators[J]. Transactions of the Chinese Society for Agricultural Machinery, 2023, 54(11): 431-439. | |
| [12] | 王科峰, 张彦斌, 黄建伟. 基于改进NSGA-Ⅱ算法的机械臂多目标轨迹规划[J]. 中国工程机械学报, 2023, 21(3): 215-220. |
| WANG Kefeng, ZHANG Yanbin, HUANG Jianwei. Multi-objective Trajectory Planning of Manipulator Based on Improved NSGA-Ⅱ Algorithm[J]. Chinese Journal of Construction Machinery, 2023, 21(3): 215-220. | |
| [13] | LI Shuanggao, CHU Wenmin, HUANG Xiang, et al. Trajectory Planning Method for Docking of Large Aircraft Components[J]. Robotic Intelligence and Automation, 2023, 43(3): 235-253. |
| [14] | 刘建林, 黄海松, 范青松, 等. 基于改进樽海鞘群算法的机械臂多目标轨迹规划研究[J]. 中国机械工程, 2025, 36(9): 2047-2056. |
| LIU Jianlin, HUANG Haisong, FAN Qingsong, et al. Multi-objective Trajectory Planning of Manipulators Based on Improved SSA[J]. China Mechanical Engineering, 2025, 36(9): 2047-2056. | |
| [15] | 金光, 李若琪, 郑强仁. 基于改进MOPSO和多目标的SCARA并联机器人的食品分拣轨迹优化[J]. 食品与机械, 2025, 41(8): 85-92. |
| JIN Guang, LI Ruoqi, ZHENG Qiangren. Trajectory Optimization for Food Sorting Based on Improved MOPSO and Multi-objective SCARA Parallel Robots[J]. Food and Machinery, 2025, 41(8): 85-92. | |
| [16] | LIU Cheng, CAO Guohua, QU Yongyin, et al. An Improved PSO Algorithm for Time-optimal Trajectory Planning of Delta Robot in Intelligent Packaging[J]. The International Journal of Advanced Manufacturing Technology, 2020, 107(3): 1091-1099. |
| [17] | 陶治同, 陶建峰, 覃程锦, 等. 基于时间冲击最优的TBM换刀机器人轨迹规划[J]. 浙江大学学报(工学版), 2023, 57(1): 1-9. |
| TAO Zhitong, TAO Jianfeng, QIN Chengjin, et al. Trajectory Planning of TBM Disc Cutter Changing Robot Based on Time-jerk Optimization[J]. Journal of Zhejiang University (Engineering Science), 2023, 57(1): 1-9. | |
| [18] | 王桂荣, 倪志强, 周坤, 等. 多策略改进粒子群算法的机械臂时间最优轨迹规划[J]. 中国机械工程, 2025, 36(5): 1044-1053. |
| WANG Guirong, NI Zhiqiang, ZHOU Kun, et al. Time-optimal Trajectory Planning of Robotic Arms Based on MIPSO Algorithm[J]. China Mechanical Engineering, 2025, 36(5): 1044-1053. | |
| [19] | 武星, 杨俊杰, 汤凯, 等. 面向复合地图的移动机器人分层路径规划[J]. 中国机械工程, 2023, 34(5): 563-575. |
| WU Xing, YANG Junjie, TANG Kai, et al. Hierarchical Path Planning for Mobile Robots Based on Hybrid Map[J]. China Mechanical Engineering, 2023, 34(5): 563-575. | |
| [20] | 李黎, 尚俊云, 冯艳丽, 等. 关节型工业机器人轨迹规划研究综述[J]. 计算机工程与应用, 2018, 54(5): 36-50. |
| LI Li, SHANG Junyun, FENG Yanli, et al. Research of Trajectory Planning for Articulated Industrial Robot: a Review[J]. Computer Engineering and Applications, 2018, 54(5): 36-50. | |
| [21] | 龙樟, 李显涛, 帅涛, 等. 工业机器人轨迹规划研究现状综述[J]. 机械科学与技术, 2021, 40(6): 853-862. |
| LONG Zhang, LI Xiantao, SHUAI Tao, et al. Review of Research State of Trajectory Planning for Industrial Robots[J]. Mechanical Science and Technology for Aerospace Engineering, 2021, 40(6): 853-862. | |
| [22] | 周辰昊, 刘中华, 吴新烨. 基于5阶B样条的避障泊车路径规划[J]. 厦门大学学报(自然科学版), 2024, 63(4): 670-678. |
| ZHOU Chenhao, LIU Zhonghua, WU Xinye. Obstacle Avoidance Parking Path Planning Based on 5th Order B-spline[J]. Journal of Xiamen University (Natural Science), 2024, 63(4): 670-678. | |
| [23] | de BOOR C. On Calculating with B-splines[J]. Journal of Approximation Theory, 1972, 6(1): 50-62. |
| [24] | COX M G. The Numerical Evaluation of B-Splines[J]. IMA Journal of Applied Mathematics, 1972, 10(2): 134-149. |
| [25] | 陈栋. 舱段对接并联机构的轨迹规划及运动控制技术[D]. 武汉: 华中科技大学, 2020. |
| CHEN Dong. Trajectory Planning and Motion Control Technology of Cabin Docking Parallel Mechanism[D]. Wuhan: Huazhong University of Science and Technology, 2020. | |
| [26] | 左国玉, 李宓, 郑榜贵. 基于改进自适应多目标粒子群算法的机械臂最优轨迹规划方法[J]. 实验技术与管理, 2024, 41(3): 184-191. |
| ZUO Guoyu, LI Mi, ZHENG Banggui. Optimal Trajectory Planning for Robotic Arms Based on an Improved Adaptive Multiobjective Particle Swarm Algorithm[J]. Experimental Technology and Management, 2024, 41(3): 184-191. | |
| [27] | 党旭, 刘涛, 闫敏, 等. 变截面涡旋盘精密铣削参数多目标优化[J]. 中国机械工程, 2025, 36(12): 2854-2861. |
| DANG Xu, LIU Tao, YAN Min, et al. Multi-objective Optimization of Precision Milling Parameters for Variable Cross-section Scrolls[J]. China Mechanical Engineering, 2025, 36(12): 2854-2861. |
| [1] | 李明磊, 贾育秦, 张学良, 刘丽琴, 杜娟, 温淑花, 兰国生. 基于多目标差异演化算法的并联机构结构优化 [J]. J4, 201016, 21(16): 1915-1920. |
| [2] | 王聪, 魏立新, 孙浩, 呼子宇, 崔慧慧. 考虑运输资源限制的动态柔性车间调度问题及自适应竞争重构算法[J]. 中国机械工程, 2026, 37(7): 1708-1716. |
| [3] | 刘设, 李佳欣, 田志强, 张诗曼. 考虑客户满意度的模糊柔性作业车间调度优化方法[J]. 中国机械工程, 2026, 37(7): 1734-1745. |
| [4] | 刘金锋, 顾世民, 张占虎, 李苏, 陈宇, 王学敏, 钱天龙. 基于多目标约束的狭小空间便携式机器人轨迹优化方法[J]. 中国机械工程, 2026, 37(6): 1508-1517. |
| [5] | 李欢, 高振泽, 曾才有, 王磊磊, 李银银, 曾云. 316L不锈钢电弧增材制造轨迹规划与验证[J]. 中国机械工程, 2026, 37(6): 1318-1324. |
| [6] | 付昊成, 吴少伟, 姜潮. 基于蒙特卡罗减方差方法的图像传感器辐射屏蔽结构多目标优化设计[J]. 中国机械工程, 2026, 37(5): 1045-1053. |
| [7] | 王冰旭, 高彤, 万敏, 焦龙飞, 蔚飞, 张卫红. 结合部对精密机床动态特性影响的分析[J]. 中国机械工程, 2026, 37(5): 1111-1121. |
| [8] | 曹卫东, 汪袁烁, 李闽榕, 陈富祺, 陈行政, 吴电建, 胡可心. 滚齿刀具和控制参数超启发优化与决策[J]. 中国机械工程, 2026, 37(4): 846-854. |
| [9] | 张雷, 张振, 刘润泽. 制造特征智能解析驱动的零件低碳工艺优化方法[J]. 中国机械工程, 2026, 37(4): 929-938. |
| [10] | 杨洁, 江志刚, 朱硕, 陈鑫, 张华. 多寿命特征下再制造机电产品全工作域可靠性设计研究进展[J]. 中国机械工程, 2026, 37(4): 987-998. |
| [11] | 赵丁选, 郭瑞, 王硕, 闫长长, 王子鹤, 张天赐. 复杂地形环境下无人步履式挖掘机的车身姿态规划方法[J]. 中国机械工程, 2026, 37(1): 233-242. |
| [12] | 耿宇航, 何雪明, 高宗. 基于NURBS啮合线的高效双螺杆转子自适应设计方法[J]. 中国机械工程, 2025, 36(12): 2837-2845. |
| [13] | 党旭, 刘涛, 闫敏, 徐智为. 变截面涡旋盘精密铣削参数多目标优化[J]. 中国机械工程, 2025, 36(12): 2854-2861. |
| [14] | 封雨鑫, 刘坚, 邓宏贵, 余强, 王战, 叶浩泉. 激光高速高精加工非均匀有理B样条曲线插补方法[J]. 中国机械工程, 2025, 36(12): 3002-3009. |
| [15] | 孔慧芳, 王晨顺, 张倩, 刘田阔. 基于时空风险场的智能车辆轨迹规划[J]. 中国机械工程, 2025, 36(10): 2463-2471. |
| 阅读次数 | ||||||
|
全文 |
|
|||||
|
摘要 |
|
|||||
