ISSN 1004-132X
CN 42-1294/TH
CN 42-1294/TH
中国机械工程 ›› 2026, Vol. 37 ›› Issue (9): 2230-2237.DOI: 10.3969/j.issn.1004-132X.2026.09.015
• 机械基础工程 • 上一篇
王晓东( ), 闫怡婷, 王谦, 徐征(), 肖思恩
收稿日期:2025-03-26
出版日期:2026-09-25
发布日期:2026-10-21
通讯作者:
徐征
作者简介:王晓东,男,1967年生,教授、博士研究生导师。研究方向为微装配技术与系统、精密仪器设计与制造。E-mail:xdwang@dlut.edu.cn基金资助:
WANG Xiaodong(), YAN Yiting, WANG Qian, XU Zheng(), XIAO Si'en
Received:2025-03-26
Online:2026-09-25
Published:2026-10-21
Contact:
XU Zheng
摘要:
微型遮光检测组件在各类高精度位移和运动传感器中应用广泛,其尺寸微小且配合精度要求较高。针对该组件自动化装配过程中的视觉检测和连接控制任务,开展了微型遮光检测组件精密装配方法研究。研制了自动化精密装配系统;借助六自由度机械臂运动灵活的优势,以搭载于精密运动机构上的定位销作为参考标记,消除了机械臂重复定位误差的影响,不需要增加额外的硬件,仅通过单一相机即实现了复杂微装配中零件的多方位测量与对准引导;为保证微胶连的可靠性,建立了基于胶滴预点样的参数调节和针头定位方法,结合标定块和视觉测量完成胶量和胶滴位置的控制。实验结果表明:利用机器人引导多向视觉对准,能够实现的装配误差小于10 μm,姿态偏角小于0.2°,对于直径为300 μm的胶滴,胶滴位置偏差小于±10 μm,直径大小的一致性偏差小于9%,满足装配作业对组件对准和胶连的要求。
中图分类号:
王晓东, 闫怡婷, 王谦, 徐征, 肖思恩. 面向微型遮光检测组件的精密装配方法[J]. 中国机械工程, 2026, 37(9): 2230-2237.
WANG Xiaodong, YAN Yiting, WANG Qian, XU Zheng, XIAO Si'en. A Precision Assembly Method for Micro Shading Detection Components[J]. China Mechanical Engineering, 2026, 37(9): 2230-2237.
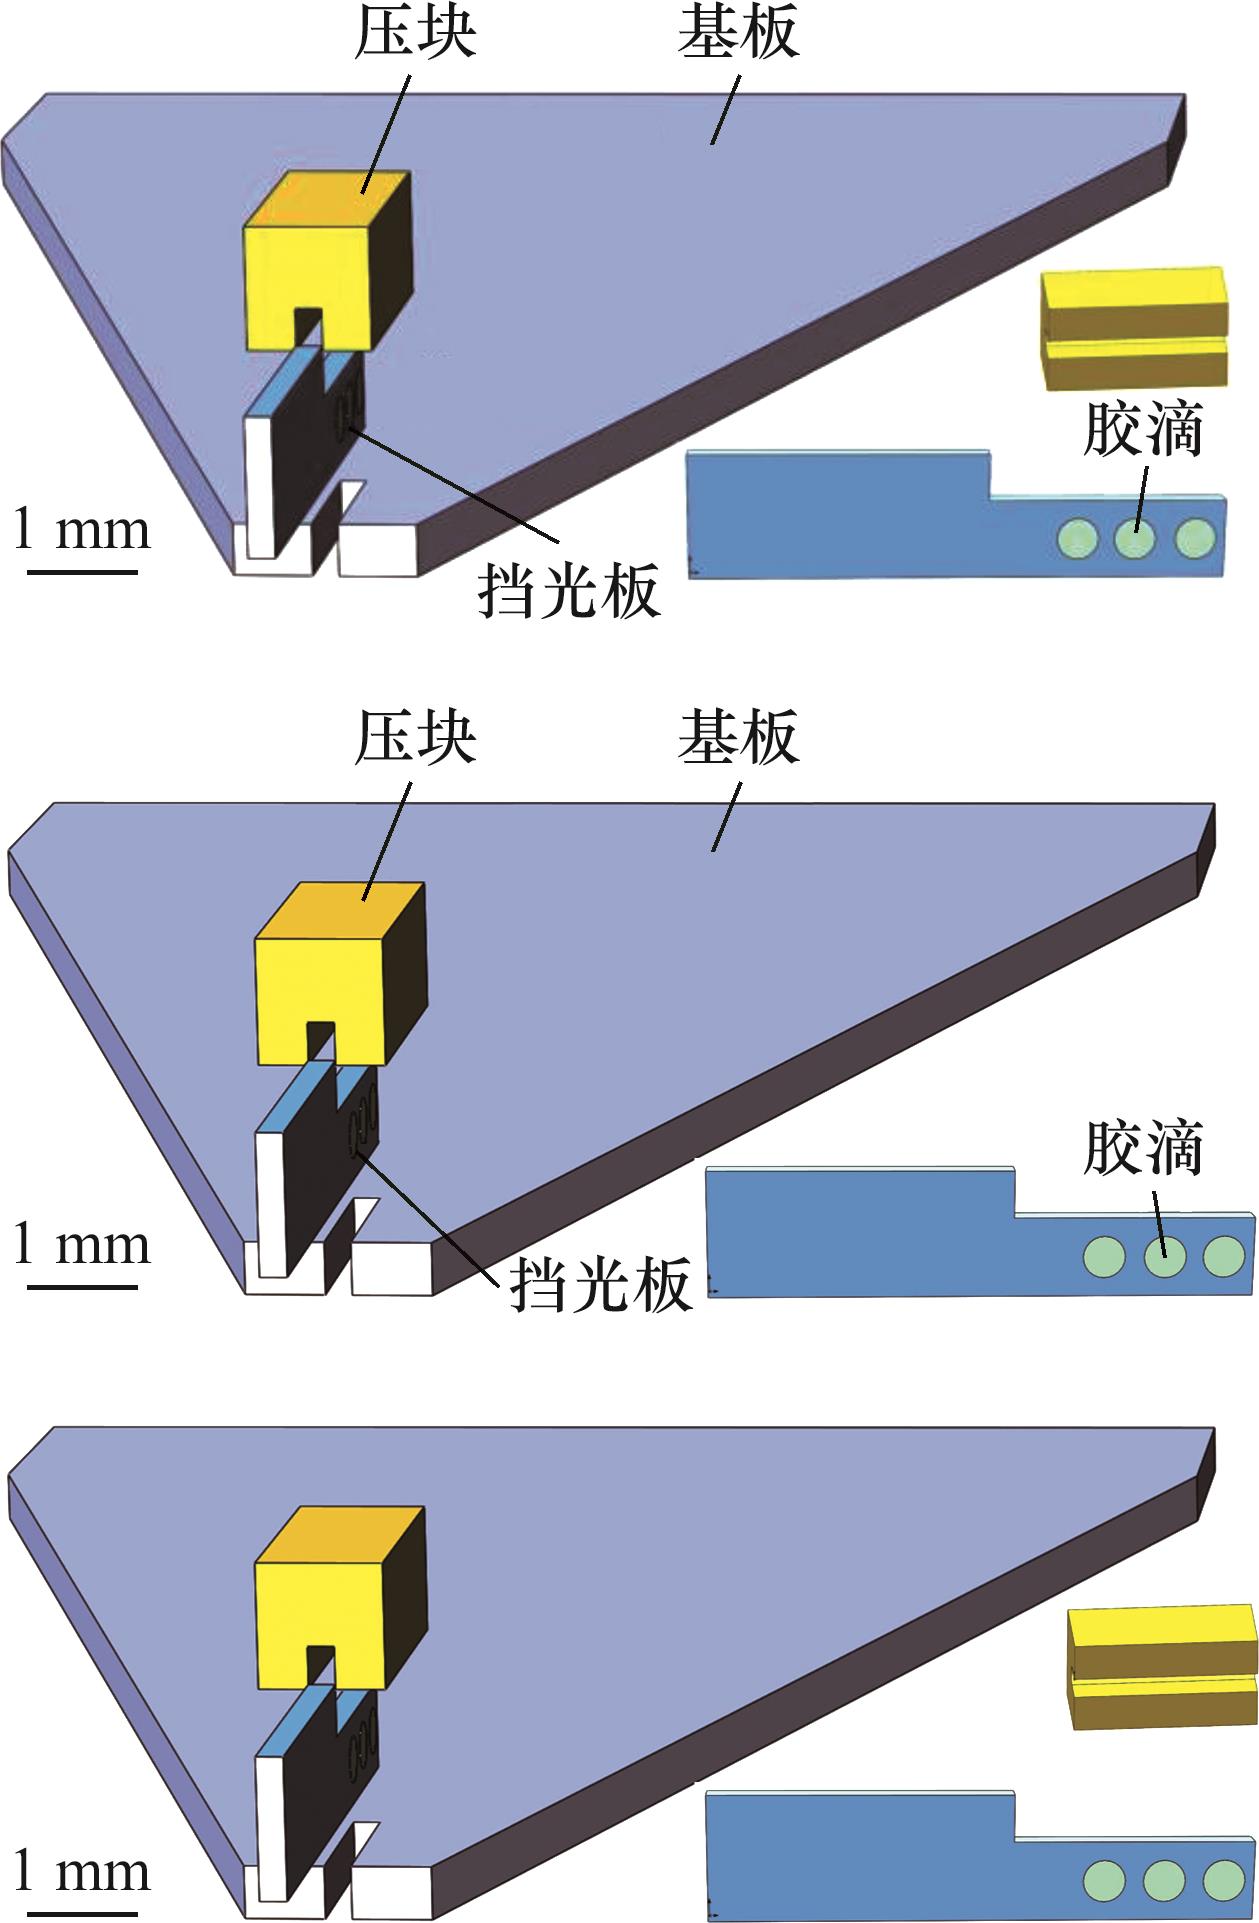
图1 微型遮光检测组件
Fig.1 Micro shading detection component
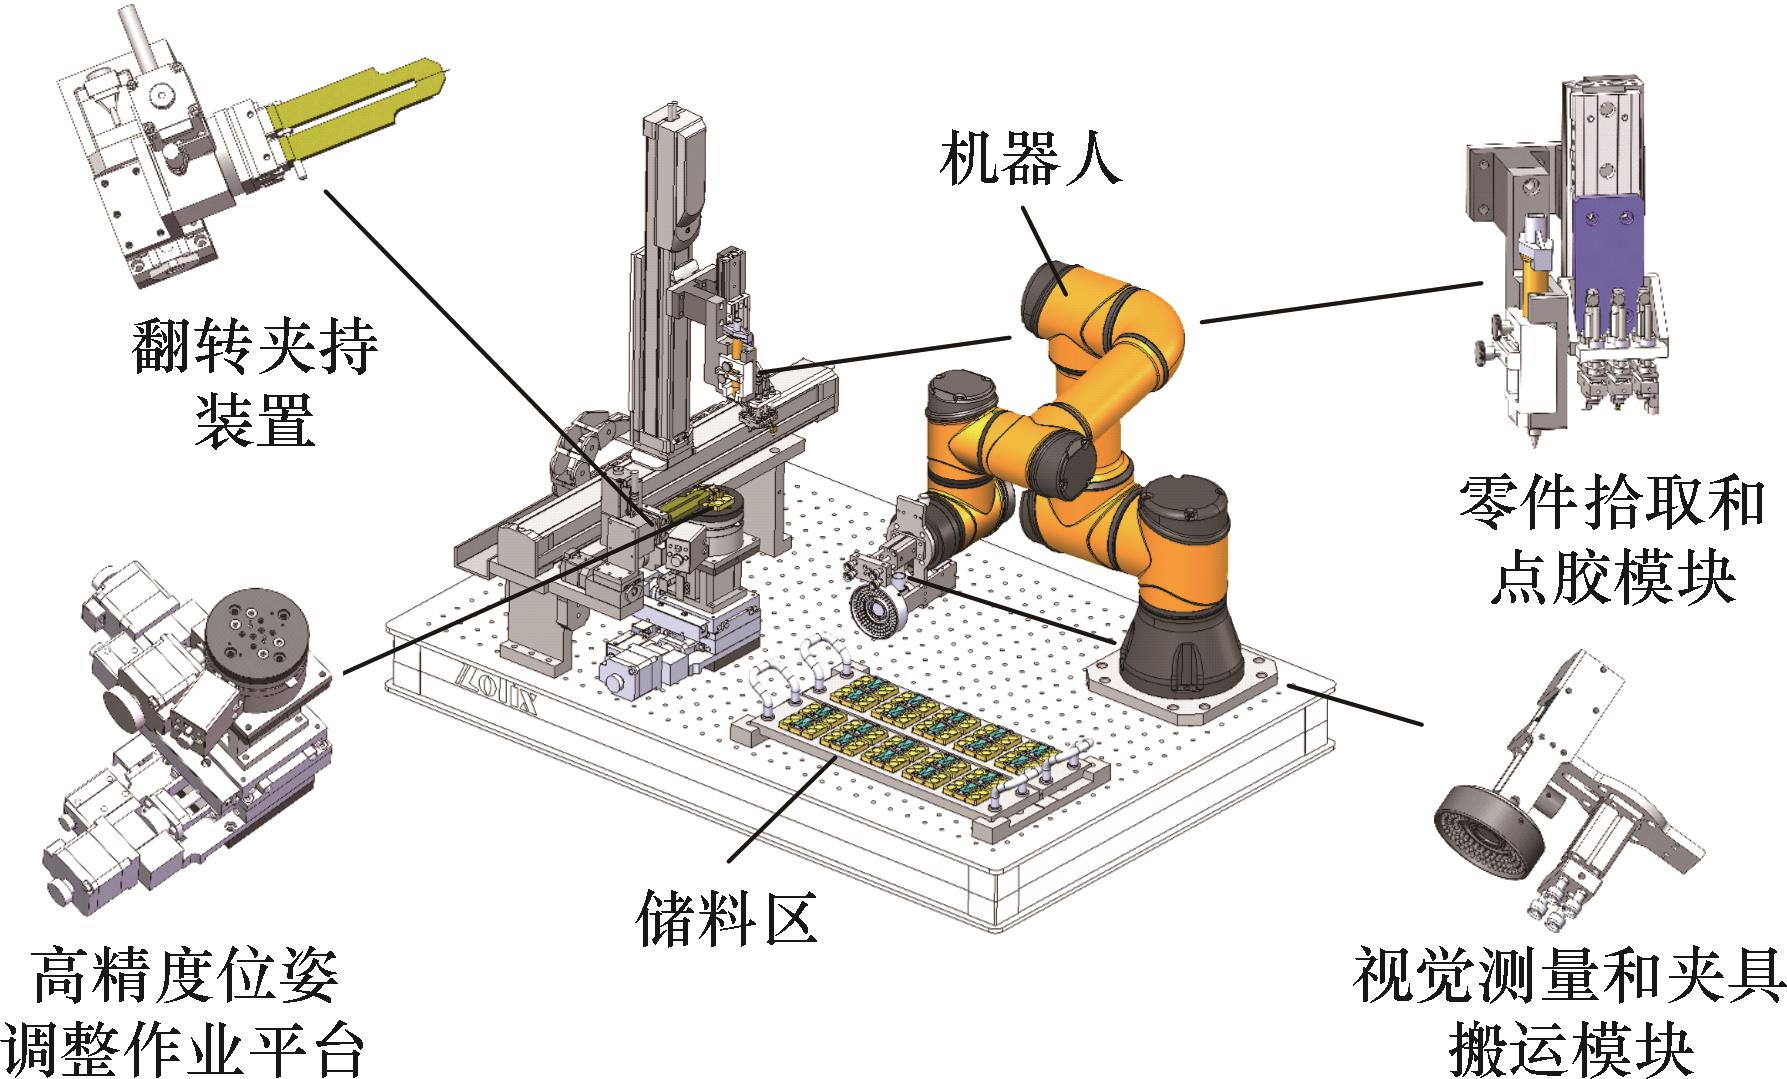
图2 自动化精密装配系统整体结构
Fig.2 Overall structure of the automated precision assembly system
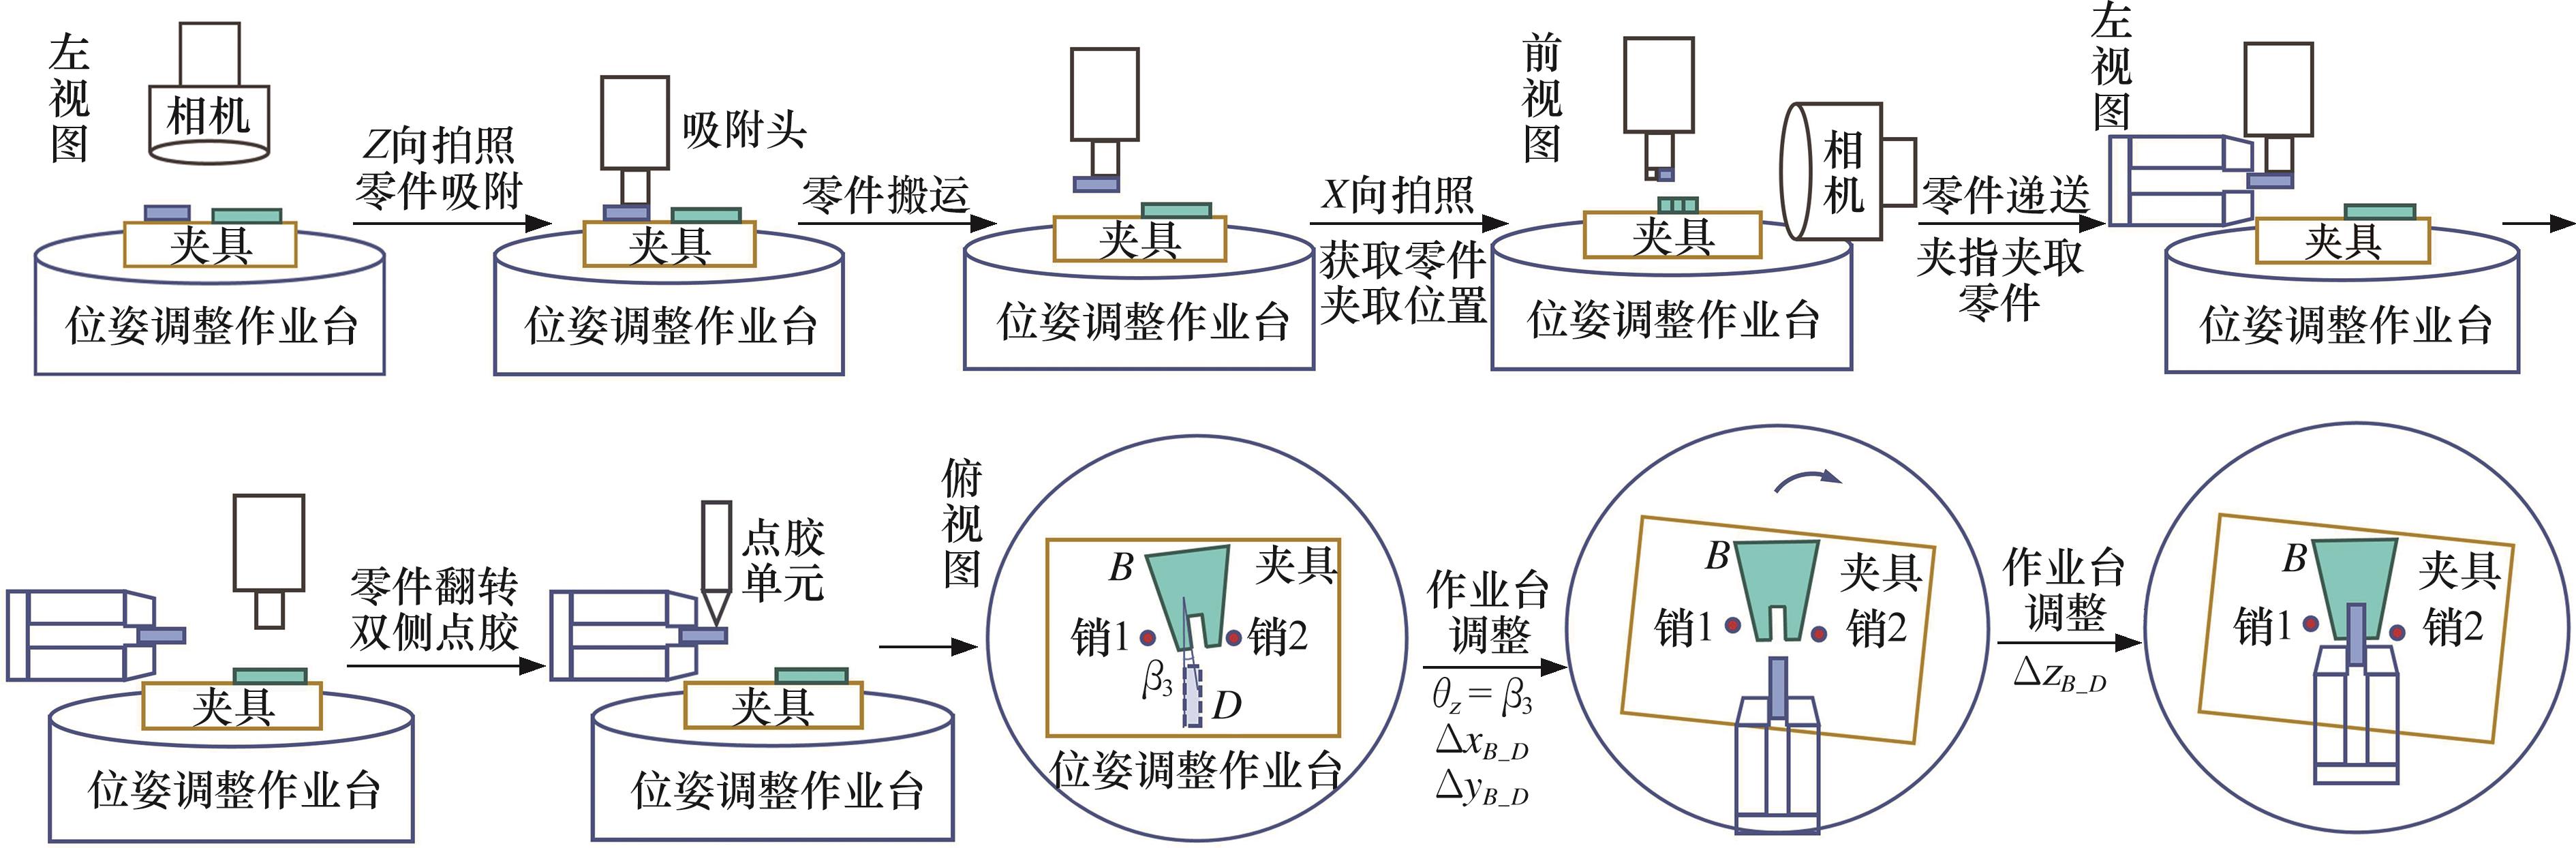
图3 挡光板零件装配流程图
Fig.3 Assembly process of the light-shielding component
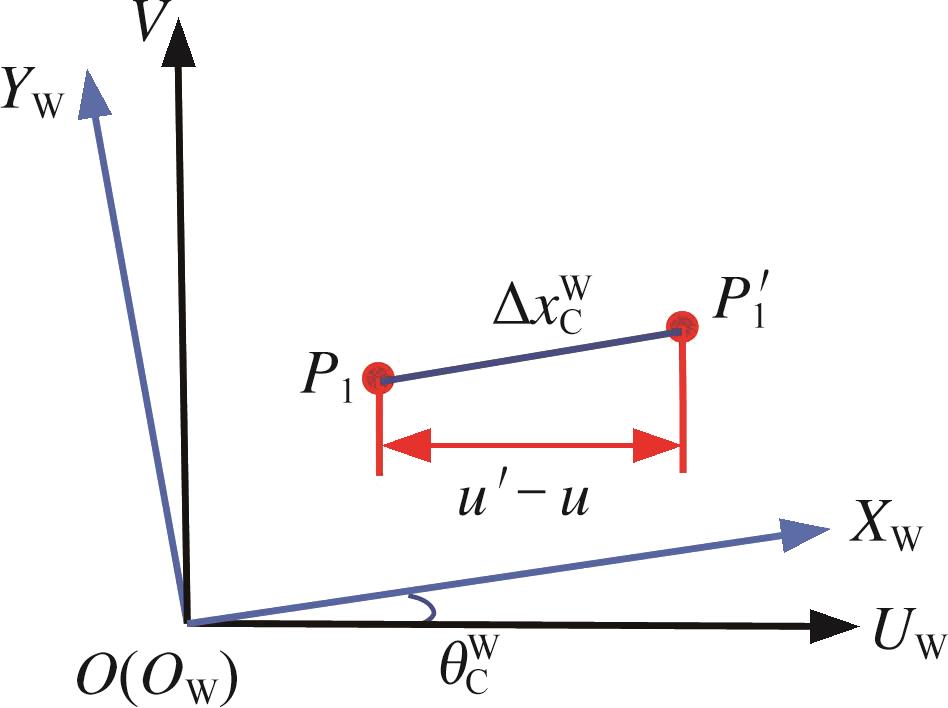
图4 相机-作业台坐标系偏角标定
Fig.4 Calibration principle of angle deviation between camera and worktable coordinate system
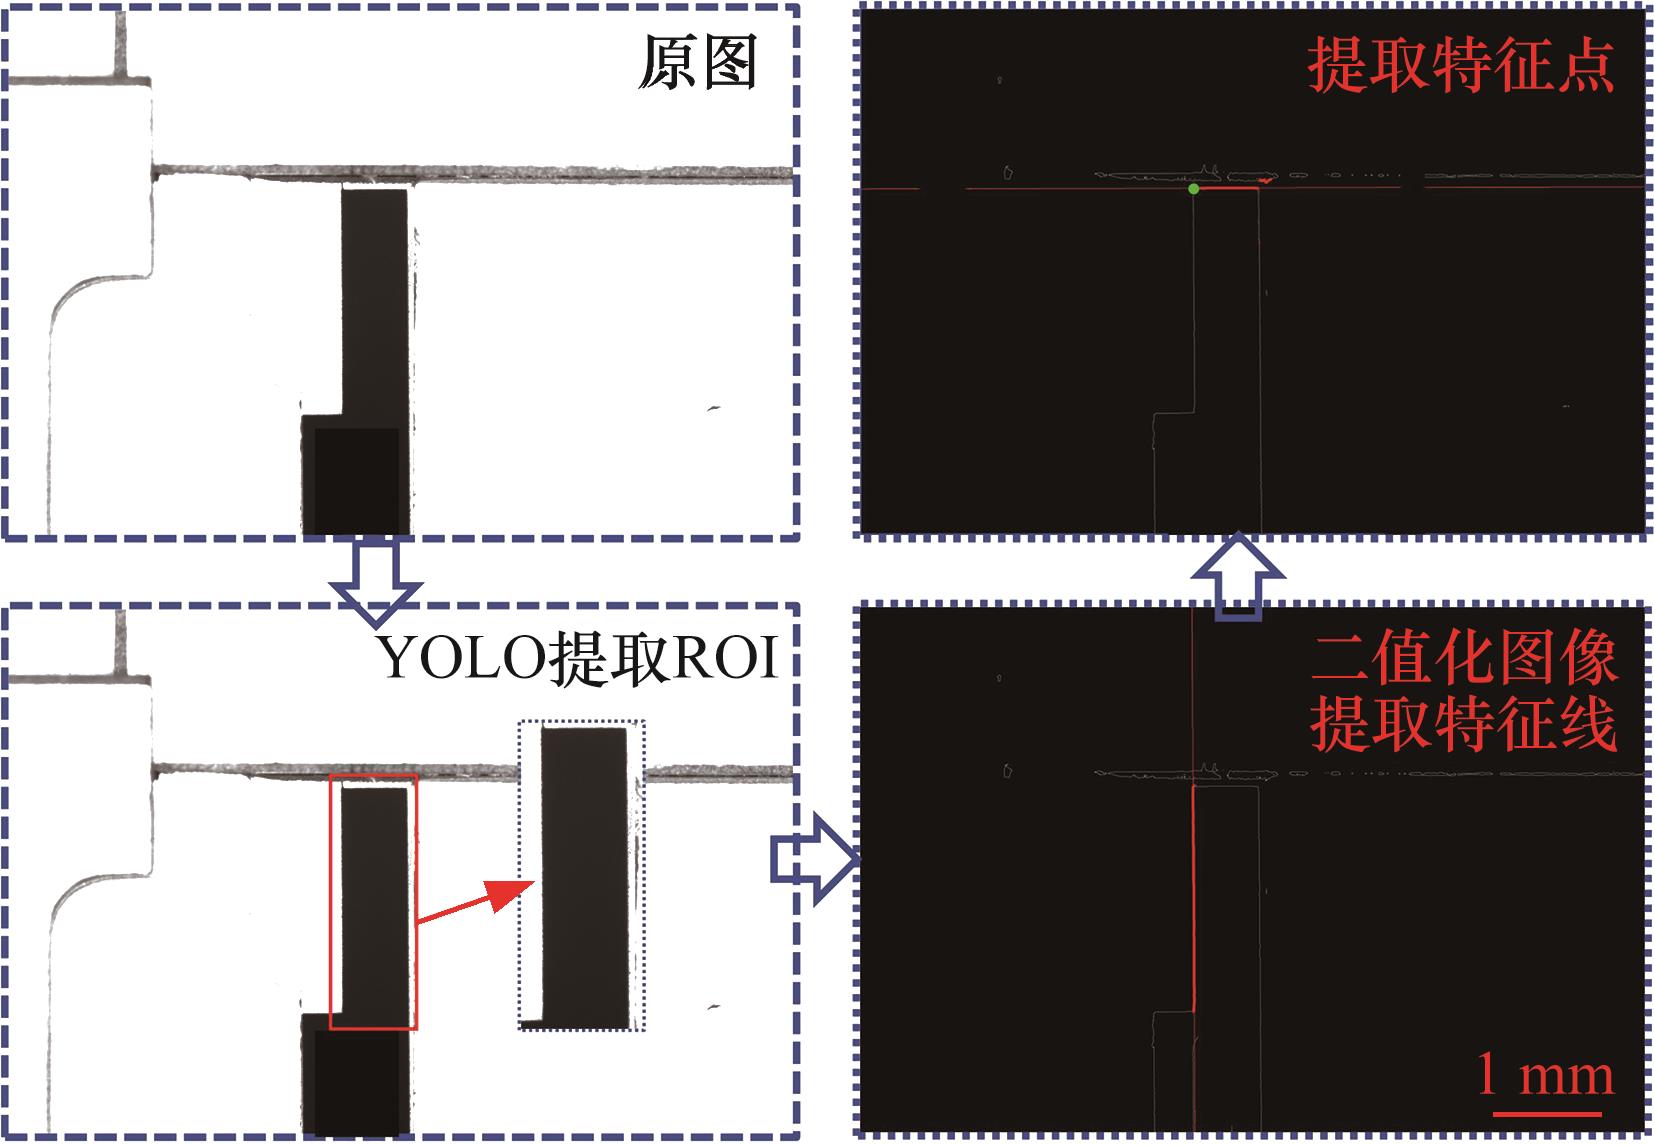
图5 零件特征提取过程图
Fig.5 Feature extraction process of components
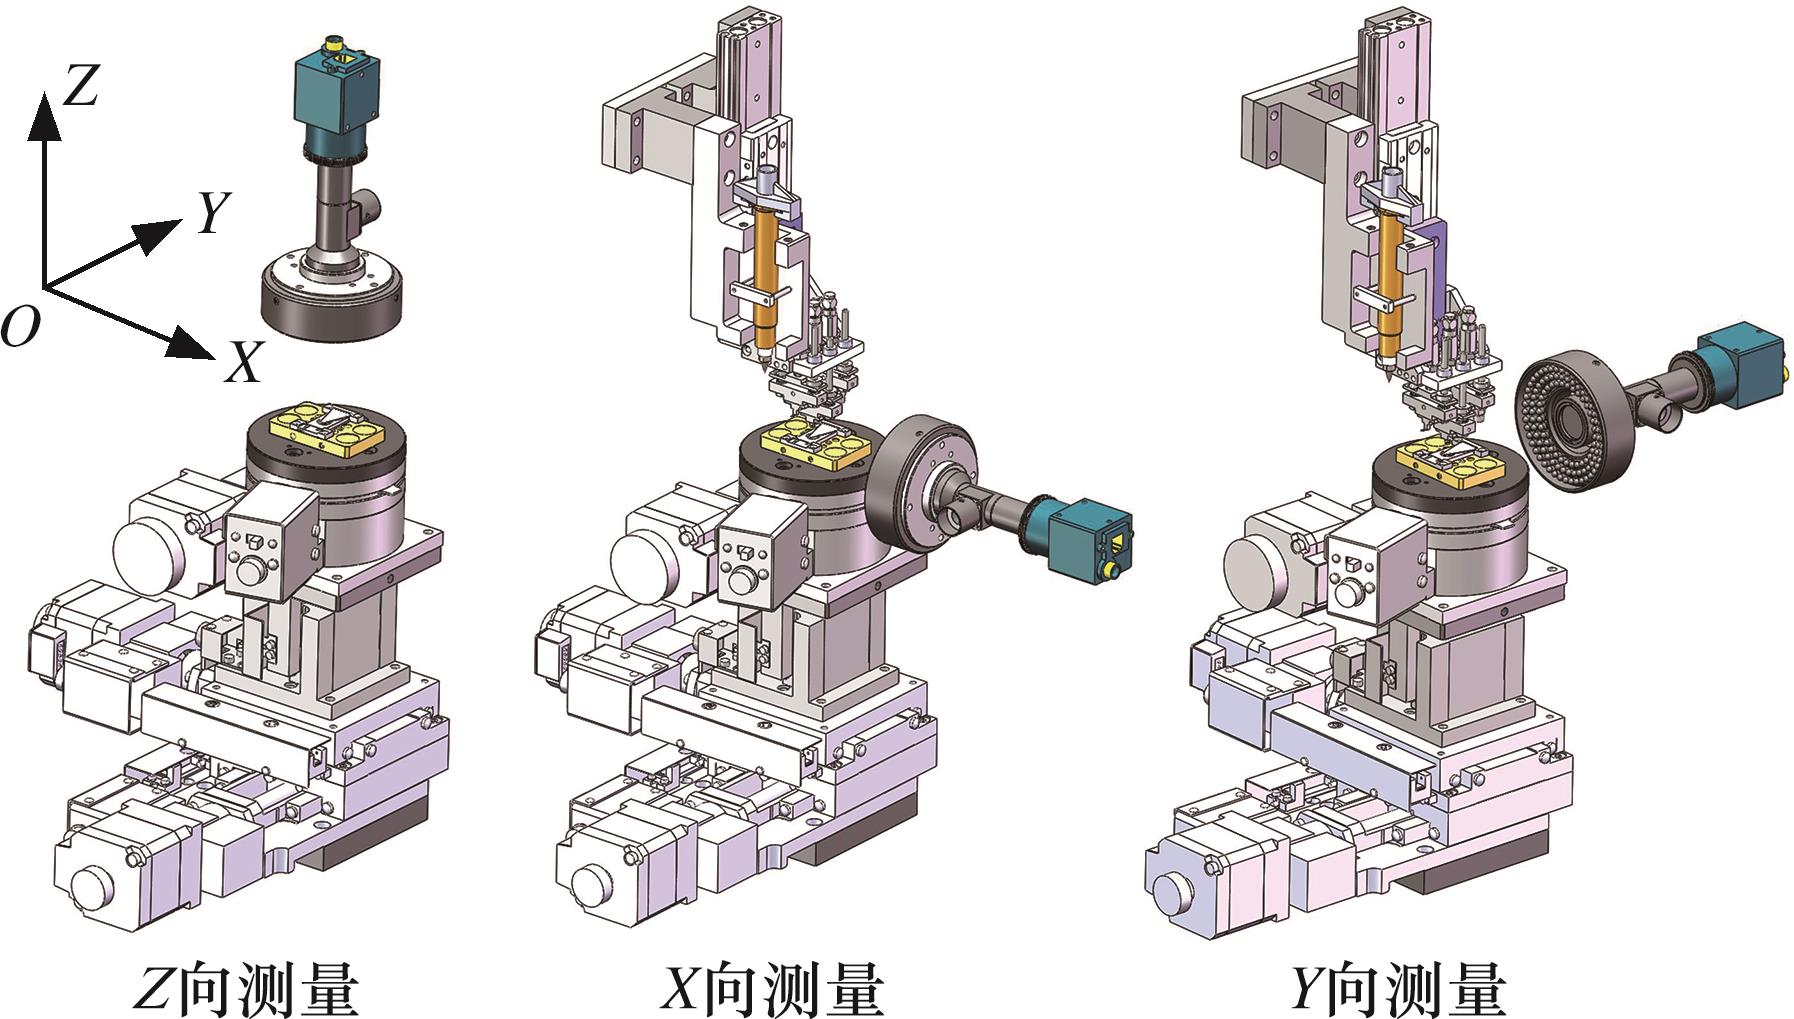
图6 视觉测量示意图
Fig.6 Schematic diagram of vision measurement
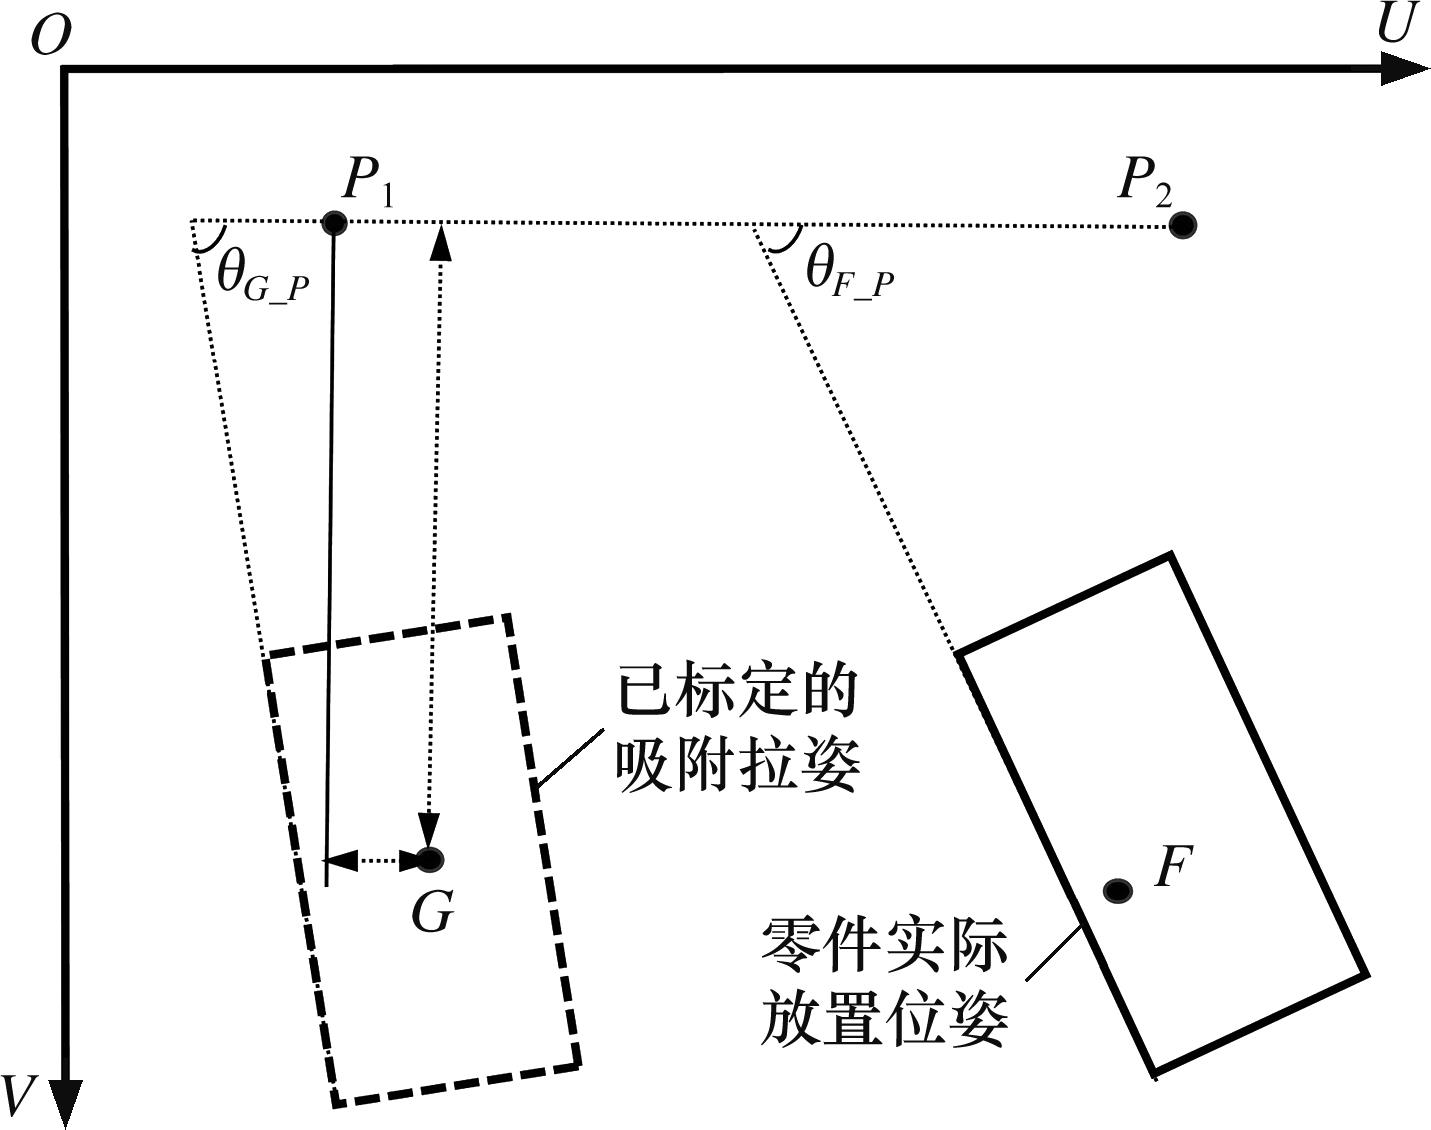
图7 吸附前对准策略
Fig.7 Pre-adsorption alignment strategy
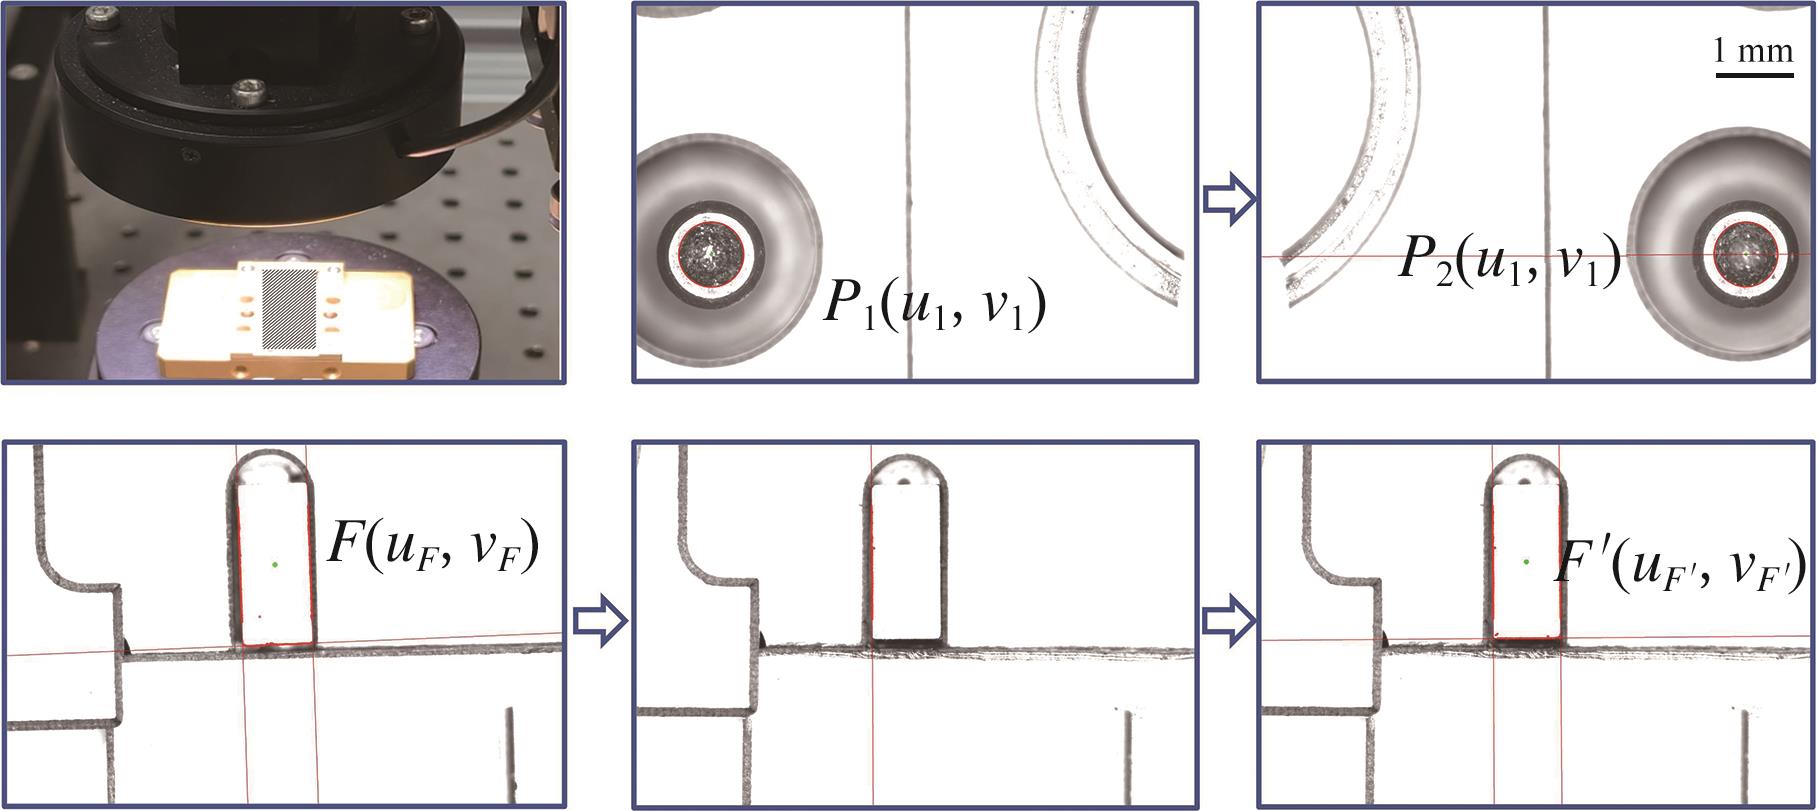
图8 拾取前对准过程
Fig.8 Pre-pickup alignment process
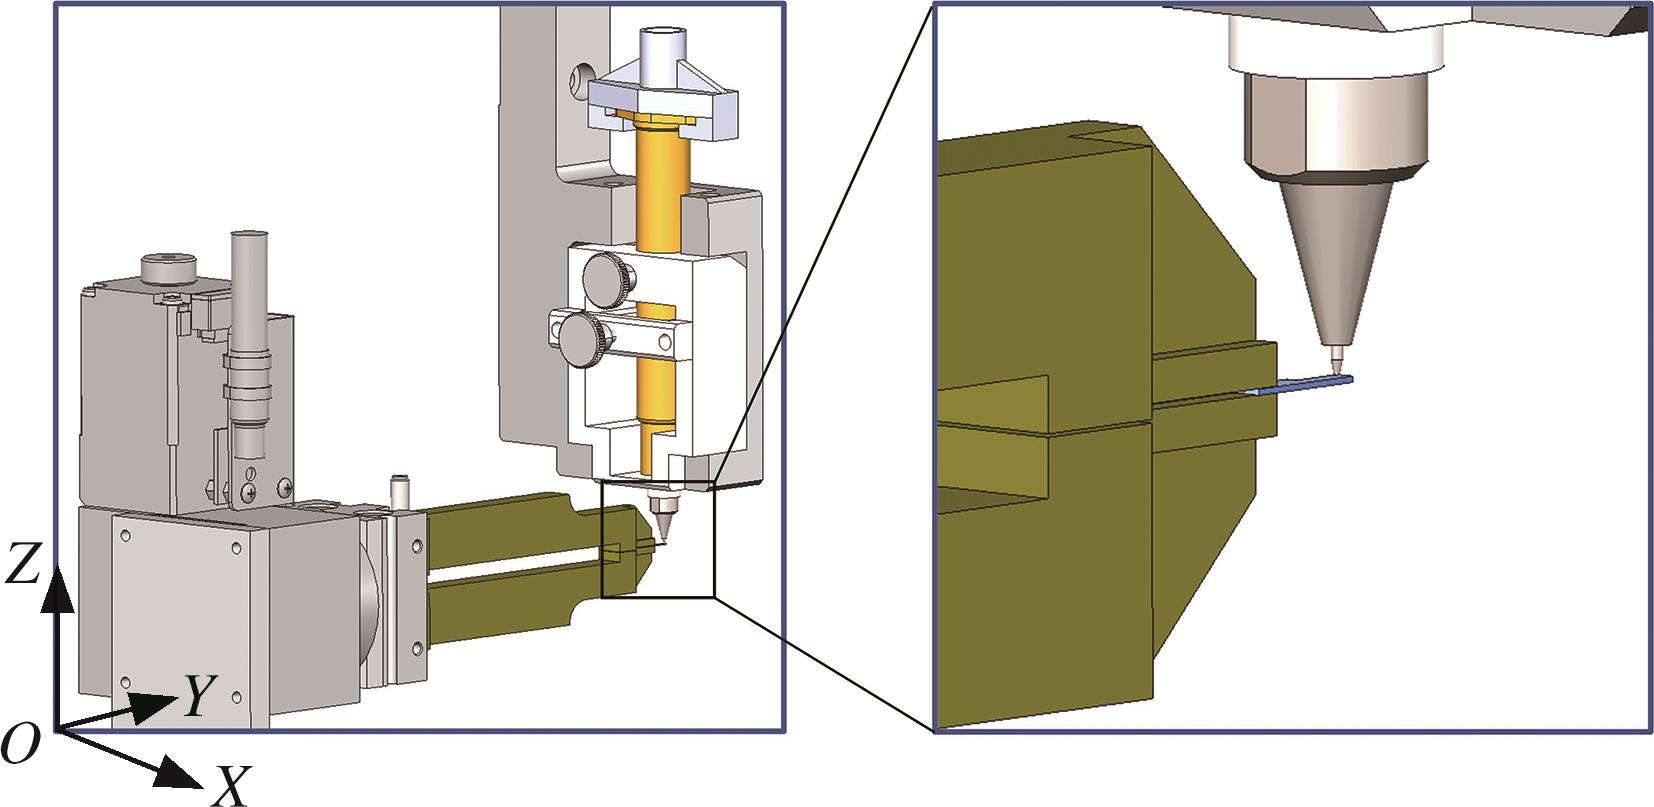
图9 点胶示意图
Fig.9 Schematic diagram of dispensing
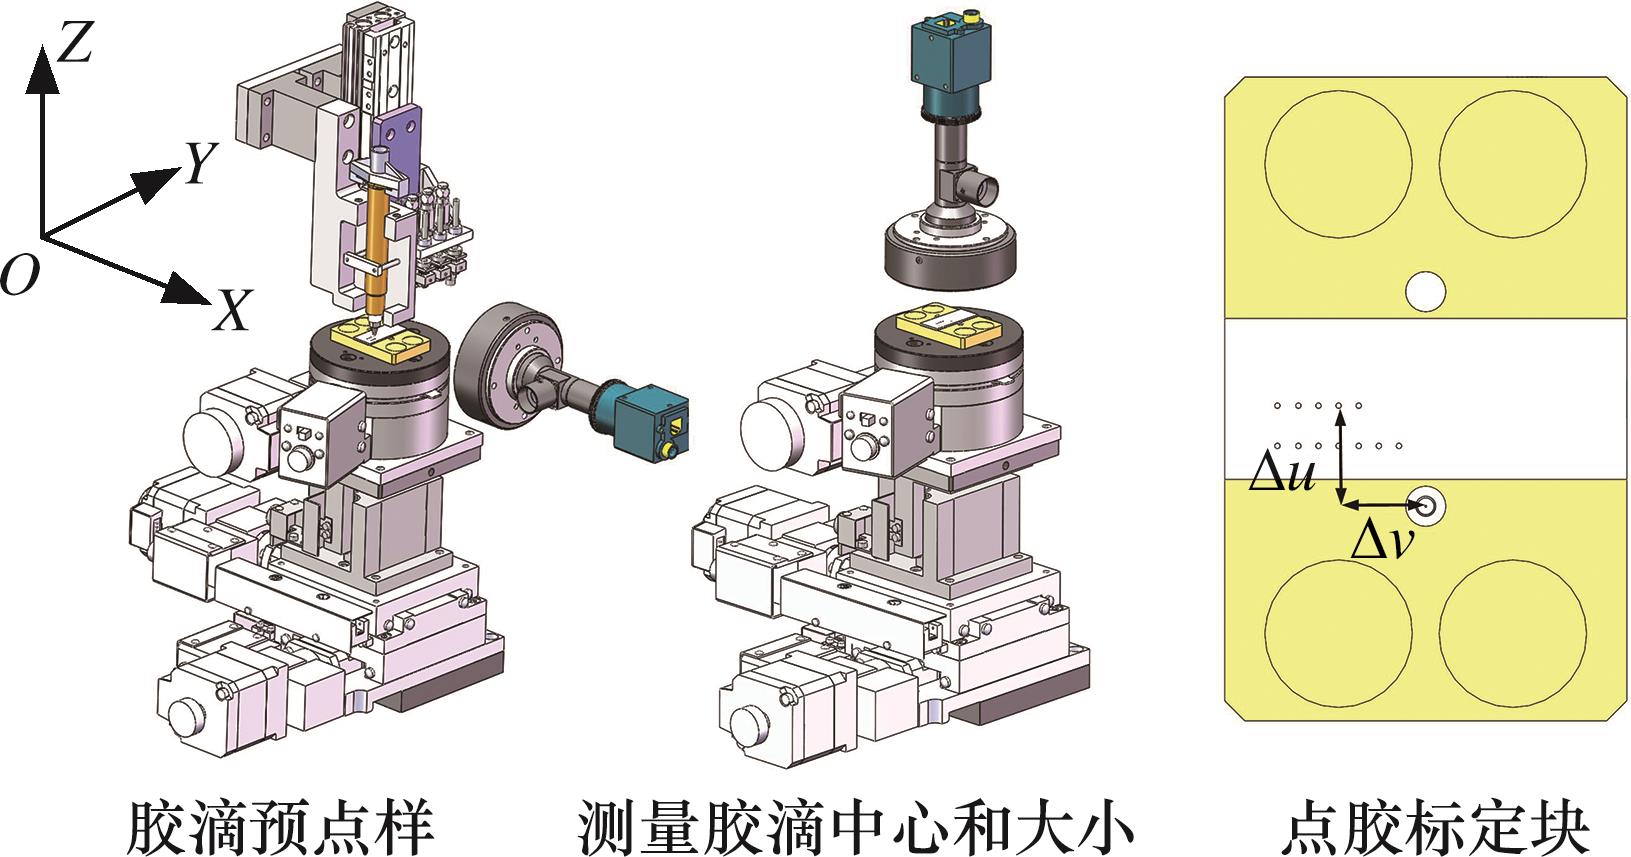
图10 位置标定流程
Fig.10 Position calibration procedure
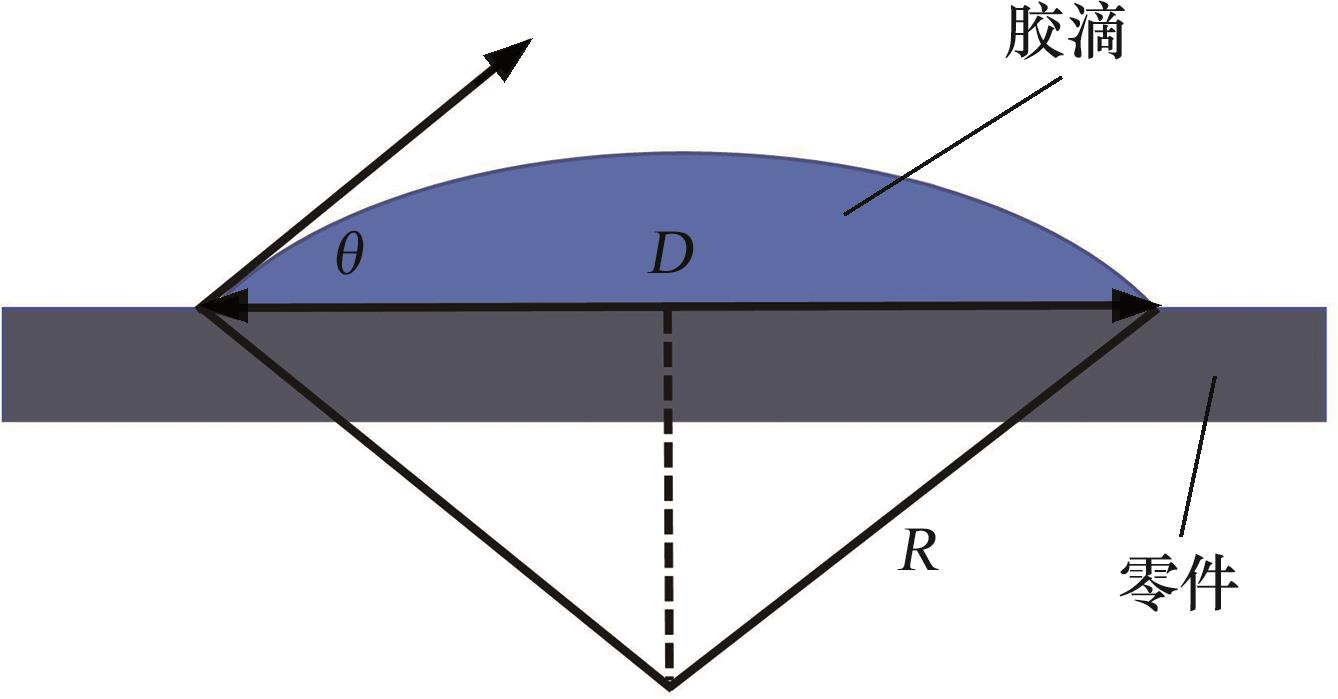
图11 理想胶滴截面示意图
Fig.11 Schematic diagram of ideal droplet cross-section
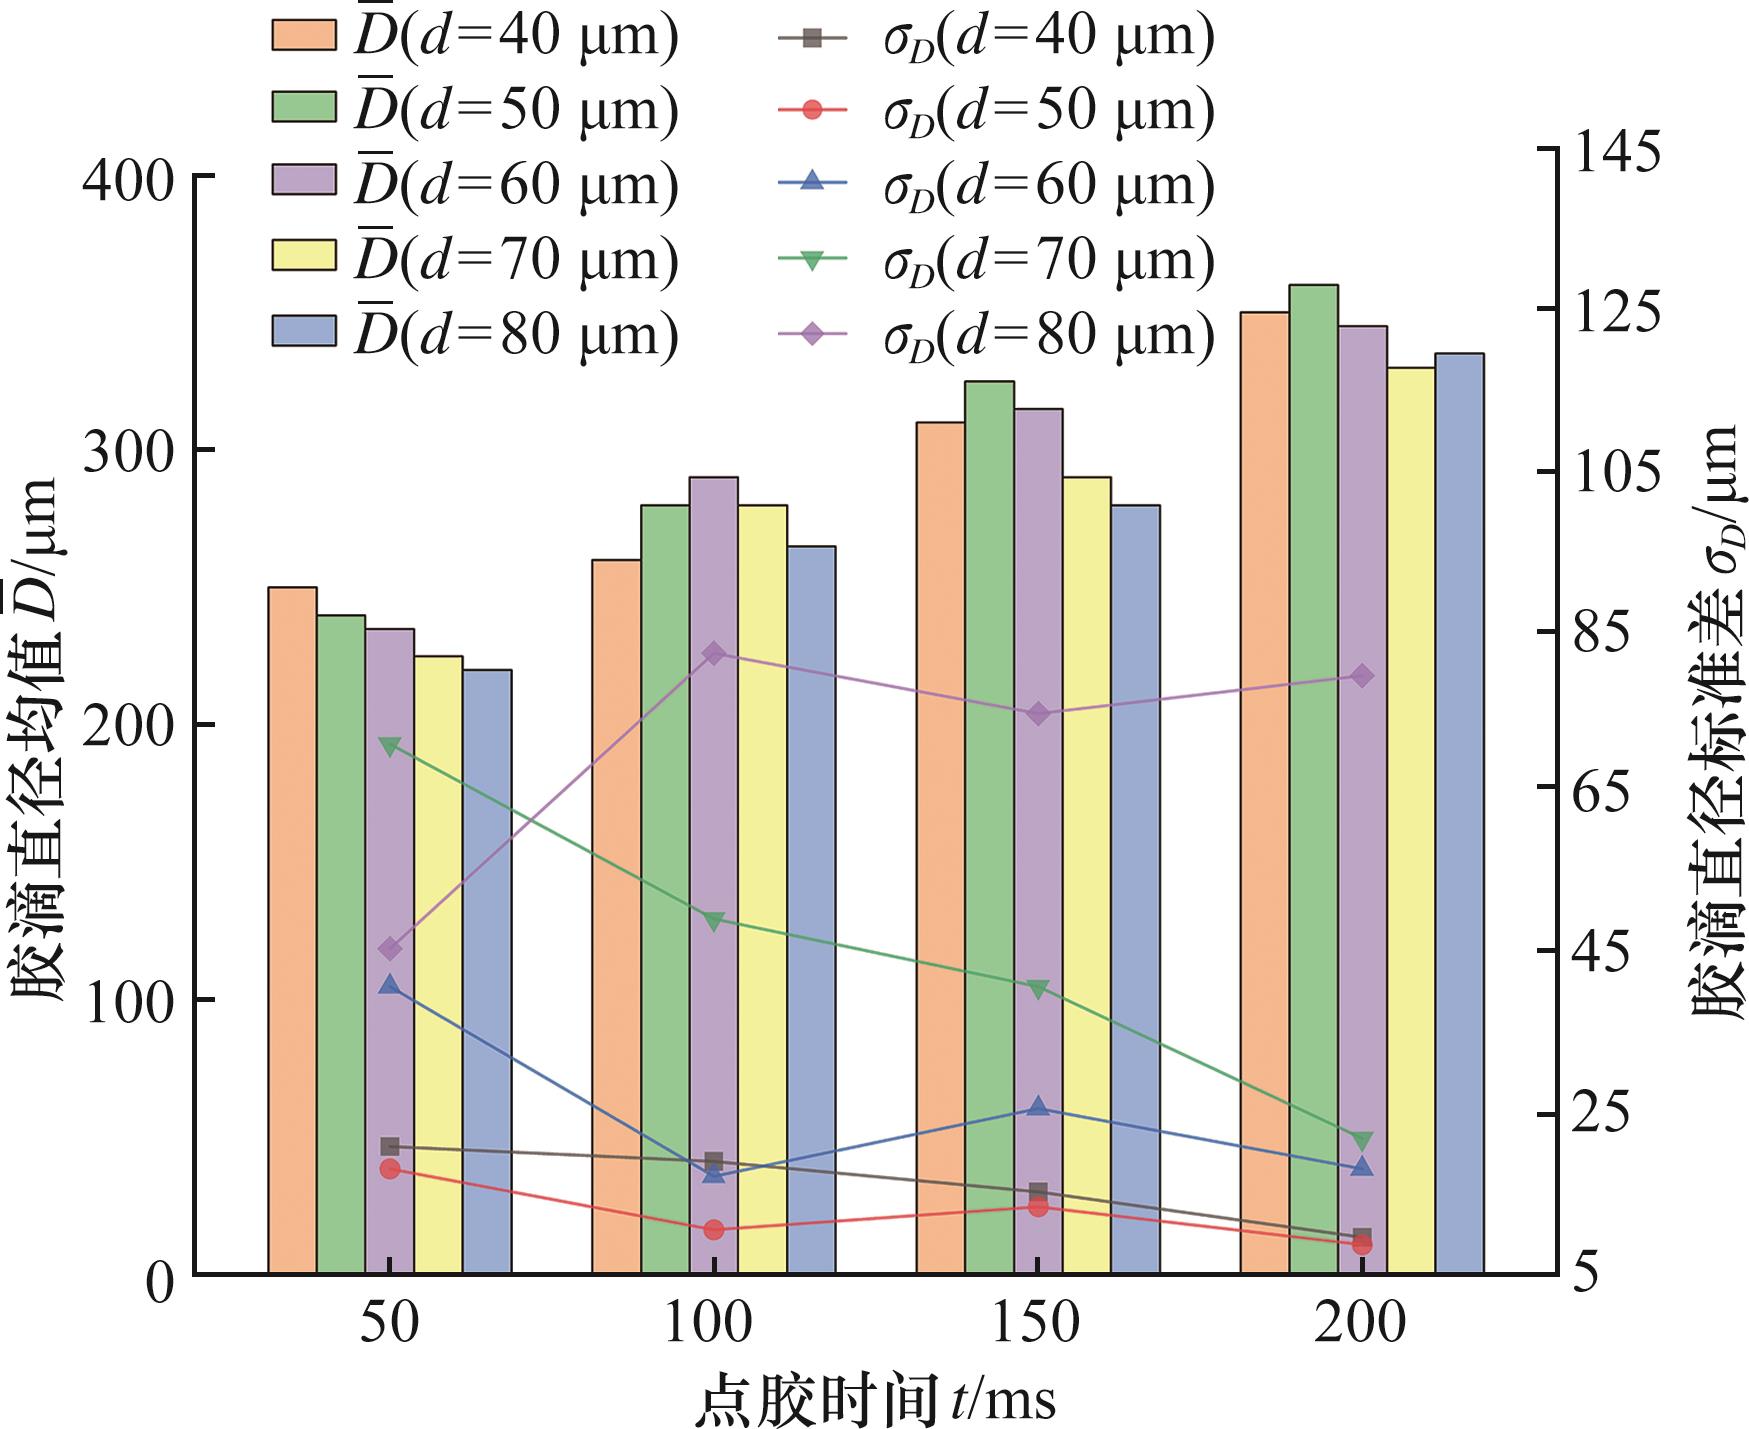
图12 胶滴直径的标准差
Fig.12 Standard deviation of droplet diameter
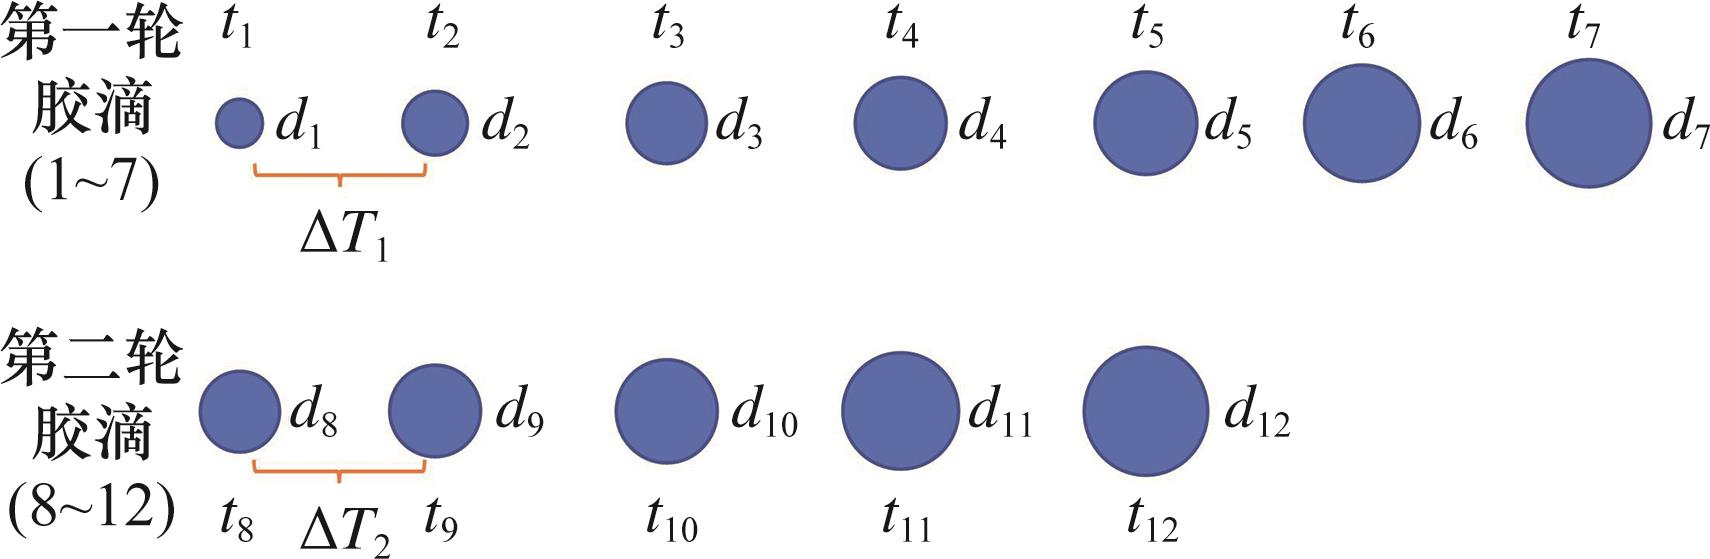
图13 胶滴直径标定示意图
Fig.13 Schematic diagram of droplet diameter calibration
| 组别 | 多向视觉引导 | 仅Z向视觉引导 | ||||
|---|---|---|---|---|---|---|
μm | μm | (°) | μm | μm | (°) | |
| 1 | 4.1 | 13.8 | 0.14 | 8.6 | 15.6 | 0.12 |
| 2 | 6.9 | |||||
| 3 | 2.8 | 12.3 | 0.15 | 20.1 | 0.16 | |
| 4 | 11.5 | 8.7 | 33.6 | |||
| 5 | 2.5 | 12.3 | 7.6 | 25.7 | ||
| 6 | 8.5 | 0.06 | ||||
| 7 | 6.1 | |||||
| 8 | 9.5 | 9.2 | 9.5 | 17.9 | 0.15 | |
| 9 | 6.4 | 16.1 | 0.14 | 16.7 | 0.14 | |
| 10 | 5.8 | 14.8 | 0.14 | |||
表1 装配偏差
Tab.1 Assembly deviation
| 组别 | 多向视觉引导 | 仅Z向视觉引导 | ||||
|---|---|---|---|---|---|---|
μm | μm | (°) | μm | μm | (°) | |
| 1 | 4.1 | 13.8 | 0.14 | 8.6 | 15.6 | 0.12 |
| 2 | 6.9 | |||||
| 3 | 2.8 | 12.3 | 0.15 | 20.1 | 0.16 | |
| 4 | 11.5 | 8.7 | 33.6 | |||
| 5 | 2.5 | 12.3 | 7.6 | 25.7 | ||
| 6 | 8.5 | 0.06 | ||||
| 7 | 6.1 | |||||
| 8 | 9.5 | 9.2 | 9.5 | 17.9 | 0.15 | |
| 9 | 6.4 | 16.1 | 0.14 | 16.7 | 0.14 | |
| 10 | 5.8 | 14.8 | 0.14 | |||
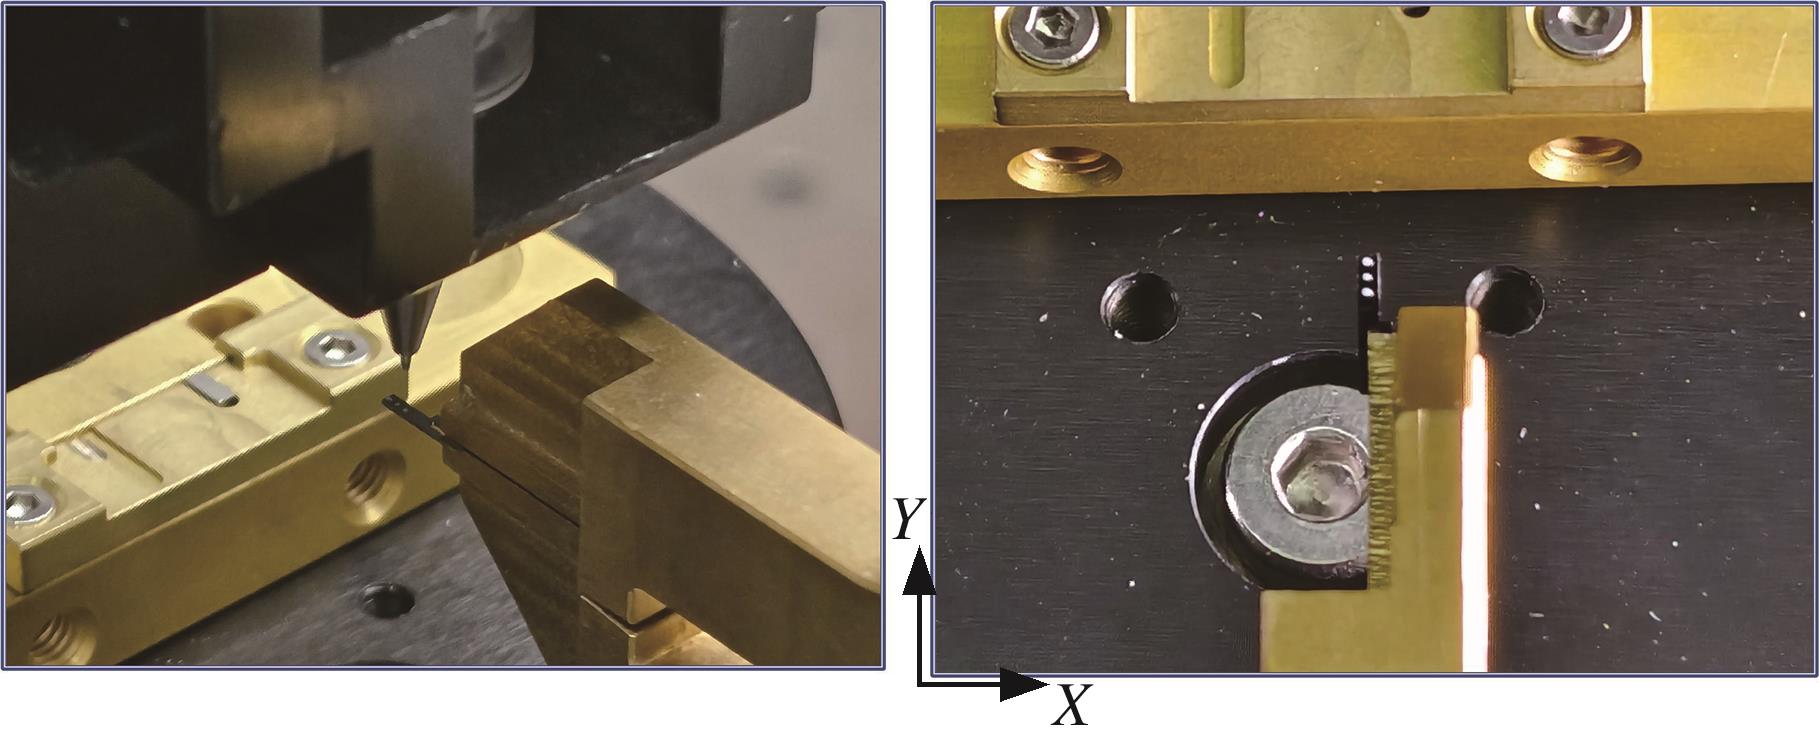
图14 点胶实验示意图
Fig.14 Schematic diagram of dispensing experiment
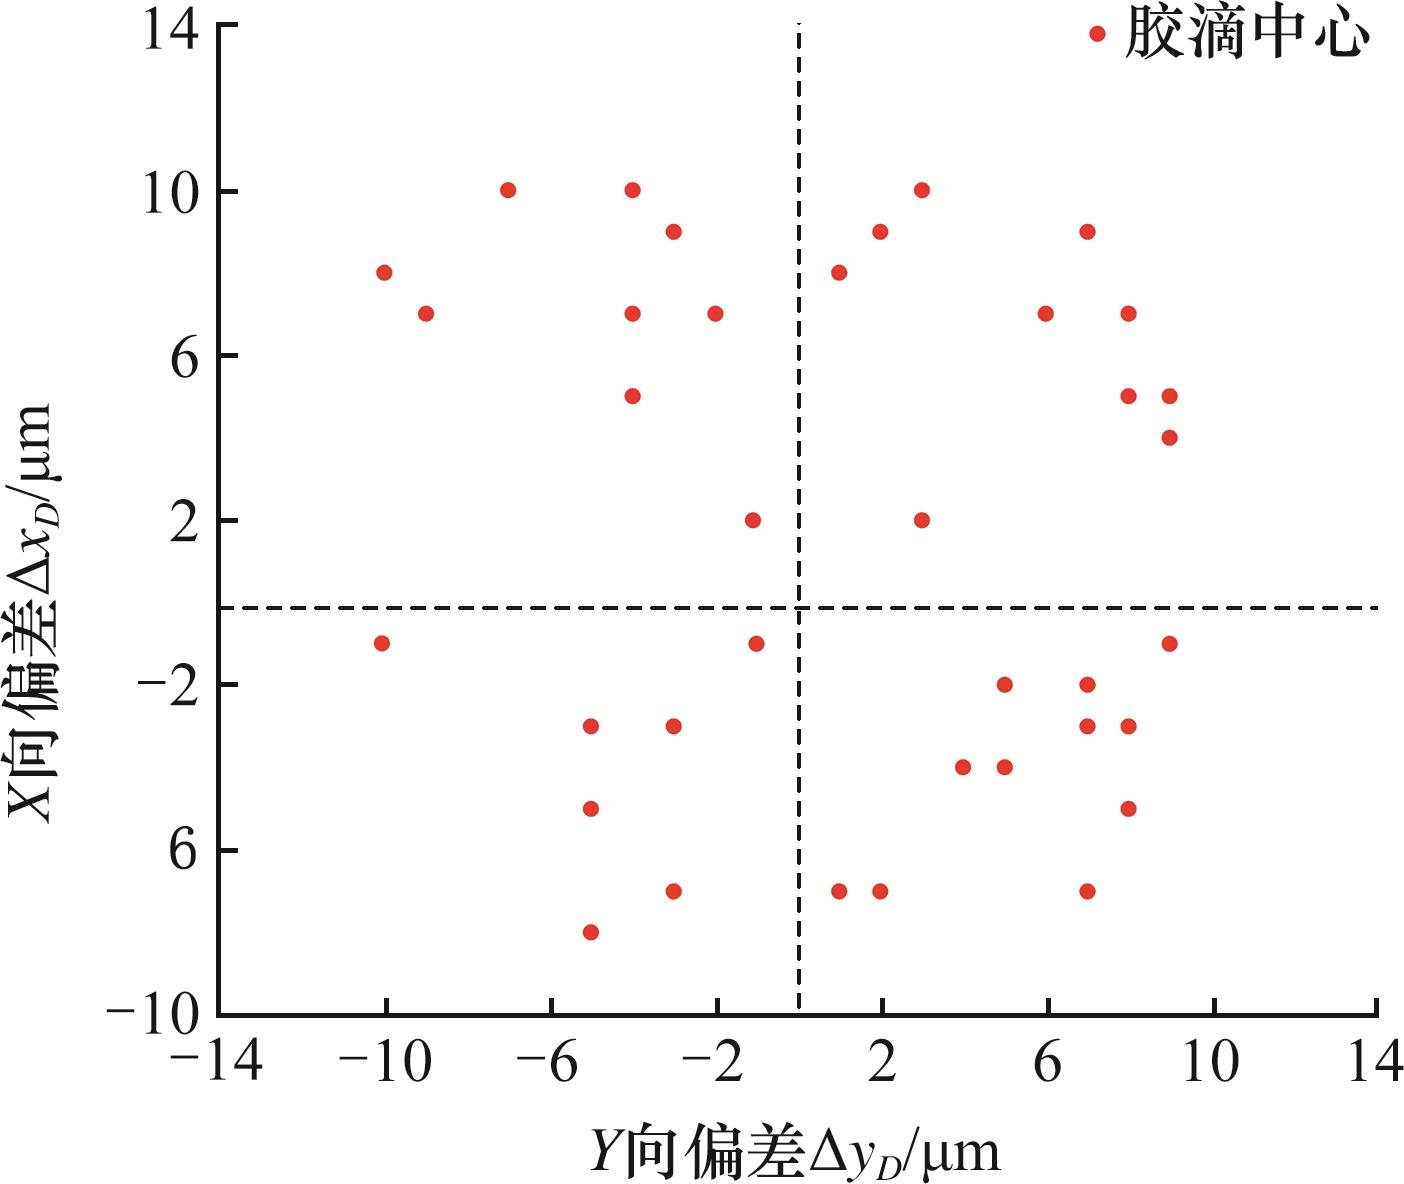
图15 胶滴中心位置分布散点图
Fig.15 Scatter plot of droplet center position distribution
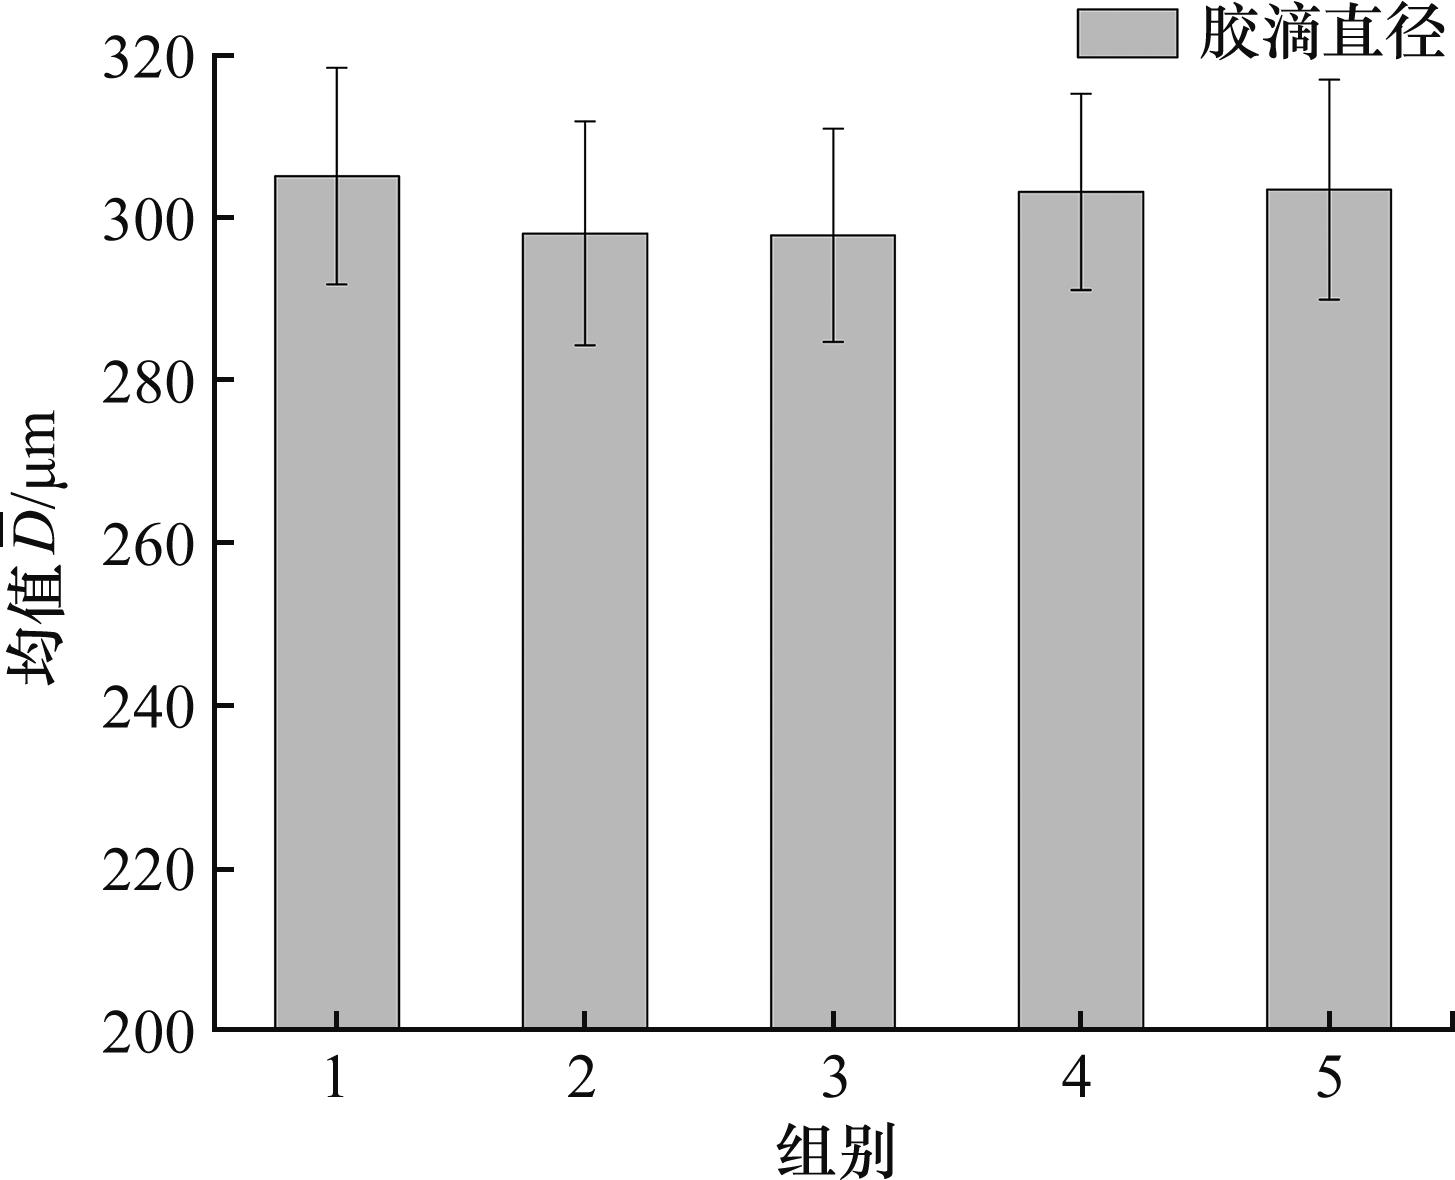
图16 5组胶滴直径误差棒图
Fig.16 Error bar chart of droplet diameter in 5 groups
| [1] | 董云龙, 李祥飞, 刘行, 等. 航空航天领域机器人化智能装配技术综述[J]. 人工智能, 2022(3): 6-20. |
| DONG Yunlong, LI Xiangfei, LIU Xing, et al. Overview of Robotic Intelligent Assembly Technology in Aerospace Field[J]. AI-View, 2022(3): 6-20. | |
| [2] | 刘检华, 孙清超, 程晖, 等. 产品装配技术的研究现状、技术内涵及发展趋势[J]. 机械工程学报, 2018, 54(11): 2-28. |
| LIU Jianhua, SUN Qingchao, CHENG Hui, et al. The State-of-the-art, Connotation and Developing Trends of the Products Assembly Technology[J]. Journal of Mechanical Engineering, 2018, 54(11): 2-28. | |
| [3] | 沈飞, 徐德, 唐永建, 等. 微操作/微装配中微力觉的测量与控制技术研究现状综述[J]. 自动化学报, 2014, 40(5): 785-797. |
| SHEN Fei, XU De, TANG Yongjian, et al. Review of Measuring and Control Technology of Microforce in Micromanipulation and Microassembly[J]. Acta Automatica Sinica, 2014, 40(5): 785-797. | |
| [4] | 程俊森, 吴文荣, 杨毅, 等. 智能微装配技术研究综述[J]. 现代制造工程, 2022(6): 142-152. |
| CHENG Junsen, WU Wenrong, YANG Yi, et al. A Review of Intelligent Micro-assembly Technology[J]. Modern Manufacturing Engineering, 2022(6): 142-152. | |
| [5] | SHEN Yue, JIA Qingxuan, WANG Ruiquan, et al. Learning-based Visual Servoing for High-precision Peg-in-hole Assembly[J]. Actuators, 2023, 12(4): 144. |
| [6] | 王斌, 吴丹, 盖宇航. 面向机器人精密装配的高精度圆片位姿视觉检测[J]. 机械工程学报, 2023, 59(8): 50-59. |
| WANG Bin, WU Dan, GAI Yuhang. High-precision Wafer Pose Visual Detection for Robot Precise Assembly[J]. Journal of Mechanical Engineering, 2023, 59(8): 50-59. | |
| [7] | 郭磊, 刘检华, 张佳朋, 等. 航天工业中胶接技术的研究现状分析[J]. 中国机械工程, 2021, 32(12): 1395-1405. |
| GUO Lei, LIU Jianhua, ZHANG Jiapeng, et al. Research Status Analysis of Adhesively Connection Technology in Aerospace Industry[J]. China Mechanical Engineering, 2021, 32(12): 1395-1405. | |
| [8] | 刘检华, 夏焕雄, 巩浩, 等. 精密装配的内涵、技术体系和发展趋势[J]. 机械工程学报, 2023, 59(20): 436-450. |
| LIU Jianhua, XIA Huanxiong, GONG Hao, et al. Connotation, Technical System and Development Trend of Precision Assembly[J]. Journal of Mechanical Engineering, 2023, 59(20): 436-450. | |
| [9] | ZHANG Juan, DAI Xi, WU Wenrong, et al. Micro-vision Based High-precision Space Assembly Approach for Trans-scale Micro-Device: The CFTA Example[J]. Sensors, 2023, 23(1): 450. |
| [10] | 吴文荣, 胡益玮, 杨毅. 复杂微器件柔性装配机器人控制系统设计与实现[J]. 机械设计与研究, 2024, 40(2): 79-84. |
| WU Wenrong, HU Yiwei, YANG Yi. Design and Implementation of Control System for Complex Micro-device Flexible Assembly Robot[J]. Machine Design & Research, 2024, 40(2): 79-84. | |
| [11] | XU Rui, ZHAO Xingwei, LIU Feng, et al. High-precision Monocular Vision Guided Robotic Assembly Based on Local Pose Invariance[J]. IEEE Transactions on Instrumentation and Measurement, 2023, 72: 5031312. |
| [12] | 陈骁, 张之敬, 金鑫, 等. 温度载荷作用下胶接位置误差对精密马达系统运动精度稳定性影响机理[J]. 导航与控制, 2018, 17(3): 69-74. |
| CHEN Xiao, ZHANG Zhijing, JIN Xin, et al. Effects of Bonding Position Error on the Motion Precision Stability of Precision Motor Systemunder Temperature Load[J]. Navigation and Control, 2018, 17(3): 69-74. | |
| [13] | 孙鹏, 王晓东, 何文鑫, 等. 微小装配设备中精密自动化点胶的集成技术[J]. 组合机床与自动化加工技术, 2023(1): 56-60. |
| SUN Peng, WANG Xiaodong, HE Wenxin, et al. The Integration of Precision Automatic Adhesive Dispensing in Micro-assembly Equipment[J]. Modular Machine Tool & Automatic Manufacturing Technique, 2023(1): 56-60. | |
| [14] | 王晓东, 崔世鹏, 徐征, 等. 面向精密微装配的视觉复合定位[J]. 光学 精密工程, 2023, 31(19): 2857-2866. |
| WANG Xiaodong, CUI Shipeng, XU Zheng, et al. Visual Composite Positioning for Precision Microassembly[J]. Optics and Precision Engineering, 2023, 31(19): 2857-2866. |
| [1] | 战晓磊, 辛洪兵, 汉斯·彼德 兰特斯. 基于虚拟现实的MOTOMAN-HP3型机器人运动学仿真 [J]. J4, 201016, 21(16): 1952-1954,1998. |
| [2] | 邓书朝, 胡奥康, 童宝宏, 郑近德, 王璐. 基于A-Zernike矩的精密运动平台定位误差校准方法[J]. 中国机械工程, 2026, 37(9): 2092-2100. |
| [3] | 朱佳怡, 高杰, 高亮, 曹淮. 轻量化液压双足机器人机械腿拓扑优化设计[J]. 中国机械工程, 2026, 37(9): 2185-2193. |
| [4] | 武星, 吕鹏, 沙金龙, 李杨志, 孟昭旭. 基于改进多目标粒子群优化的移动机器人对接轨迹规划[J]. 中国机械工程, 2026, 37(8): 1999-2008. |
| [5] | 陈瑞国, 乌日开西·艾依提. 面向移动机器人3D打印层间偏差优化的双寻迹策略研究[J]. 中国机械工程, 2026, 37(6): 1410-1417. |
| [6] | 徐晗昕, 柳丽, 陈兴, 王晶. 增强现实赋能的移动机器人运动监视与交互系统[J]. 中国机械工程, 2026, 37(6): 1442-1450. |
| [7] | 姜礼杰, 杨航, 韩冬, 孙颜明, 王一新, 吴乾坤, 贾连辉. 盾构换刀机器人设计与应用[J]. 中国机械工程, 2026, 37(5): 1037-1044. |
| [8] | 金永平, 石子木, 万步炎, 刘德顺. 海底管道检测遥控水下机器人发展现状与关键技术[J]. 中国机械工程, 2026, 37(5): 1082-1094. |
| [9] | 穆俊齐, 魏奕扬, 侯旭萍, 宗小峰. 基于纤维-气动耦合的变刚度蛇形机器人分层驱动器设计及其多步态研究[J]. 中国机械工程, 2026, 37(5): 1095-1104. |
| [10] | 董佳祥, 赵学智, 胡希平, 刘铨权. 一种软轴拉扭协同驱动的新型刚柔混联连续体机器人机构设计与实验验证[J]. 中国机械工程, 2026, 37(5): 1193-1198. |
| [11] | 曹轶然, 高磊, 吴孟丽, 王旭浩, 彭聪, 郭志永, 梁瑶. 融合预瞄机制的移动机器人预设性能视觉伺服控制策略[J]. 中国机械工程, 2026, 37(5): 1218-1225. |
| [12] | 肖伟, 张聪, 陈绪兵. 基于贝叶斯优化时间卷积网络的工业机器人能耗预测[J]. 中国机械工程, 2026, 37(4): 831-836. |
| [13] | 孙悦, 黄辉, 尹方辰. 高负载动态工况下工业机器人的能耗预测[J]. 中国机械工程, 2026, 37(4): 939-947. |
| [14] | 郭万金, 利乾辉, 田玉祥, 曹雏清, 赵立军, 徐明坤, 刘孝恒, 侯旭栋. 动力学模态解耦的工业机器人加工颤振规避方法[J]. 中国机械工程, 2026, 37(3): 571-585. |
| [15] | 宜亚丽, 程阳洋, 陈晓卫, 杨文博, 金贺荣. 薄壁筒件机器人铣削颤振识别及抑制方法研究[J]. 中国机械工程, 2026, 37(3): 634-644. |
| 阅读次数 | ||||||
|
全文 |
|
|||||
|
摘要 |
|
|||||
