摘要:
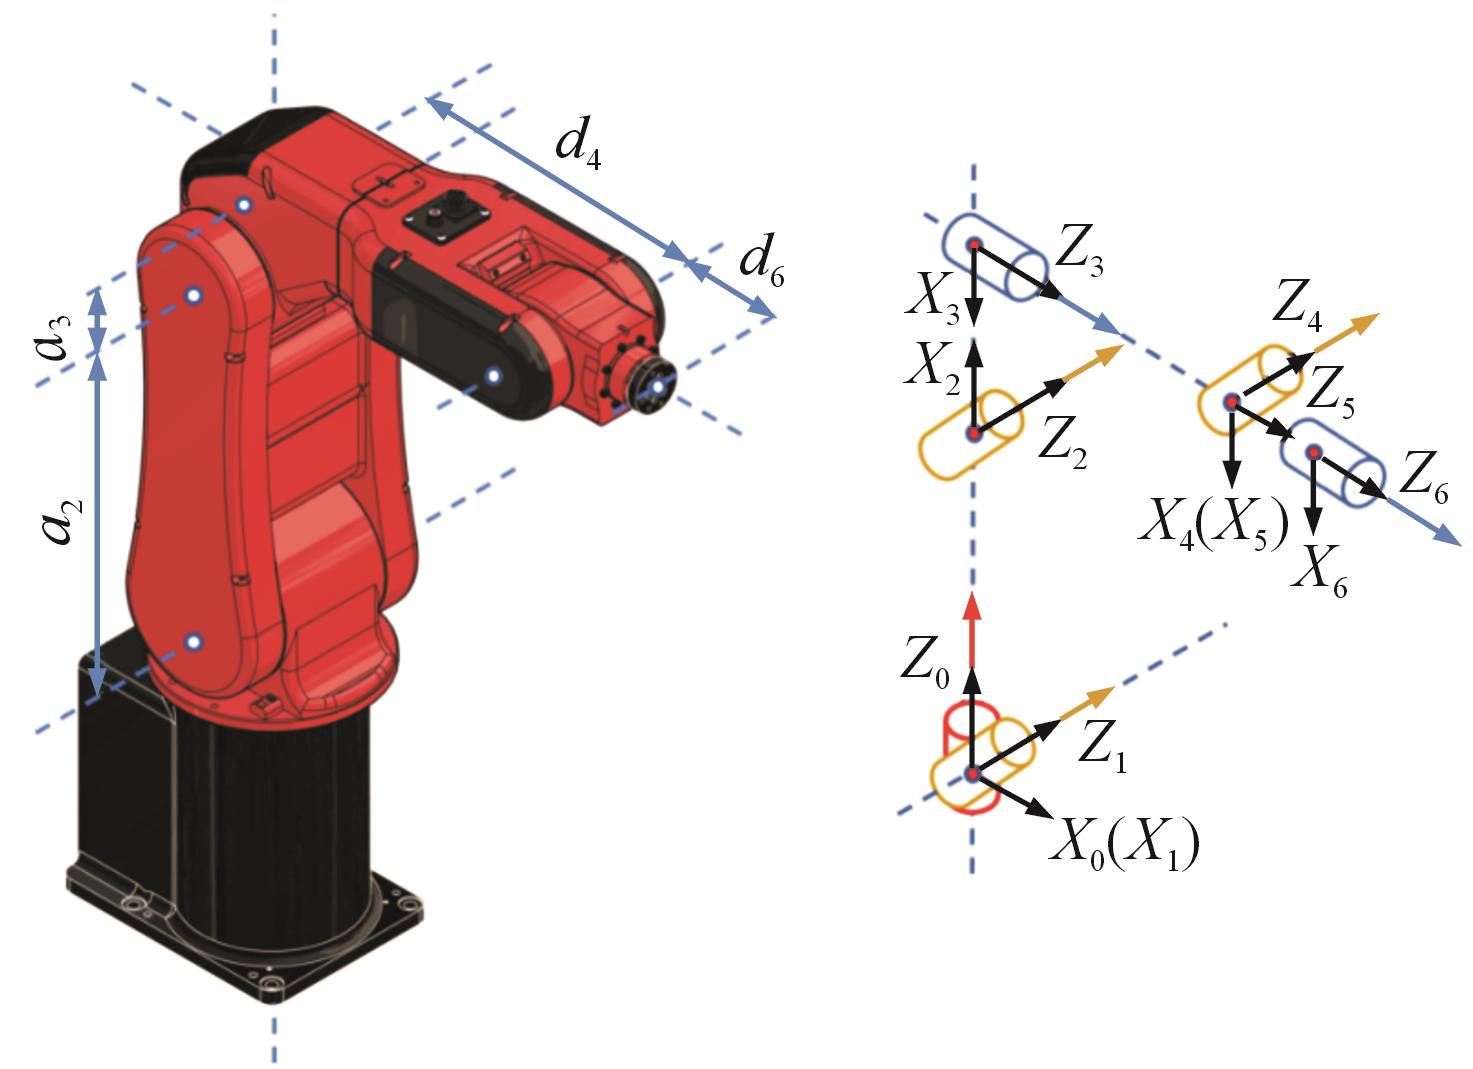
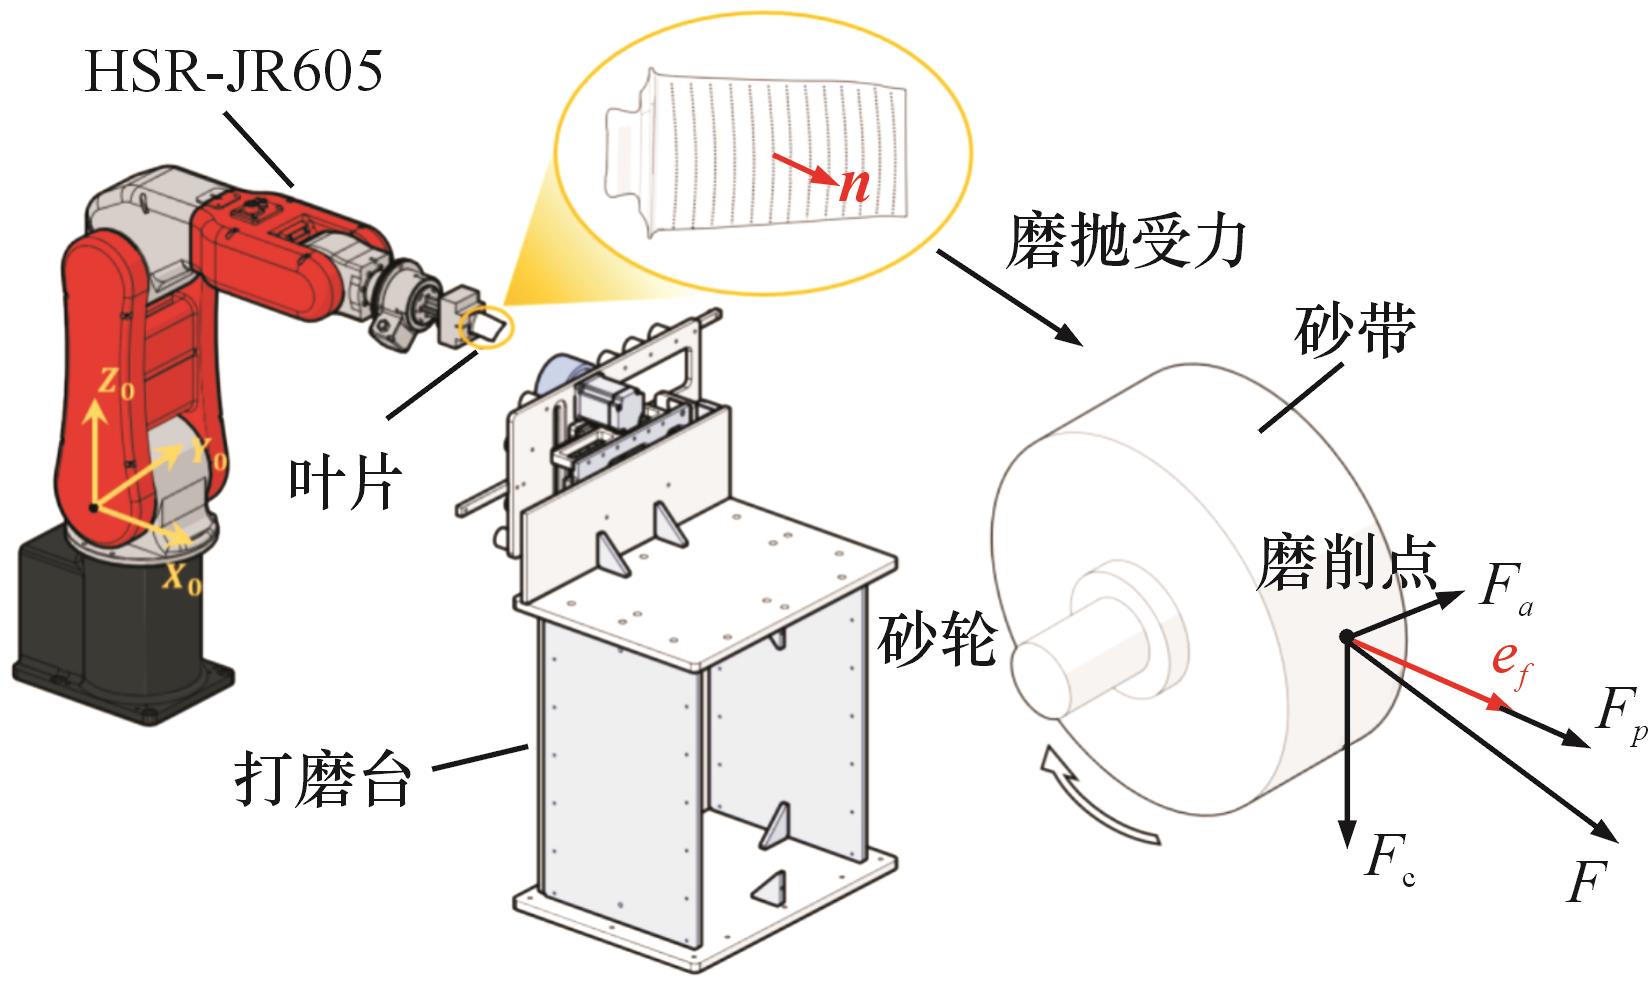
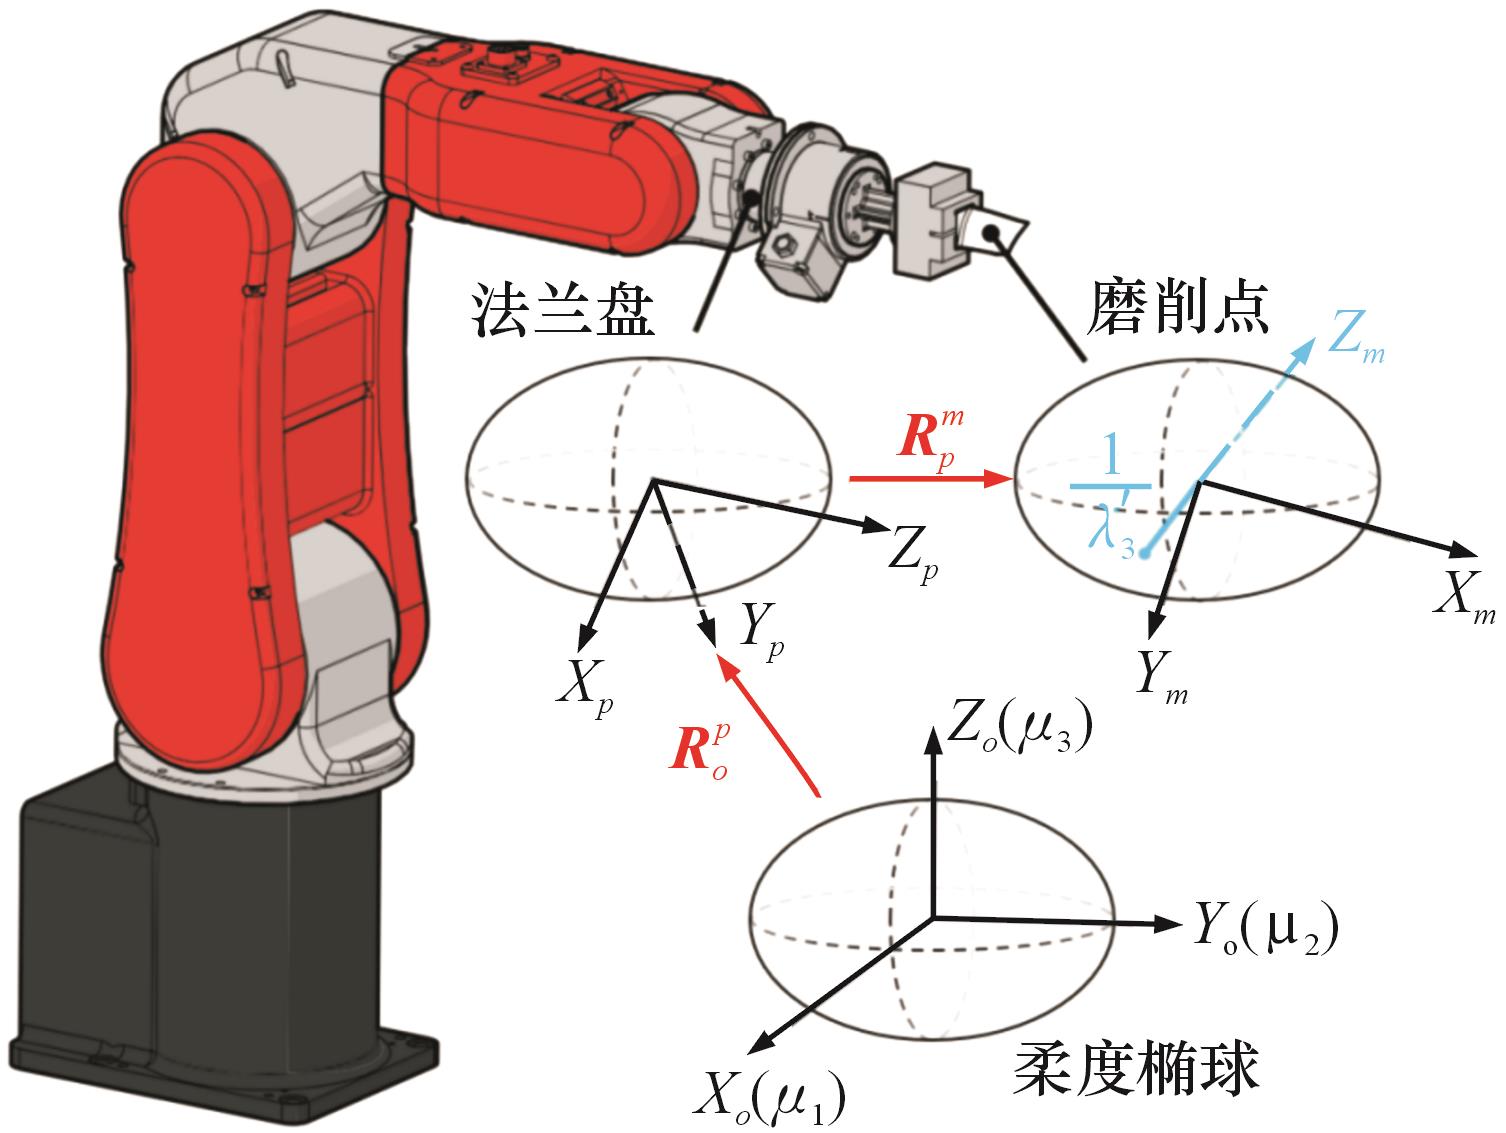
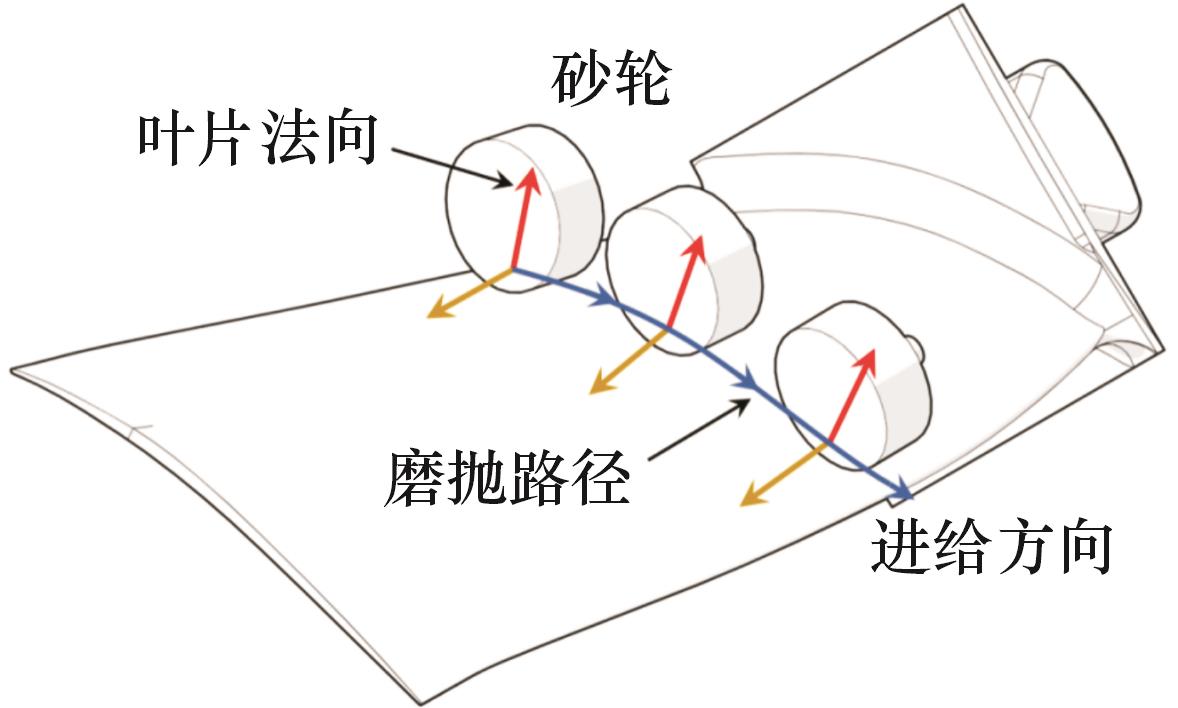
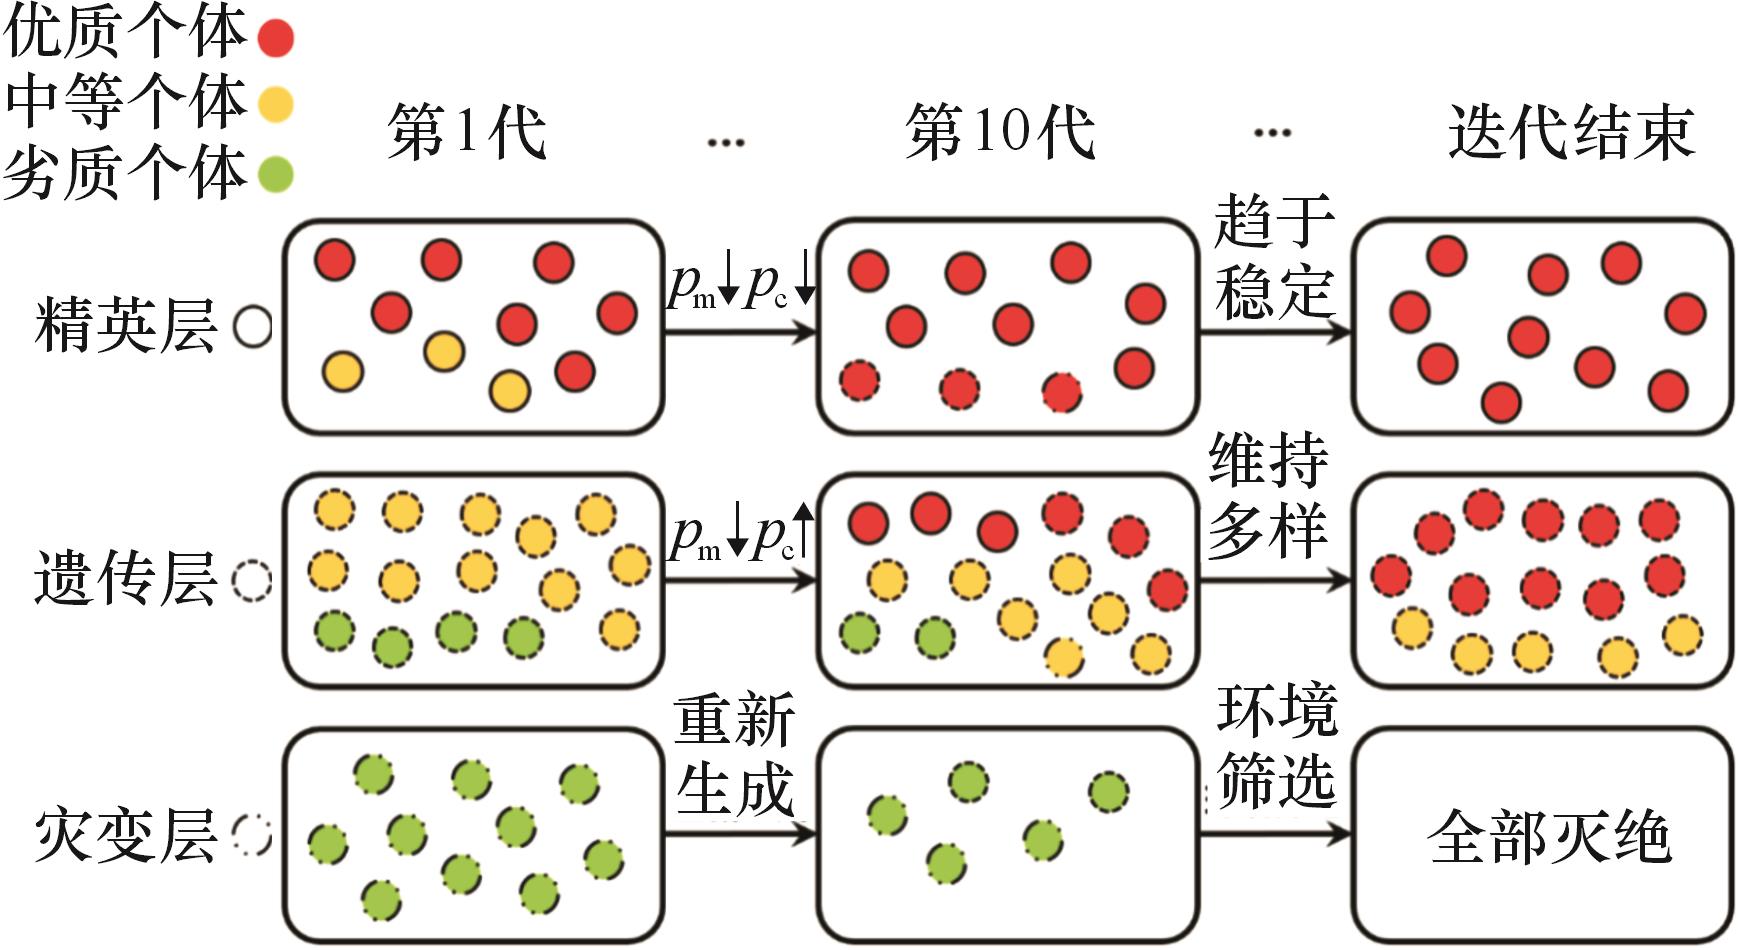
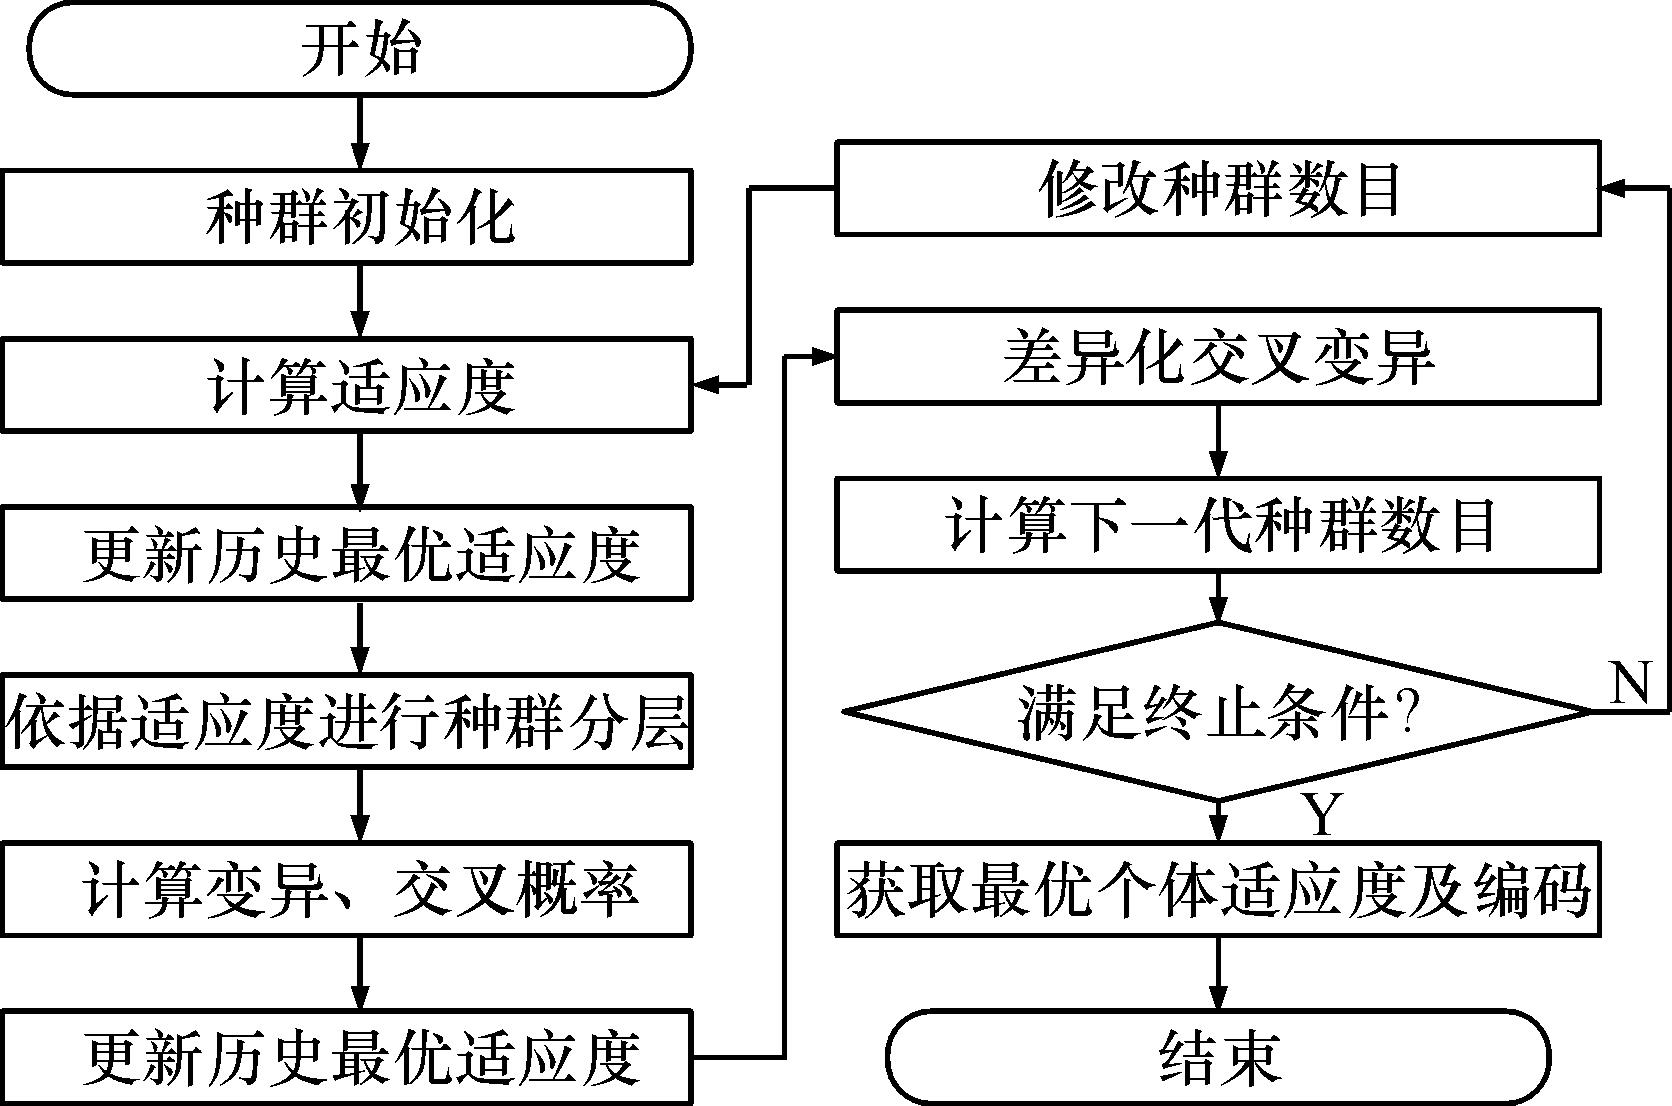
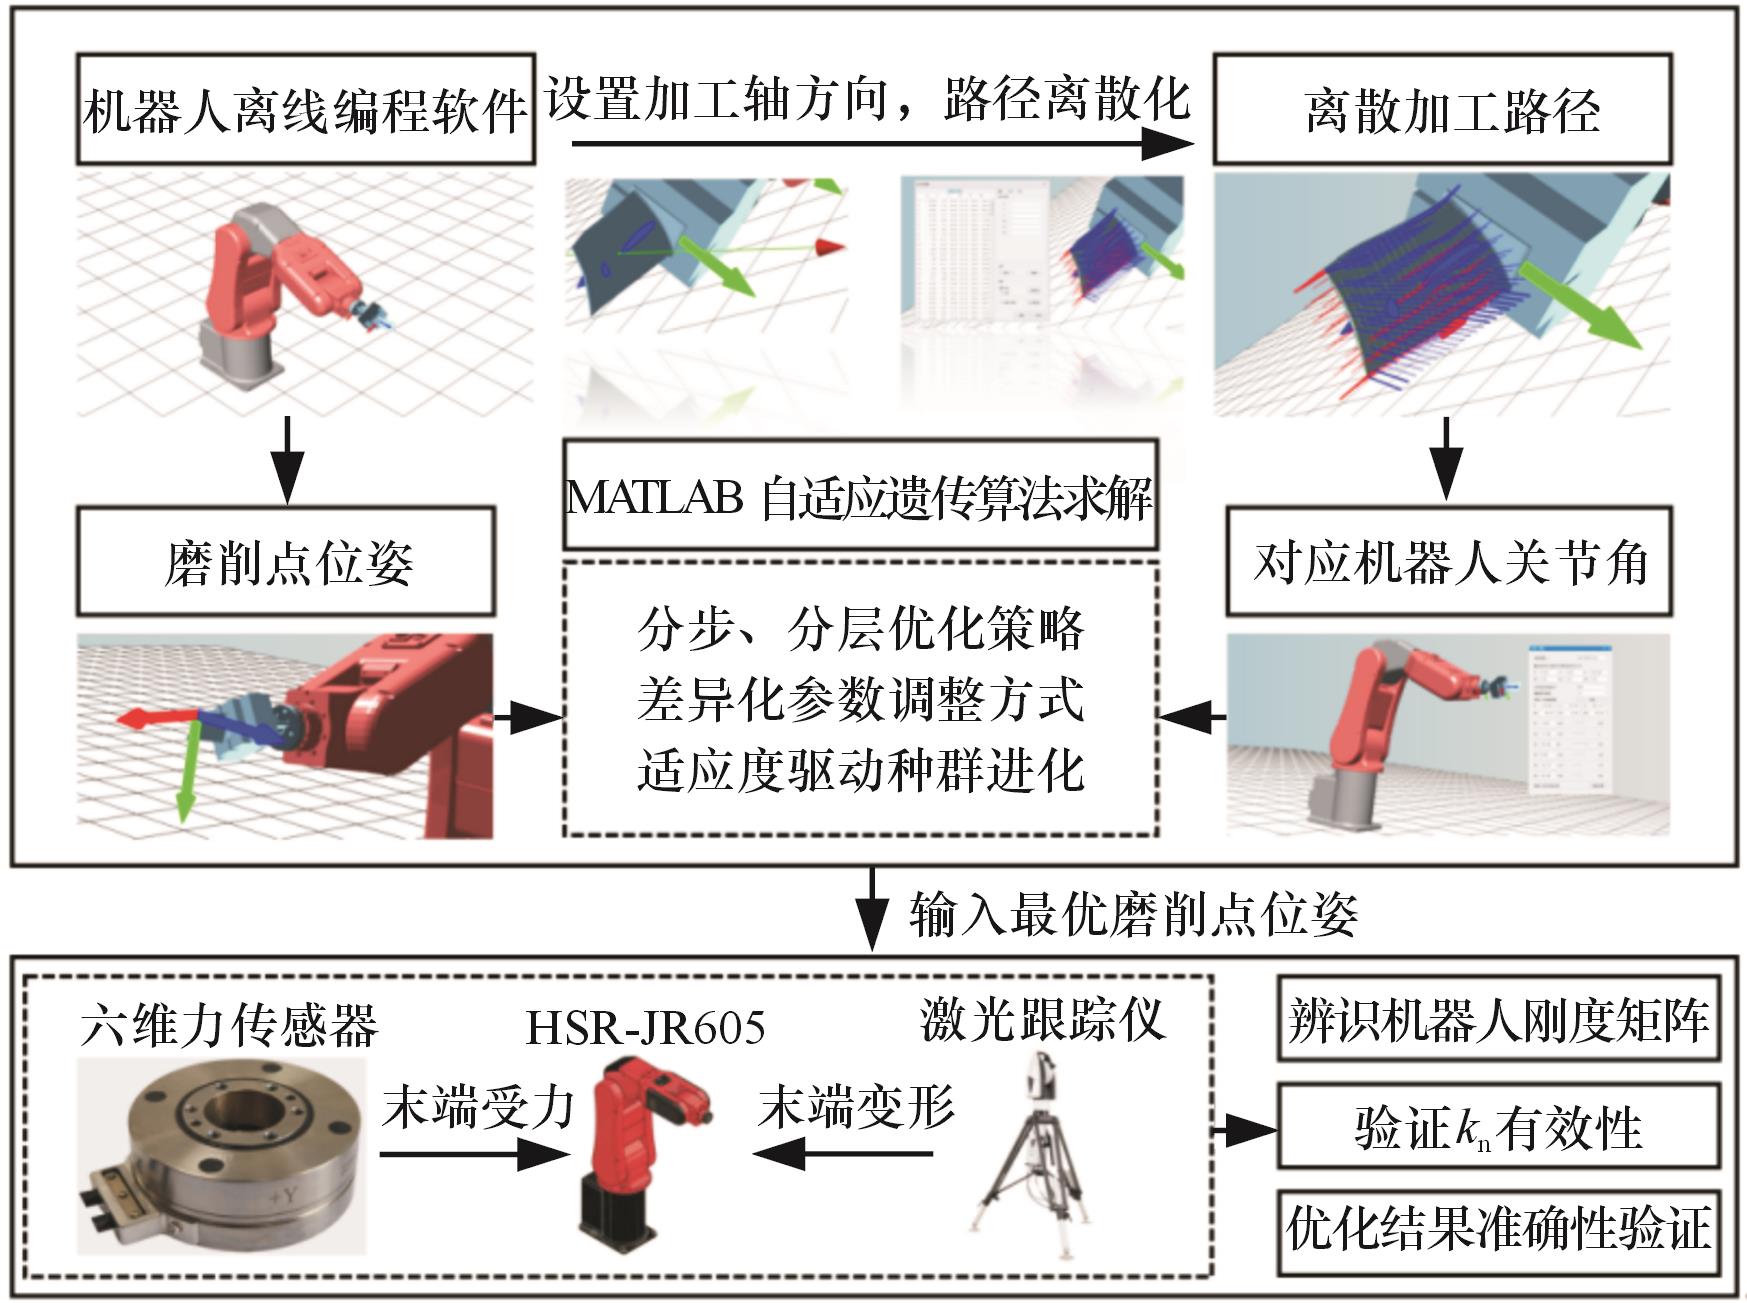
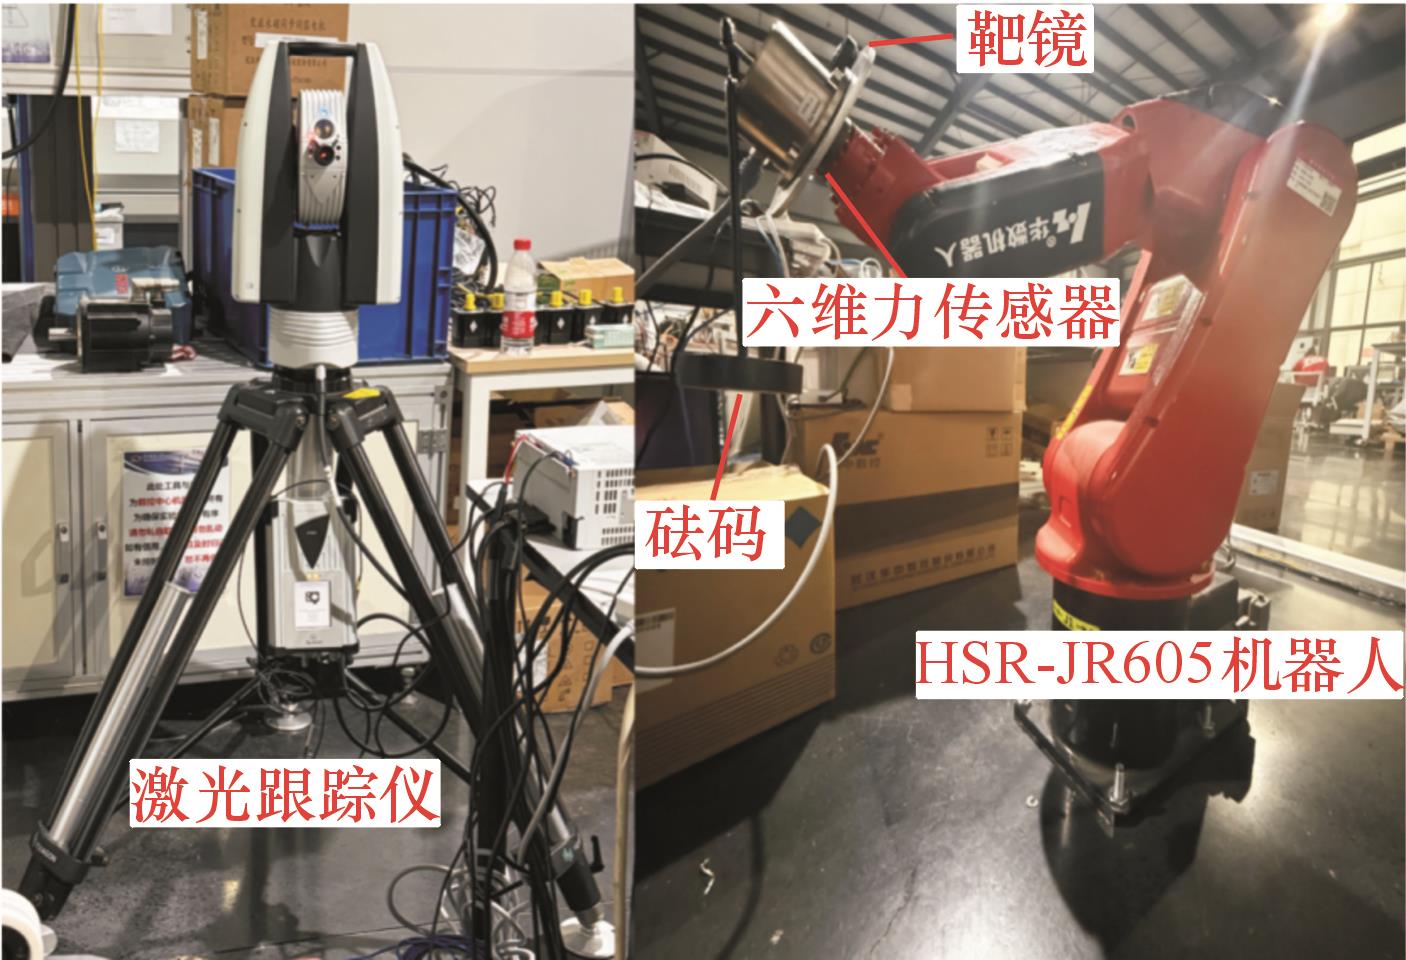
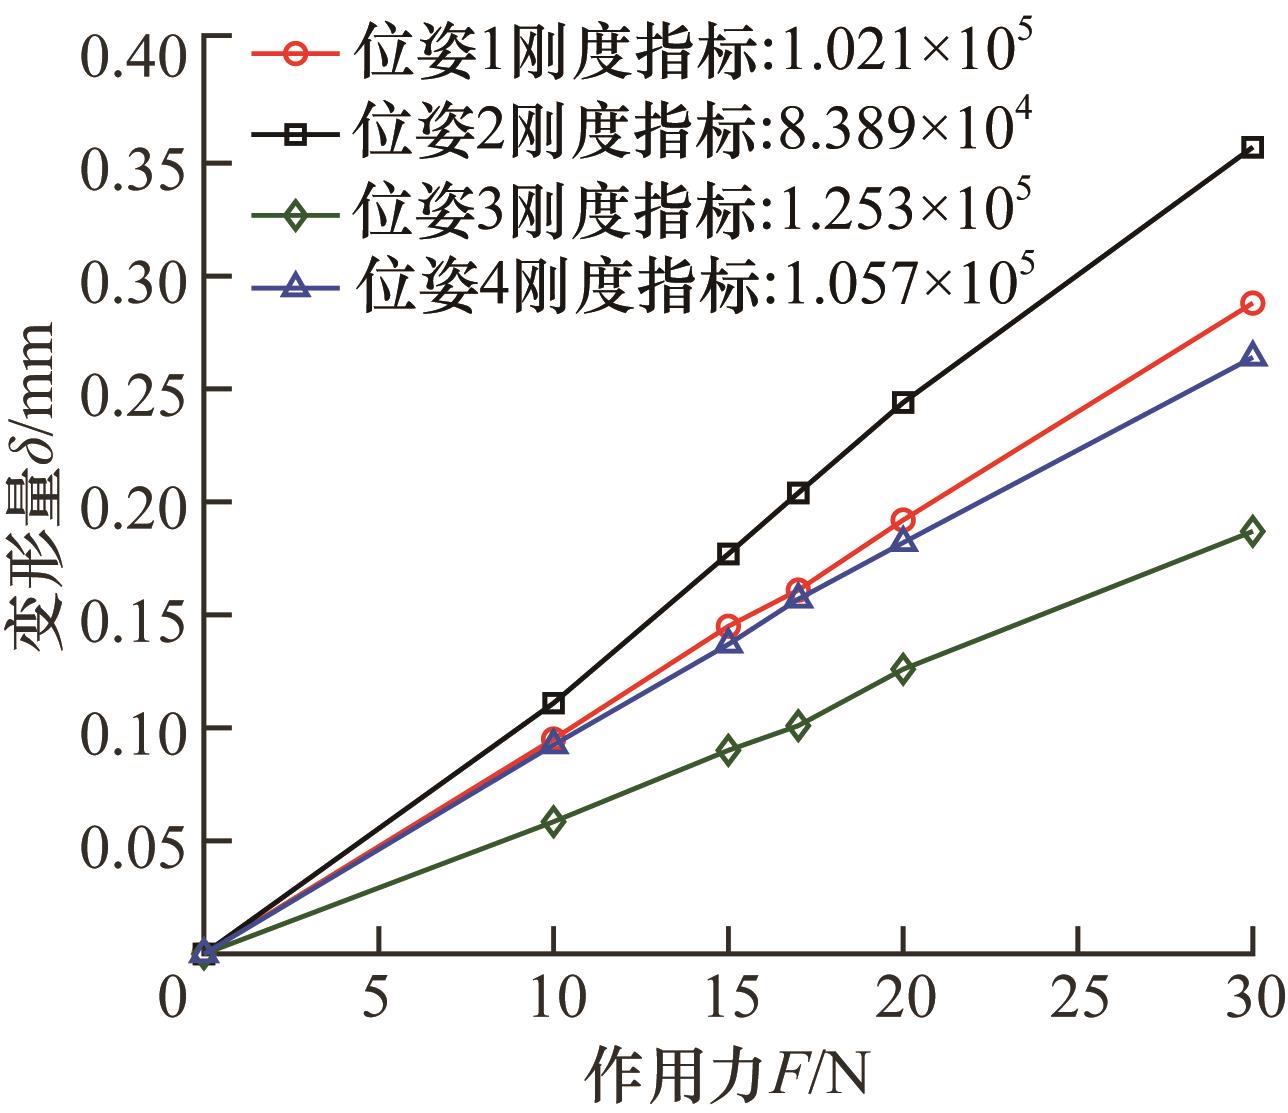
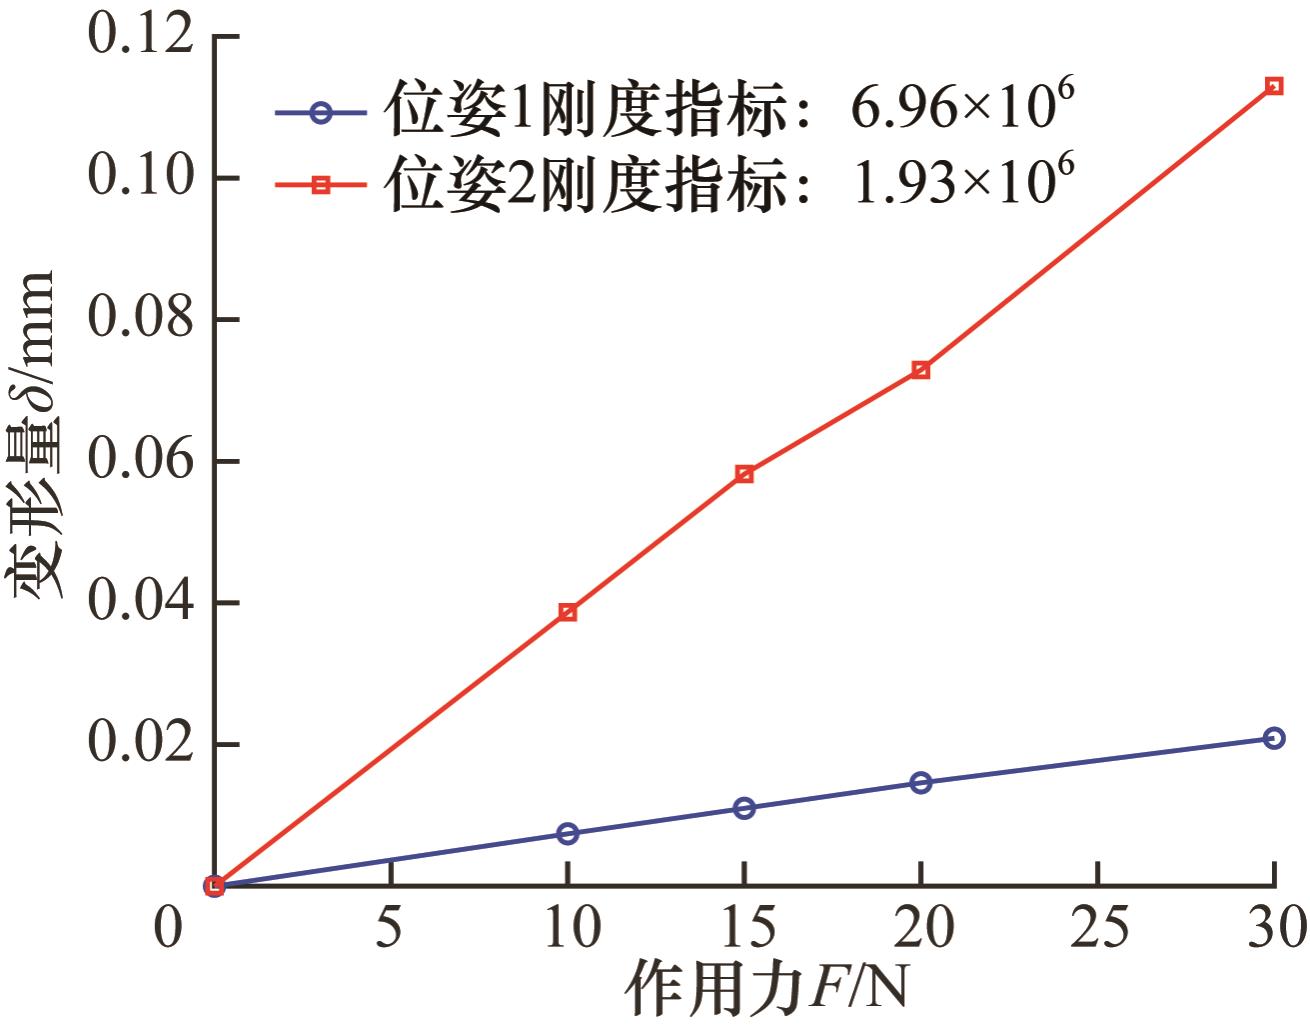
提出了一种面向精密磨抛场景的刚度性能指标,基于分层自适应遗传算法优化位姿以提高机器人刚度。构建了机器人运动学与静刚度模型,并通过关节刚度辨识实验获取操作刚度矩阵;以机器人磨削点处的柔度椭球为依据,结合磨抛路径上的机器人刚度及其稳定性,设计了适用于磨抛工况的综合刚度性能指标;引入适应度驱动的参数调整和种群分层机制,针对种群不同层使用差异化遗传策略,对磨削点位姿进行优化。实验结果表明,在不改变机器人结构和材料的情况下,变形量降低了约80%,机器人刚度得到有效提高。
中图分类号:
潘彬晖, 杨建中, 黄思, 吴浩天, 宁晓. 基于分层种群策略的机器人静刚度位姿优化[J]. 中国机械工程, 2026, 37(9): 2259-2267.
PAN Binhui, YANG Jianzhong, HUANG Si, WU Haotian, NING Xiao. Robot Static Stiffness Pose Optimization Based on Hierarchical Population Strategy[J]. China Mechanical Engineering, 2026, 37(9): 2259-2267.