ISSN 1004-132X
CN 42-1294/TH
CN 42-1294/TH
中国机械工程 ›› 2026, Vol. 37 ›› Issue (10): 2667-2675.DOI: 10.3969/j.issn.1004-132X.2026.10.029
庞晓平1( ), 向俊滔1, 冯原林1, 杨中翔1, KABAGEMA Benjamin1, 赵卫东2
收稿日期:2025-03-31
出版日期:2026-10-25
发布日期:2026-11-10
通讯作者:
庞晓平
作者简介:庞晓平*(通信作者),女,1975年生,博士、副教授。研究方向为工程机械智能化、数字化。E-mail:pangxp@cqu.edu.cn。
基金资助:
PANG Xiaoping1(), XIANG Juntao1, FENG Yuanlin1, YANG Zhongxiang1, KABAGEMA Benjamin1, ZHAO Weidong2
Received:2025-03-31
Online:2026-10-25
Published:2026-11-10
Contact:
PANG Xiaoping
摘要:
针对液压挖掘机中传统基于单油缸驱动的静态力学模型导致理论值显著低于实际工况值引发“挖不动”的技术瓶颈问题,提出了基于双缸联动机制的整机理论复合挖掘力动态分析方法。通过建立多油缸协同作用下的复合力学模型,系统分析了挖掘过程中的运动学约束、机构奇异位形等关键限制因素,创新性地引入姿态空间奇异阈值判别准则,构建了覆盖全工作空间的复合挖掘力解析模型。通过对三款典型机型的理论计算与实机测试来进行交叉验证。研究结果表明:复合挖掘力分析值较传统理论值更接近实际的最大挖掘力,与操作人员实际作业评价吻合,有效解决了理论分析偏离工程实际的问题。在此基础上,建立基于复合挖掘力模型的反铲工作装置多目标优化设计体系,通过机构参数协同优化获得新型工作装置。样机测试结果表明,优化后机型在表层、1 m、2 m深度工况下的平均复合挖掘力分别提高3.28%、3.30%和5.96%,作业效率显著提高。
中图分类号:
庞晓平, 向俊滔, 冯原林, 杨中翔, KABAGEMA Benjamin, 赵卫东. 基于双缸联动的液压挖掘机复合挖掘力分析及优化[J]. 中国机械工程, 2026, 37(10): 2667-2675.
PANG Xiaoping, XIANG Juntao, FENG Yuanlin, YANG Zhongxiang, KABAGEMA Benjamin, ZHAO Weidong. Analysis and Optimization of Compound Excavation Force in Hydraulic Excavators Based on Dual-cylinder Linkage[J]. China Mechanical Engineering, 2026, 37(10): 2667-2675.
| 机型 | 质量/t | 动臂长度LAB /m | 斗杆长度LBG /m | 铲斗长度LGJ /m |
|---|---|---|---|---|
| 1 | 21 | 5.71 | 2.915 | 1.48 |
| 2 | 21 | 5.71 | 2.930 | 1.51 |
| 3 | 21 | 5.68 | 2.910 | 1.57 |
表1 测试样机基本参数
Tab.1 Basic parameters of the test prototype
| 机型 | 质量/t | 动臂长度LAB /m | 斗杆长度LBG /m | 铲斗长度LGJ /m |
|---|---|---|---|---|
| 1 | 21 | 5.71 | 2.915 | 1.48 |
| 2 | 21 | 5.71 | 2.930 | 1.51 |
| 3 | 21 | 5.68 | 2.910 | 1.57 |
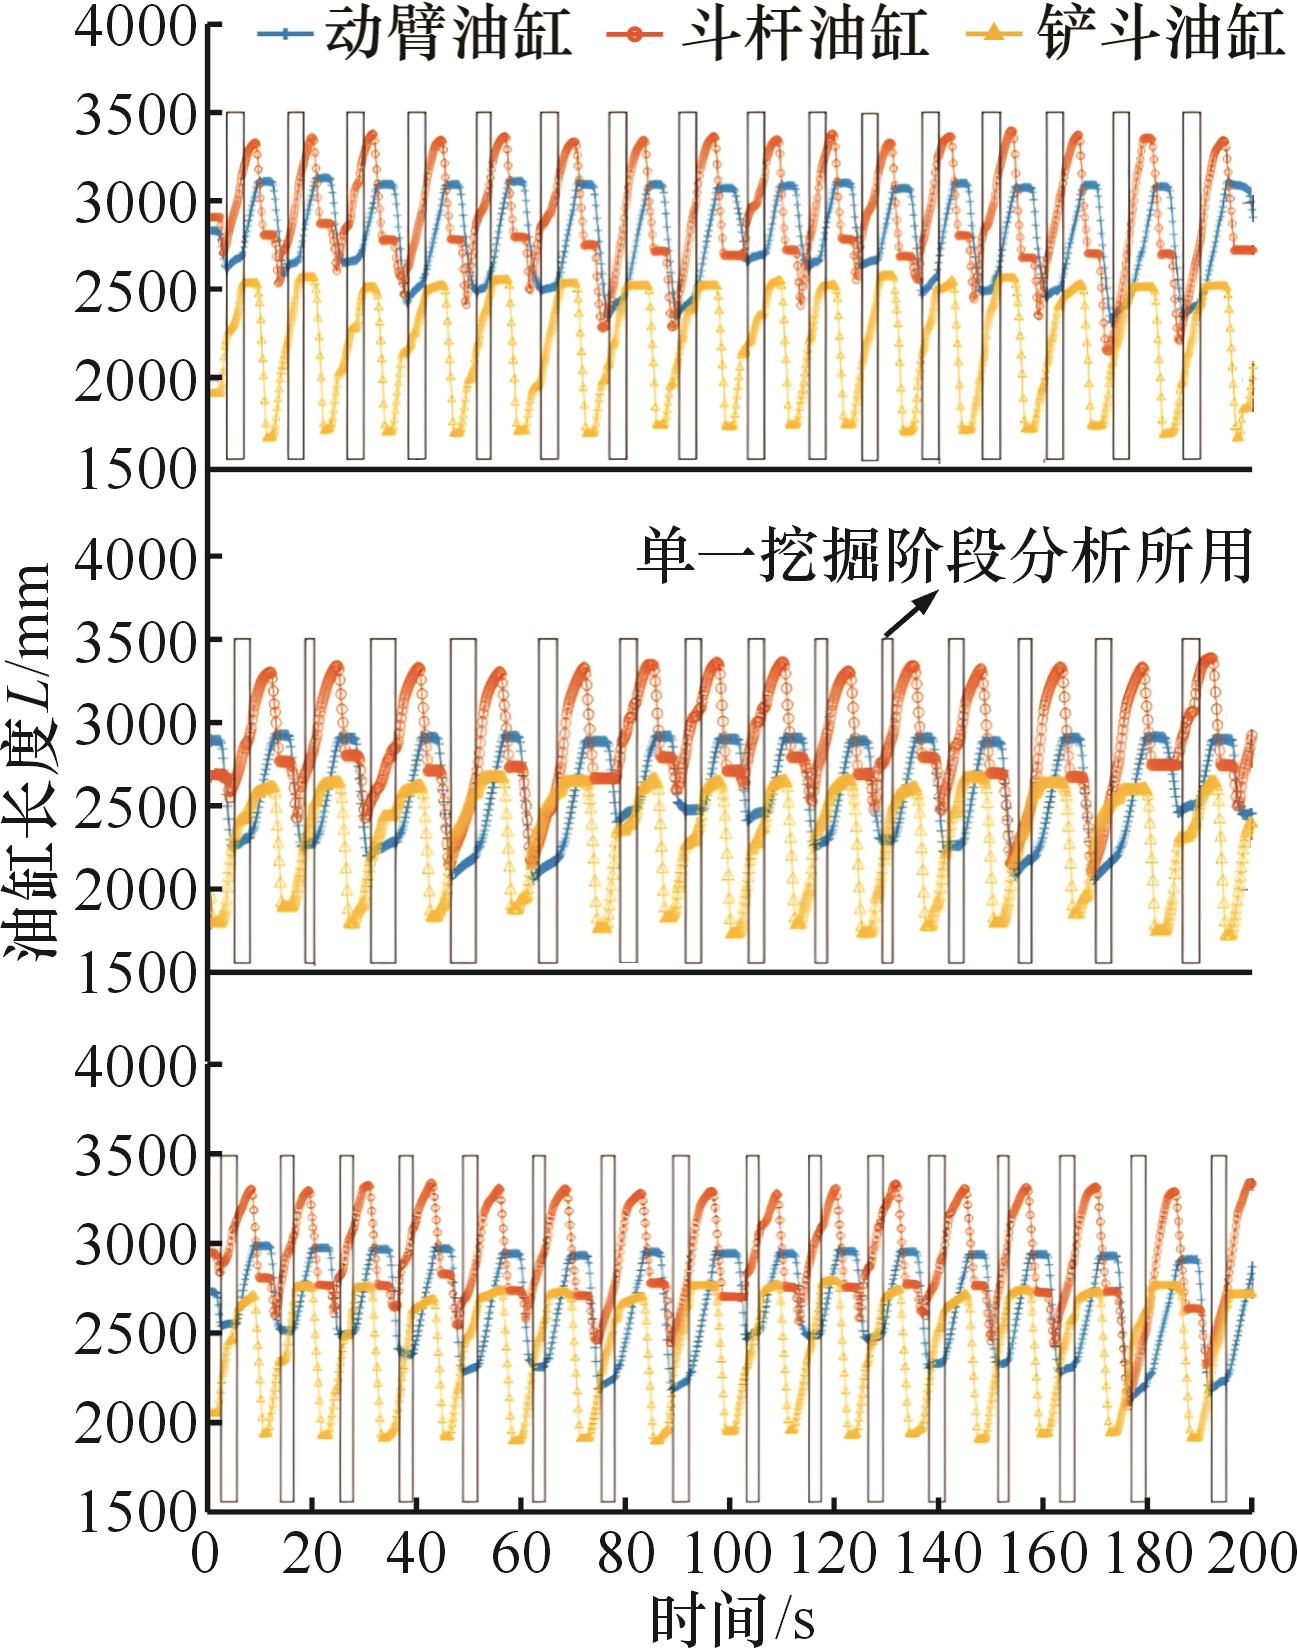
图1 实际作业循环油缸长度
Fig.1 Actual operating circulating cylinder length
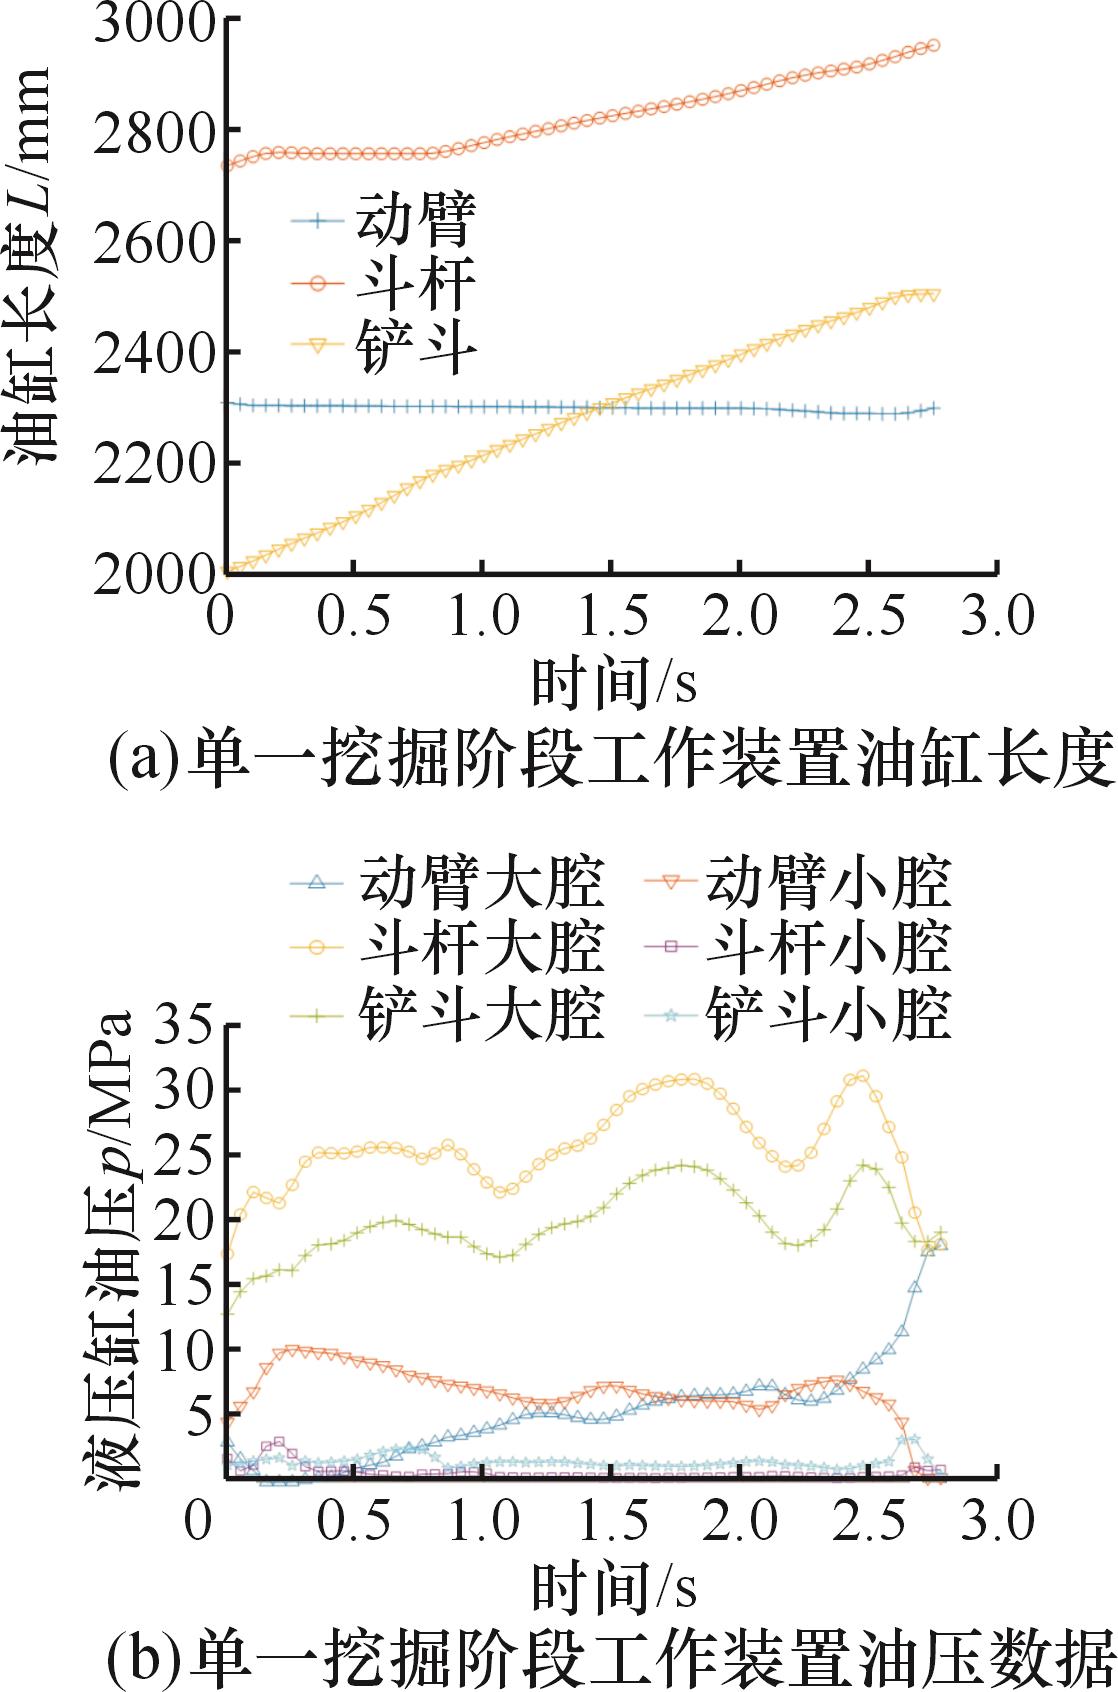
图2 机型2单一挖掘阶段实测数据
Fig.2 Measured data of model 2 in a single mining stage
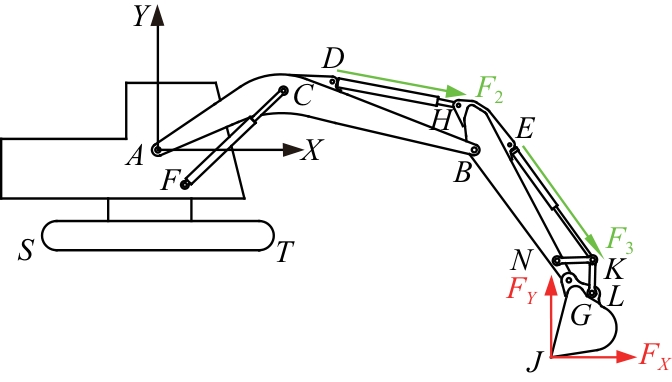
图3 复合挖掘力学模型
Fig.3 The compound digging mechanics model
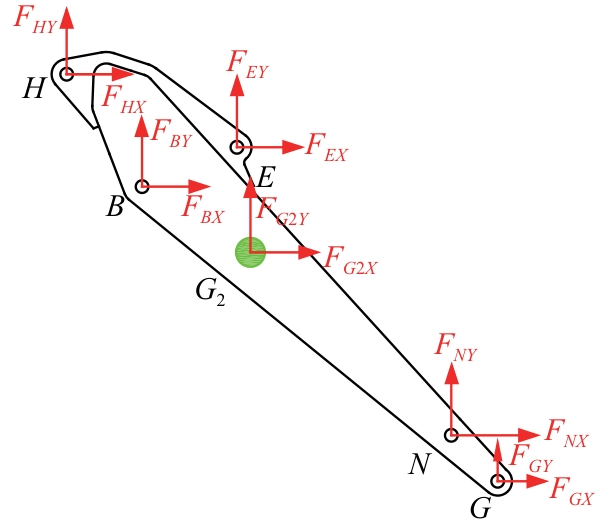
图4 斗杆受力分析
Fig.4 Stick force analysis
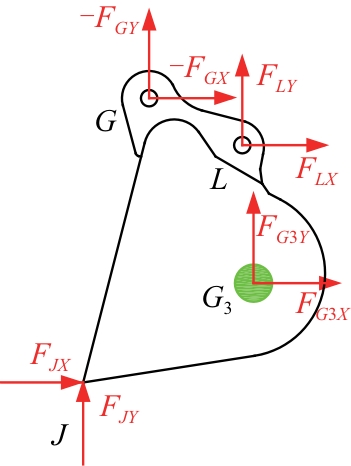
图5 铲斗受力分析
Fig.5 Bucket force analysis
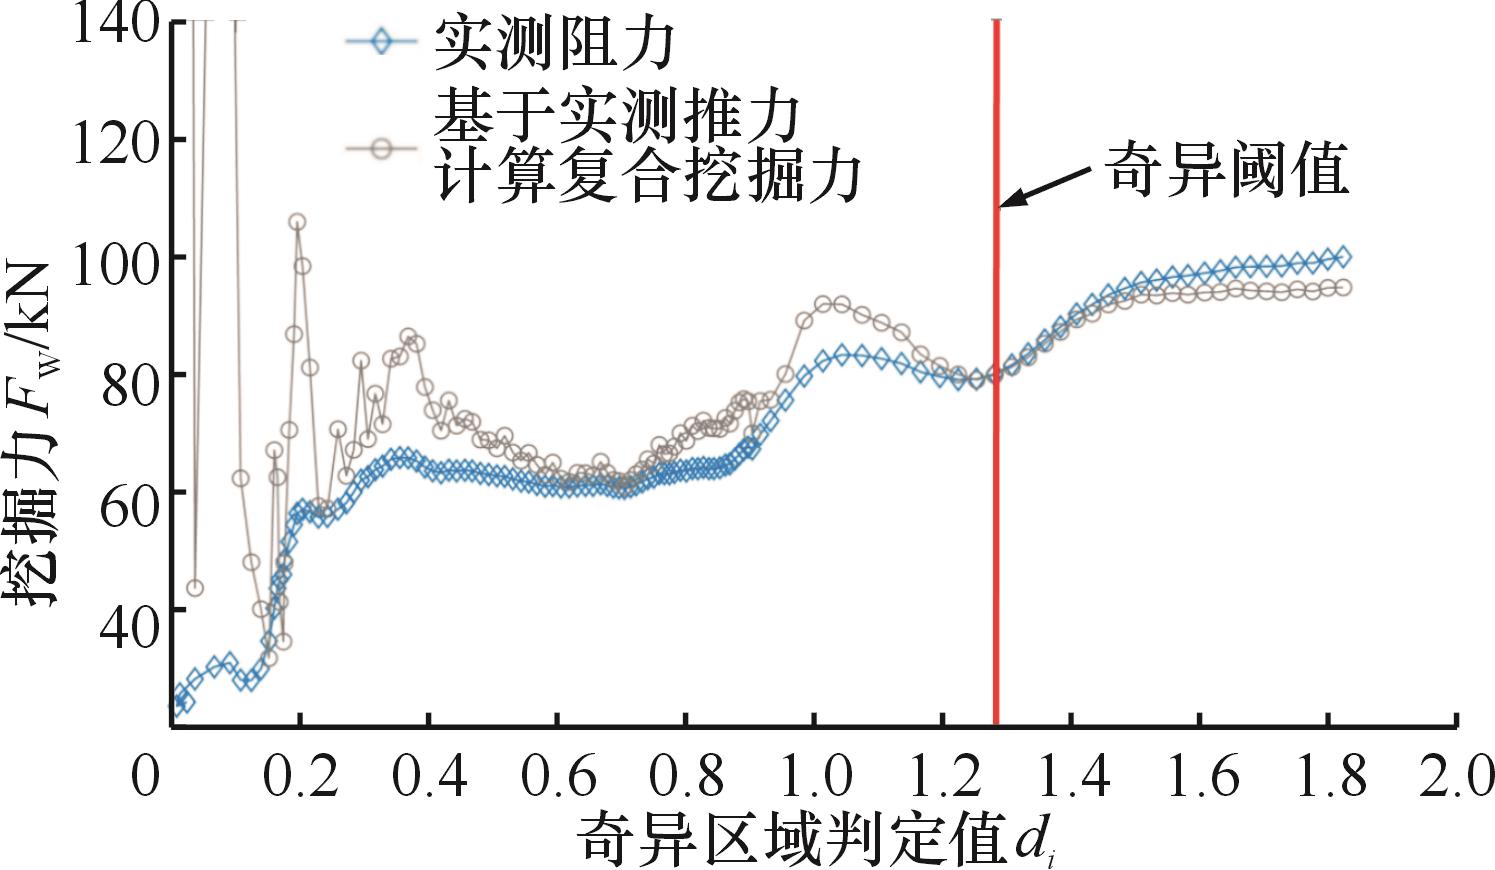
图6 奇异区域判定
Fig.6 Singular-region determination
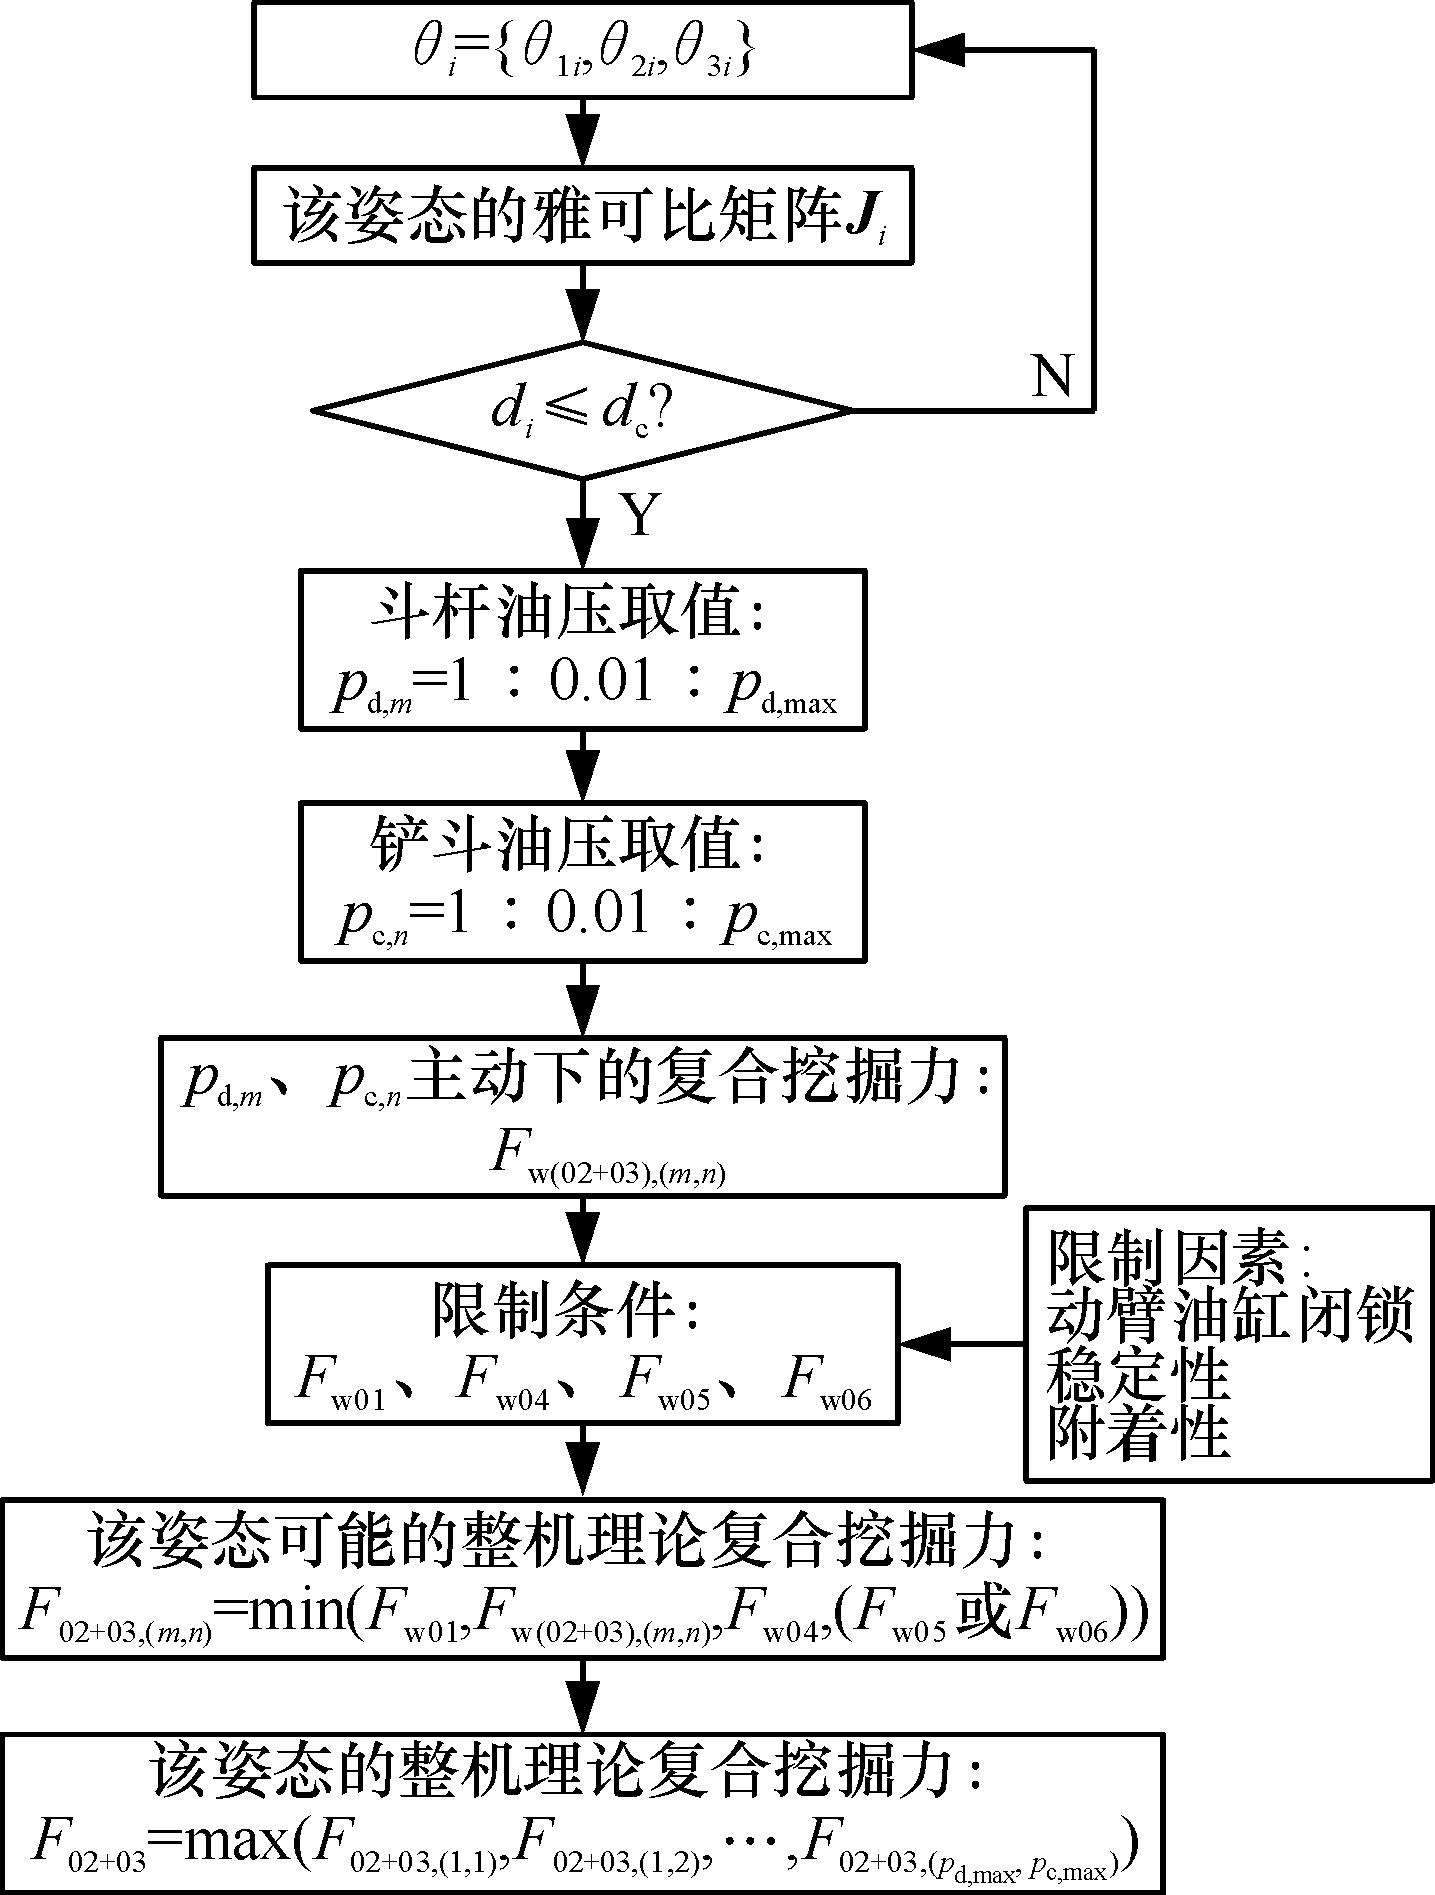
图7 整机理论复合挖掘力分析方法流程图
Fig.7 Flow chart of the analysis method of the theoretical compound digging force of the whole machine
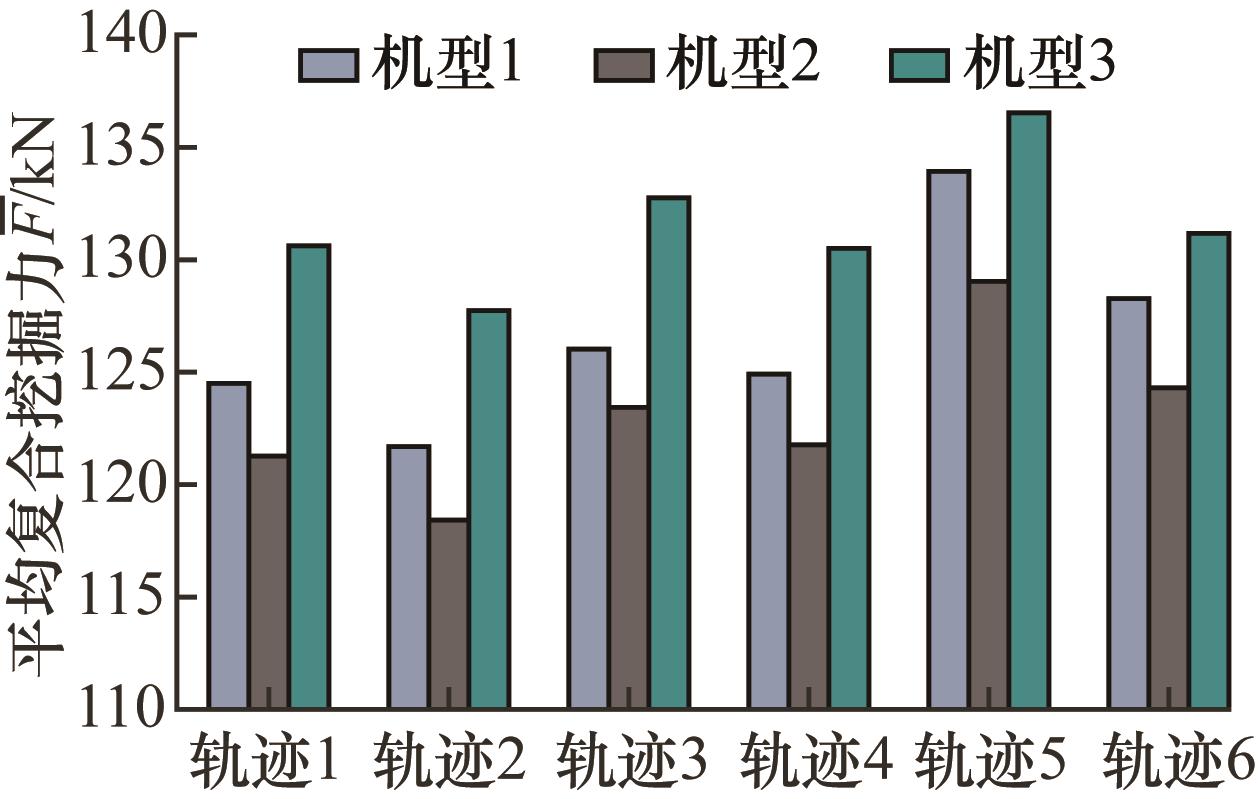
图8 各机型在不同轨迹上的复合挖掘力
Fig.8 The compound digging force of each model on different trajectories
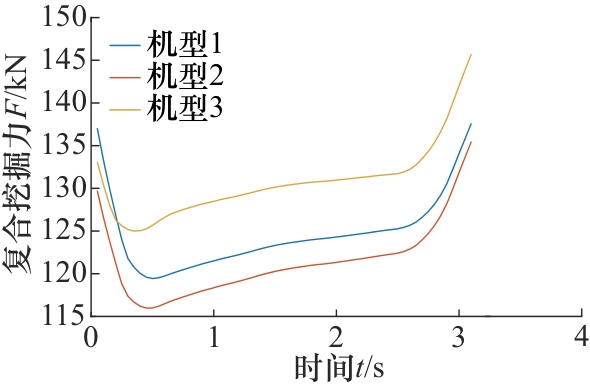
图9 不同机型在轨迹1工况的复合挖掘力
Fig.9 Compound digging force of different models in trajectory 1
| 综合评估 | 力度 | 速度 | 灵敏性 | 柔和性 | 协调性 | 得分 | 平均总分 | |
|---|---|---|---|---|---|---|---|---|
| 机型1 | 操作手1 | 2 | 3 | 3 | 2 | 2 | 12 | 12.33 |
| 操作手2 | 2 | 3 | 2 | 2 | 3 | 12 | ||
| 操作手3 | 2 | 3 | 3 | 3 | 2 | 13 | ||
| 机型2 | 操作手1 | 2 | 2 | 2 | 3 | 2 | 11 | 11.33 |
| 操作手2 | 2 | 2 | 3 | 2 | 3 | 12 | ||
| 操作手3 | 2 | 3 | 2 | 2 | 2 | 11 | ||
| 机型3 | 操作手1 | 4 | 3 | 4 | 4 | 4 | 19 | 19.33 |
| 操作手2 | 5 | 4 | 4 | 4 | 4 | 21 | ||
| 操作手3 | 4 | 3 | 4 | 3 | 4 | 18 | ||
表2 三位操作手对三款机型的操作评价(单项满分5分)
Tab.2 Evaluation of the operation of three models by three operators (with a maximum score of 5 points)
| 综合评估 | 力度 | 速度 | 灵敏性 | 柔和性 | 协调性 | 得分 | 平均总分 | |
|---|---|---|---|---|---|---|---|---|
| 机型1 | 操作手1 | 2 | 3 | 3 | 2 | 2 | 12 | 12.33 |
| 操作手2 | 2 | 3 | 2 | 2 | 3 | 12 | ||
| 操作手3 | 2 | 3 | 3 | 3 | 2 | 13 | ||
| 机型2 | 操作手1 | 2 | 2 | 2 | 3 | 2 | 11 | 11.33 |
| 操作手2 | 2 | 2 | 3 | 2 | 3 | 12 | ||
| 操作手3 | 2 | 3 | 2 | 2 | 2 | 11 | ||
| 机型3 | 操作手1 | 4 | 3 | 4 | 4 | 4 | 19 | 19.33 |
| 操作手2 | 5 | 4 | 4 | 4 | 4 | 21 | ||
| 操作手3 | 4 | 3 | 4 | 3 | 4 | 18 | ||
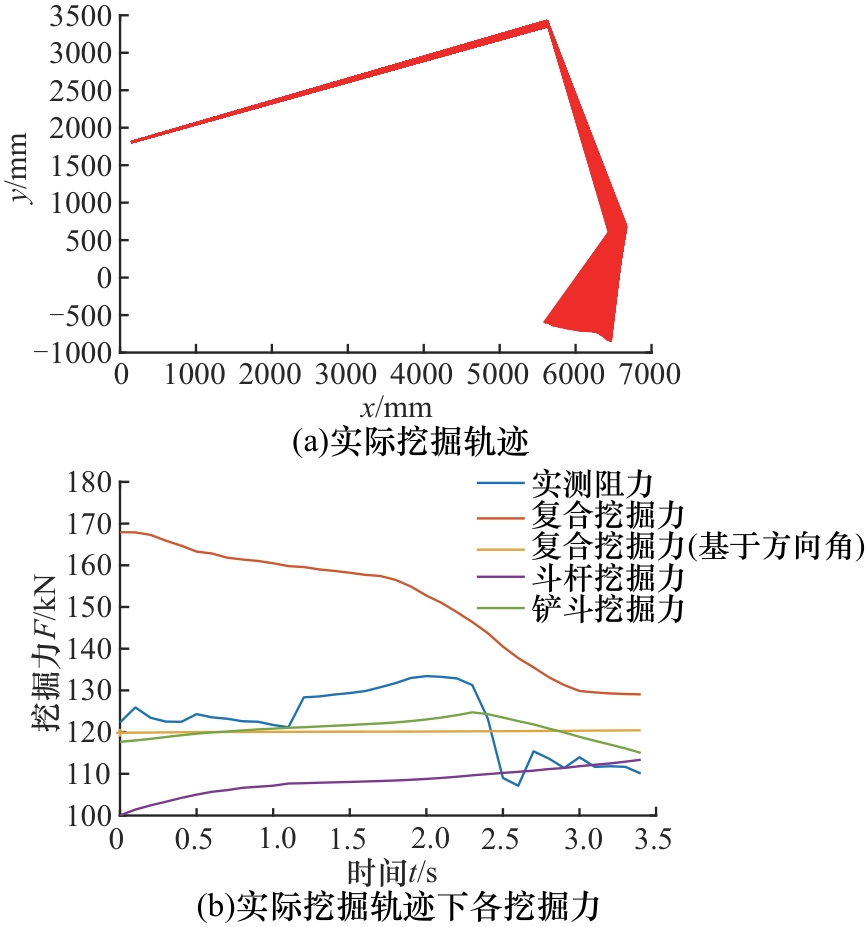
图10 不同理论挖掘力分析方法与实测阻力对比
Fig.10 Comparison of different theoretical mining force analysis methods and measured resistance
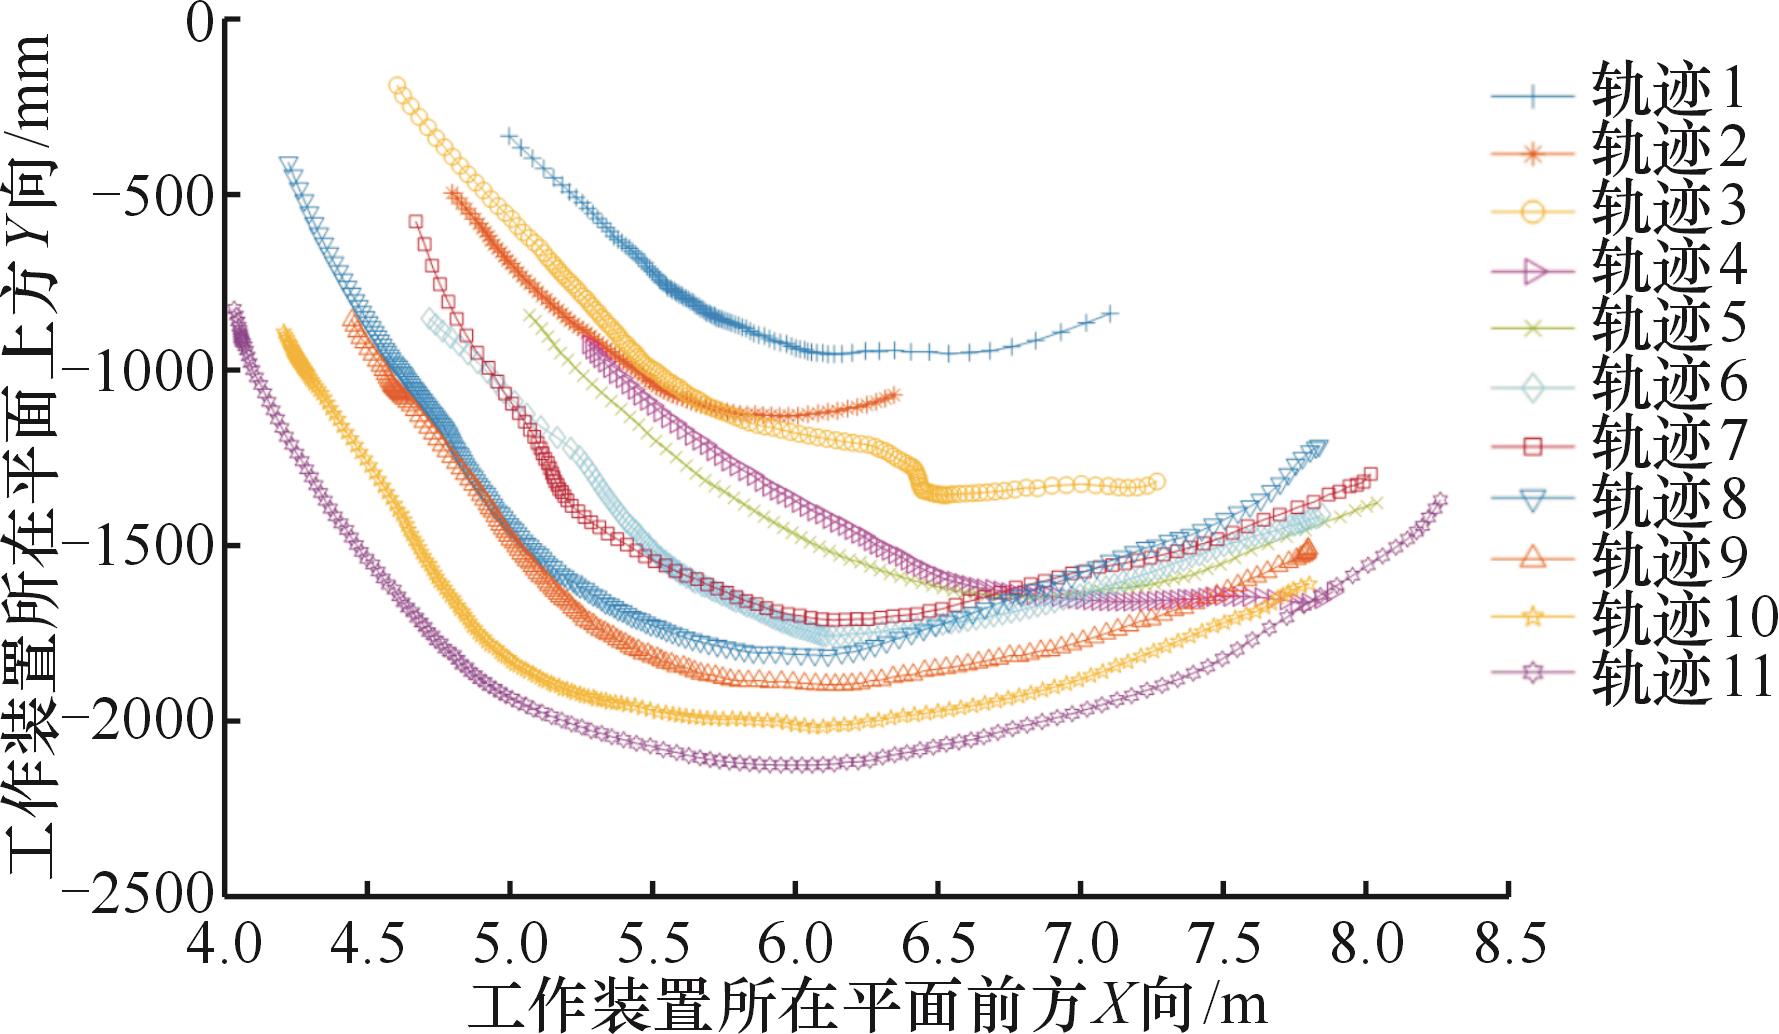
图11 优化模型采用的11条挖掘轨迹
Fig.11 The 11 digging trajectories used in the optimization model
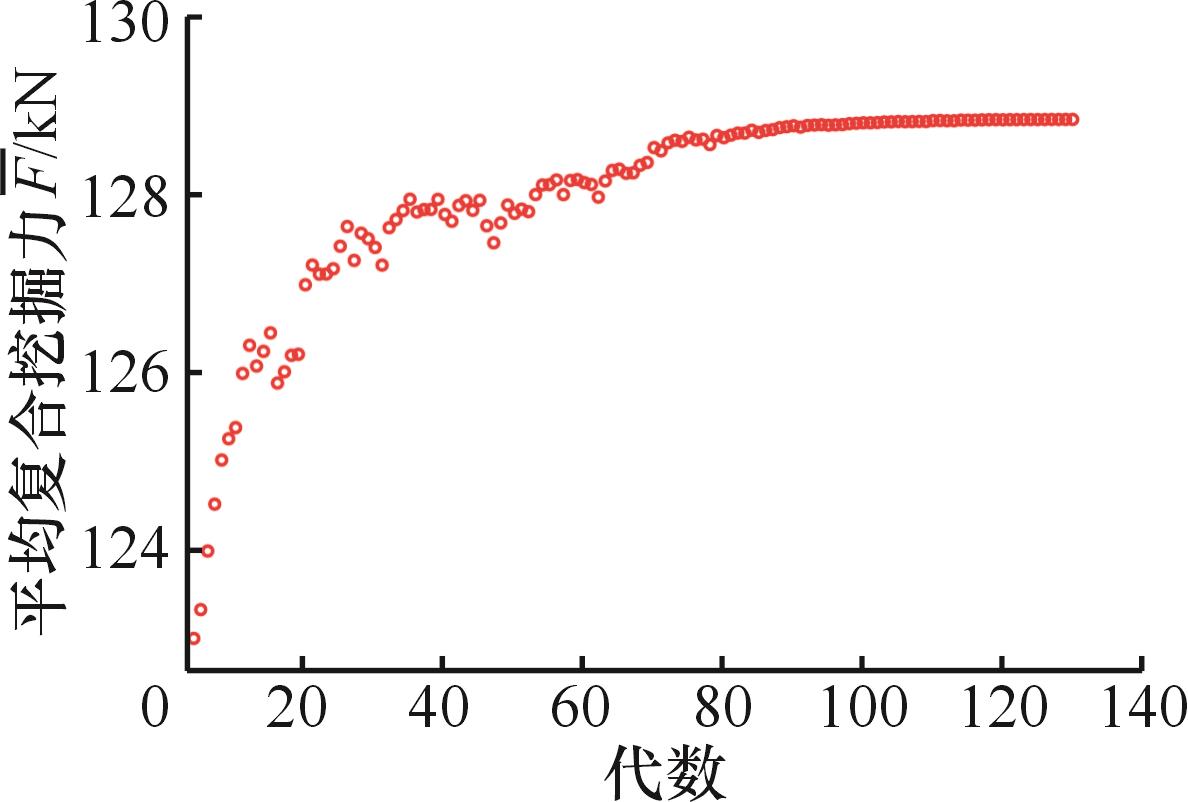
图12 基于复合挖掘力的遗传算法优化设计
Fig.12 Genetic algorithm optimization design based on compound digging force
| 设计变量 | 优化前 | 优化后 | 设计变量 | 优化前 | 优化后 | 设计变量 | 优化前 | 优化后 |
|---|---|---|---|---|---|---|---|---|
| LAO /mm | 146.00 | 143.19 | LBG /mm | 2915.00 | 2863.88 | LGJ /mm | 1480 | 1473 |
| H/mm | 1806.00 | 1806.45 | LBH /mm | 850.00 | 859.92 | LGL /mm | 475.0 | 484.5 |
| XF /mm | 486.00 | 495.52 | ∠GBH | 163.59° | 164.05° | ∠LGJ | 107.74° | 117.00° |
| YF /mm | 630.00 | 622.86 | LBE /mm | 664.80 | 663.37 | L1,max/mm | 3185 | 3185 |
| LAB /mm | 5710.00 | 5692.08 | ∠GBE | 60.81° | 61.54° | L1,min/mm | 2075 | 2070 |
| LAC /mm | 2528.00 | 2544.15 | LBN /mm | 2506 | 2575 | L2,max/mm | 3565 | 3560 |
| ∠BAC | 22.77° | 22.45° | ∠GBN | 0.61° | 0.60° | L2,min/mm | 1680 | 1680 |
| LAD /mm | 3410.00 | 3430.34 | LKN /mm | 640.0 | 654.5 | L3,max/mm | 2800 | 2805 |
| ∠BAD | 21.24° | 22.45° | LKL /mm | 600.0 | 611.5 | L3,min/mm | 1680 | 1680 |
表3 优化前后设计变量对比
Tab.3 Comparison of design variables before and after optimization
| 设计变量 | 优化前 | 优化后 | 设计变量 | 优化前 | 优化后 | 设计变量 | 优化前 | 优化后 |
|---|---|---|---|---|---|---|---|---|
| LAO /mm | 146.00 | 143.19 | LBG /mm | 2915.00 | 2863.88 | LGJ /mm | 1480 | 1473 |
| H/mm | 1806.00 | 1806.45 | LBH /mm | 850.00 | 859.92 | LGL /mm | 475.0 | 484.5 |
| XF /mm | 486.00 | 495.52 | ∠GBH | 163.59° | 164.05° | ∠LGJ | 107.74° | 117.00° |
| YF /mm | 630.00 | 622.86 | LBE /mm | 664.80 | 663.37 | L1,max/mm | 3185 | 3185 |
| LAB /mm | 5710.00 | 5692.08 | ∠GBE | 60.81° | 61.54° | L1,min/mm | 2075 | 2070 |
| LAC /mm | 2528.00 | 2544.15 | LBN /mm | 2506 | 2575 | L2,max/mm | 3565 | 3560 |
| ∠BAC | 22.77° | 22.45° | ∠GBN | 0.61° | 0.60° | L2,min/mm | 1680 | 1680 |
| LAD /mm | 3410.00 | 3430.34 | LKN /mm | 640.0 | 654.5 | L3,max/mm | 2800 | 2805 |
| ∠BAD | 21.24° | 22.45° | LKL /mm | 600.0 | 611.5 | L3,min/mm | 1680 | 1680 |
| 优化轨迹 | 优化前/kN | 优化后/kN | 变化率/% |
|---|---|---|---|
| 轨迹1 | 122.10 | 128.06 | 4.88 |
| 轨迹2 | 123.21 | 129.26 | 4.91 |
| 轨迹3 | 124.38 | 129.15 | 3.83 |
| 轨迹4 | 123.28 | 128.48 | 4.21 |
| 轨迹5 | 122.10 | 127.71 | 4.59 |
| 轨迹6 | 122.50 | 128.61 | 4.98 |
| 轨迹7 | 120.85 | 127.82 | 5.76 |
| 轨迹8 | 122.62 | 128.22 | 4.56 |
| 轨迹9 | 122.61 | 125.54 | 2.38 |
| 轨迹10 | 121.11 | 130.91 | 8.09 |
| 轨迹11 | 124.69 | 132.26 | 6.07 |
表4 优化前后各轨迹的平均复合挖掘力对比
Tab.4 Comparison of the average composite excavation force of each trajectory before and after optimization
| 优化轨迹 | 优化前/kN | 优化后/kN | 变化率/% |
|---|---|---|---|
| 轨迹1 | 122.10 | 128.06 | 4.88 |
| 轨迹2 | 123.21 | 129.26 | 4.91 |
| 轨迹3 | 124.38 | 129.15 | 3.83 |
| 轨迹4 | 123.28 | 128.48 | 4.21 |
| 轨迹5 | 122.10 | 127.71 | 4.59 |
| 轨迹6 | 122.50 | 128.61 | 4.98 |
| 轨迹7 | 120.85 | 127.82 | 5.76 |
| 轨迹8 | 122.62 | 128.22 | 4.56 |
| 轨迹9 | 122.61 | 125.54 | 2.38 |
| 轨迹10 | 121.11 | 130.91 | 8.09 |
| 轨迹11 | 124.69 | 132.26 | 6.07 |
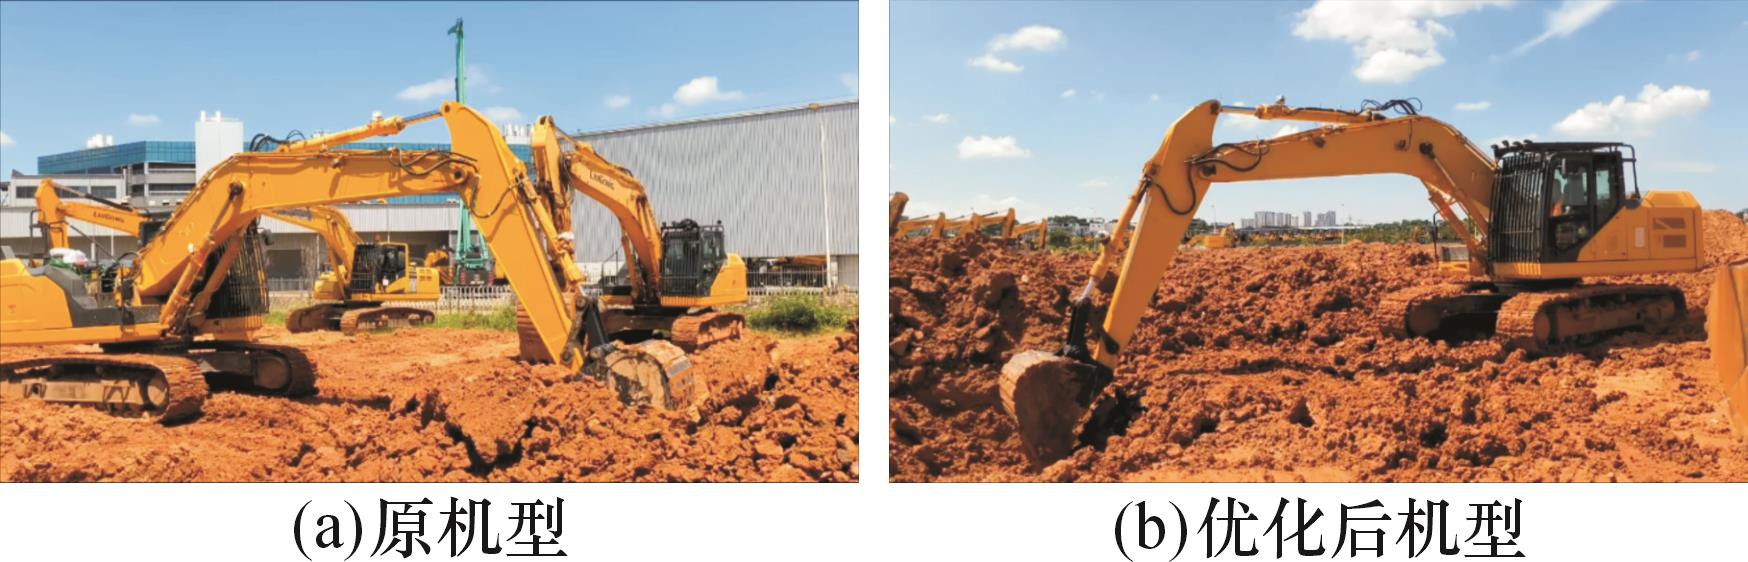
图13 优化前后机型样机
Fig.13 The model of the excavators before and after optimization
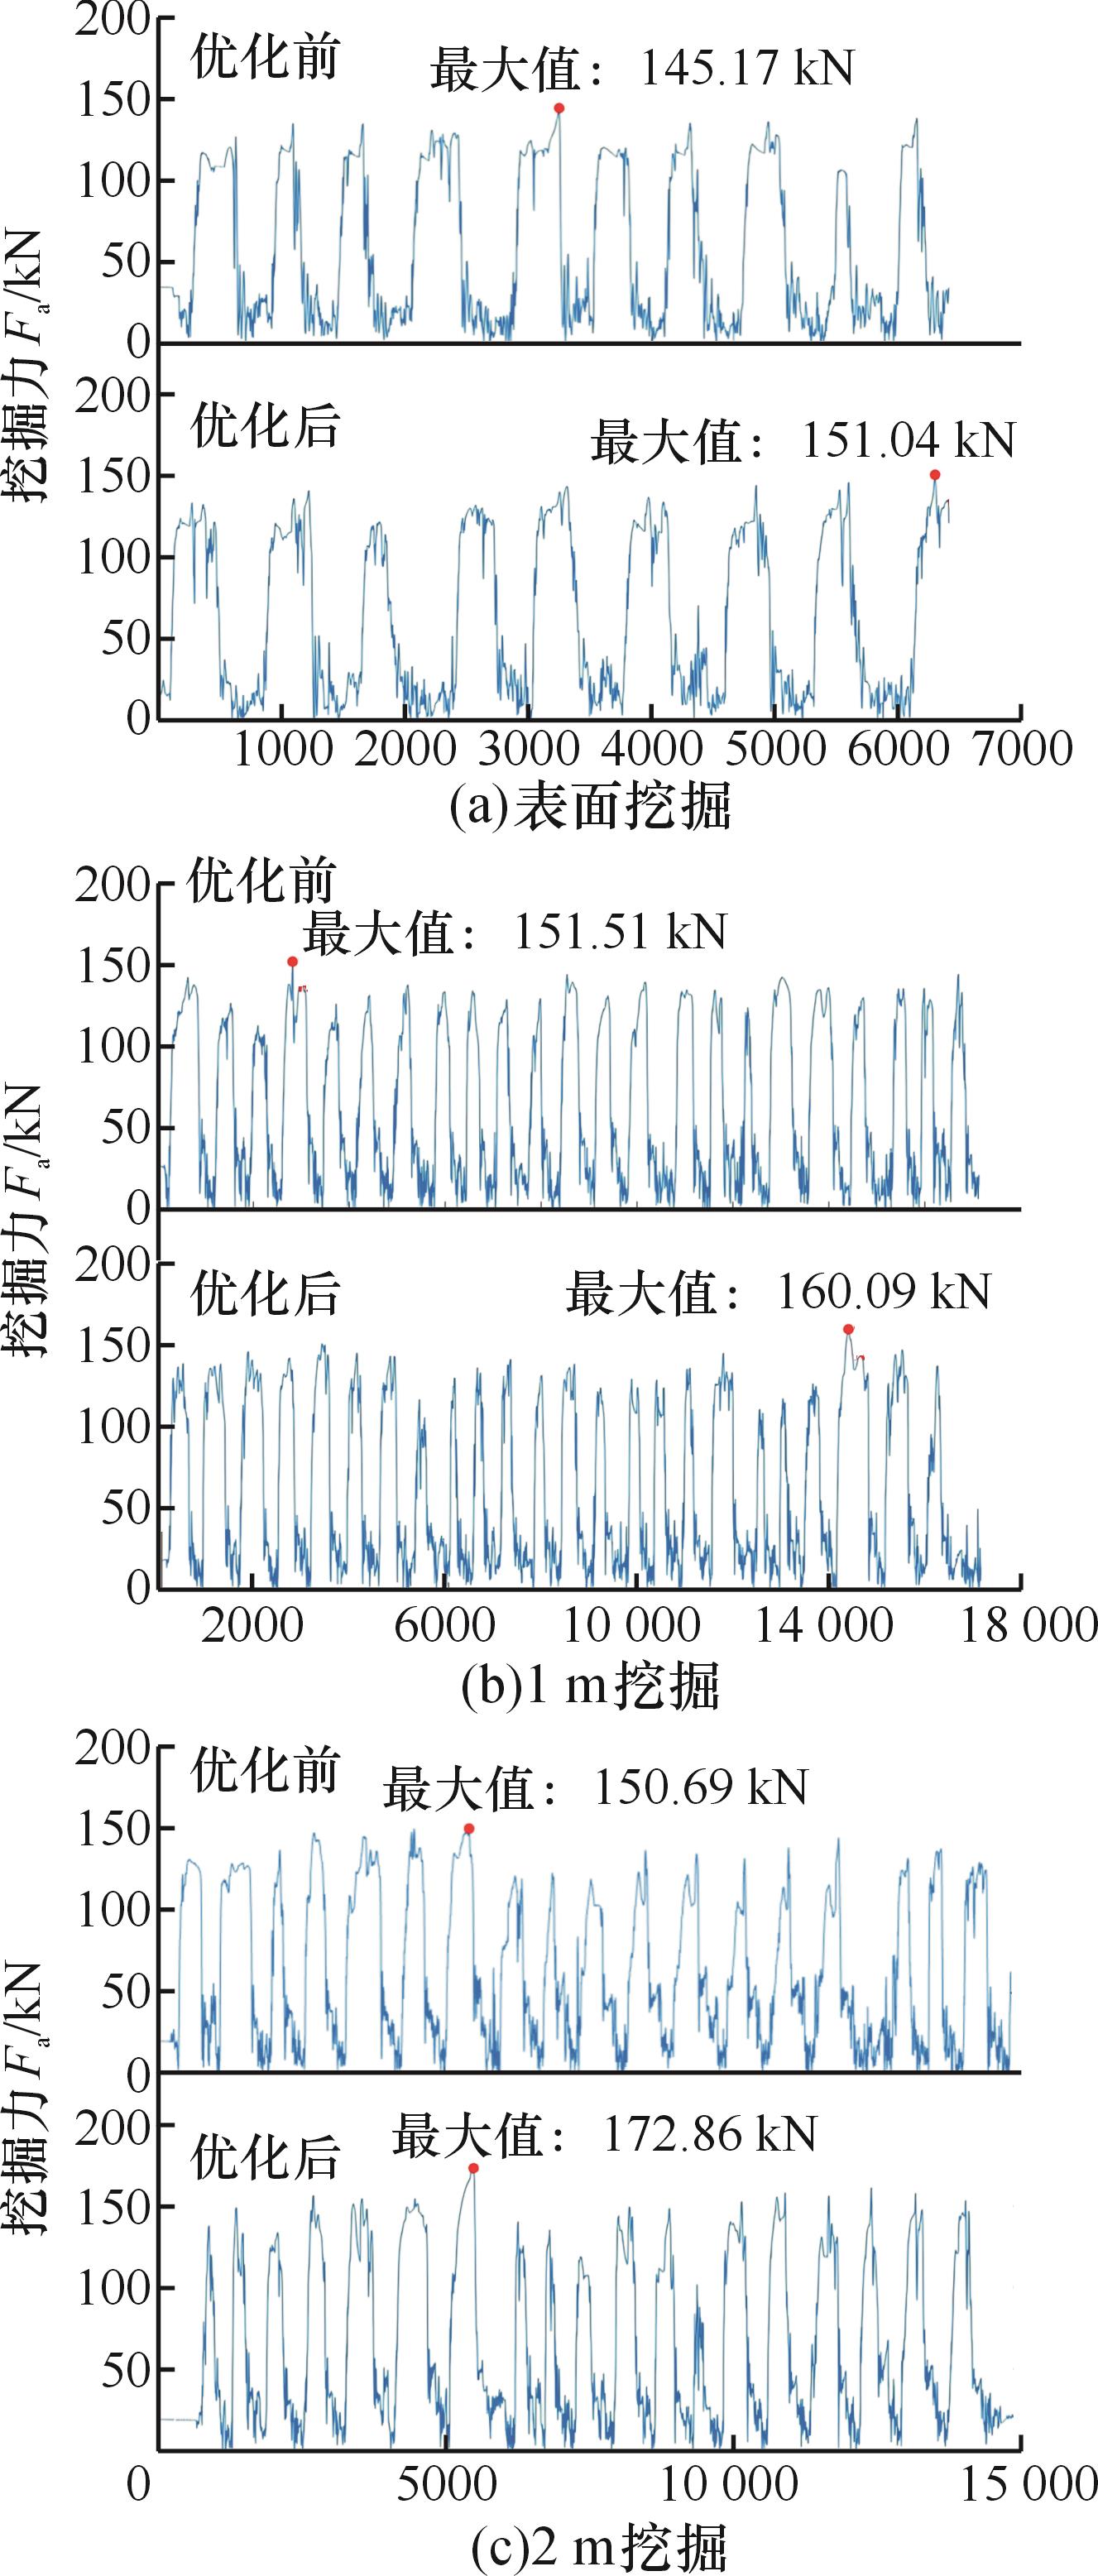
图14 优化前后机型在不同挖掘深度下的挖掘力对比
Fig.14 Comparison of digging force at different excavation depths before and after optimization
| 挖掘深度 | 挖掘力 | 优化前/kN | 优化后/kN | 增长比例/% |
|---|---|---|---|---|
| 表面挖掘 | 平均挖掘力 | 118.31 | 122.19 | 3.28 |
| 最大挖掘力 | 145.17 | 151.04 | 4.04 | |
| 1 m挖掘 | 平均挖掘力 | 121.76 | 125.78 | 3.30 |
| 最大挖掘力 | 151.51 | 160.09 | 5.67 | |
| 2 m挖掘 | 平均挖掘力 | 123.32 | 130.67 | 5.96 |
| 最大挖掘力 | 150.69 | 172.86 | 14.40 |
表5 优化前后机型挖掘数据
Tab.5 Data of model excavation before and after optimization
| 挖掘深度 | 挖掘力 | 优化前/kN | 优化后/kN | 增长比例/% |
|---|---|---|---|---|
| 表面挖掘 | 平均挖掘力 | 118.31 | 122.19 | 3.28 |
| 最大挖掘力 | 145.17 | 151.04 | 4.04 | |
| 1 m挖掘 | 平均挖掘力 | 121.76 | 125.78 | 3.30 |
| 最大挖掘力 | 151.51 | 160.09 | 5.67 | |
| 2 m挖掘 | 平均挖掘力 | 123.32 | 130.67 | 5.96 |
| 最大挖掘力 | 150.69 | 172.86 | 14.40 |
| 综合评估 | 评价项 | 优化后机型相比优化前机型评价 | ||
|---|---|---|---|---|
| 操作手1 | 操作手2 | 操作手3 | ||
| 力度 | 感觉有力 | 稍好 | 稍好 | 稍好 |
| 整机稳定性 | 感觉最远挖掘时的整机稳定 | 相当 | 相当 | 相当 |
| 动作协调性 | 感觉动作协调 | 相当 | 相当 | 相当 |
表6 优化后机型相比优化前机型实际操作评价结果
Tab.6 The actual operational evaluation results of the optimized model compared to the pre-optimized model
| 综合评估 | 评价项 | 优化后机型相比优化前机型评价 | ||
|---|---|---|---|---|
| 操作手1 | 操作手2 | 操作手3 | ||
| 力度 | 感觉有力 | 稍好 | 稍好 | 稍好 |
| 整机稳定性 | 感觉最远挖掘时的整机稳定 | 相当 | 相当 | 相当 |
| 动作协调性 | 感觉动作协调 | 相当 | 相当 | 相当 |
| [1] | DING H, HAN L, YANG W, et al. Kinematics and Dynamics Analyses of a New Type Face-shovel Hydraulic Excavator[J]. Proceedings of the Institution of Mechanical Engineers, Part C: Journal of Mechanical Engineering Science, 2017, 231(5): 909-924. |
| [2] | 李佳豪, 任志贵, 庞晓平, 等. 主挖力臂配比对主挖区界定及挖掘性能评价的影响研究[J]. 中国机械工程, 2023, 34(17): 2124-2141. |
| LI Jiahao, REN Zhigui, PANG Xiaoping, et al. Research on Influences of Main Digging Force Arm Ratio on Definition of Main Digging Area and Evaluation of Digging Performance[J]. China Mechanical Engineering, 2023, 34(17): 2124-2141. | |
| [3] | ZOU Z, PANG X, CHEN J. Comprehensive Theoretical Digging Performance Analysis for Hydraulic Excavator Using Convex Polytope Method[J]. Multibody System Dynamics, 2019, 47(2): 137-164. |
| [4] | 陈世教, 荣洪均, 冀满忠, 等. 液压挖掘机反铲工作装置整机理论复合挖掘力的计算及应用[J]. 工程机械, 2007, 38(4): 39-43. |
| CHEN Shijiao, RONG Hongjun, JI Manzhong, et al. Calculation of Theoretical Digging Force under Combined Work Condition for Hydraulic Excavator with Backhoe Attachment and Its Application[J]. Construction Machinery and Equipment, 2007, 38(4): 39-43. | |
| [5] | CHEN J, QING F, PANG X. Mechanism Optimal Design of Backhoe Hydraulic Excavator Working Device Based on Digging Paths[J]. Journal of Mechanical Science and Technology, 2014, 28(1): 213-222. |
| [6] | 陈进, 任志贵, 吕梁, 等. 基于阻力特性的液压挖掘机复合挖掘力建模[J]. 东北大学学报(自然科学版), 2015, 36(7): 1015-1019. |
| CHEN Jin, REN Zhigui, Liang LYU, et al. Modeling of the Compound Digging Force of Hydraulic Excavator Based on Resistance Characteristics[J]. Journal of Northeastern University (Natural Science), 2015, 36(7): 1015-1019. | |
| [7] | 任志贵, 陈进, 王树春, 等. 液压挖掘机挖掘阻力特性研究[J]. 东北大学学报(自然科学版), 2015, 36(4): 551-556. |
| REN Zhigui, CHEN Jin, WANG Shuchun, et al. Resistance Characteristics of Hydraulic Excavator[J]. Journal of Northeastern University (Natural Science), 2015, 36(4): 551-556. | |
| [8] | YANG L, XUE S, ZHANG X, et al. A Regularization Method for Solving Dynamic Problems with Singular Configuration[J]. Proceedings of the Institution of Mechanical Engineers, Part K: Journal of Multi-body Dynamics, 2022, 236(1): 3-14. |
| [9] | 吕永军, 刘峰, 郑飂默, 等. 基于区域限定的奇异位置避免规划算法[J]. 计算机系统应用, 2016, 25(12): 169-175. |
| Yongjun LYU, LIU Feng, ZHENG Liaomo, et al. Singularity Avoidance Planning Algorithm Based on the Identification of Singular Configurations[J]. Computer Systems & Applications, 2016, 25(12): 169-175. | |
| [10] | 周辉, 丁锐, 曹浩峰, 等. 六自由度混联机构雅可比矩阵求解及奇异位形分析[J]. 东华大学学报(自然科学版), 2017, 43(3): 416-424. |
| ZHOU Hui, DING Rui, CAO Haofeng, et al. Solution of Jacobian Matrix and Analysis on Singularity Configuration of a 6-DOF Hybrid Mechanism[J]. Journal of Donghua University (Natural Science Edition), 2017, 43(3): 416-424. | |
| [11] | 梁明锋, 陈进. 基于极限挖掘力的液压挖掘机组合挖掘仿真研究[J]. 机床与液压, 2021, 49(21): 169-174. |
| LIANG Mingfeng, CHEN Jin. Research on Synthesis Digging Simulation of Hydraulic Excavator Based on Extreme Digging Force[J]. Machine Tool & Hydraulics, 2021, 49(21): 169-174. | |
| [12] | 李占龙, 诸小武, 高山铁, 等. 液压挖掘机工作装置优化研究[J]. 机械强度, 2023, 45(1): 105-114. |
| LI Zhanlong, ZHU Xiaowu, GAO Shantie, et al. Optimization of Hydraulic Excavator Working Device[J]. Journal of Mechanical Strength, 2023, 45(1): 105-114. | |
| [13] | REN Z, LI J, PANG X, et al. Research on the Matching Characteristics of the Theoretical Digging Force of a Backhoe Hydraulic Excavator[J]. Scientific Reports, 2022, 12: 16181. |
| [14] | ZOU Z, CHEN J, PANG X. Optimum Dimensional Synthesis for the Working Mechanism of a Hydraulic Excavator to Improve the Digging Performance[J]. Proceedings of the Institution of Mechanical Engineers, Part K: Journal of Multi-body Dynamics, 2018, 232(3): 357-370. |
| [15] | 朱丹丹, 陈美英, 曹宇. 基于遗传算法的矿用液压正铲挖掘机优化设计[J]. 机床与液压, 2016, 44(17): 173-176. |
| ZHU Dandan, CHEN Meiying, CAO Yu. Optimization Design of Mining Hydraulic Face-shovel Excavator Based on Genetic Algorithm[J]. Machine Tool & Hydraulics, 2016, 44(17): 173-176. |
| [1] | 张敏杰, 王庆九, 管成. 并联式油液混合动力挖掘机动力系统仿真研究 [J]. J4, 201016, 21(16): 1932-1936. |
| [2] | 郭煜杰, 陈俊翔, 艾超, 孔祥东. 基于模型标定与泵阀动态匹配的液压挖掘机启动压力冲击改善[J]. 中国机械工程, 2026, 37(7): 1784-1793. |
| [3] | 李佳豪, 任志贵, 庞晓平, 王军利, 曹书生, 俞松松. 主挖力臂配比对主挖区界定及挖掘性能评价的影响研究[J]. 中国机械工程, 2023, 34(17): 2124-2141. |
| [4] | 刘文兰, 于海霞, 瞿怀宇, 马鹏飞, 高小钧, 王建森. 叠加Ⅱ级杆组的正铲液压挖掘机工作机构型综合[J]. 中国机械工程, 2022, 33(16): 1919-1927. |
| [5] | 晋超, 权龙, 夏连鹏, 葛磊, 赵斌. 储能液压缸协同驱动重型机械臂系统研究与优化[J]. 中国机械工程, 2022, 33(11): 1287-1293,1301. |
| [6] | 林添良1,2;叶月影1;王庆丰2 . 液压马达能量回收系统操作性能研究[J]. 中国机械工程, 2013, 24(21): 2948-2954. |
| [7] | 龚文, 王庆丰. 液压挖掘机上车结构参数与液压缸摩擦力参数辨识 [J]. 中国机械工程, 2010, 21(9): 1098-1100,1105. |
| [8] | 王冬云, 管成. 基于工况识别和动态混合度优化的控制策略 [J]. 中国机械工程, 2010, 21(23): 2790-2793. |
| [9] | 张敏杰, 王庆九, 管成. 并联式油液混合动力挖掘机动力系统仿真研究 [J]. 中国机械工程, 2010, 21(16): 1932-1936. |
| [10] | 张树忠, 邓斌, 柯坚. 基于液压变压器的挖掘机动臂势能再生系统 [J]. 中国机械工程, 2010, 21(10): 1161-1166. |
| [11] | 肖清;王庆丰;张彦廷. 液压挖掘机电容蓄能式并联混合动力系统结构及控制策略研究[J]. J4, 2008, 19(5): 0-589. |
| [12] | 和卫星;陈晓平;陆森林;潘天红;. 单斗液压挖掘机节能控制系统的实现[J]. J4, 2008, 19(21): 0-2524. |
| 阅读次数 | ||||||
|
全文 |
|
|||||
|
摘要 |
|
|||||
